 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
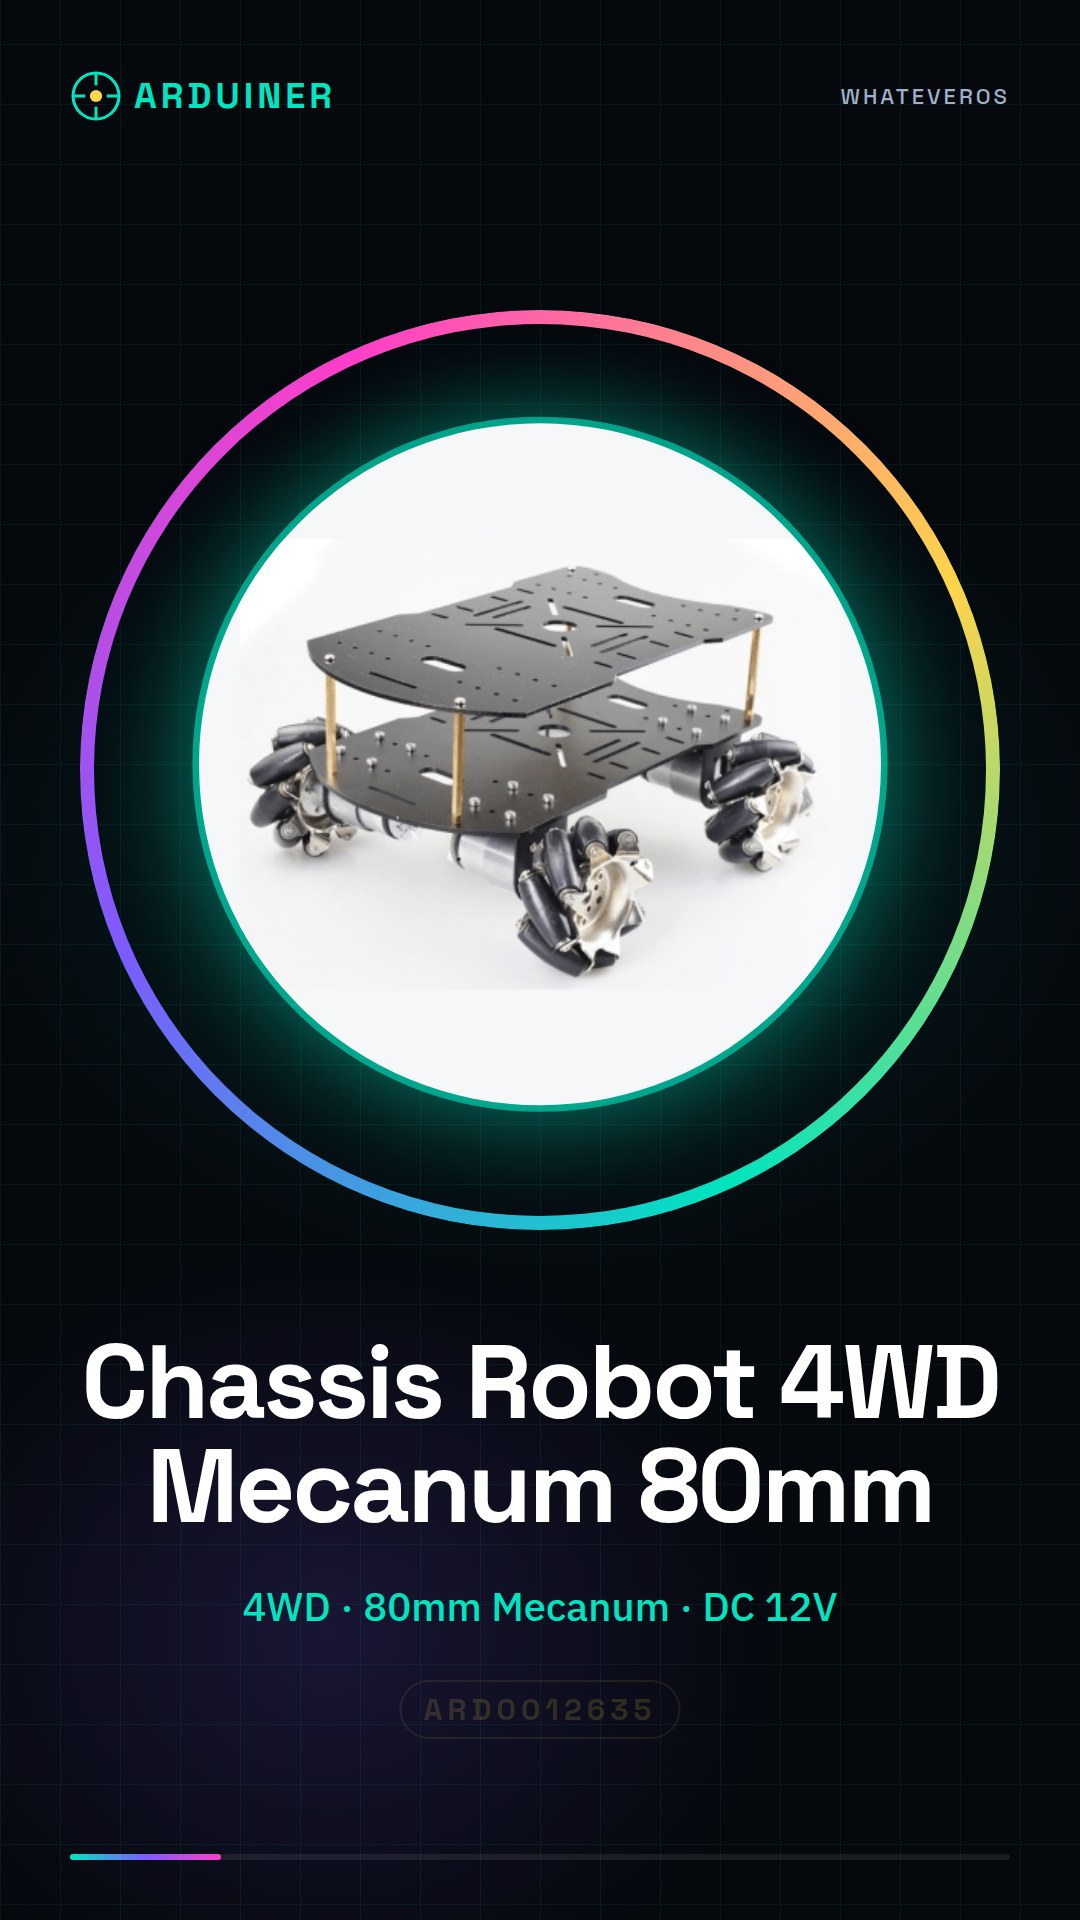
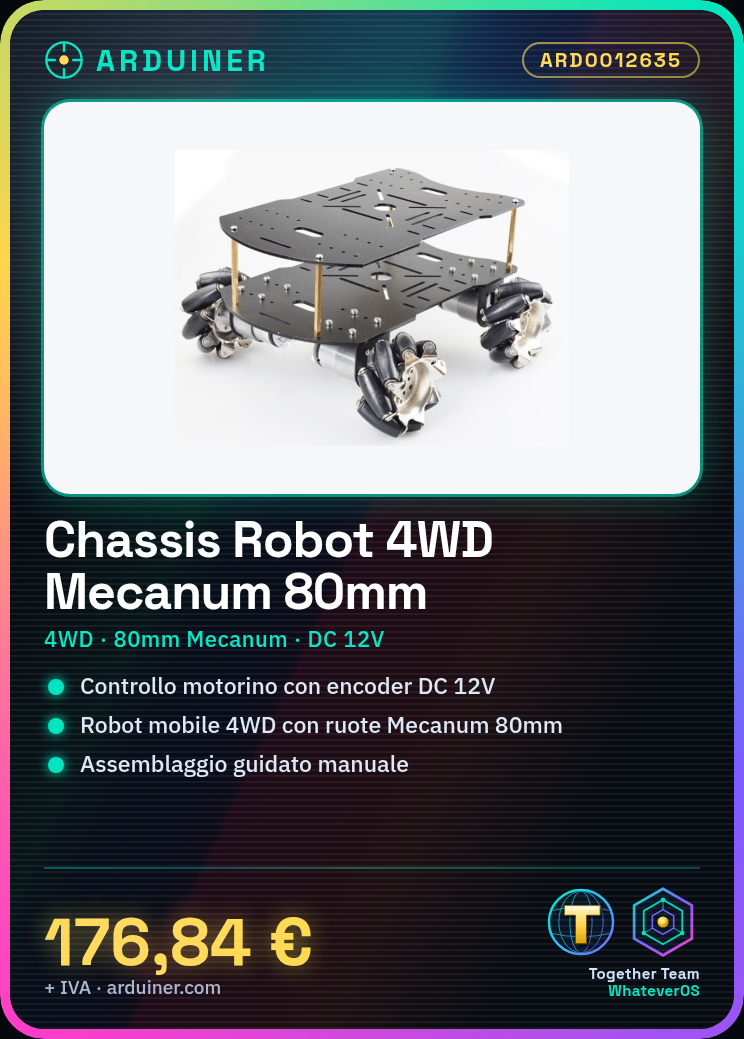
Das Double layer 4WD 80mm Mecanum Wheel RC Robot Car Chassis mit DC 12V Encoder Motor ist ein ideales Kit für Roboter- und STEM-Projekte. Dieses Chassis ist für die Verwendung mit Arduino oder Raspberry Pi konzipiert und ermöglicht es, einen autonom geführten mobilen Roboter zu erstellen.
Eigenschaften
- 4WD Chassis mit Mecanum Rädern 80mm
- DC 12V Encoder Motoren
- Ideal für Arduino- und Raspberry Pi-Projekte
- Vollständiges Kit für den Start eines Roboter-Projekts
Wofür es dient
Dieses Chassis ist ideal für Anfänger und Fortgeschrittene, die einen autonom geführten mobilen Roboter erstellen möchten. Sie können es verwenden, um einen Roboter zu erstellen, der Hindernisse ausweicht, indem Sie Distanzfühler verwenden, um Hindernisse zu erkennen und den Roboter programmieren, um um sie herum zu bewegen. Darüber hinaus eignet es sich für Hindernisvermeidungs- und autonomes Navigation-Projekte.
Tutorial: Wie man das Double Layer 4WD 80mm Mecanum Wheel RC Robot Car Chassis verwendet
Dieses 4WD Mecanum-Rad-Chassis ist perfekt für Robotik- und STEM-Projekte. Ideal für Anfänger und Fortgeschrittene, die einen autonom laufenden Roboter mit Arduino oder Raspberry Pi erstellen möchten.
Was du brauchst
- Arduino oder Raspberry Pi
- Anschlüsse für Strom und Daten
- Programmier-Software
- Optionale Sensoren (z.B. Distanzfühler)
- 12V-Akku
- Montagewerkzeuge (Schraubenzieher, Zangen)
Schritte
- Montieren Sie das Chassis gemäß der Handbuchanleitung.
- Verbinden Sie den DC 12V-Encoder-Motor mit dem Chassis.
- Verbinden Sie den Raspberry Pi oder Arduino mit dem Encoder-Motor.
- Installieren Sie die notwendige Bibliothek, um die Encoder-Motoren zu steuern.
- Schreiben Sie ein Sketch oder ein Skript, um das Bewegungsverhalten des Chassis zu testen.
- Überprüfen Sie die Verbindung zwischen der Steuerung und dem Motor.
- Fügen Sie Sensoren hinzu, um die Navigation des Roboters zu verbessern.
- Testen Sie den Roboter in kontrollierten Umgebungen.
Beispielcode
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserisci qui il codice per controllare i motori encoder
}
Mini-Projekt
Erstelle einen Roboter, der Hindernisse ausweicht. Verwende Distanzfühler, um Hindernisse zu erkennen, und programmier den Roboter, um sich um sie zu bewegen.
Häufige Fehler
- Fehlerhafte Verkabelung zwischen dem Encoder-Motor und der Steuerung.
- Fehlt die notwendige Software-Konfiguration für die Encoder-Motoren.
- Distanzfühler nicht korrekt verbunden.
- Akku versorgt das System nicht ordnungsgemäß.
Empfohlenes Zubehör
- Distanzfühler HC-SR04
- 12V-Akku für Roboter
- Elektrische Verbindungen
- Roboterbau-Kits
Häufige Fragen
Welche Spannung ist für die Versorgung erforderlich?
Überprüfe die Datenblätter des Encoder-Motors.
Ist das Chassis mit anderen Motorarten kompatibel?
Überprüfe die Kompatibilität im Datenblatt des Chassis.
Wie kann ich ein Navigationssystem hinzufügen?
Füge Distanzfühler hinzu und verwende ein Hindernisvermeidungs-Algorithmus.
Rezensionen
Es gibt noch keine Rezensionen.