
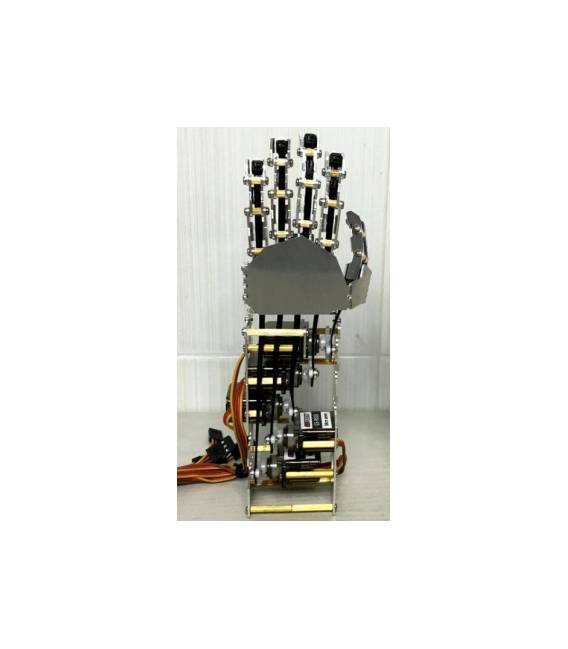


Dita della mano del robot 5-DOF della mano sinistra (non assemblare, è necessario assemblare da sole)
Il prezzo originale era: 136,60 €.98,98 €Il prezzo attuale è: 98,98 €. Escluso IVA
La dita della mano robotica 5-DOF della mano sinistra è ideale per progetti di elettronica e robotica. Perfetta per costruire robot e smart car.
Disponibile su ordinazione
Descrizione
Cos’è
La Dita della mano del robot 5-DOF della mano sinistra è un componente non assemblato, progettato per essere utilizzato in progetti di robotica e elettronica. Richiede l’assemblaggio da parte dell’utente.
Caratteristiche
- 5 gradi di libertà (DOF)
- Manos sinistra
- SKU: ARD0010502
- Prezzo: 98,98 €
A cosa serve
La dita robotica è ideale per progetti che richiedono movimento articolato, come mani robotiche o proiezioni interattive. Può essere utilizzata per creare semplici gesti di saluto o per implementare movimenti più complessi. È compatibile con Arduino e piattaforme simili.
Tutorial: Come usare Dita della mano del robot 5-DOF
Questo componente è ideale per progetti che richiedono movimento articolato, come mani robotiche o proiezioni interattive. Adatto a maker principianti e intermedi.
Cosa serve
- Dita della mano del robot 5-DOF (SKU ARD0010502)
- Arduino UNO o compatibile
- Cordoni di cavo
- Aggregatore di potenza
Passi
- 1. Controlla che il componente sia funzionante e che tutte le dita siano mobili.
- 2. Collega l’Arduino UNO al computer per il caricamento del codice.
- 3. Collega l’aggregatore di potenza al Arduino.
- 4. Collega l’Arduino al motore di base della mano.
- 5. Collega ogni dito al motore corrispondente, utilizzando i cordoni di cavo.
- 6. Carica il codice di esempio per controllare i movimenti delle dita.
- 7. Verifica sul datasheet le specifiche dei motori per eventuali adattamenti.
- 8. Testa il movimento delle dita per assicurarti che tutto funzioni correttamente.
Mini-progetto
Crea un semplice gesto di saluto utilizzando i movimenti delle dita. Tempo stimato: 30 minuti.
Errori comuni
- Non verificare sul datasheet le specifiche dei motori prima di collegarli.
- Collegare l’Arduino direttamente ai motori senza aggregatore di potenza.
- Omettere il test delle dita dopo la connessione.
- Non utilizzare i cordoni di cavo per collegare i motori alle dita.
Accessori consigliati
- Aggregatore di potenza compatibile
- Cordoni di cavo
- Motore di base della mano
- Datasheet del componente
Domande frequenti
Come posso testare i movimenti delle dita prima di collegarli?
Verifica sul datasheet le specifiche dei motori e prova a muovere le dita manualmente.
Quali specifiche dovrei verificare sul datasheet?
Verifica la tensione di alimentazione e la resistenza dei motori.
Il codice di esempio funziona con Arduino Nano?
Verifica se il codice supporta Arduino Nano o se necessita di modifiche.
Posso utilizzare questo componente per progetti di stampa 3D?
Questo componente è progettato per robotica e non per stampa 3D.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 20,0 × 5,0 × 3,0 cm |
Prodotti correlati
-
In offerta!
4WD Telaio Macchina con Servo Motore
Il prezzo originale era: 46,99 €.34,05 €Il prezzo attuale è: 34,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Sospensione Smorzamento Controllo della velocità Evitamento Ostacolo Robot Patrol Line Indagine remota
Il prezzo originale era: 16,80 €.15,16 €Il prezzo attuale è: 15,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA Aggiungi al carrello