Beschreibung
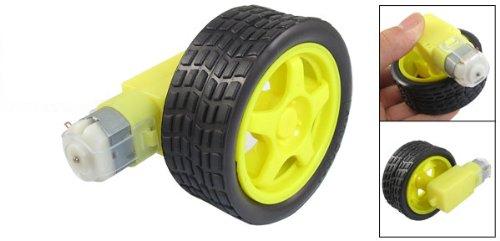
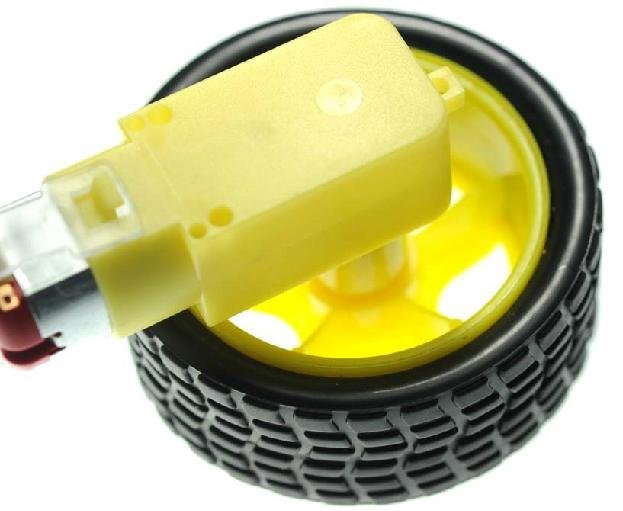
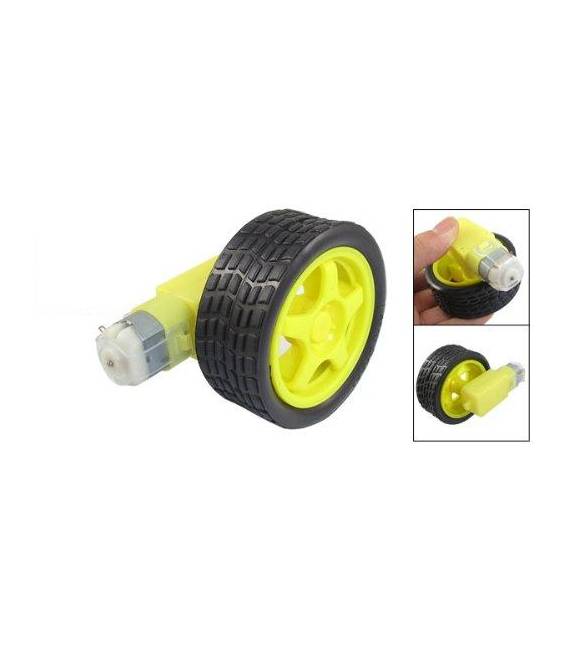
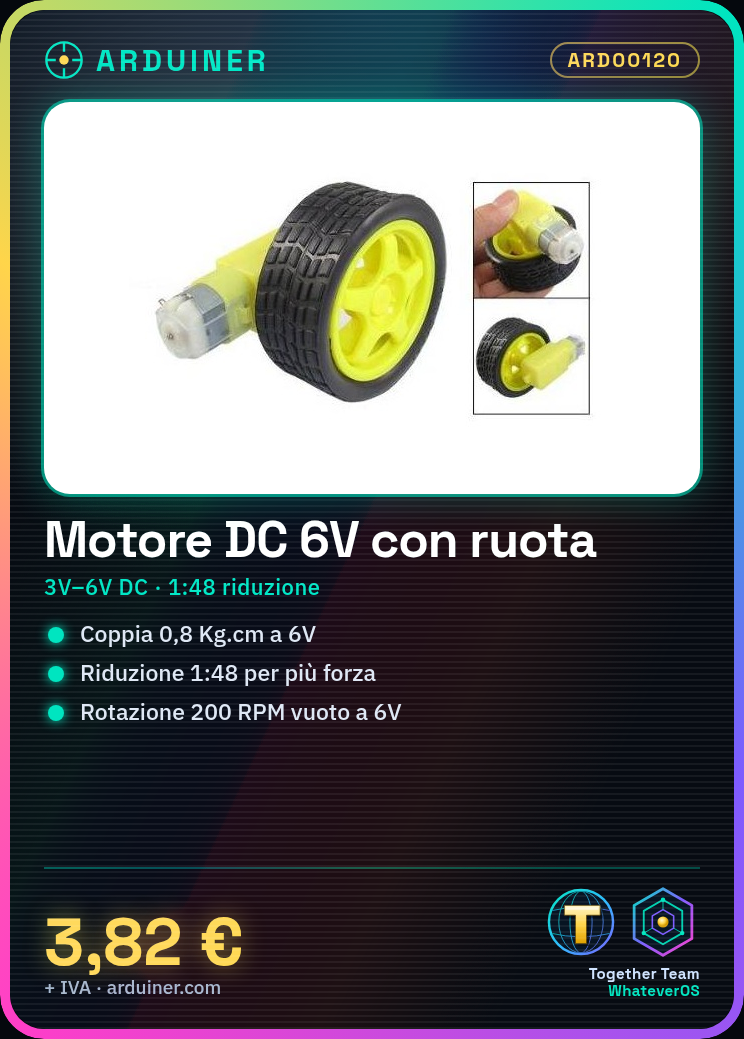
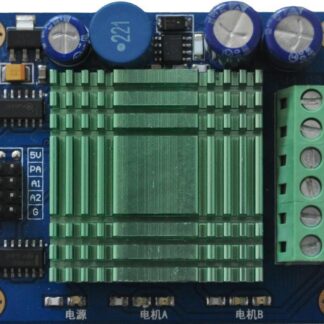
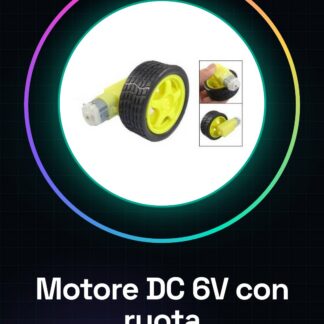
🔧 Beschreibung des Moduls TT Motor 6V mit Rad und Getriebe 📌 Hauptmerkmale: Motorart: DC (Gleichstrom) Betriebsspannung: 3V – 6V DC Leerstrom: ~100 mA (bei 6V) Laststrom: ~200–250 mA (bei 6V) Verhältnis der Verzahnung: 1:48 Leerlaufgeschwindigkeit: ~200 U/min (bei 6V) Drehmoment: ~0,8 kg/cm (bei 6V) Ausgang: Zwei Terminalanschlüsse für elektrische Verbindungen Radkompatibilität: Plastikräder mit Durchmesser ~65 mm Materialien: ABS/Plastik für den Gehäusebau, innere Zahnräder aus Plastik ⚙️ Eigenschaften des Getriebes: Das Getriebe dient dazu, das Drehmoment zu erhöhen und die Geschwindigkeit des Motors zu verringern, sodass er besser für roboterische Anwendungen geeignet ist, bei denen Kraft wichtiger ist als Geschwindigkeit. 🛠️ Anleitung zur Nutzung mit Arduino ✅ Notwendige Materialien: 1x Arduino Uno (oder ähnlich: Nano, Mega) 1x Modul TT Motor DC 6V mit Rad 1x H-Bridge (Motor-Driver wie L298N oder L9110S) 1x Batterie (4xAA, 6V oder ein Li-ion-Modul) Jumperkabel Breadboard (optional) 🔌 Verbindungsplan Mit Modul L298N: Motor TT → L298N Faden 1 Motor → OUT1 Faden 2 Motor → OUT2 L298N → Arduino IN1 → Pin 9 IN2 → Pin 10 ENA → Pin 5 (PWM) Versorgung L298N → 6V (von Batterien) GND L298N → GND Arduino 5V L298N → 5V Arduino (nur wenn Arduino nicht separat versorgt wird) 💻 Beispielcode für Arduino (Richtungs- und Geschwindigkeitssteuerung) // Definition der Pins int IN1 = 9; int IN2 = 10; int ENA = 5; // PWM zur Geschwindigkeitssteuerung void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(ENA, OUTPUT); } // Funktion zum Drehen des Motors vorwärts void vorwaerts(int Geschwindigkeit) { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); analogWrite(ENA, Geschwindigkeit); } // Funktion zum Drehen des Motors rückwärts void rueckwaerts(int Geschwindigkeit) { digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); analogWrite(ENA, Geschwindigkeit); } // Funktion zum Stoppen des Motors void stoppeMotor() { digitalWrite(IN1, LOW); digitalWrite(IN2, LOW); analogWrite(ENA, 0); } void loop() { vorwaerts(200); // vorwärts mit Geschwindigkeit 200 (von 255) delay(2000); // 2 Sekunden stoppeMotor(); delay(1000); rueckwaerts(150); // rückwärts mit Geschwindigkeit 150 delay(2000); stoppeMotor(); delay(1000); } 🧪 Tests und Hinweise Der Motor kann seine Geschwindigkeit mit der Funktion analogWrite auf ENA variieren. Verbinde den Motor nicht direkt an die Pins von Arduino: er unterstützt nicht die notwendige Stromstärke. Bei zwei Motoren kannst du OUT3 und OUT4 mit IN3 und IN4 für den zweiten Motor verwenden (und den PWM-Pin ENB für den zweiten Kanal). 📦 Beispiele für Anwendungen Zweiradfahrzeug mit Differenzlenkung Kleine Rover mit Ultraschall-Sensoren Motorisierte Roboterarme Line-Following-Roboter 📝 Zusätzliche Tipps Füge Kondensatoren von 100nF nahe den Terminalanschlüssen des Motors hinzu, um Rauschen zu reduzieren. Füge eine Polardurchschluss-Schutzschaltung hinzu, um die Komponenten zu schützen. Verwende eine externe Stromquelle für den Motor, um Spannungsabfälle auf dem Arduino zu vermeiden. Perfekt! Hier ist ein fortgeschrittenes Beispiel für die Fernsteuerung des Motors TT 6V über Bluetooth und einen Ultraschall-Sensor. Damit kannst du den Motor mit dem Handy steuern und ihn automatisch stoppen, wenn ein Hindernis in der Nähe ist. Fortgeschrittenes Beispiel: Fernsteuerung des Motors TT 6V mit Bluetooth HC-05 und Ultraschall-Sensor HC-SR04 🧩 Notwendige Komponenten Arduino Uno (oder ähnlich) Modul TT Motor 6V mit Rad + L298N-Driver Bluetooth-Modul HC-05 Ultraschall-Sensor HC-SR04 Batterie 6V für Motor Jumperkabel 🔌 Verbindungsplan Komponente Pin Arduino Hinweise L298N IN1 9
Rezensionen
Es gibt noch keine Rezensionen.