 DE
 IT Italiano
 EN English
 ES Español
 FR Français
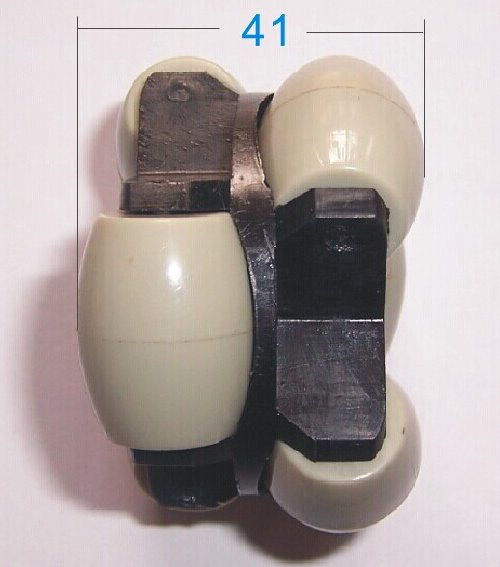
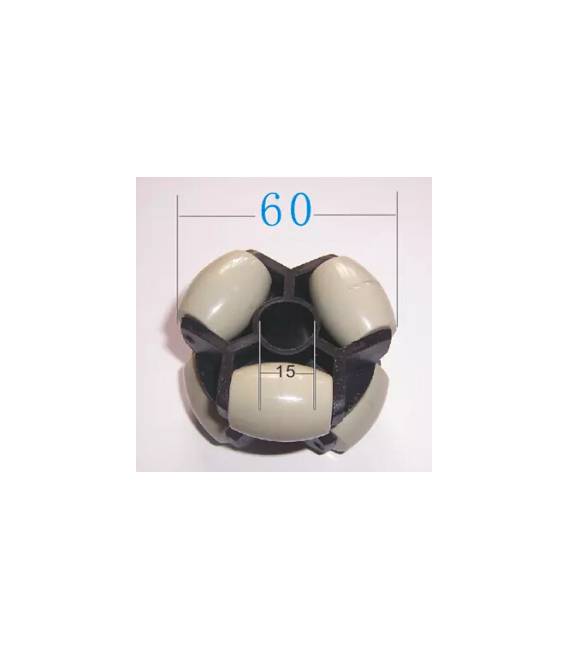
Beschreibung
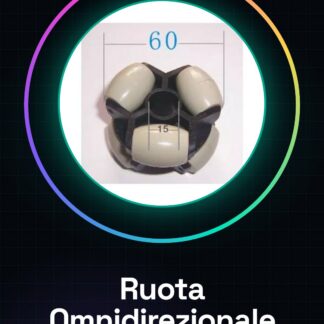
Was ist das? Die 60mm omni-direktionale Rad ist ein wesentlicher Bestandteil für roboterprojekte wie Smart Cars, Roboter und Rover. Diese Rad ermöglicht komplexe Bewegungen in jede Richtung ohne das Drehen zu benötigen.
Funktionen
Durchmesser: 60mm
Was dient es? Die omni-direktionale Rad ist ideal, um mehrere Richtungen in roboterprojekten zu implementieren. Sie kann in Smart Cars oder Rover verwendet werden, um Geräte zu erstellen, die sich frei in jede Richtung bewegen können.
Anleitung: Wie man Omnidirektionale Rad 60mm verwendet Die 60mm omni-direktionale Rad ist ideal, um komplexe und mehrere Richtungen in Ihren roboterprojekten zu implementieren, wie Smart Cars oder Rover. Dieser Komponente ermöglicht es Ihnen, Geräte zu erstellen, die sich in jede Richtung bewegen können, ohne das Drehen zu benötigen.
Was benötigt man?
– DC Motoren
– Arduino Uno oder kompatibel
– Verbindungen zwischen Motor und Arduino (Jumpers)
– Verbinden Sie den Motor an den Motor-Steuerungschip
– Verbinden Sie den Motor-Steuerungschip an den Arduino
– Überprüfen Sie die Polarisierung der Verbindungen, um Schäden zu vermeiden
– Laden Sie das Beispiel-Sketch auf den Arduino
– Konfigurieren Sie das Software, um die Geschwindigkeit und Richtung des Bewegungs zu regulieren
– Installieren Sie die omni-direktionale Rad auf den Motoren
– Testen Sie das System mit kleinen mehrere Richtungen Bewegungen
– Optimieren Sie die Steuerungsparameter
Mini-Projekt Erstellen Sie einen Smart Car Rover, der sich in jede Richtung bewegen kann, ohne zu drehen. Verwenden Sie den Beschleunigungssensor, um die Bewegung zu steuern.
Häufige Fehler Falsche Verbindung zwischen Motor und Arduino
Falsche Polarisierung der Verbindungen
Falsche Konfiguration des Motor-Steuerungschips
Falsche Installation der Rad auf den Motor
Empfohlene Zubehör
– Motor-Steuerungschip L298N
– Verbindungen für Motor (Jumpers)
– Beschleunigungssensor MPU6050
Häufige Fragen Wie kann ich die Geschwindigkeit der Rad regulieren? Verwenden Sie das Motor-Steuerungs-Software, um die Geschwindigkeitsparameter zu ändern.
Was ist der Unterschied zwischen einer omni-direktionalen Rad und einer normalen Rad? Eine omni-direktionale Rad kann sich in jede Richtung bewegen, ohne zu drehen, während eine normale Rad sich nur vorwärts, rückwärts oder seitlich bewegen kann.
Rezensionen
Es gibt noch keine Rezensionen.