
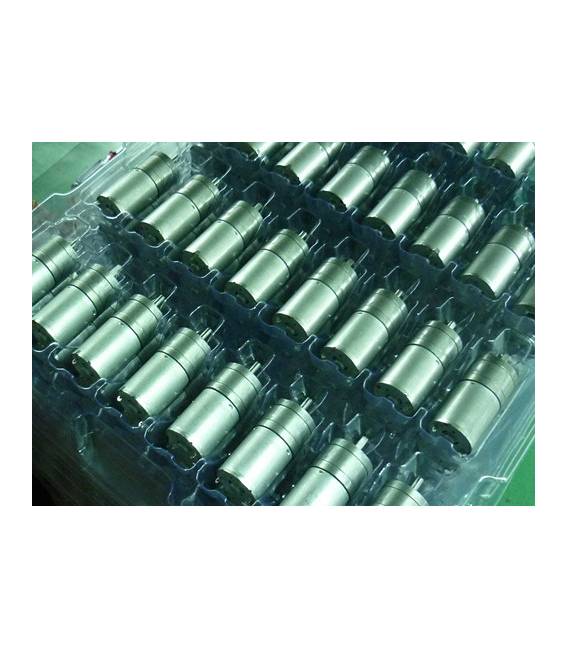

25MM 370 reduction Motore
Il prezzo originale era: 11,38 €.8,24 €Il prezzo attuale è: 8,24 €. Escluso IVA
25MM 370 reduction Motore
2 disponibili (ordinabile)
Descrizione
Cos’è
Il motore DC 25MM 370 ridotto è un componente elettronico progettato per applicazioni di robotica, meccatronica e stampa 3D. Con una riduzione che lo rende più potente rispetto al modello standard, questo motore offre prestazioni affidabili in spazi limitati.
Caratteristiche
- Diametro: 25mm
- Tipo di motore: DC 370 ridotto
- Idealmente adatto per Arduino e ESP
A cosa serve
Questo motore è ideale per progetti che richiedono una buona combinazione di potenza e dimensioni contenute, come la creazione di basi mobili per piccoli robot o l’implementazione in sistemi di stampa 3D. La sua compatibilità con Arduino e ESP lo rende semplice da integrare in vari progetti.
Tutorial: Come usare Motore DC 25MM 370 Ridotto
Il motore DC 25MM 370 ridotto è ideale per progetti di robotica e meccatronica che richiedono una buona combinazione di potenza e dimensioni contenute. Questo tutorial ti guiderà attraverso l’installazione e il funzionamento del motore.
Cosa serve
- Arduino uno o compatibile
- alimentatore 5V-12V
- cavi jumper
Passi
- Collega i pin positivo e negativo del motore all’alimentatore.
- Connetti l’interfaccia di controllo del motore a un Arduino usando cavi jumper.
- Verifica la polarità corretta per evitare danni al motore.
- Scrivi uno sketch semplice in Arduino per controllare il movimento del motore.
- Testa il funzionamento del motore con l’Arduino caricando lo sketch.
- Regola la velocità e la direzione del motore modificando i valori dello sketch.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9, HIGH); // Accende il motore
  delay(1000);           // Attende un secondo
  digitalWrite(9, LOW);  // Spegne il motore
}
Mini-progetto
Crea una base mobile per un piccolo robot usando questo motore e due ruote. Testa la sua movimentazione su diversi terreni.
Errori comuni
- Connettere i fili in modo sbagliato
- Alimentare il motore con tensione superiore alla tollerata
- Non controllare la polarità prima di connetterlo
Accessori consigliati
- Modulo L298N per controllo del motore
- Ruote compatibili 37mm
- Batteria portatile per alimentazione mobile
- Kit base robotica per progetti avanzati
Domande frequenti
Come regolare la velocità del motore?
Modifica il valore di duty cycle nel ciclo PWM dell’Arduino.
Quali sono le dimensioni del motore?
Verifica sul datasheet
Può essere utilizzato per progetti a basso consumo energetico?
Non è ideale, considera un motore più efficiente in caso di limitazioni di energia.
Informazioni aggiuntive
| Peso | 87 g |
|---|
Prodotti correlati
-
In offerta!
TT Motore 6V con Ruota e Riduttore
Il prezzo originale era: 6,28 €.3,82 €Il prezzo attuale è: 3,82 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
TB6560 3A Driver Controllo / Accensione Motore Passo Passo Regolabile per CNC Singolo Asse
Il prezzo originale era: 12,16 €.8,81 €Il prezzo attuale è: 8,81 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello