 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
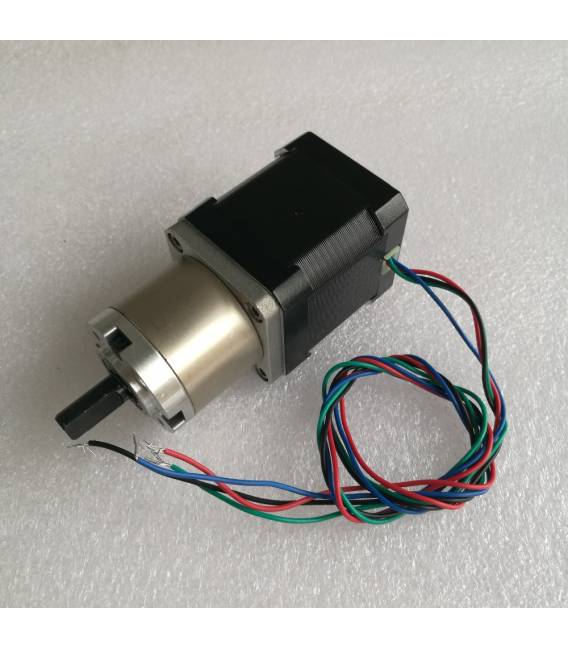
Description
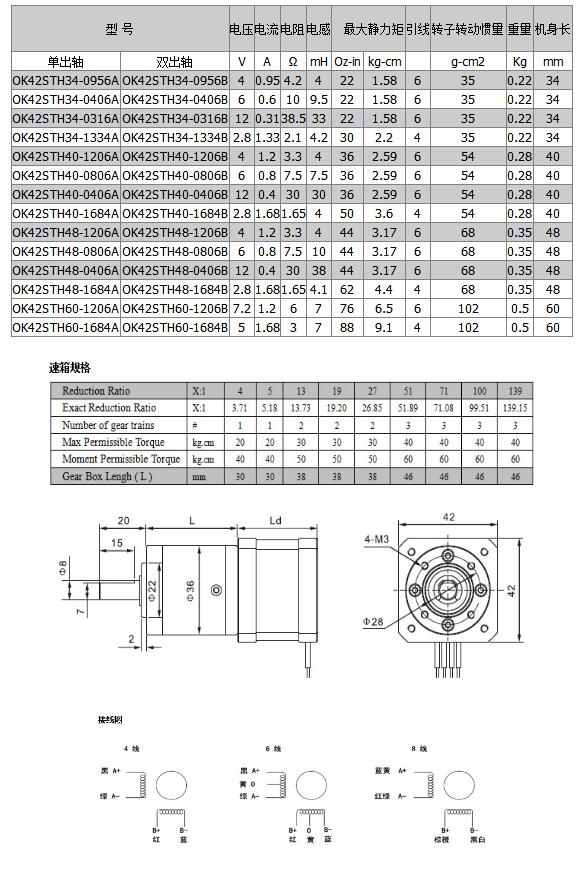
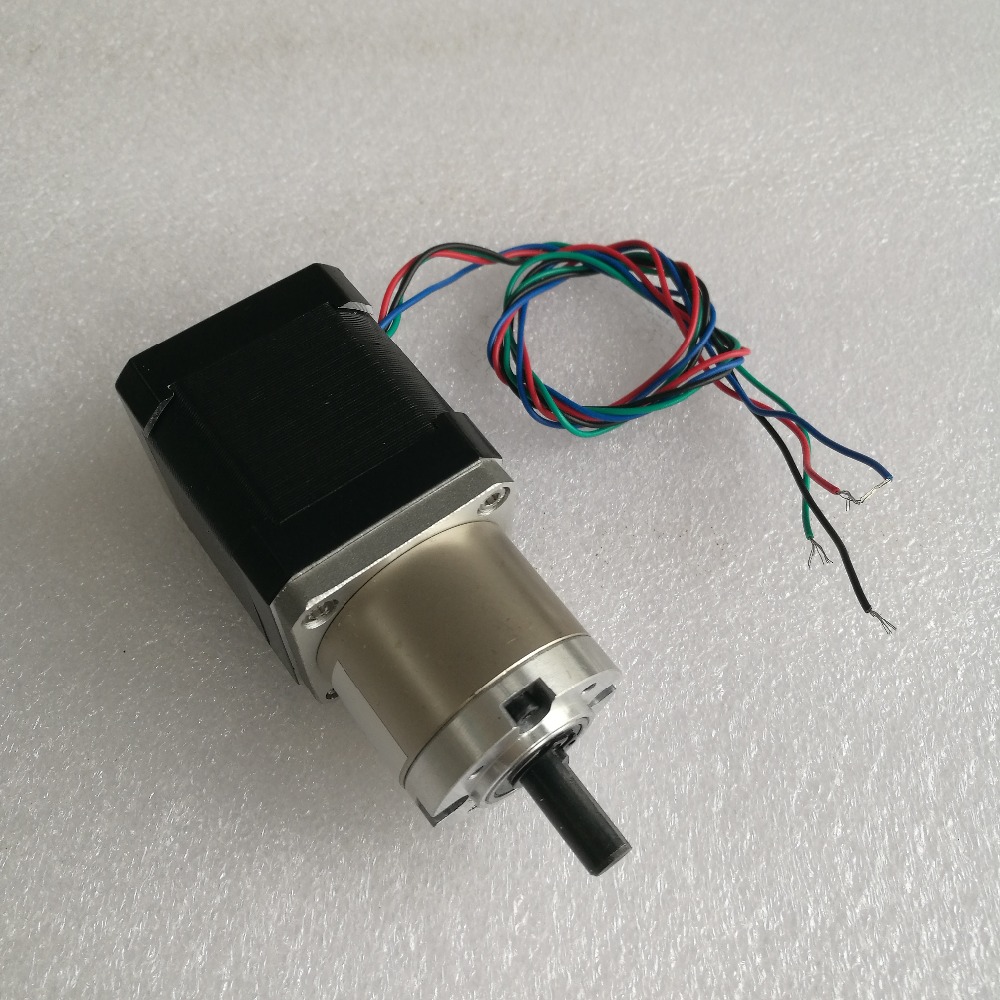
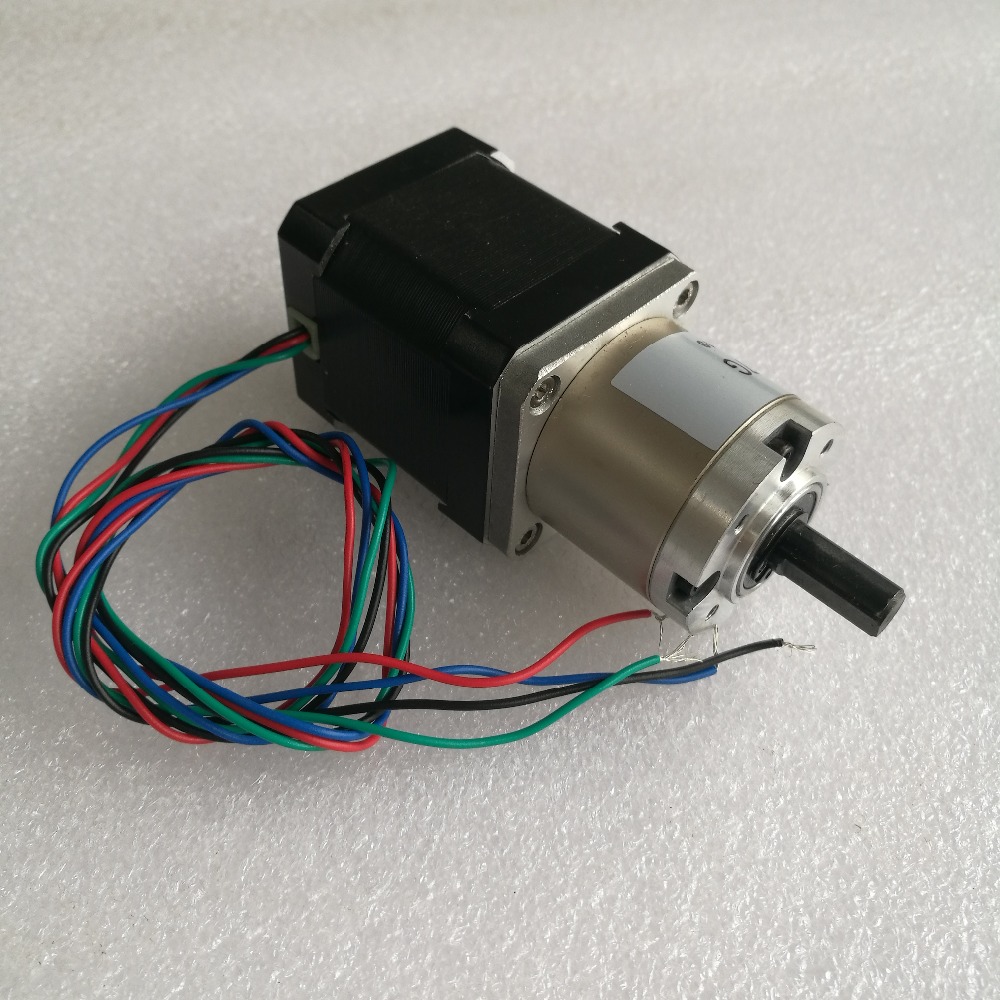
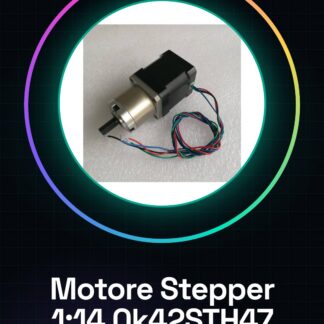
Qu’est-ce que le Moteur à pas avec réducteur 1:14 0k42STH47 – 1684AG14 ? C’est un composant électronique utilisé pour des projets nécessitant des mouvements précis et contrôlés. Ce moteur à pas est souvent utilisé dans des applications d’automatisation, d’impression 3D et de robotique. Caractéristiques Moteur à pas avec réducteur 1:14 Sku ARD009104 À quoi sert-il ? Idéalement adapté pour des projets d’automatisation et d’impression 3D, ce moteur à pas est compatible avec Arduino et ESP. Il peut être utilisé pour construire des robots simples qui exécutent des mouvements précis comme tourner la tête en avant et en arrière. Tutoriel : Comment utiliser le Moteur à pas 1:14 0k42STH47 – 1684AG14 Ce moteur à pas est idéal pour des projets nécessitant des mouvements précis et contrôlés, adaptés aux débutants et aux intermédiaires. Ce qu’il vous faut Moteur à pas 1:14 0k42STH47 – 1684AG14 Arduino ou microcontrôleur compatible Câble d’alimentation (5V) Résistance 1kΩ Étape 1 : Vérifiez le datasheet pour les spécifications du moteur. Étape 2 : Connectez le moteur au microcontrôleur via les broches appropriées. Étape 3 : Connectez le câble d’alimentation (5V) au moteur. Étape 4 : Ajoutez une résistance 1kΩ entre la broche d’alimentation et le microcontrôleur pour la protection. Étape 5 : Chargez un sketch de base pour contrôler le moteur sur Arduino IDE. Étape 6 : Exécutez le code pour démarrer le moteur. Étape 7 : Contrôlez la position et le mouvement du moteur. Étape 8 : Réglez le pas et la vitesse du moteur. Exemple de code « ` #include const int stepsPerRevolution = 200; // Changez si différent Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11); void setup() { myStepper.setSpeed(60); } void loop() { myStepper.step(200); } « ` Mini-projet Construisez un simple robot qui tourne la tête en avant et en arrière. Erreurs courantes Ne vérifiez pas les spécifications sur le datasheet. Connectez le moteur sans résistance de protection. Utilisez un microcontrôleur non compatible. Ne configurez pas correctement la vitesse et les pas. Accessoires recommandés Réducteur 1:14 Arduino Nano Résistance 1kΩ Câble d’alimentation (5V) Questions fréquentes Comment définir la vitesse du moteur ? Définissez la vitesse en utilisant la fonction `setSpeed()` dans le code Arduino. Le moteur fonctionne-t-il avec Arduino Uno ? Oui, mais assurez-vous de le connecter correctement. Pourquoi est-il nécessaire de la résistance ? Pour protéger le microcontrôleur des surcharges. Puis-je utiliser une alimentation différente de 5V ? Vérifiez le datasheet pour voir si le moteur supporte d’autres tensions.
Avis
Il n’y a pas encore d’avis.