Description
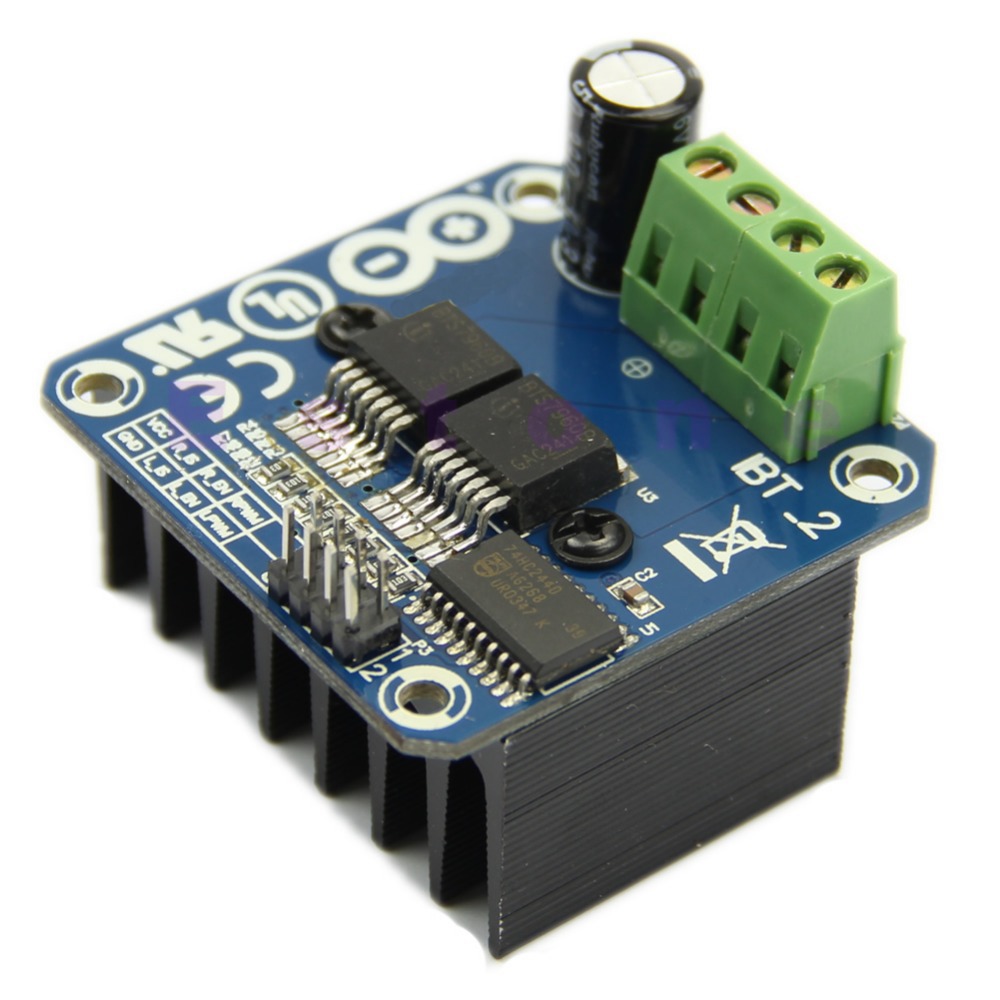
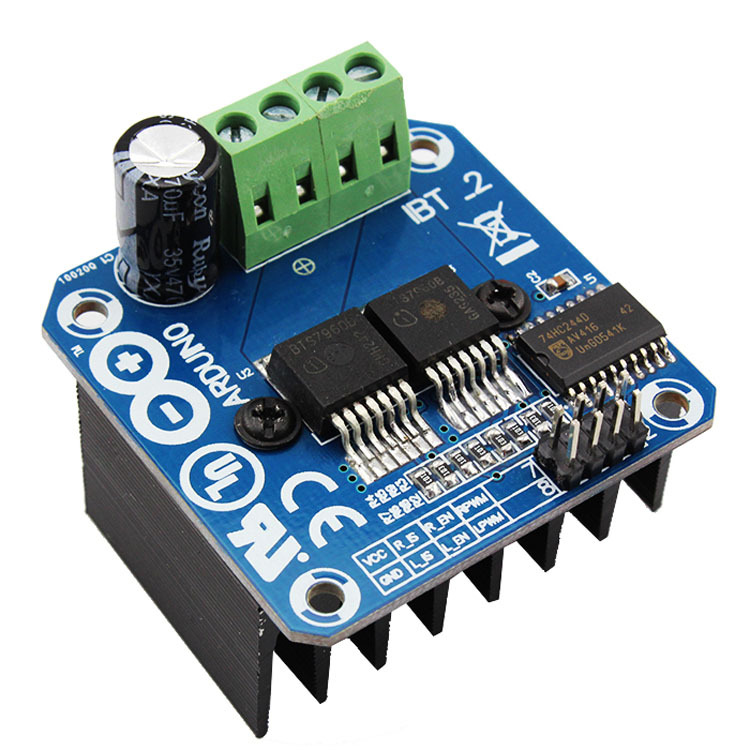
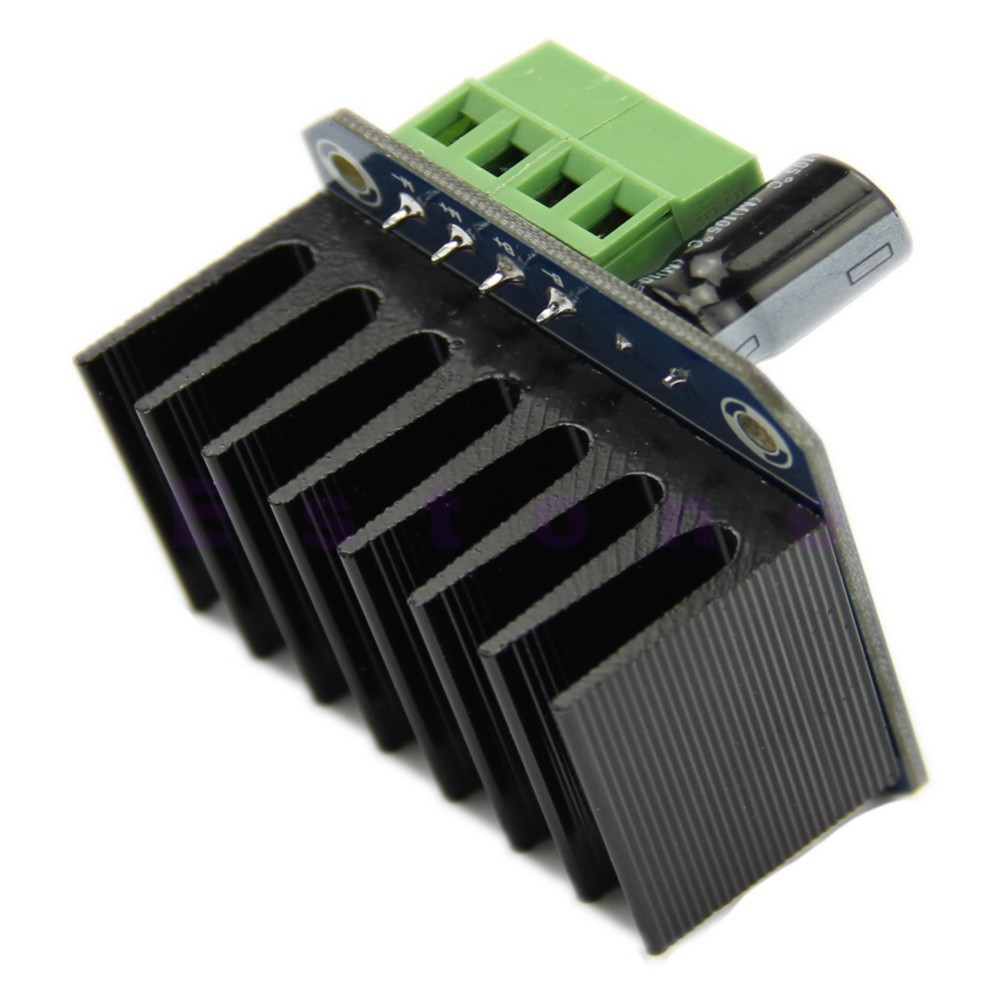
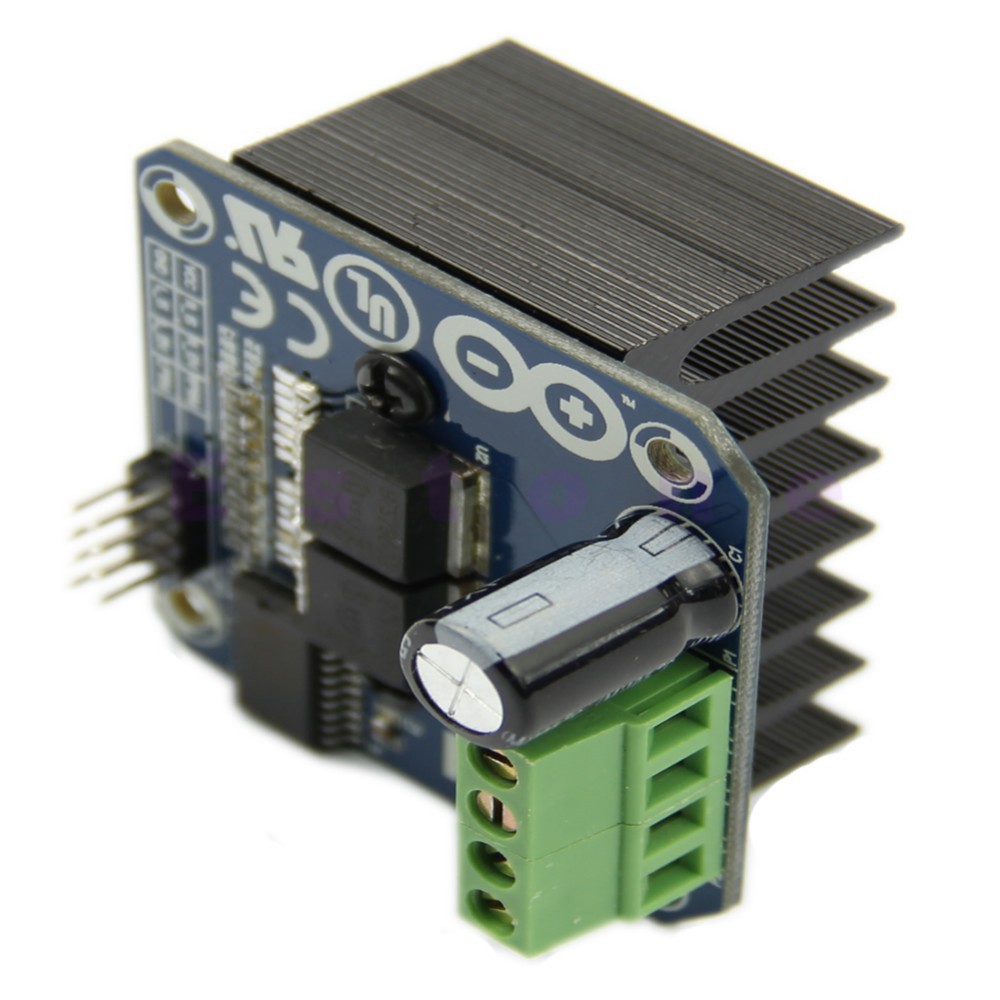
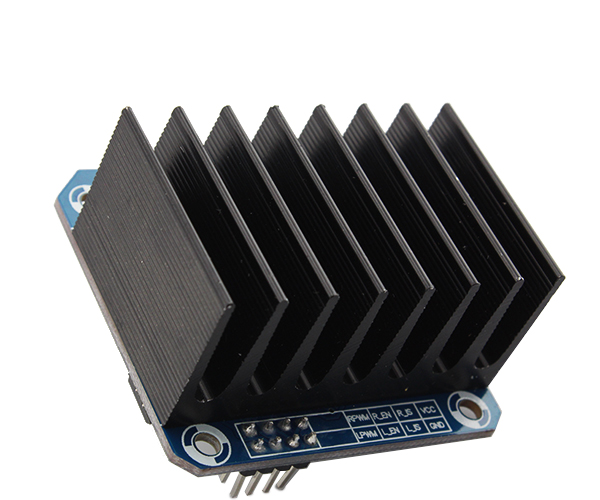
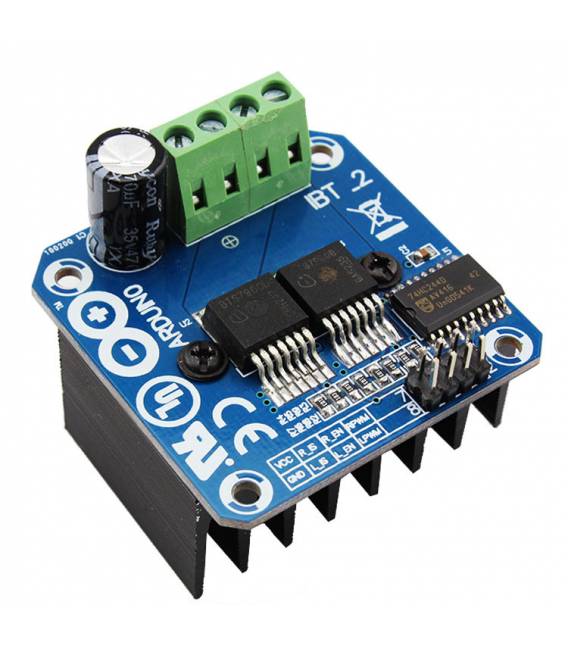
Le BTS7960 est un contrôleur de pont H à haute puissance conçu pour gérer les moteurs DC dans divers projets électroniques. Ce contrôleur est idéal pour les applications nécessitant un fort courant, comme les robots, les voitures intelligentes et les rovers. Caractéristiques Contrôleur de pont H de 43A Idéal pour les projets Arduino, robotique et véhicules à distance Contrôleur de pont H de 43A Idéal pour les projets Arduino, robotique et véhicules à distance À quoi sert-il Développez des projets de robotique tels que des robots qui se déplacent en avant et en arrière ou des voitures intelligentes. Le BTS7960 peut être utilisé pour contrôler les moteurs DC dans ces dispositifs, leur permettant de répondre aux commandes provenant d’un microcontrôleur comme Arduino. Tutoriel : Comment utiliser le contrôleur de pont H BTS7960 Le BTS7960 est un contrôleur de pont H à haute puissance idéal pour contrôler les moteurs DC dans des projets tels que des robots, des voitures intelligentes et des rovers. Ce tutoriel vous guide à travers l’installation et la configuration du module. Ce qu’il vous faut Arduino Uno ou compatible Contrôleur de pont H BTS7960 Alimentation pour moteurs Câble USB pour Arduino Étapes Connectez l’Arduino au PC via le câble USB. Vérifiez la tension de fonctionnement du BTS7960 dans le datasheet et connectez-le à l’alimentateur approprié. Connectez les broches de contrôle (IN1, IN2) du BTS7960 aux sorties numériques de l’Arduino. Connectez les moteurs au pont H via les bornes ‘MOTOR A+’ et ‘MOTOR A-‘. Insérez le code Arduino fourni dans l’étape suivante. Compilez et chargez le sketch sur l’Arduino. Vérifiez que les moteurs se déplacent correctement en réponse aux commandes. Essayez de modifier la direction des signaux pour contrôler l’orientation du mouvement. Exemple de code void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); } void loop() { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); delay(500); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); delay(500); } Mini-projet Créez un robot simple qui se déplace en avant et en arrière. Utilisez le BTS7960 pour contrôler les moteurs et ajoutez des capteurs de distance tels que HC-SR04 pour éviter les obstacles. Erreurs courantes Ne vérifiez pas la tension d’alimentation du module Connectez les signaux de contrôle de manière incorrecte Ne testez pas le mouvement des moteurs avant la compilation du sketch Accessoires recommandés HC-SR04 Capteur ultrasonique L298N Contrôleur de pont H à double pont Batterie LiPo pour alimenter l’Arduino et les moteurs Protection de la batterie Questions fréquentes Comment puis-je contrôler le mouvement des moteurs ?Utilisez les broches IN1 et IN2 du BTS7960 pour envoyer des signaux logiques qui déterminent la direction du mouvement. Quelle est la différence entre ce module et L298N ?Le BTS7960 a une capacité de conduite supérieure et est plus adapté aux moteurs à haute intensité de courant par rapport au L298N.
Avis
Il n’y a pas encore d’avis.