 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
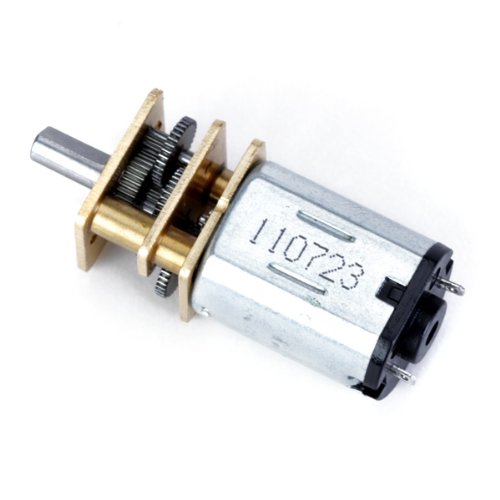
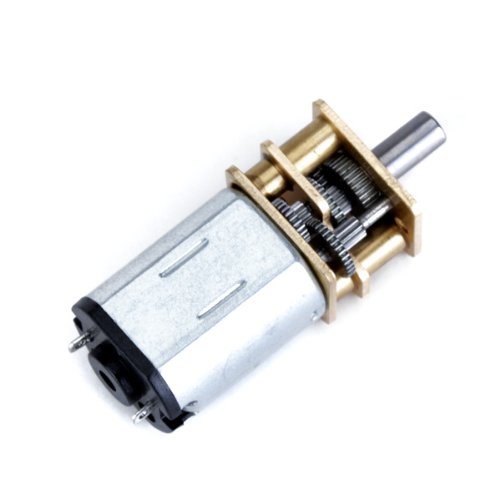
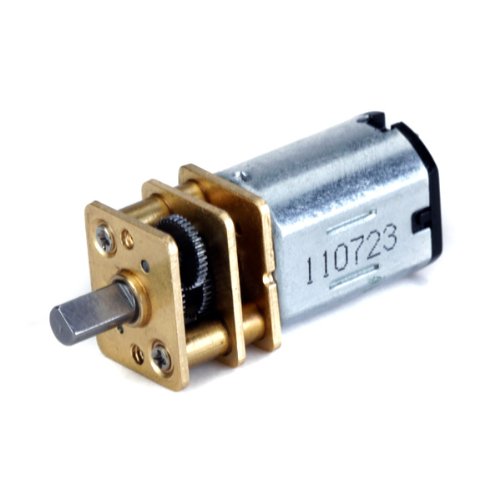
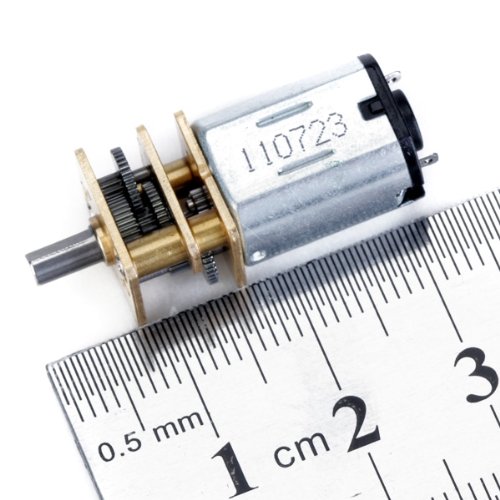
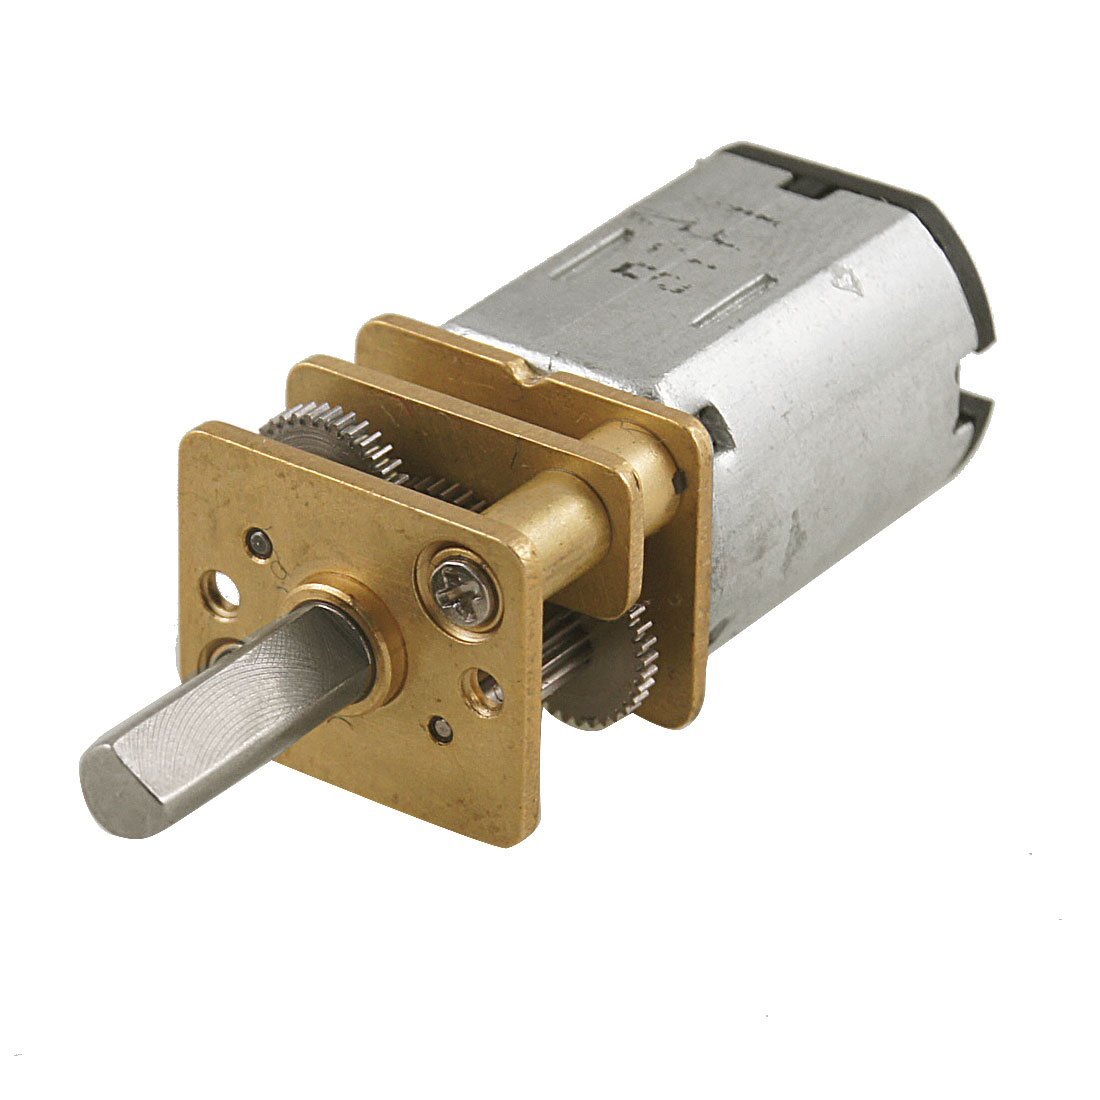
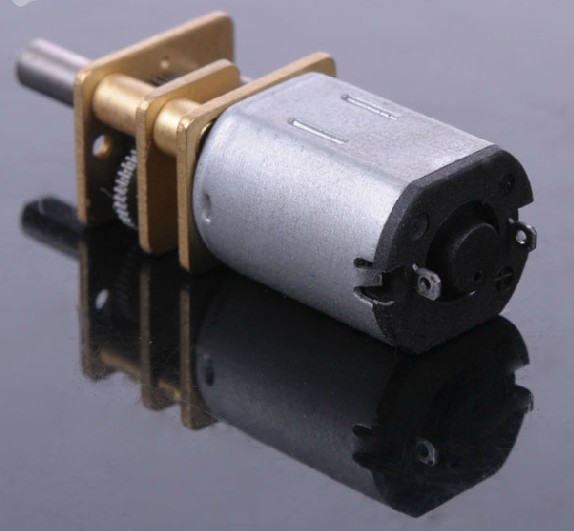
Description
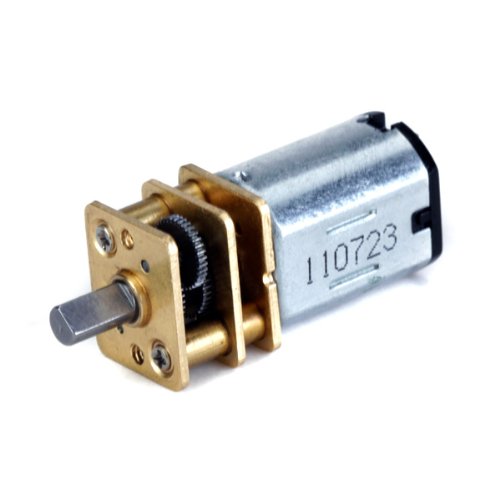
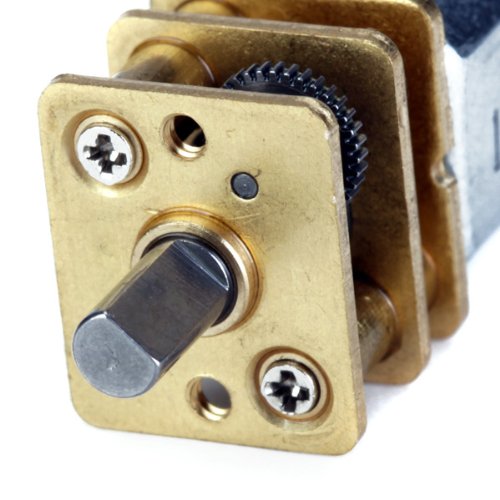
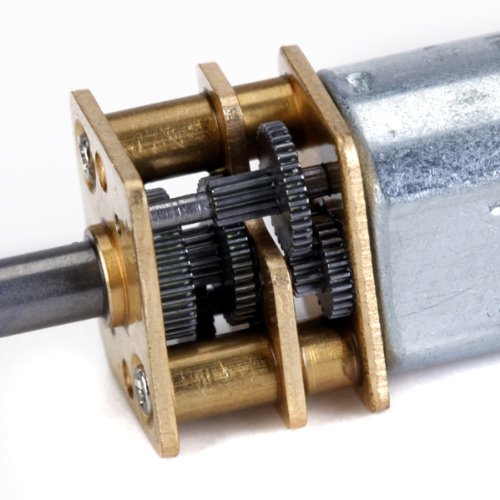
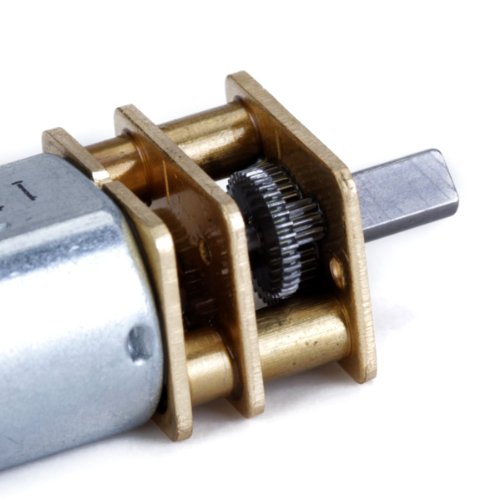
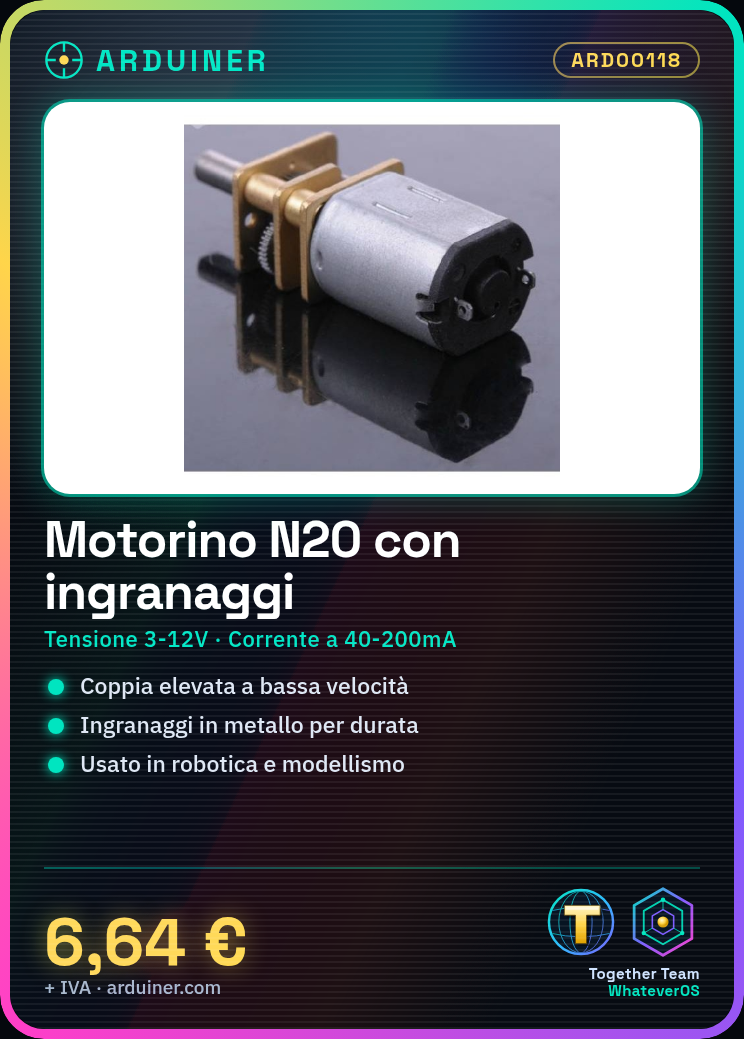
✅ Description complète du module Moteur N20 avec réducteur et engrenages en métal 📌 Nom du produit : Moteur N20 avec réducteur et engrenages en métal ⚙️ Description générale Le moteur N20 est un petit moteur DC compact doté d’un réducteur intégré, conçu pour offrir un couple élevé à basse vitesse. Grâce aux engrenages en métal, il offre une meilleure résistance à l’usure, une fiabilité mécanique supérieure et une durée de vie plus longue par rapport aux modèles avec des engrenages en plastique. Ce type de moteur est largement utilisé en robotique, en automatisation, dans les projets bricolage et en modélisme, en particulier là où des dimensions réduites et une bonne puissance de traction sont nécessaires. 🔧 Spécifications techniques (varient selon le modèle, voici un exemple typique) Caractéristique Valeur Typique Tension d’exploitation 3V – 12V DC Tension nominale 6V Courant à vide ~40-200 mA Courant à pleine charge ~300-500 mA Vitesse (RPM) De 30 à 1000 RPM (dépend du rapport de réduction) Couple De 0,1 à 1,5 kg·cm (dépend du modèle) Type d’engrenages Métal Poids Environ 10 g Dimensions du corps 12mm x 10mm x 26mm environ Axe de sortie Ø 3mm, longueur 10mm ⚡ Connexion et utilisation avec Arduino Composants nécessaires : 1x Moteur N20 avec engrenages en métal 1x Pilote de moteur (ex. L298N, L9110S ou TB6612FNG) Arduino UNO / Nano / Mega Alimentateur externe (ex. 6V ou 9V) Câbles de saut Breadboard (optionnel) 📌 Schéma de connexion (avec pilote L9110S) N20 Moteur | |— M1A –> A sortie du pilote |— M1B –> B sortie du pilote L9110S Pilote : IN1 –> pin numérique Arduino (ex. D9) IN2 –> pin numérique Arduino (ex. D10) VCC –> 5V (ou VIN si >6V) GND –> GND commun Important : ne connectez pas le moteur directement à l’Arduino → la courant requis pourrait le détruire. Utilisez toujours un pilote. 💻 Code de base pour le contrôle ON/OFF et direction // Pins de contrôle du pilote const int motorPin1 = 9; // IN1 const int motorPin2 = 10; // IN2 void setup() { pinMode(motorPin1, OUTPUT); pinMode(motorPin2, OUTPUT); } // Tourne dans une direction void loop() { digitalWrite(motorPin1, HIGH); digitalWrite(motorPin2, LOW); delay(2000); // tourne pendant 2 secondes // Inversion de direction digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, HIGH); delay(2000); // Arrête le moteur digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, LOW); delay(1000); } 🎛️ Contrôle avec PWM pour gérer la vitesse // Pins PWM sur Arduino : 9 et 10 const int motorPin1 = 9; const int motorPin2 = 10; void setup() { pinMode(motorPin1, OUTPUT); pinMode(motorPin2, OUTPUT); } void loop() { // Vitesse à 50% en avant analogWrite(motorPin1, 128); // Valeurs de 0 à 255 analogWrite(motorPin2, 0); delay(2000); // Vitesse à 100% en arrière analogWrite(motorPin1, 0); analogWrite(motorPin2, 255); delay(2000); // Arrêt analogWrite(motorPin1, 0); analogWrite(motorPin2, 0); delay(1000); } 💡 Exemples d’utilisation pratique Robot suiveur de ligne : Utilise deux N20 avec des roues pour déplacer le robot en avant/arrêter/plier. Système d’ouverture automatique : Peut contrôler une petite porte ou un bras mécanique. Micro rover explorateur : Idéal pour des espaces petits grâce à sa forme compacte. Système de traction ou de levage : En combinaison avec une poulie peut soulever de petits charges. 📋 Conseils pour l’utilisation 🔌 Alimentation séparée : Utilisez une source externe pour le moteur (ex. paquet de piles 6V), partageant seulement le GND avec l’Arduino. 🔥 Évitez les surcharges : Si le moteur bloque sous un charge excessif, il peut
Description complète (original italien)
La description complète est affichée ci-dessous en italien, le temps de terminer la traduction française.
✅ Descrizione Completa del Modulo Motorino Elettrico N20 con Motoriduttore e Ingranaggi in Metallo
📌 Nom del prodotto: Motorino elettrico N20 con motoriduttore e ingranaggi in metallo
⚙️ Descrizione generale
Il motorino N20 è un micromotore DC compatto dotato di motoriduttore (gearbox) integrato, progettato per offrire una coppia elevata a bassa velocità. Grazie agli ingranaggi in metallo, offre maggiore resistenza all’usura, affidabilità meccanica e una durata di vita superiore rispetto ai modelli con ingranaggi in plastica.
Questo tipo di motore è ampiamente utilizzato in robotica, automazione, progetti fai-da-te e modellismo, specialmente dove sono richiesti dimensioni ridotte e buona potenza di trazione.
🔧 Specifiche tecniche (variano in base al modello, ecco un esempio tipico)
| Caratteristica | Valore Tipico |
|---|---|
| Tensione operativa | 3V – 12V DC |
| Tensione nominale | 6V |
| Corrente a vuoto | ~40-200 mA |
| Corrente a pieno carico | ~300-500 mA |
| Velocità (RPM) | Da 30 a 1000 RPM (dipende dal rapporto di riduzione) |
| Coppia | Da 0.1 a 1.5 kg·cm (dipende dal modello) |
| Tipo di ingranaggi | Metallo |
| Peso | Circa 10 g |
| Dimensioni corpo | 12mm x 10mm x 26mm circa |
| Albero uscita | Ø 3mm, lunghezza 10mm |
⚡ Collegamento e utilizzo con Arduino
Componenti necessari:
- 1x Motorino N20 con ingranaggi in metallo
- 1x Driver per motore (es. L298N, L9110S o TB6612FNG)
- Arduino UNO / Nano / Mega
- Alimentatore esterno (es. 6V o 9V)
- Câbles jumper
- Plateau de prototypage (opzionale)
📌 Schema di collegamento (con driver L9110S)
N20 Motorino
   |
   |--- M1A  --> A uscita del driver
   |--- M1B  --> B uscita del driver

L9110S Driver:
   IN1 --> pin digitale Arduino (es. D9)
   IN2 --> pin digitale Arduino (es. D10)
   VCC --> 5V (o VIN se >6V)
   GND --> GND comune
Importante: non collegare il motore direttamente ad Arduino → la corrente richiesta potrebbe danneggiarlo. Usa sempre un driver.
💻 Codice base per controllo ON/OFF e direzione
// Pin di controllo del driver
const int motorPin1 = 9;  // IN1
const int motorPin2 = 10; // IN2

void setup() {
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
}

// Ruota in una direzione
void loop() {
  digitalWrite(motorPin1, HIGH);
  digitalWrite(motorPin2, LOW);
  delay(2000); // ruota per 2 secondi

  // Inversione direzione
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, HIGH);
  delay(2000);

  // Ferma il motore
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, LOW);
  delay(1000);
}
🎛️ Controllo con PWM per gestire la velocità
// Pin PWM su Arduino: 9 e 10
const int motorPin1 = 9;
const int motorPin2 = 10;

void setup() {
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
}

void loop() {
  // Velocità al 50% in avanti
  analogWrite(motorPin1, 128); // Valori da 0 a 255
  analogWrite(motorPin2, 0);
  delay(2000);

  // Velocità al 100% indietro
  analogWrite(motorPin1, 0);
  analogWrite(motorPin2, 255);
  delay(2000);

  // Stop
  analogWrite(motorPin1, 0);
  analogWrite(motorPin2, 0);
  delay(1000);
}
💡 Esempi di utilizzo pratico
- Robot line follower: Usa due N20 con ruote per muovere il robot in avanti/indietro/curve.
- Sistema di apertura automatica: Può controllare una piccola porta o un braccio meccanico.
- Micro rover esploratore: Ottimo per spazi piccoli grazie alla sua forma compatta.
- Sistema di traino o sollevamento: In combinazione con una puleggia può sollevare piccoli carichi.
📋 Consigli per l’uso
- 🔌 Alimentation separata: Usa una fonte esterna per il motore (es. pacco batterie 6V), condividendo solo il GND con Arduino.
- 🔥 Evita sovraccarichi: Se il motore si blocca sotto carico eccessivo, può danneggiarsi. Usa eventualmente un sensore di corrente o protezione termica.
- 🧲 Compatibilità encoder: Alcuni modelli N20 hanno encoder magnetico o ottico integrato → utile per controllare la posizione o la velocità.
Perfetto! L’integrazione del motorino N20 con sensori permette di creare progetti molto più sofisticati, precisi e autonomi. Di seguito trovi:
🔧 Integrazione del Motorino N20 con Sensori – Progetti Complessi
🎯 Obiettivi dell’integrazione
L’integrazione con sensori consente di:
- Controllare la posizione o velocità (es. encoder)
- Seguire traiettorie o linee (es. sensori IR)
- Evitare ostacoli (es. ultrasuoni)
- Interagire con l’ambiente (es. finecorsa, sensori di distanza, inclinazione, luminosità)
🛠️ ESEMPI DI INTEGRAZIONE
🔁 1. Controllo di precisione con Encoder (posizione e velocità)
Se usi un N20 con encoder integrato, puoi leggere i giri o la velocità e creare un sistema a ciclo chiuso.
Componenti:
- N20 con encoder (es. 2 canali A e B)
- Driver motore (es. TB6612FNG)
- Arduino
- Alimentatore
Schema base:
- Encoder A e B → pin digitali (interrupt)
- Motore IN1/IN2 → driver → Arduino
- GND condiviso
Codice base (conteggio impulsi):
volatile long encoderCount = 0;

void encoderISR() {
  encoderCount++;
}

void setup() {
  attachInterrupt(digitalPinToInterrupt(2), encoderISR, RISING);
  Serial.begin(9600);
}

void loop() {
  Serial.println(encoderCount);
  delay(500);
}
Possibili usi:
- Misurare la distanza percorsa
- Creare un servo motore DC (usando PID)
- Rilevare slittamenti
🧭 2. Robot con evitamento ostacoli (sensore a ultrasuoni HC-SR04)
Il motorino N20 può muovere un mini rover che usa un sensore per evitare muri o oggetti.
Componenti:
- 2x Motorini N20
- Driver motore (es. L298N)
- HC-SR04
- Arduino
- Alimentation 6V
Schema logico:
- HC-SR04: TRIG → pin Arduino, ECHO → pin Arduino
- Driver motore → pin PWM Arduino
- Motori → uscite driver
Codice esempio:
#define trigPin 9
#define echoPin 10

long duration;
int distance;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Serial.begin(9600);
}

void loop() {
  // Misura distanza
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  duration = pulseIn(echoPin, HIGH);
  distance = duration * 0.034 / 2;

  Serial.print("Distanza: ");
  Serial.println(distance);

  if (distance < 20) {
    // Troppo vicino → retromarcia
    // motore indietro
  } else {
    // Vai avanti
    // motore avanti
  }

  delay(100);
}
⚫ 3. Line Follower (sensori IR)
Puoi costruire un robot che segue una linea nera su fondo bianco usando 2-3 sensori IR.
Componenti:
- N20 x2
- Driver L9110S
- 3x sensori IR (TCRT5000 o simili)
- Arduino
Logica:
- Sensore centrale → su linea → vai avanti
- Sensore sinistro → su linea → curva a sinistra
- Sensore destro → su linea → curva a destra
🔚 4. Sistema di fine corsa (endstop)
Per bracci meccanici, slider o cancelli, si usano sensori di finecorsa meccanici per evitare collisioni o superamento limiti.
Esempio:
const int endStopPin = 2;

void setup() {
  pinMode(endStopPin, INPUT_PULLUP);
}

void loop() {
  if (digitalRead(endStopPin) == LOW) {
    // Stop motore
  }
}
📦 Progetti Avanzati Combinati
| Progetto | Sensori Usati | Funzionalità |
|---|---|---|
| Braccio robotico | Encoder + finecorsa | Posizionamento preciso |
| Mini rover | IR + Ultrasuoni + Encoder | Segue linea ed evita ostacoli |
| Cancello automatico | Finecorsa + IR | Apertura sicura a comando |
| Caméra slider | Encoder + finecorsa | Movimento fluido e calibrato |
📘 Librerie utili
PID_v1.h: per controllo PID con encoderNewPing.h: per HC-SR04Encoder.h: per lettura encoderQTRSensors.h: per array di sensori IR
Tutorial: Come usare Motorino elettrico N20 con motoriduttore
Il motorino elettrico N20 con motoriduttore è ideale per progetti che richiedono una maggiore potenza di spinta rispetto al motore standard. È perfetto per robot, modelli a scala ridotta o qualsiasi altro dispositivo mobile.
Cosa serve
- Arduino Uno
- Connettori per motori
- Alimentatore esterno
- Pavimento/piattaforma da montare
Passi
- Connetti i fili del motore al pin di uscita dell’Arduino utilizzando dei connettori.
- Verifica la tensione e corrente massima sul datasheet per non danneggiare il motore o l’Arduino.
- Scrivi un semplice sketch Arduino che controlla il movimento del motore avanti e indietro.
- Monta il motorino su una piattaforma stabile, assicurando che i connettori siano saldamente fissati.
- Testa la rotazione del motore in entrambe le direzioni per verificare l’installazione corretta.
- Se necessario, aggiungi un limitatore di corrente o un regolatore di tensione per proteggere il circuito.
- Prova a modificare la velocità e la durata del movimento del motore attraverso i comandi Arduino.
- Ottimizza il progetto secondo le esigenze specifiche, come l’aggiunta di sensori o altri dispositivi.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9, HIGH); // Avvia il motore in avanti
  delay(1000);
  digitalWrite(9, LOW); // Fermo il motore
  delay(500);
  digitalWrite(9, HIGH); // Avvia il motore all'indietro
  delay(1000);
}
Mini-progetto
Crea un piccolo robot che si muove avanti e indietro su una superficie piatta. Aggiungi sensori di posizione per migliorare l’esecuzione.
Errori comuni
- Connessione dei fili al contrario
- Alimentation insufficiente o eccessiva
- Controllo del motore troppo semplice senza considerazioni sulla sicurezza
Accessori consigliati
- Arduino Uno R3
- Regolatore di tensione LM7805
- Sensori di posizione
- Connessioni per motori N20
Domande frequenti
Il motore si surriscalda durante l’uso.
Verifica la corrente elettrica fornita al motore. Potrebbe essere necessario un regolatore di tensione o limitatore di corrente.
Come posso controllare il motore con una velocità variabile?
Aggiungi un L298N Motor Driver Shield per Arduino, che permette di gestire la velocità e la direzione del motore.
Avis
Il n’y a pas encore d’avis.