 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
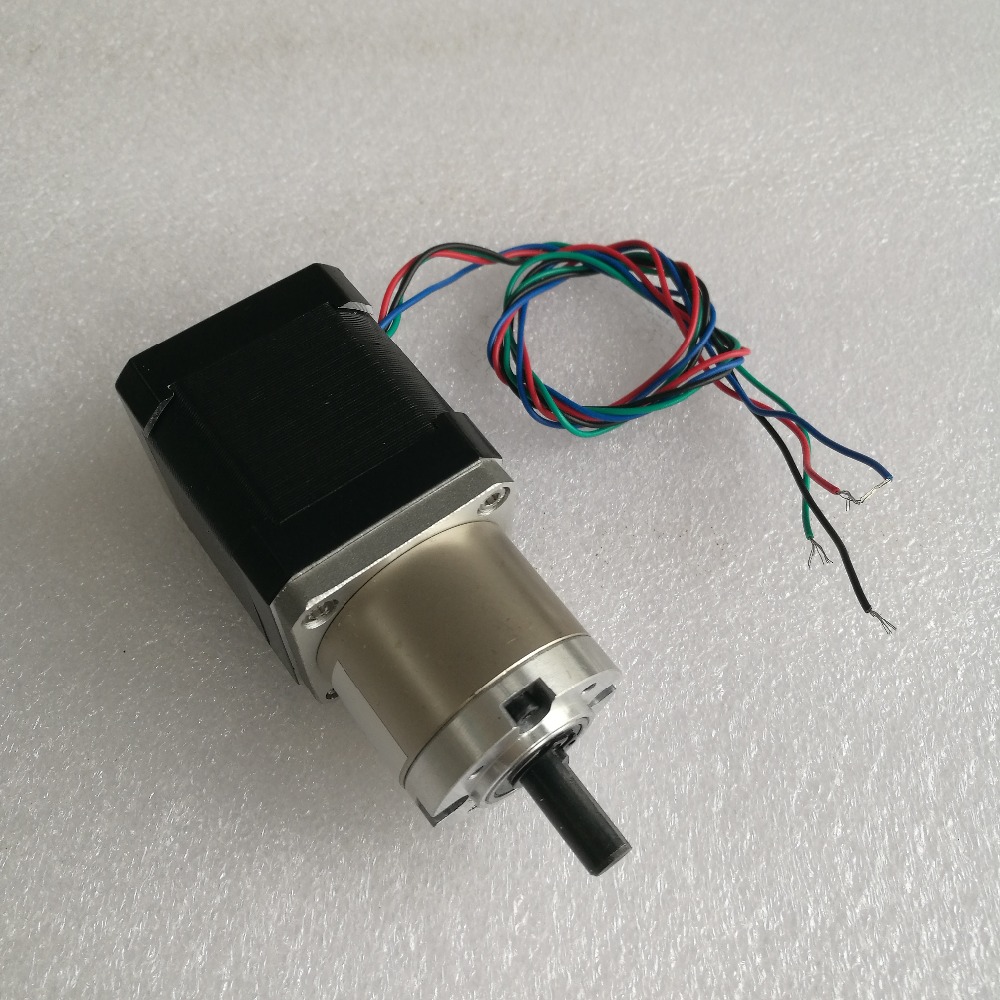
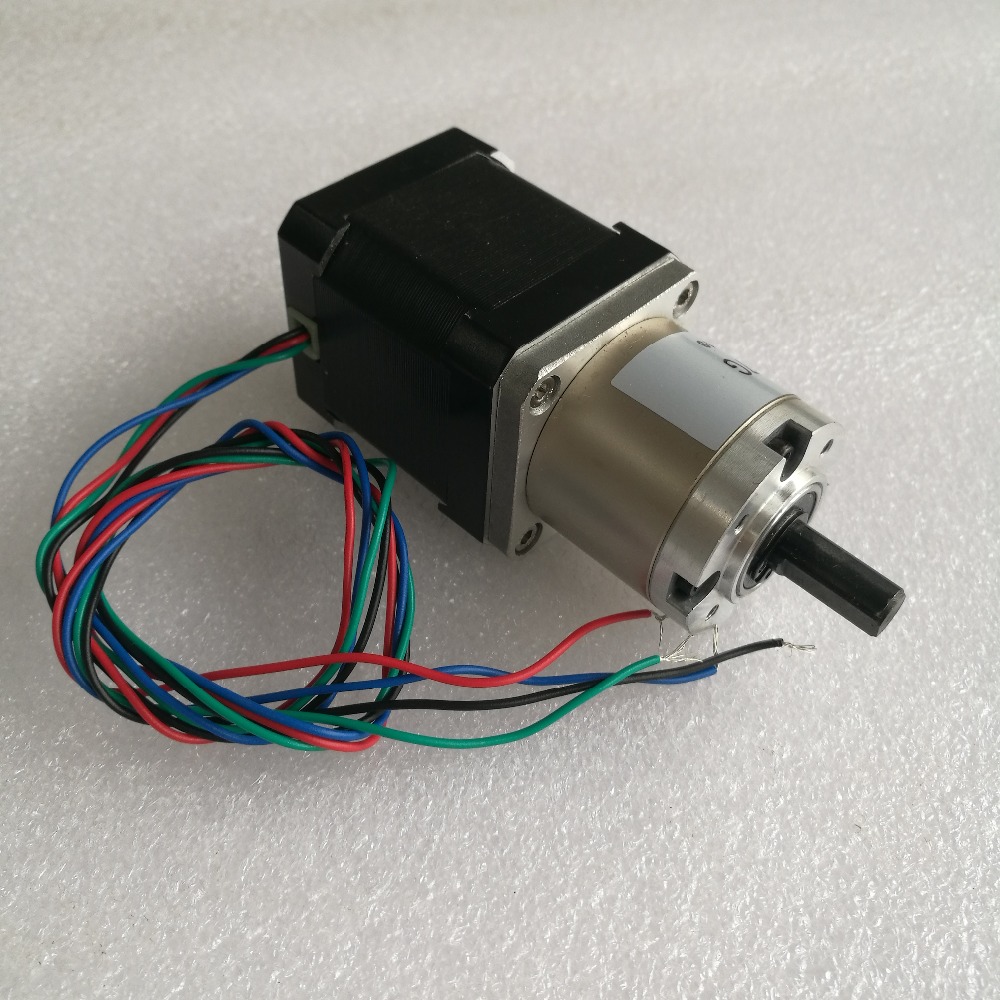
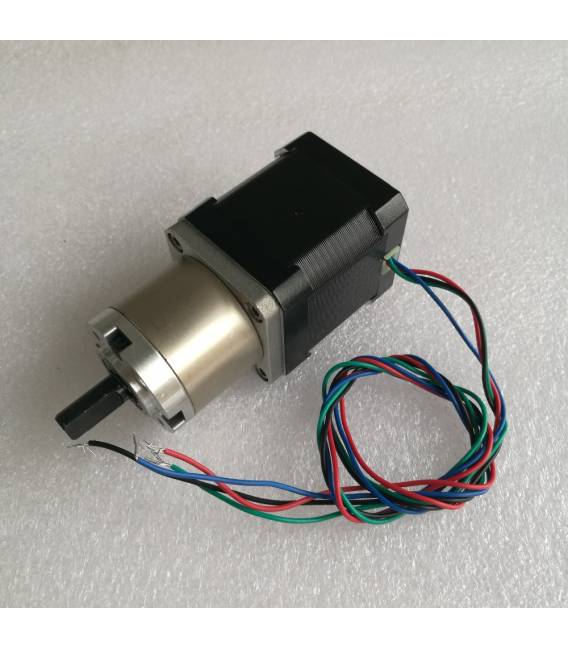
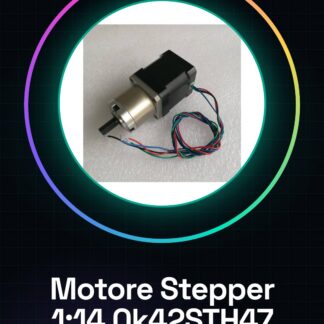
Was ist der Schrittmotor mit Getriebe 1:14 0k42STH47 – 1684AG14? Der Schrittmotor mit Getriebe 1:14 0k42STH47 – 1684AG14 ist ein elektronisches Bauteil, das für Projekte mit präzisen und kontrollierten Bewegungen verwendet wird. Dieser Schrittmotor wird häufig in Anwendungen wie Automatisierung, 3D-Druck und Robotik eingesetzt.
**Funktionen**
Schrittmotor mit Getriebe 1:14 Sku ARD009104
**Zweck**
Dieser Schrittmotor ist ideal für Projekte in Automatisierung und 3D-Druck und kompatibel mit Arduino und ESP. Er kann verwendet werden, um einfache Roboter zu bauen, die präzise Bewegungen ausführen, wie das Vor- und Zurückbewegen des Kopfes.
**Tutorial: Wie man den Schrittmotor 1:14 0k42STH47 – 1684AG14 verwendet**
Dieser Schrittmotor ist ideal für Projekte, die präzise und kontrollierte Bewegungen erfordern, und eignet sich sowohl für Anfänger als auch für Fortgeschrittene.
**Was braucht man?**
Schrittmotor 1:14 0k42STH47 – 1684AG14
Arduino oder kompatibler Mikrocontroller
Versorgungskabel (5V)
Widerstand 1kΩ
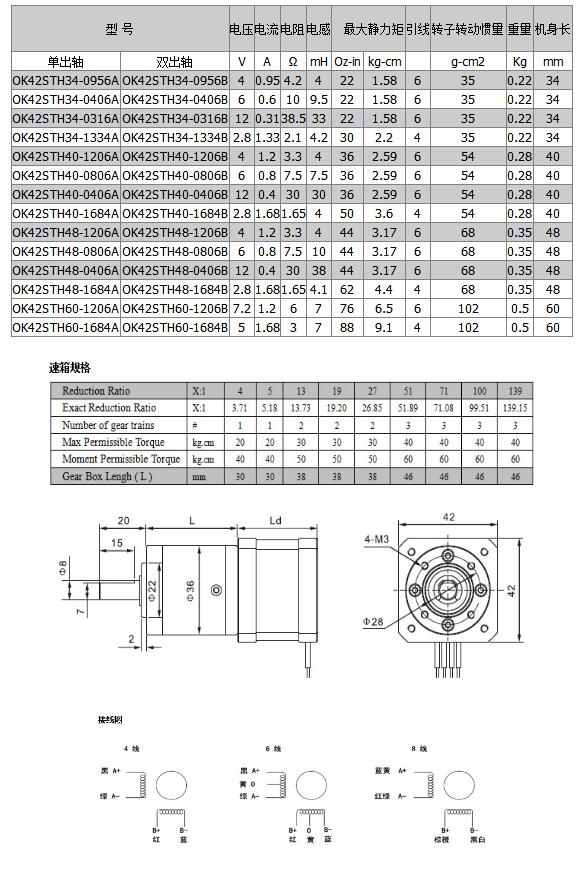
**Schritt 1:** Überprüfen Sie im Datenblatt die Spezifikationen des Motors.
**Schritt 2:** Verbinden Sie den Motor an den Mikrocontroller über die entsprechenden Pins.
**Schritt 3:** Verbinden Sie das Versorgungskabel (5V) an den Motor.
**Schritt 4:** Fügen Sie einen Widerstand 1kΩ zwischen dem Versorgungspin und dem Mikrocontroller für Schutz hinzu.
**Schritt 5:** Laden Sie ein grundlegendes Sketch zum Steuern des Motors auf Arduino IDE hoch.
**Schritt 6:** Führen Sie den Code aus, um den Motor zu starten.
**Schritt 7:** Überprüfen Sie die Position und Bewegung des Motors.
**Schritt 8:** Regulieren Sie die Schrittlänge und Geschwindigkeit des Motors.
**Beispielcode**
„` #include
const int stepsPerRevolution = 200; // Ändern Sie, wenn anders
Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11);
void setup() {
myStepper.setSpeed(60);
}
void loop() {
myStepper.step(200);
}„`
**Mini-Projekt**
Bauen Sie einen einfachen Roboter, der den Kopf vor und zurück bewegt.
**Häufige Fehler**
Nicht die Spezifikationen im Datenblatt überprüfen.
Den Motor ohne Schutzwiderstand verbinden.
Einen nicht kompatiblen Mikrocontroller verwenden.
Die Geschwindigkeit und Schrittlänge nicht korrekt einstellen.
**Empfohlene Zubehör**
Getriebe 1:14
Arduino Nano
Widerstand 1kΩ
Versorgungskabel (5V)
**Häufig gestellte Fragen**
Wie setze ich die Geschwindigkeit des Motors ein?
Verwenden Sie die Funktion `setSpeed()` im Arduino-Code.
Funktioniert der Motor mit Arduino Uno?
Ja, aber stellen Sie sicher, dass Sie ihn korrekt verbinden.
Warum ist der Schutzwiderstand notwendig?
Um den Mikrocontroller vor Überlastungen zu schützen.
Kann ich eine andere Versorgung als 5V verwenden?
Überprüfen Sie im Datenblatt, ob der Motor andere Spannungen unterstützt.
Rezensionen
Es gibt noch keine Rezensionen.