 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
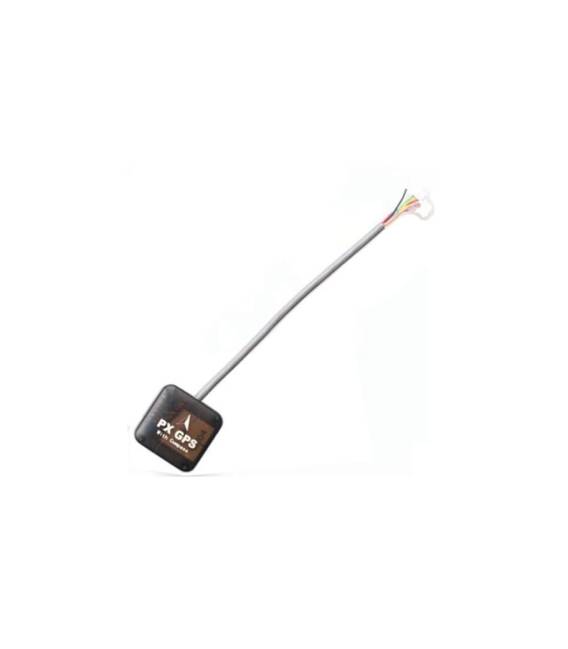
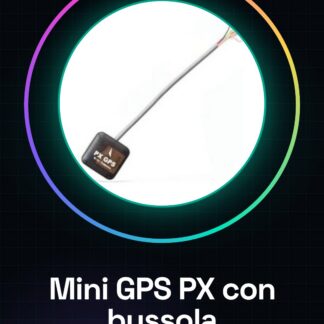
Le module GPS PX Mini avec boussole série 7 est un élément essentiel pour les drones utilisant le contrôleur de vol Pixhawk. Ce module intègre des fonctionnalités de localisation et d’orientation, améliorant la précision et la stabilité du drone pendant le vol.
Caractéristiques
– Compatible avec le contrôleur de vol PX4 Pixhawk
– Intègre un module GPS pour une précision dans la localisation
– Série 7
– Intégration d’une boussole pour améliorer l’orientation
A quoi sert-il ?
Ce module est utile pour les débutants et les utilisateurs intermédiaires, facilitant le vol automatique et la navigation des drones. Pour l’utiliser, montez le module sur le drone, connectez-le à l’antenne GPS et au contrôleur de vol Pixhawk, puis lancez un sketch Arduino pour vérifier la localisation.
Tutoriel : Comment utiliser le module GPS PX Mini avec boussole
Ce module GPS avec boussole est essentiel pour la localisation et l’orientation de vos drones. Utile pour les débutants et les utilisateurs intermédiaires, il facilite le vol automatique et la navigation. Ce qu’il vous faut : Module GPS PX Mini avec boussole, contrôleur de vol PX4 Pixhawk, câble FTDI ou USB pour le test, antenne GPS.
Étapes 1. Vérifiez le datasheet pour les spécifications du module. 2. Connectez l’antenne GPS au module. 3. Connectez le module au contrôleur de vol PX4 Pixhawk. 4. Vérifiez l’alimentation correcte du module. 5. Installez le module sur le drone. 6. Vérifiez la stabilité du module. 7. Testez le module avec un sketch Arduino. 8. Vérifiez la communication avec le contrôleur de vol.
Code d’exemple
« ` #include
AP_GPS gps;
void setup() {
Serial.begin(57600);
gps.begin();
}
void loop() {
if (gps.fix) {
Serial.print(« Lat: « );
Serial.println(gps.location.lat());
Serial.print(« Lon: « );
Serial.println(gps.location.lng());
}
}« `
Mini-projet
Montez le module GPS sur le drone, connectez l’antenne et le contrôleur de vol. Lancez le sketch Arduino pour vérifier la localisation.
Erreurs courantes
– Alimentation incorrecte.
– Antenne GPS non connectée.
– Connexions incorrectes sur le contrôleur de vol.
– Serial.begin() configuré à une vitesse différente de celle du module.
Accessoires recommandés
– Antenne GPS
– Contrôleur de vol PX4 Pixhawk
– Câble FTDI ou USB
– Drone
Questions fréquentes
Comment puis-je vérifier la stabilité du module ?
Vérifiez la présence de signaux GPS et de la boussole pendant le vol.
Quelles spécifications dois-je vérifier avant l’installation ?
Vérifiez le datasheet pour les spécifications d’alimentation, d’interface et de fréquence GPS.
Le module fonctionne-t-il avec d’autres contrôleur de vol ?
Vérifiez la compatibilité sur le datasheet. Certains modules GPS peuvent être utilisés avec différents contrôleur de vol.
Comment puis-je résoudre un problème de communication ?
Vérifiez les connexions, l’alimentation correcte et la configuration du sketch Arduino.
Avis
Il n’y a pas encore d’avis.