
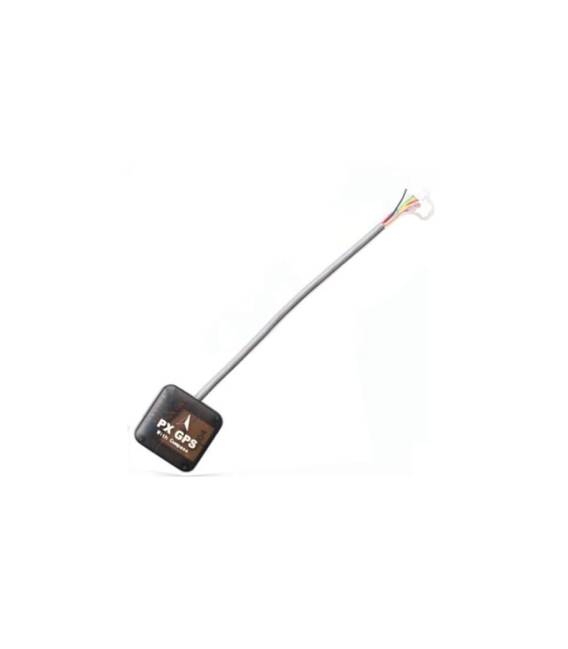

Mini modulo GPS PX con bussola serie 7 per controllore di volo PX4 Pixhawk
Il prezzo originale era: 29,51 €.21,38 €Il prezzo attuale è: 21,38 €. Escluso IVA
Il mini modulo GPS PX4 con bussola è essenziale per il controllore di volo Pixhawk. Ottimizza la precisione e la stabilità dei tuoi droni.
Disponibile su ordinazione
Descrizione
Cos’è
Il Mini modulo GPS PX con bussola serie 7 è un componente essenziale per i droni che utilizzano il controllore di volo Pixhawk. Questo modulo integra funzionalità di localizzazione e orientamento, migliorando la precisione e la stabilità del drone durante il volo.
Caratteristiche
- Compatibile con il controllore di volo PX4 Pixhawk
- Incorpora un modulo GPS per accuratezza nella localizzazione
- Serie 7
- Integrazione di una bussola per migliorare l’orientamento
A cosa serve
Questo modulo è utile sia per principianti che per operatori intermedi, facilitando il volo automatico e la navigazione dei droni. Per utilizzarlo, monta il modulo sul drone, collegalo all’antenna GPS e al controllore di volo Pixhawk, poi avvia un sketch Arduino per verificare la localizzazione.
Tutorial: Come usare Mini modulo GPS PX con bussola
Questo modulo GPS con bussola è essenziale per la localizzazione e l’orientamento dei vostri droni. Utile per principianti e intermedi, facilita il volo automatico e la navigazione.
Cosa serve
- Mini modulo GPS PX con bussola
- Controllore di volo PX4 Pixhawk
- Cavo FTDI o USB per test
- Antenna GPS
Passi
- 1. Verifica sul datasheet le specifiche del modulo.
- 2. Collega l’antenna GPS al modulo.
- 3. Collega il modulo al controllore di volo PX4 Pixhawk.
- 4. Verifica la corretta alimentazione del modulo.
- 5. Installa il modulo nel drone.
- 6. Verifica la stabilità del modulo.
- 7. Testa il modulo con un sketch Arduino.
- 8. Verifica la comunicazione con il controllore di volo.
Codice di esempio
```
#include <AP_GPS.h>

AP_GPS gps;
void setup() {
  Serial.begin(57600);
  gps.begin();
}
void loop() {
  if (gps.fix) {
    Serial.print("Lat: "); Serial.println(gps.location.lat());
    Serial.print("Lon: "); Serial.println(gps.location.lng());
  }
}```
Mini-progetto
Monta il modulo GPS sul drone, collega l’antenna e il controllore di volo. Avvia il sketch Arduino per verificare la localizzazione.
Errori comuni
- Alimentazione errata.
- Antenna GPS non collegata.
- Collegamenti errati sul controllore di volo.
- Serial.begin() impostato su una velocità diversa da quella del modulo.
Accessori consigliati
- Antenna GPS
- Controllore di volo PX4 Pixhawk
- Cavo FTDI o USB
- Drone
Domande frequenti
Come posso verificare la stabilità del modulo?
Verifica la presenza di segnali GPS e la bussola durante il volo.
Quali specifiche controllo prima dell’installazione?
Verifica sul datasheet le specifiche di alimentazione, interfaccia e frequenza GPS.
Il modulo funziona con altri controllori di volo?
Verifica la compatibilità sul datasheet. Alcuni moduli GPS possono essere utilizzati con vari controllori di volo.
Come posso risolvere un errore di comunicazione?
Verifica i collegamenti, la corretta alimentazione e la configurazione del sketch Arduino.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 5,0 × 2,0 × 1,0 cm |
Prodotti correlati
-
In offerta!
1-8S Monitor Batterie Indicatore di Tensione con Buzzer Allarme per batterie Litio LIPO
Il prezzo originale era: 3,12 €.2,71 €Il prezzo attuale è: 2,71 €. Escluso IVA Aggiungi al carrello -
In offerta!
XT60 to T-Connettore Batteria Adattatore Lead for DJI F450 F550 Price for 2 Pezzi/Suit
Il prezzo originale era: 6,51 €.4,71 €Il prezzo attuale è: 4,71 €. Escluso IVA Aggiungi al carrello -
In offerta!
ESP-12 ESP8266 Cavi di test IO completi per piastra WIFI seriale
Il prezzo originale era: 12,21 €.8,85 €Il prezzo attuale è: 8,85 €. Escluso IVA Aggiungi al carrello -
In offerta!
10 Pezzi Dean Connettore T plug For ESC Batteria
Il prezzo originale era: 6,74 €.4,29 €Il prezzo attuale è: 4,29 €. Escluso IVA Aggiungi al carrello