 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
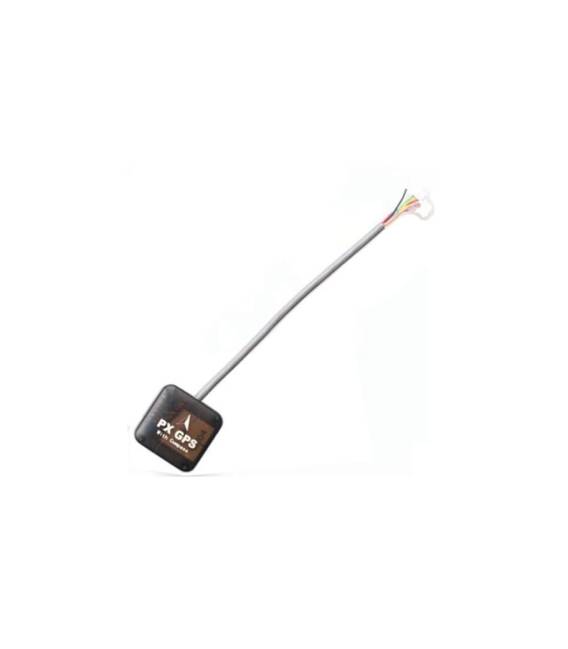
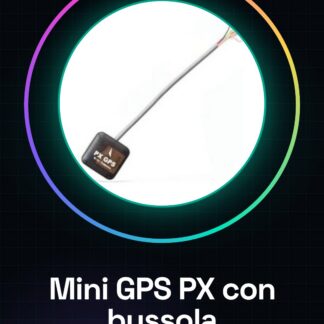
Das Mini-GPS-Modul PX mit Kompa Serie 7 ist ein wesentlicher Bestandteil für Drohnen, die den Flugcontroller Pixhawk verwenden. Dieses Modul integriert Funktionalitäten zur Positionsbestimmung und Ausrichtung, verbessert die Präzision und Stabilität der Drohne während des Fluges.
Eigenschaften
- Kompatibel mit dem Flugcontroller PX4 Pixhawk
- Einbaut GPS-Modul für genaue Positionsbestimmung
- Serie 7
- Integration eines Kompas zur Verbesserung der Ausrichtung
Wofür es dient
Dieses Modul ist sowohl für Anfänger als auch für fortgeschrittene Nutzer nützlich, es erleichtert den automatischen Flug und die Navigation der Drohnen. Um es zu verwenden, montieren Sie das Modul auf der Drohne, verbinden Sie es mit der GPS-Antenne und dem Flugcontroller Pixhawk, dann starten Sie ein Arduino-Sketch, um die Positionsbestimmung zu überprüfen.
Tutorial: Wie man das Mini-GPS-Modul PX mit Kompa verwendet
Dieser GPS-Modul mit Kompaß ist unerläßlich für die Positionierung und Orientierung deiner Drohnen. Für Anfänger und Fortgeschrittene geeignet, es erleichtert den automatischen Flug und die Navigation.
Was du brauchst
- Mini GPS-Modul PX mit Kompaß
- Flugcontroller PX4 Pixhawk
- FTDI- oder USB-Kabel zum Testen
- GPS-Antenne
Schritte
- 1. Überprüfe im Datenblatt die Spezifikationen des Moduls.
- 2. Verbinde die GPS-Antenne mit dem Modul.
- 3. Verbinde das Modul mit dem Flugcontroller PX4 Pixhawk.
- 4. Überprüfe die korrekte Versorgung des Moduls.
- 5. Installiere das Modul in der Drohne.
- 6. Überprüfe die Stabilität des Moduls.
- 7. Teste das Modul mit einem Arduino-Sketch.
- 8. Überprüfe die Kommunikation mit dem Flugcontroller.
Beispielcode
```
#include <AP_GPS.h>

AP_GPS gps;
void setup() {
  Serial.begin(57600);
  gps.begin();
}
void loop() {
  if (gps.fix) {
    Serial.print("Lat: "); Serial.println(gps.location.lat());
    Serial.print("Lon: "); Serial.println(gps.location.lng());
  }
}```
Mini-Projekt
Montiere das GPS-Modul auf der Drohne, verbinde die Antenne und den Flugcontroller. Starte den Arduino-Sketch, um die Positionierung zu überprüfen.
Häufige Fehler
- Fehlende Versorgung.
- GPS-Antenne nicht verbunden.
- Falsche Verbindungen am Flugcontroller.
- Serial.begin() auf einer anderen Geschwindigkeit als dem Modul eingestellt.
Empfohlenes Zubehör
- GPS Antenne
- Flugkontroller PX4 Pixhawk
- FTDI-Kabel oder USB-Leitung
- Drone
Häufige Fragen
Wie kann ich die Stabilität des Moduls überprüfen?
Überprüfen Sie die Anwesenheit von GPS-Signalen und Kompass während des Fluges.
Welche Spezifikationen sollte ich vor der Installation überprüfen?
Überprüfen Sie im Datenblatt die Spezifikationen zur Versorgung, Schnittstelle und GPS-Frequenz.
Funktioniert das Modul mit anderen Flugkontrollern?
Überprüfen Sie die Kompatibilität im Datenblatt. Einige GPS-Module können mit verschiedenen Flugkontrollern verwendet werden.
Wie kann ich einen Kommunikationsfehler beheben?
Überprüfen Sie die Verbindungen, die korrekte Versorgung und die Konfiguration des Arduino-Sketches.
Rezensionen
Es gibt noch keine Rezensionen.