 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
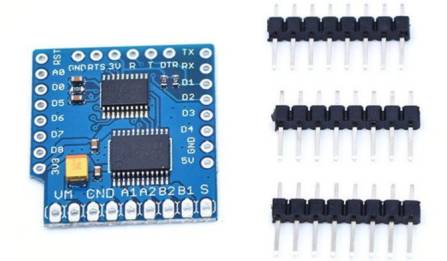
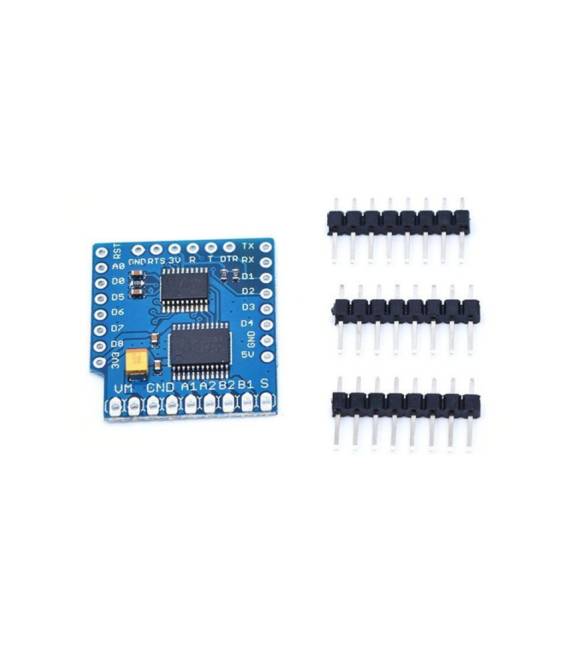
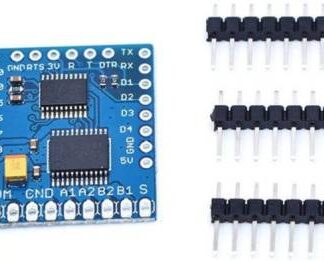
La Protección de motor para driver de motor doble WeMos D1 mini I2C TB6612FNG (1A) V1.0.0 M85 es un componente electrónico diseñado para proteger los motores conectados a un driver TB6612FNG.
Características
- Compatible con driver de motor doble WeMos D1 mini I2C TB6612FNG
- Corriente de salida máxima: 1A
- Verifica en el datasheet: versión del producto
- Verifica en el datasheet: dimensiones
Para qué sirve
Este componente es ideal para proyectos de prototipo y robótica que requieren el control de motores DC con protecciones integradas. Es particularmente útil para los makers que empiezan a trabajar con motores y desean un sistema de protección robusto y fácil de usar. Ejemplos de uso incluyen la realización de pequeños robots que se mueven hacia adelante y hacia atrás.
Tutorial: Cómo usar Protección de motor para driver de motor doble WeMos D1 mini I2C TB6612FNG
La protección de motor para el driver de motor doble WeMos D1 mini I2C TB6612FNG es ideal para proyectos que requieren el control de motores DC con protecciones integradas. Este componente es particularmente útil para los makers que están comenzando a trabajar con motores y quieren un sistema de protección robusto y fácil de usar.
Qué necesitas
- Driver de motor TB6612FNG
- WeMos D1 mini
- Conexiones I2C
- Motores DC
- Fuente de alimentación
- Conectores
- Jumpers
Pasos
- Conectar el driver de motor TB6612FNG al WeMos D1 mini a través de conexiones I2C (SDA y SCL).
- Verificar la alimentación adecuada del circuito con la fuente apropiada.
- Conectar los motores DC a los conectores del driver.
- Instalar la biblioteca Adafruit Motor Shield para el control del driver.
- Escribir un sketch Arduino para controlar los motores.
- Verificar la función de las protecciones integradas en el driver.
- Probar el sistema con diferentes cargas.
- Optimizar el código para la gestión de las protecciones.
Código de ejemplo
void setup() {
  Wire.begin();
  motorShield.begin();
}

void loop() {
  motorShield.motor1Run(FORWARD, 200);
  delay(1000);
  motorShield.motor1Run(STOP, 0);
  delay(1000);
}
Miniproyecto
Realiza un pequeño robot que se mueve hacia adelante y atrás utilizando los motores protegidos por este driver. El robot debe ser capaz de detenerse en caso de sobrecarga.
Errores comunes
- Conexión incorrecta de las líneas I2C.
- Alimentación insuficiente.
- Error de configuración del driver.
- Sobrecarga de los motores.
Accesorios recomendados
- Biblioteca Adafruit Motor Shield
- Kit de conectores
- Jumpers
- Motores DC 12V
Preguntas frecuentes
¿Cuál es la corriente máxima del driver?
Consulta el datasheet.
¿Cómo puedo controlar el driver sin WeMos D1 mini?
Puedes usar cualquier microcontrolador con soporte I2C.
¿Cuáles son las protecciones integradas en el driver?
Consulta el datasheet.
Valoraciones
No hay valoraciones aún.