 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
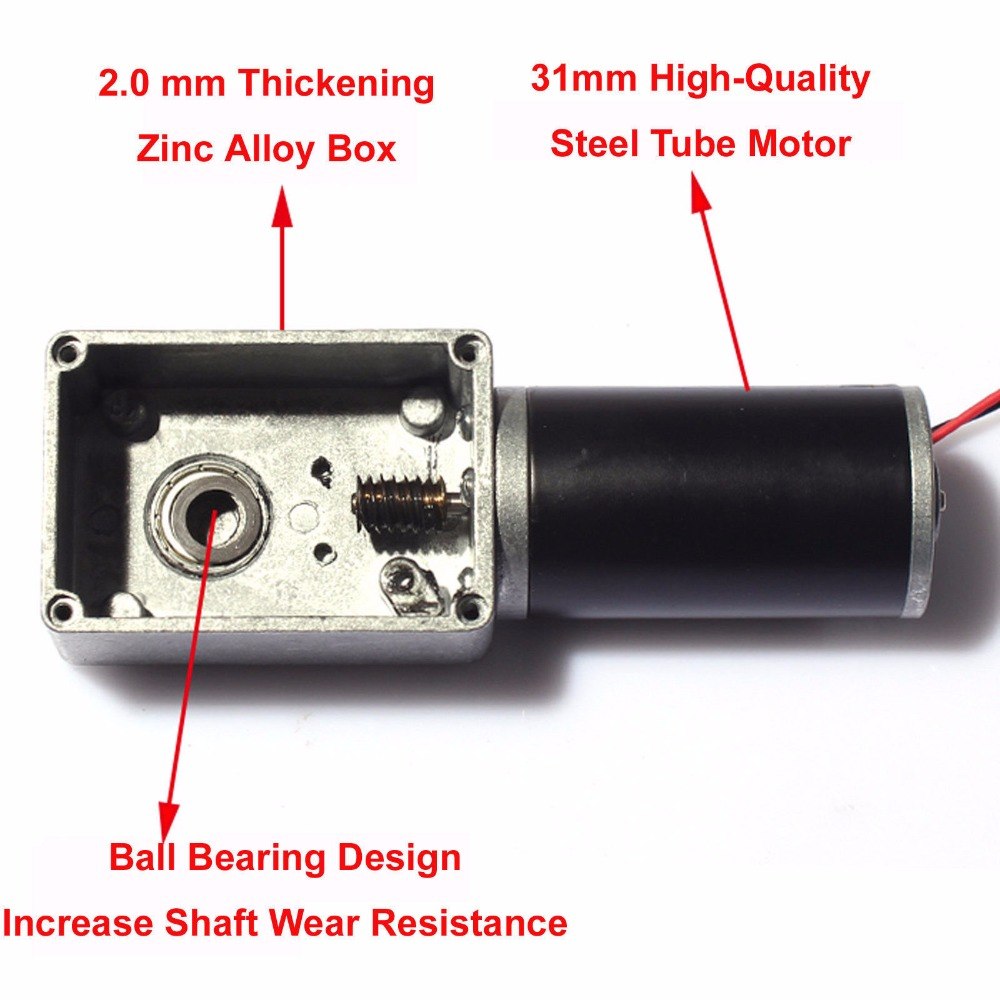
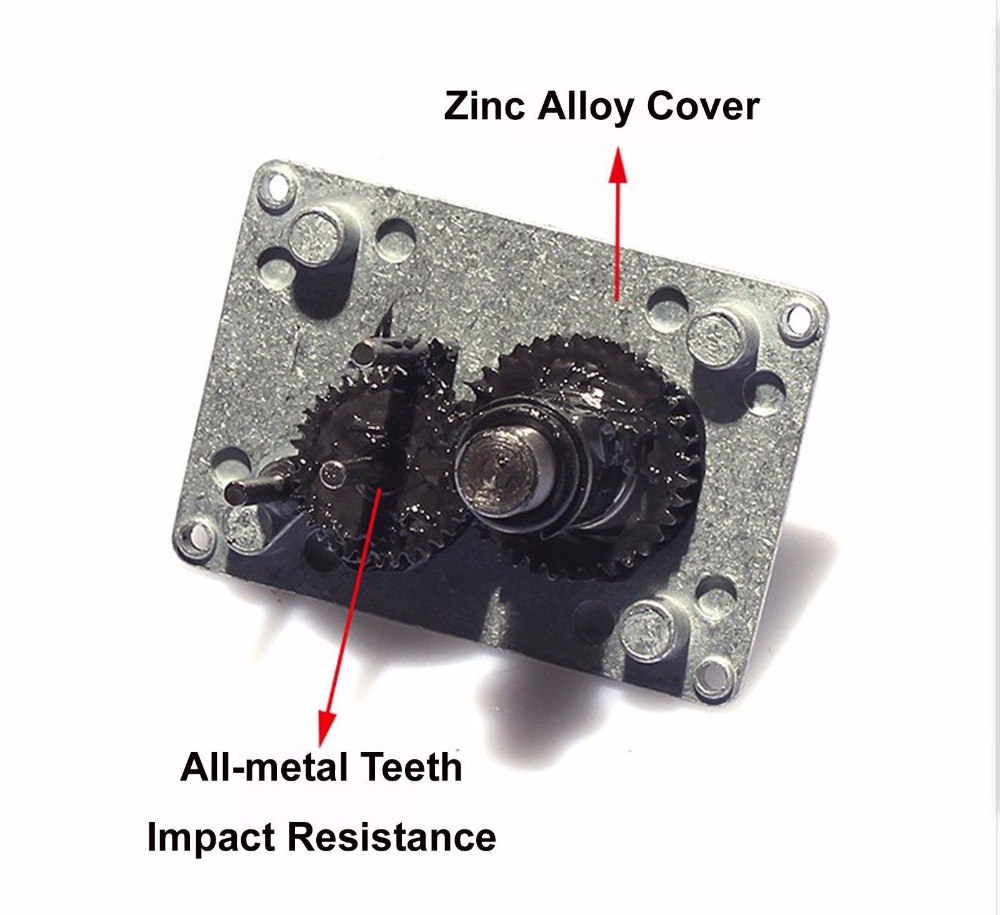
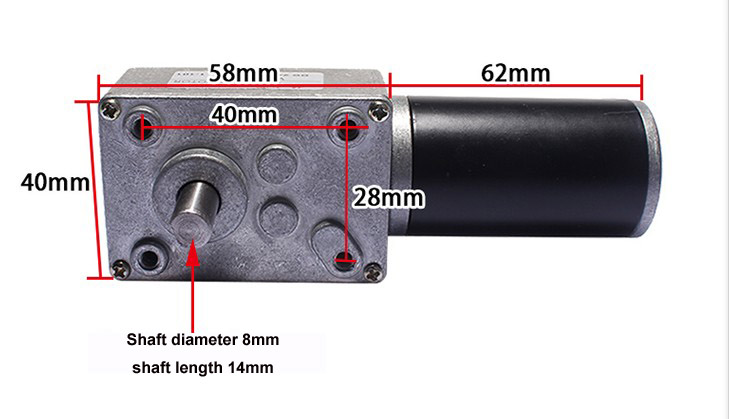
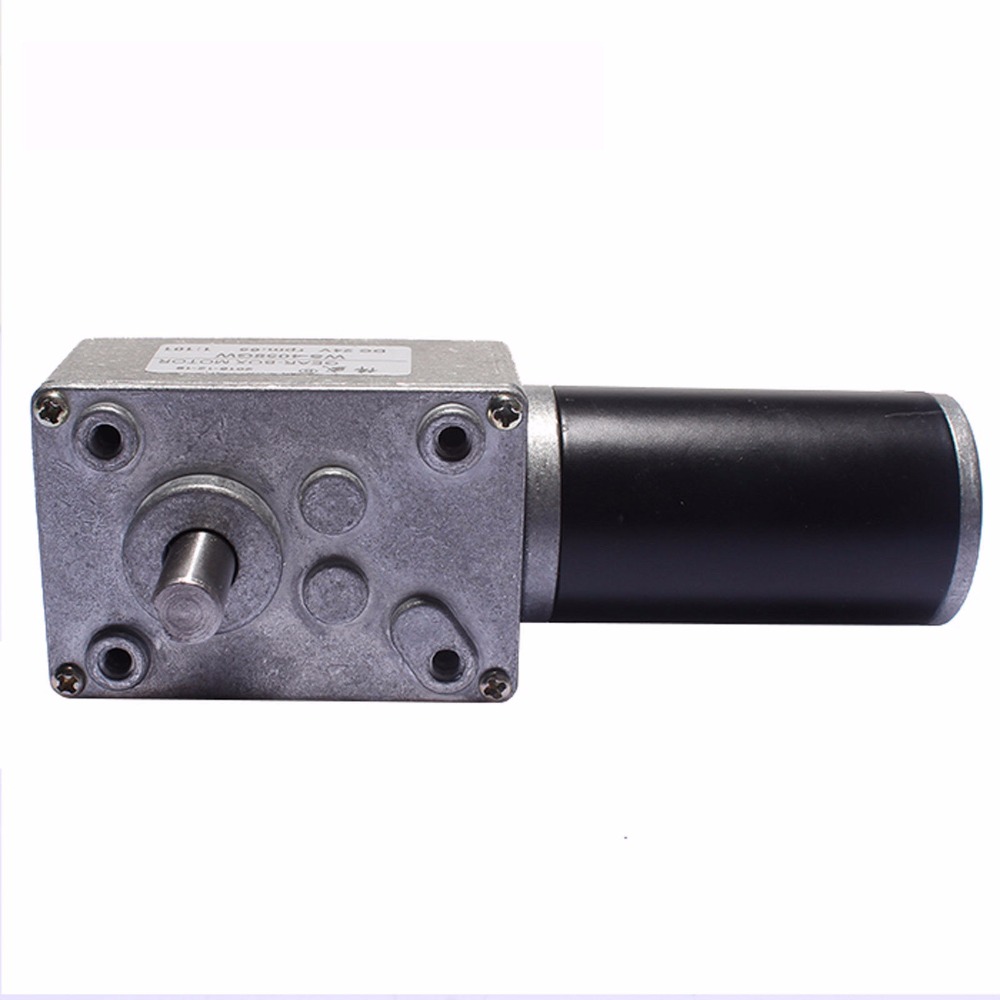
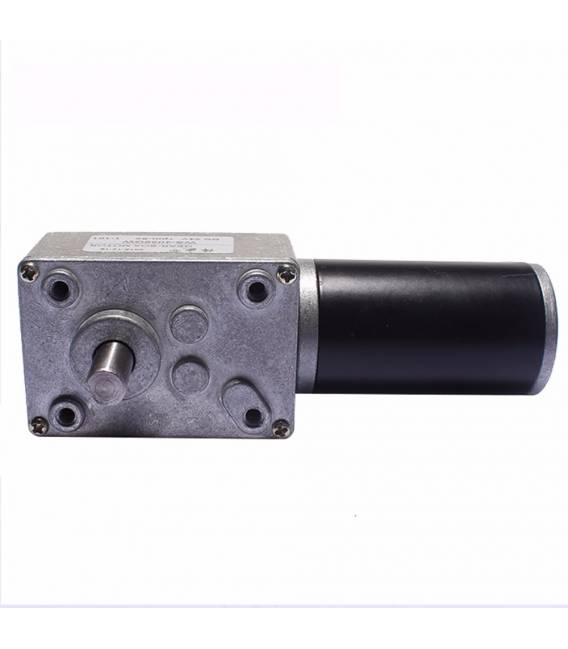
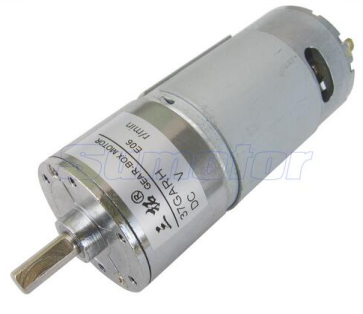
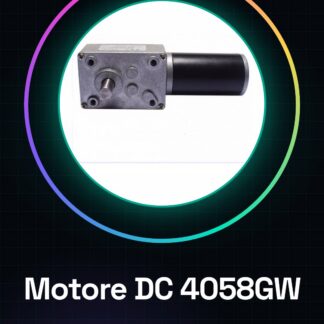
El Motor DC 4058GW es un motor de corriente continua diseñado para aplicaciones que requieren una alta par de torsión y baja velocidad. Es adecuado tanto para principiantes como para usuarios intermedios, ofreciendo flexibilidad en la construcción de diversos tipos de dispositivos.
Características
- Voltaje operativo: 12V
- RPM (vueltas por minuto): 15
- Tipo de reductor: 1:505
- Par máximo: 36KG*CM
Para qué sirve
Este motor es ideal para proyectos que requieren una mala resistencia al carga, como robots o carritos móviles. Puede ser utilizado en combinación con Arduino o ESP para controlar el movimiento y la dirección del dispositivo.
Tutorial: Cómo usar el Motor DC 4058GW
Este motor DC es ideal para proyectos que requieren una mala resistencia al carga, como robots o carritos móviles. Adecuado tanto para principiantes como para usuarios intermedios.
Qué necesitas
- Motores DC 4058GW
- Arduino
- Resistor
- Batería 12V
Pasos
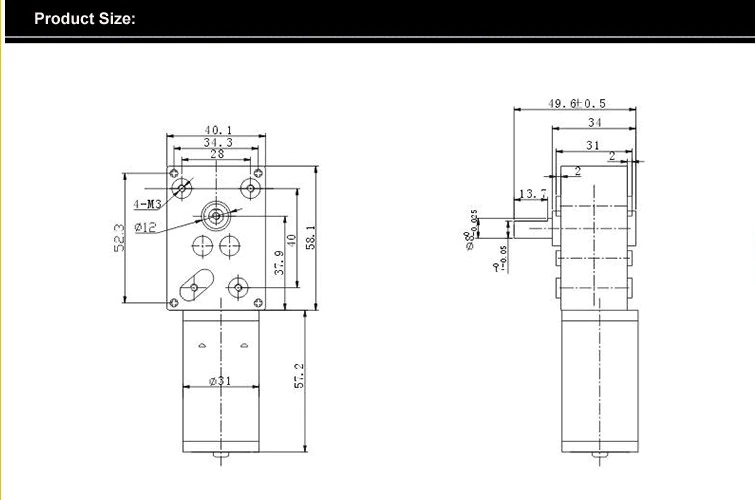
- Verifica el datasheet para las especificaciones del motor.
- Conecta el motor al Arduino utilizando un conector JST SH 3P.
- Conecta un resistor (100 ohm) entre el pin 9 de Arduino y el motor para proteger el microcontrolador.
- Conecta la batería 12V al motor.
- Carga el código fuente siguiente en Arduino.
- Ejecuta el código para controlar la velocidad del motor.
- Prueba el motor para asegurarte de que funciona correctamente.
- Verifica la corriente consumida para evitar sobrecargas.
Código de ejemplo
```
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 255); // Imposta la velocità massima
  delay(2000);
  analogWrite(9, 0);   // Frena il motore
  delay(2000);
}
```
Miniproyecto
Construye un simple carrito móvil utilizando el motor DC 4058GW y dos ruedas. Establece un circuito de control para que se mueva hacia adelante y hacia atrás.
Errores comunes
- Omitir el resistor de protección.
- Conectar directamente el motor al Arduino sin protección.
- Utilizar una batería diferente de 12V.
- Imponer una velocidad demasiado alta sin controlar la corriente.
Accesorios recomendados
- Arduino Uno
- Batería 12V
- Resistor 100 ohm
- Conector JST SH 3P
Preguntas frecuentes
¿Cómo puedo controlar la velocidad del motor?
Utiliza la función `analogWrite` para controlar la velocidad, estableciendo un valor entre 0 y 255.
¿Cuáles son los límites de corriente del motor?
Verifica el datasheet para obtener las especificaciones exactas, pero en general no superar 1,5A.
¿Puedo usar una batería diferente de 12V?
Asegúrate de que la tensión de la batería sea compatible con el motor, de lo contrario podría no funcionar correctamente.
¿Cómo puedo proteger el motor en caso de sobrecarga?
Implementa un sistema de protección contra la sobrecarga utilizando un circuito de protección o un sensor de corriente.
Valoraciones
No hay valoraciones aún.