 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
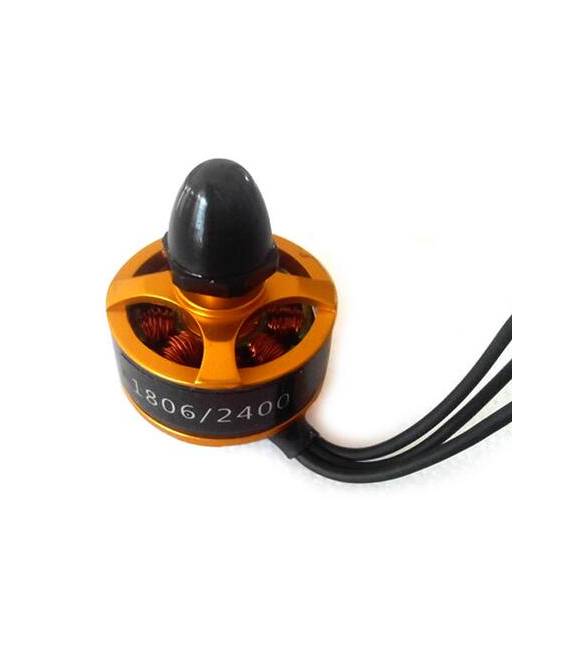
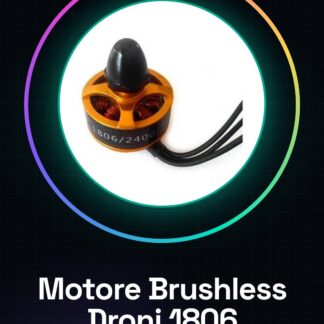
El Motor Brushless Drones 1806 2400KV CCW es un motor eléctrico sin escobillas diseñado para uso en drones. Su configuración CCW (contrario a las agujas del reloj) indica la dirección de rotación del rotor cuando se alimenta.
Características
- Modelo: 1806
- KV: 2400
- Rotación: CCW
- SKU: ARD008983
- Precio: 12,37 €
Para qué sirve
Este motor es ideal para drones de tamaño pequeño y mediano. Se utiliza para la propulsión del drone, garantizando potencia y precisión durante el vuelo. Para información específica sobre la compatibilidad con placas de control como Arduino o ESP, consulta el datasheet.
Tutorial: Cómo usar Motor Brushless Drones 1806 2400KV CCW
El motor brushless 1806 2400KV CCW es ideal para modelos de drones pequeños y medianos, proporcionando una notable potencia en relación a su peso. Este componente es particularmente adecuado para constructores de drones que buscan un motor confiable para sus creaciones voladoras.
Qué necesitas
- Arduino Uno o compatible
- Control ESC (Electronic Speed Controller)
- Batería LiPo 3S
Pasos
- Verifica la compatibilidad del motor con tu control ESC.
- Conecta el ESC al motor según las especificaciones del producto.
- Configura el ESC siguiendo las instrucciones proporcionadas por el fabricante del ESC.
- Conecta el Arduino al ESC para controlar la velocidad del motor mediante el código.
- Carga la batería LiPo 3S al motor y prueba el sistema de control de velocidad.
- Verifica que el motor gire correctamente en dirección CCW (Counterclockwise).
- Si es necesario, repite los pasos de configuración del ESC para obtener la rotación deseada.
- Prueba todo el sistema con un pequeño modelo de dron o una plataforma estática.
Código de ejemplo
// Codice Arduino esemplificativo
#include <AFMotor.h>
AF_DCMotor motor(1); // Usa il motore 1
motor.setSpeed(200);
motor.run(FORWARD);
Miniproyecto
Construye un pequeño dron usando este motor y prueba su estabilidad durante los vuelos cortos.
Errores comunes
- Configuración del ESC incorrecta.
- Conexión del motor al ESC incorrecta.
- Batería LiPo 3S no suficiente para alimentar el motor.
- Rotación incorrecta del motor (CW en lugar de CCW).
Accesorios recomendados
- Control ESC 20A
- Batería LiPo 3S 1300mAh
- Marco de dron pequeño
- Sensores IMU para estabilidad en vuelo
Preguntas frecuentes
El motor se sobrecalienta durante la prueba.
Verifica que la batería y el ESC estén adecuadamente alimentados y enfriados. Reduce temporalmente la potencia del motor si es necesario.
¿Cómo puedo controlar la velocidad del motor?
Utiliza un control ESC y un código para Arduino que comunica con el ESC a través de los pines PWM del Arduino.
Valoraciones
No hay valoraciones aún.