 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
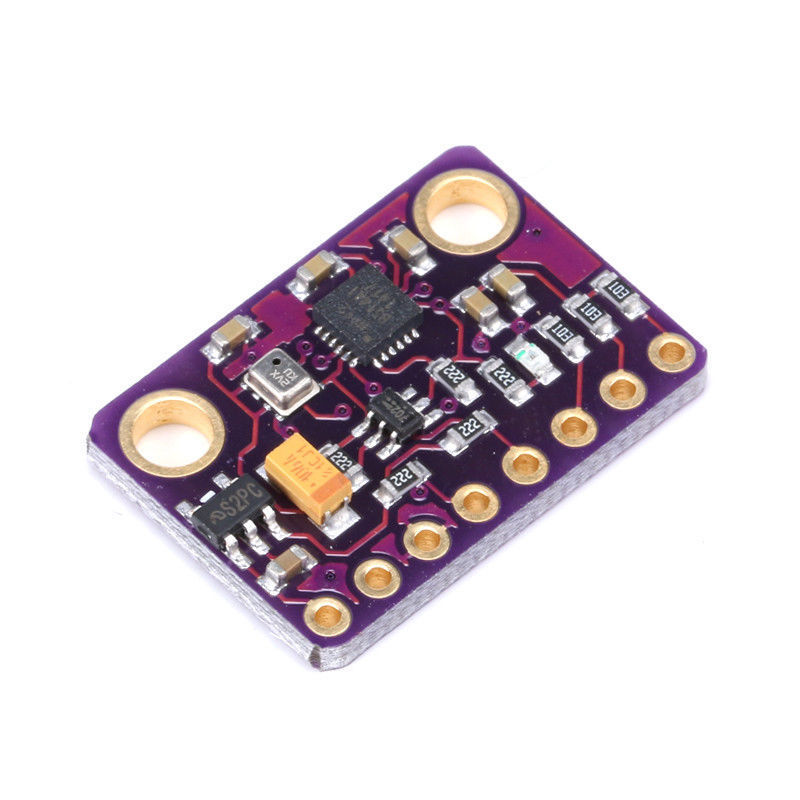
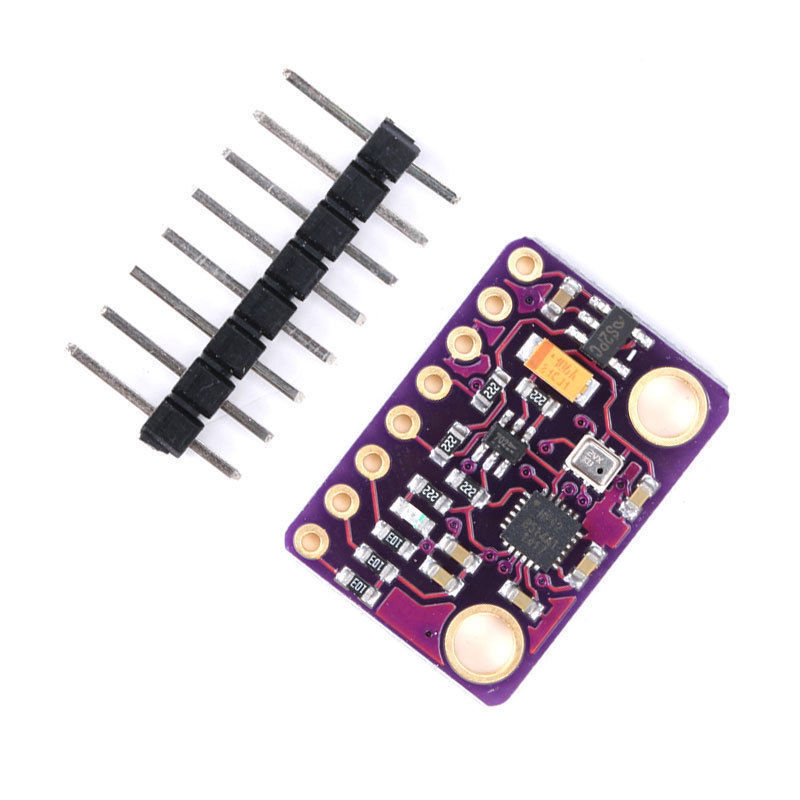
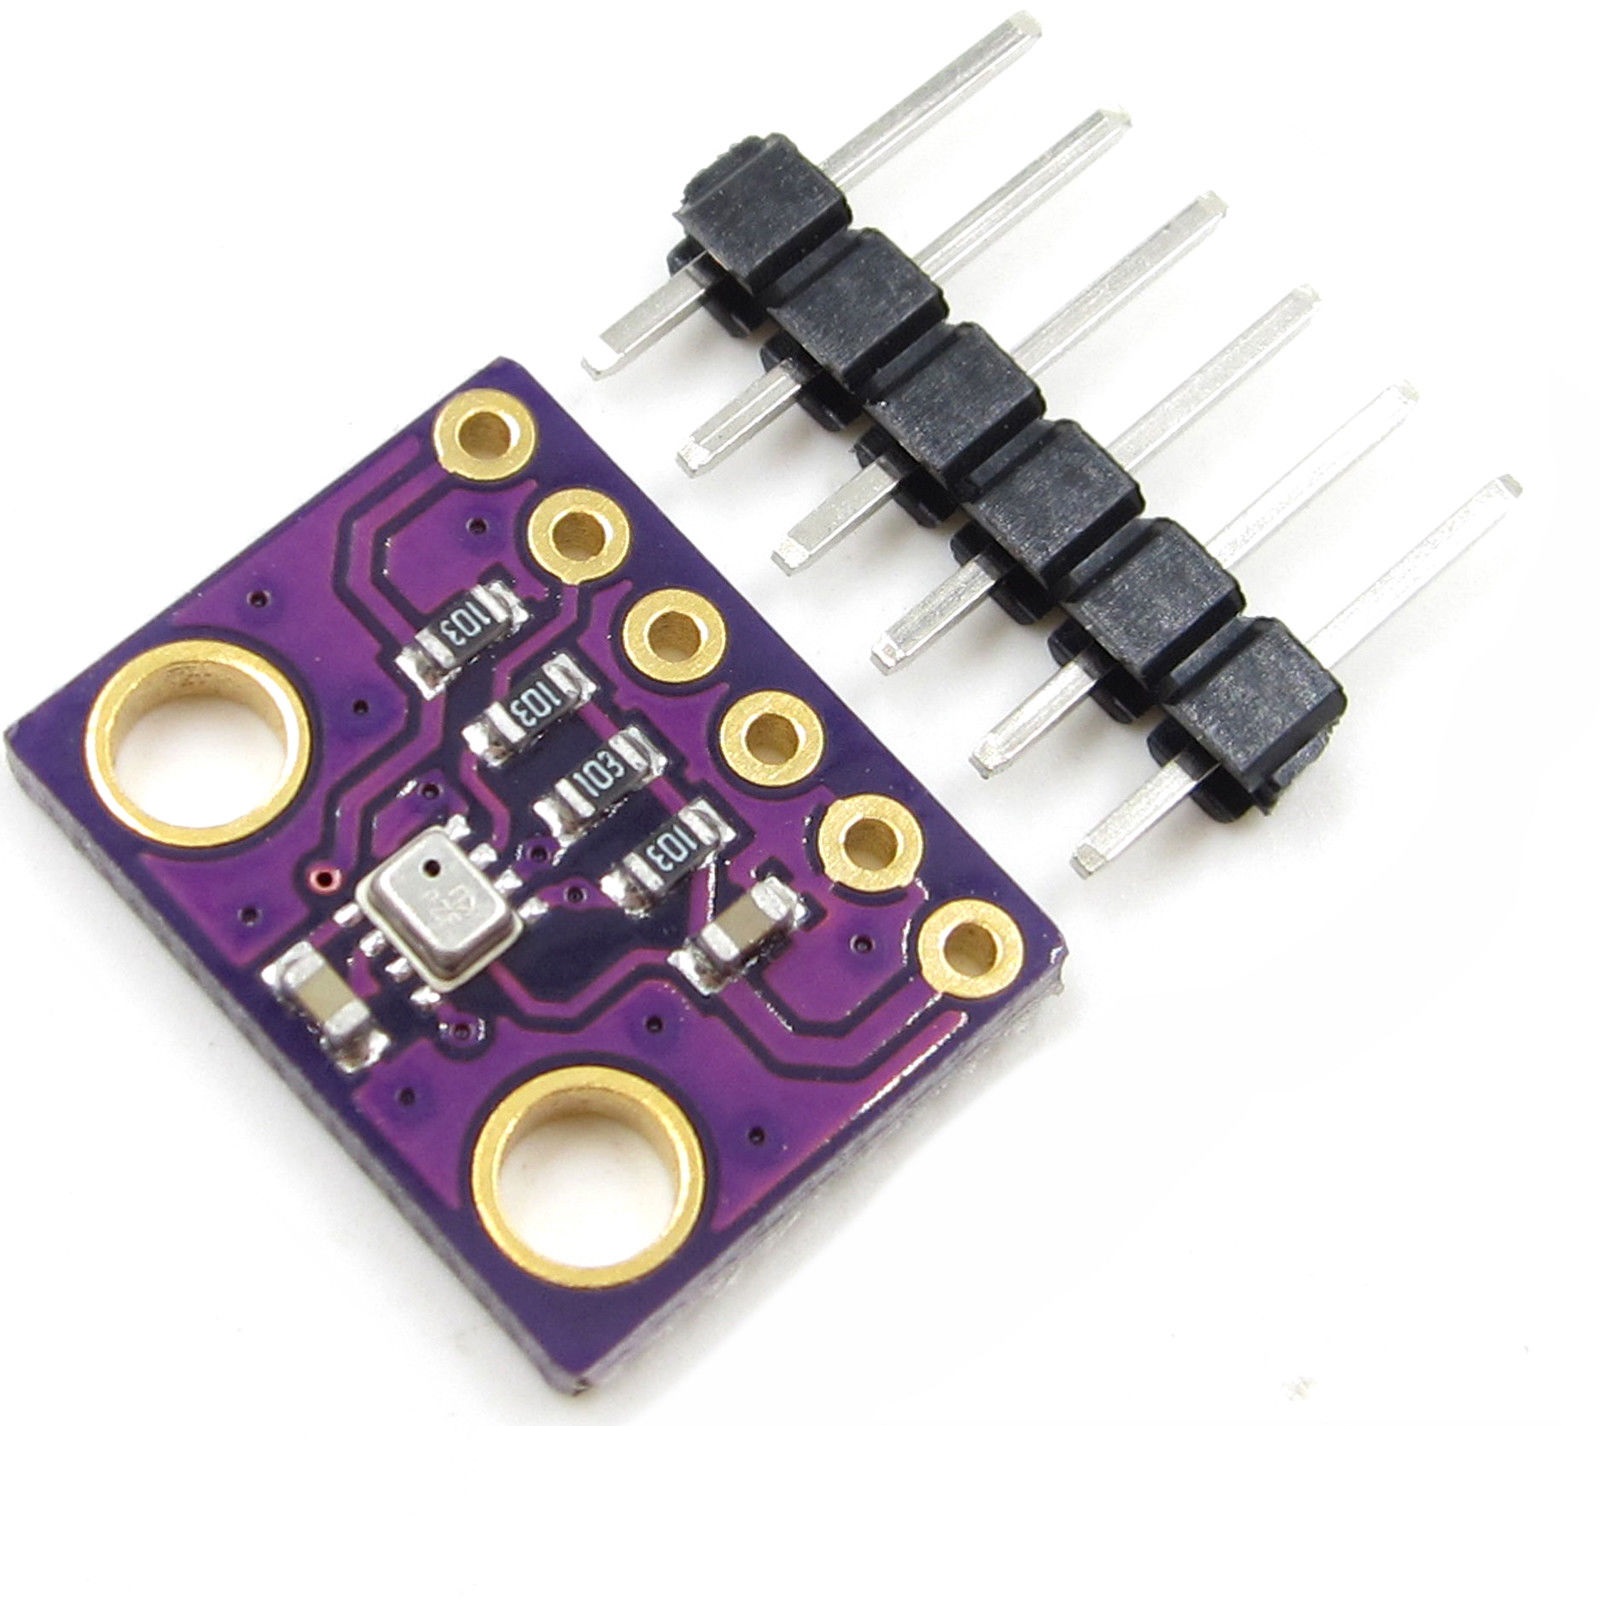
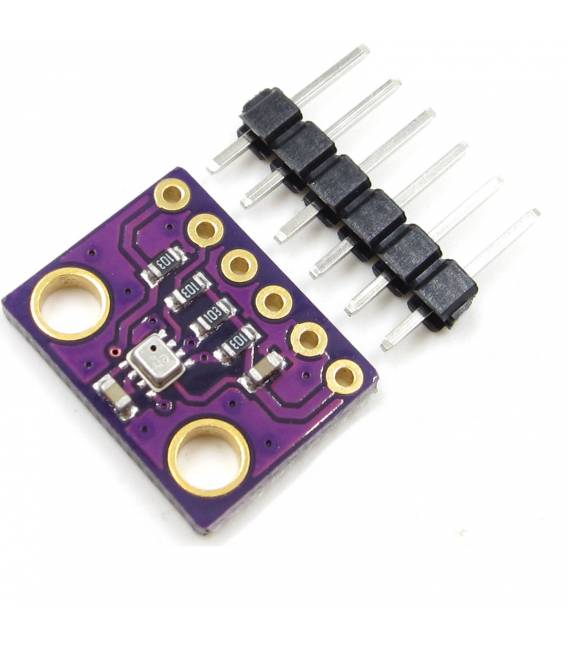
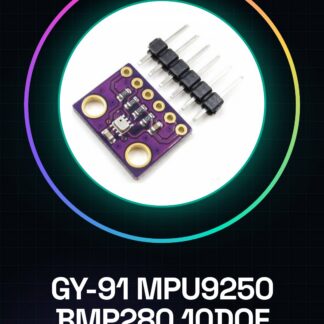
Was ist das GY-91 MPU9250 BMP280? Das GY-91 MPU9250 BMP280 ist ein Modul mit 10 Achsen, das Funktionalitäten eines Gyroskops, eines Beschleunigungsmessers und eines Magnetometers integriert, um die Rotation, Beschleunigung und Richtung zu messen. Dieses multiplatteformfähige Sensormodul ist für Anwendungen wie Robotik, Drohnen und Bewegungsüberwachung konzipiert.
Eigenschaften:
– 10-Achsen-Sensor (9DOF + Barometer)
– Integriert MPU9250 und BMP280
– Ideal für Robotik- und Drohnenprojekte
Zweck:
Dieses Modul wird in Projekten verwendet, die eine präzise Messung der Rotation, Beschleunigung und Richtung erfordern. Es ist kompatibel mit Arduino und ESP32.
Tutorial: Wie man das GY-91 MPU9250 BMP280 10DOF verwendet
Das Modul GY-91 MPU9250 BMP280 ist ein 10-Achsen-Sensor, der ein Gyroskop, ein Beschleunigungsmesser und ein Magnetometer kombiniert, um die Rotation, Beschleunigung und Richtung zu messen. Ideal für Drohnen, Robotik und Bewegungsüberwachung.
Was benötigt man:
– Arduino Uno oder kompatibles Board
– USB-B-Kabel
– Kopfhörer-Stecker
Schritte:
1. Verbinden Sie das Modul GY-91 an die Pins SDA (A4) und SCL (A5) von Arduino mit einem Kopfhörer-Stecker.
2. Installieren Sie die Bibliothek I2Cdevlib im Arduino Paket-Manager.
3. Fügen Sie die Bibliotheken MPU6050 und BMP280 in Ihren Sketch hinzu.
4. Konfigurieren Sie das Modul für den korrekten I2C-Adresse (prüfen Sie im Datenblatt).
5. Erhalten Sie Daten vom Gyroskop, Beschleunigungsmesser und Barometer (BMP280) im Hauptloop Ihres Programms.
6. Zeigen Sie die erfassten Werte im Serial Monitor an oder speichern Sie sie in Variablen für weitere Verarbeitung.
Beispielcode:
// Bibliotheken einbinden
#include
#include „I2Cdev.h“
#include „MPU6050.h“
#include „BMP280.h“
// Instanziieren Sie das MPU6050 und BMP280-Sensor
MPU6050 accelgyro;
BMP280 bmp;
void setup() {
Wire.begin();
Serial.begin(9600);
accelgyro.initialize();
bmp.begin(BMP280_ADDRESS_A, BMP280_CHIPID); // Überprüfen Sie im Datenblatt für die korrekte Adresse.
}
void loop() {
if (accelgyro.getMotion6(&ax, &ay, &az, &gx, &gy, &gz)) {
Serial.print(„Beschleunigungsmesser: „);
Serial.print(ax);
Serial.print(„, „);
Serial.print(ay);
Serial.print(„, „);
Serial.println(az);
}
if (bmp.read()) {
float pressure = bmp.pressure;
float temperature = bmp.temperature;
Serial.print(„Druck: „);
Serial.print(pressure, 2);
Serial.print(“ hPa – Temperatur: „);
Serial.println(temperature, 1); // Eine Dezimalstelle
}
}
Mini-Projekt:
Erstellen Sie ein Testdrohne mit dem Modul GY-91, um die Stabilität und Höhe mit den Daten des Gyroskops, Beschleunigungsmessers und Barometers zu kontrollieren.
Häufige Fehler:
– Falsche I2C-Adresse
– Fehlende oder inkorrekt installierte Bibliotheken
– Ungerechte physische Verbindung
– Ungerechte erfasste Werte
Empfohlene Zubehör:
– Arduino Uno R3
– LiPo-Batterie für Arduino
– Datenverarbeitungsgerät mit OLED-Anzeige
– USB-B-Ladegerät
Häufige Fragen:
Wo kann ich das Datenblatt finden? Das Datenblatt ist auf der Website des Herstellers oder im GitHub-Repository der I2Cdevlib-Bibliothek verfügbar.
Kann ich dieses Modul mit anderen Mikrocontrollern verwenden? Ja, aber es könnte notwendig sein, den Code und die Bibliotheken für das spezifische Hardware zu anpassen.
Rezensionen
Es gibt noch keine Rezensionen.