 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
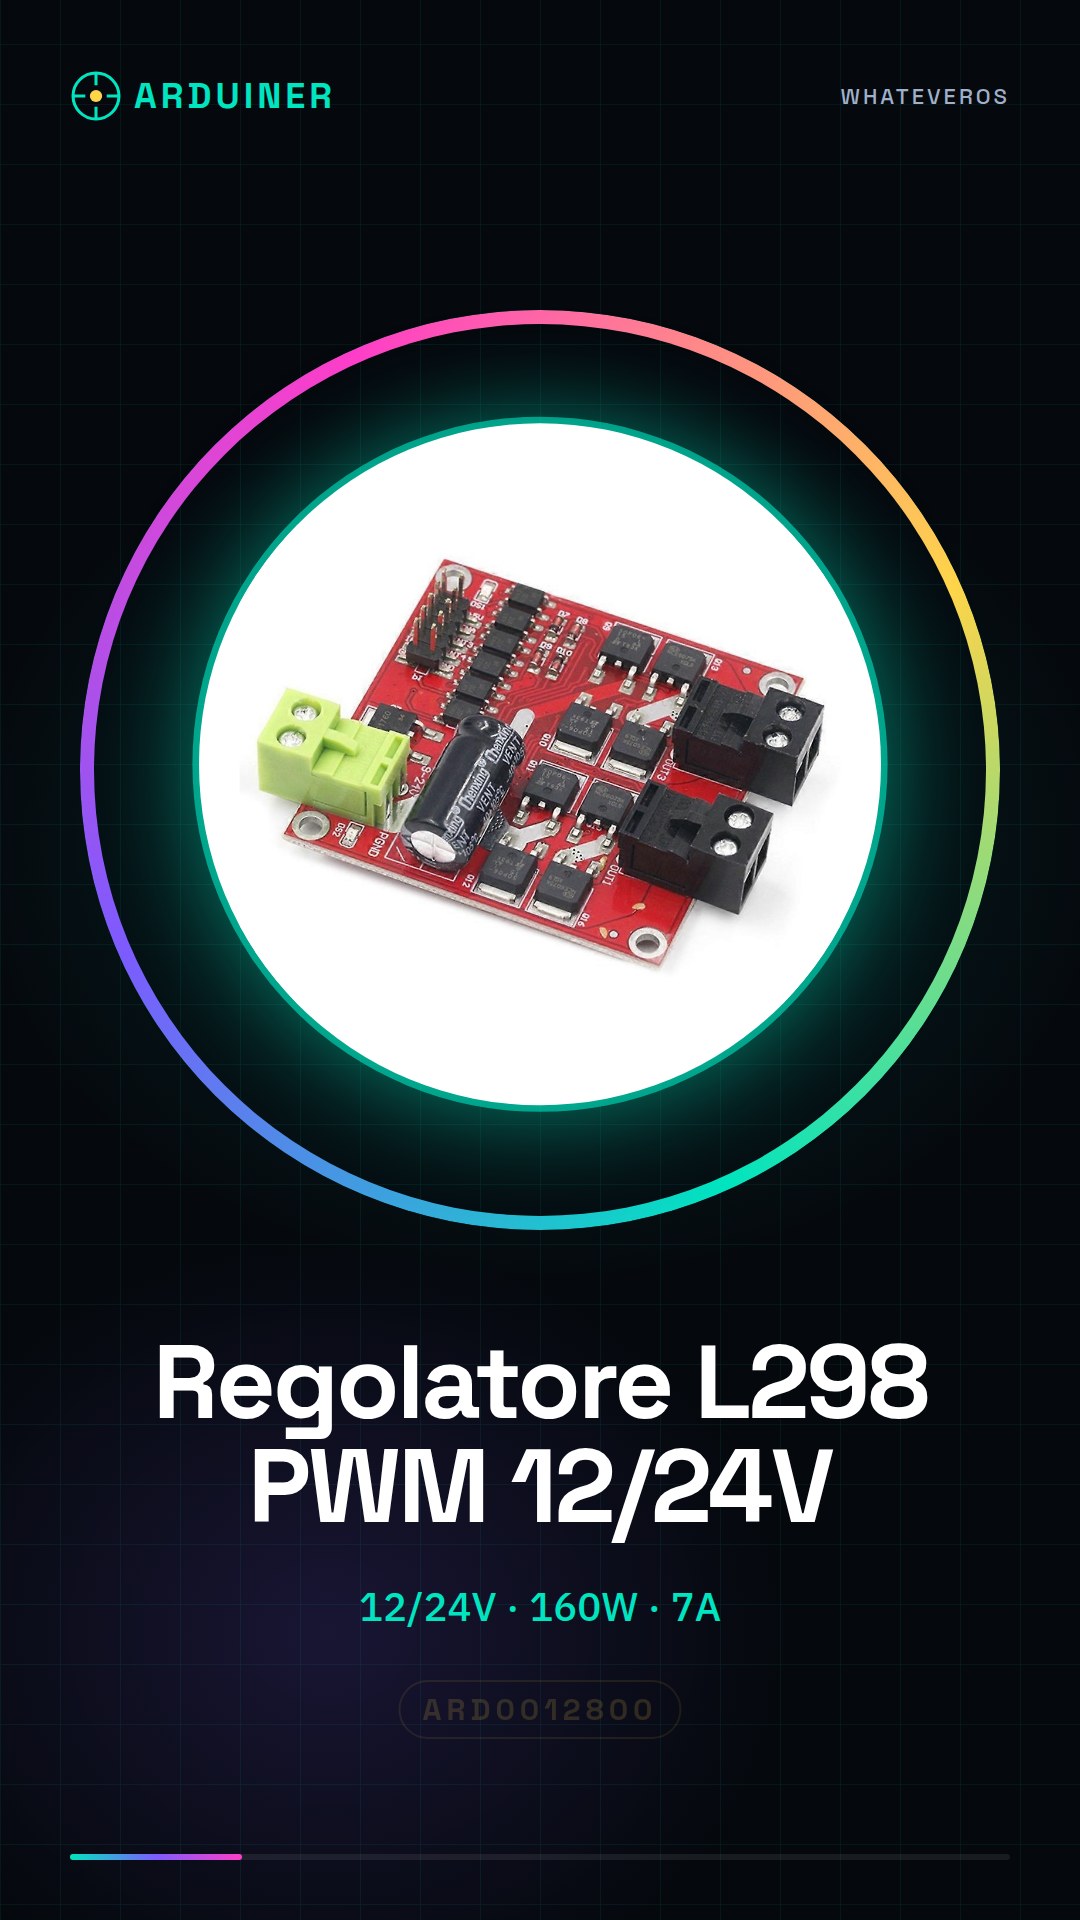
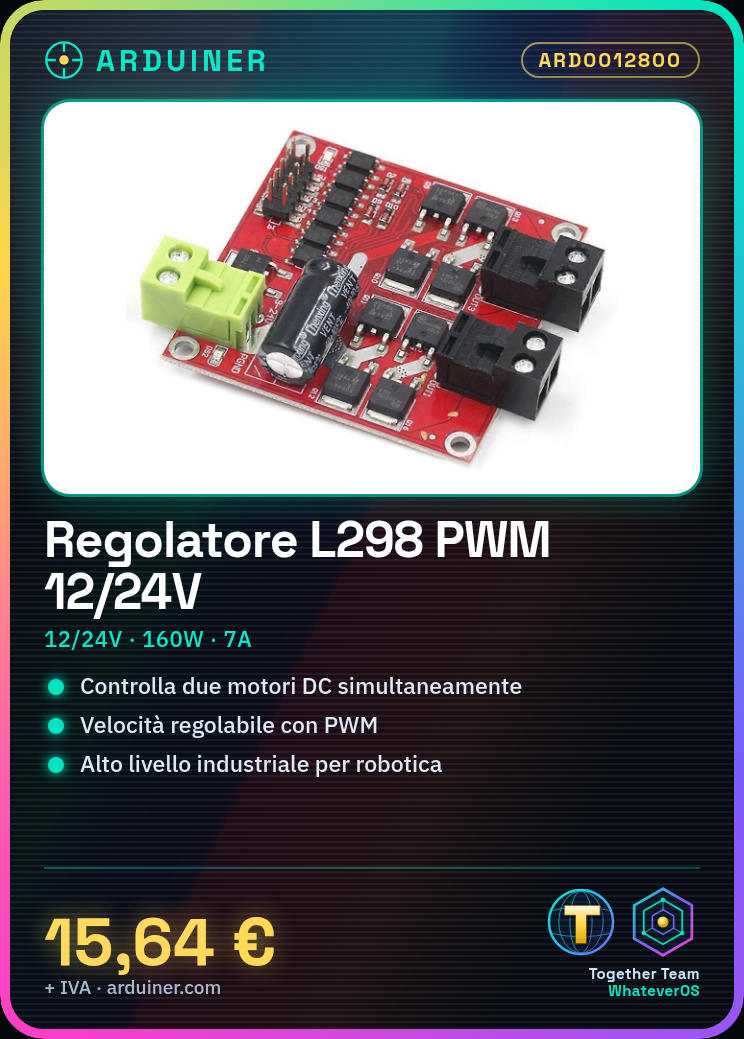
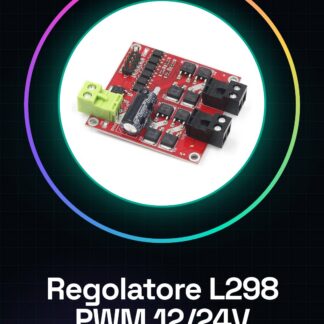
Der 12/24V 160W Geschwindigkeitsregler ist ein Modul für die Steuerung von DC-Motoren, das die PWM-Technologie (Pulsweitenmodulation) verwendet, um die Geschwindigkeit der Motoren präzise zu kontrollieren. Das Modul basiert auf dem Chip L298, der für seine Zuverlässigkeit und seine Fähigkeit bekannt ist, Ströme bis zu 7A zu verwalten.
Eigenschaften
- Betriebsspannung: 12V/24V
- Leistungsfähigkeit: 160W
- Maximale Stromstärke: 7A
- PWM-Steuerung
- Kompatibel mit DC-Motoren
- Industrielles Niveau
Wofür es dient
Dieses Modul ist ideal für Roboterprojekte, Hausautomatisierung und Drohnenprototypen. Es kann gleichzeitig zwei DC-Motoren steuern, wodurch die Geschwindigkeit und die Richtung jedes Motors gesteuert werden kann. Es ist mit Arduino und ESP32 kompatibel, was eine einfache Integration in Projekte der Programmierung und elektronischen Steuerung ermöglicht.
Tutorial: Wie man das L298 PWM 12/24V 7A Modul verwendet
Der L298 PWM Modul ist ein industrielles Gerät, das ideal für die Steuerung von niedrigleistungigen DC-Motoren ist. Es ist perfekt für Projekte wie Robotik, Hausautomation und Drohnenprototypen.
Was du brauchst
- Arduino Uno
- DC-Motoren
- Verbindungsleitungen
- 12V oder 24V Batterie
- Steckbrücken
- Widerstände
Schritte
- Verbinden Sie das L298 PWM Modul mit dem Mikrocontroller Arduino über die Verbindungsleitungen.
- Verbinden Sie die DC-Motoren an die Ausgabee-Pins des L298 PWM Moduls.
- Verbinden Sie die Batterie an das L298 PWM Modul, um es zu versorgen.
- Schreiben Sie ein Arduino-Sketch, um die Geschwindigkeit und Richtung der Motoren zu steuern.
- Überprüfen Sie die korrekte Funktion der Motoren.
- Regulieren Sie die Geschwindigkeit der Motoren über die PWM-Steuerung.
- Testen Sie die Umkehrbarkeit der Motoren.
- Überprüfen Sie im Datenblatt auf weitere spezifische Konfigurationen.
Beispielcode
void setup() {
  pinMode(3, OUTPUT);
  pinMode(11, OUTPUT);
}

void loop() {
  analogWrite(3, 128);
  digitalWrite(11, HIGH);
  delay(1000);
  digitalWrite(11, LOW);
  delay(1000);
}
Mini-Projekt
Erstelle ein Bodenroboter-Prototyp mit zwei 12V DC-Motoren, die von einem L298-PWM-Modul gesteuert werden. Der Roboter sollte in der Lage sein, vorwärts und rückwärts zu fahren.
Häufige Fehler
- Überprüfe die Spannung der Stromversorgung nicht vor der Installation.
- Verbinde die 12V DC-Motoren nicht korrekt.
- Konfiguriere das PWM nicht korrekt.
- Überprüfe die Temperatur des Moduls nicht während intensiven Gebrauchs.
Empfohlenes Zubehör
- 12V-Batterie
- 12V-DC-Motoren
- Arduino Uno
- Positionssensoren
Häufige Fragen
Wie kann ich die Geschwindigkeit der Motoren steuern?
Verwende den Befehl analogWrite() in Arduino, um die Geschwindigkeit über PWM-Steuerung zu regulieren.
Welche ist die minimale Versorgungsspannung?
Überprüfe im Datenblatt für die minimale Versorgungsspannung.
Rezensionen
Es gibt noch keine Rezensionen.