 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
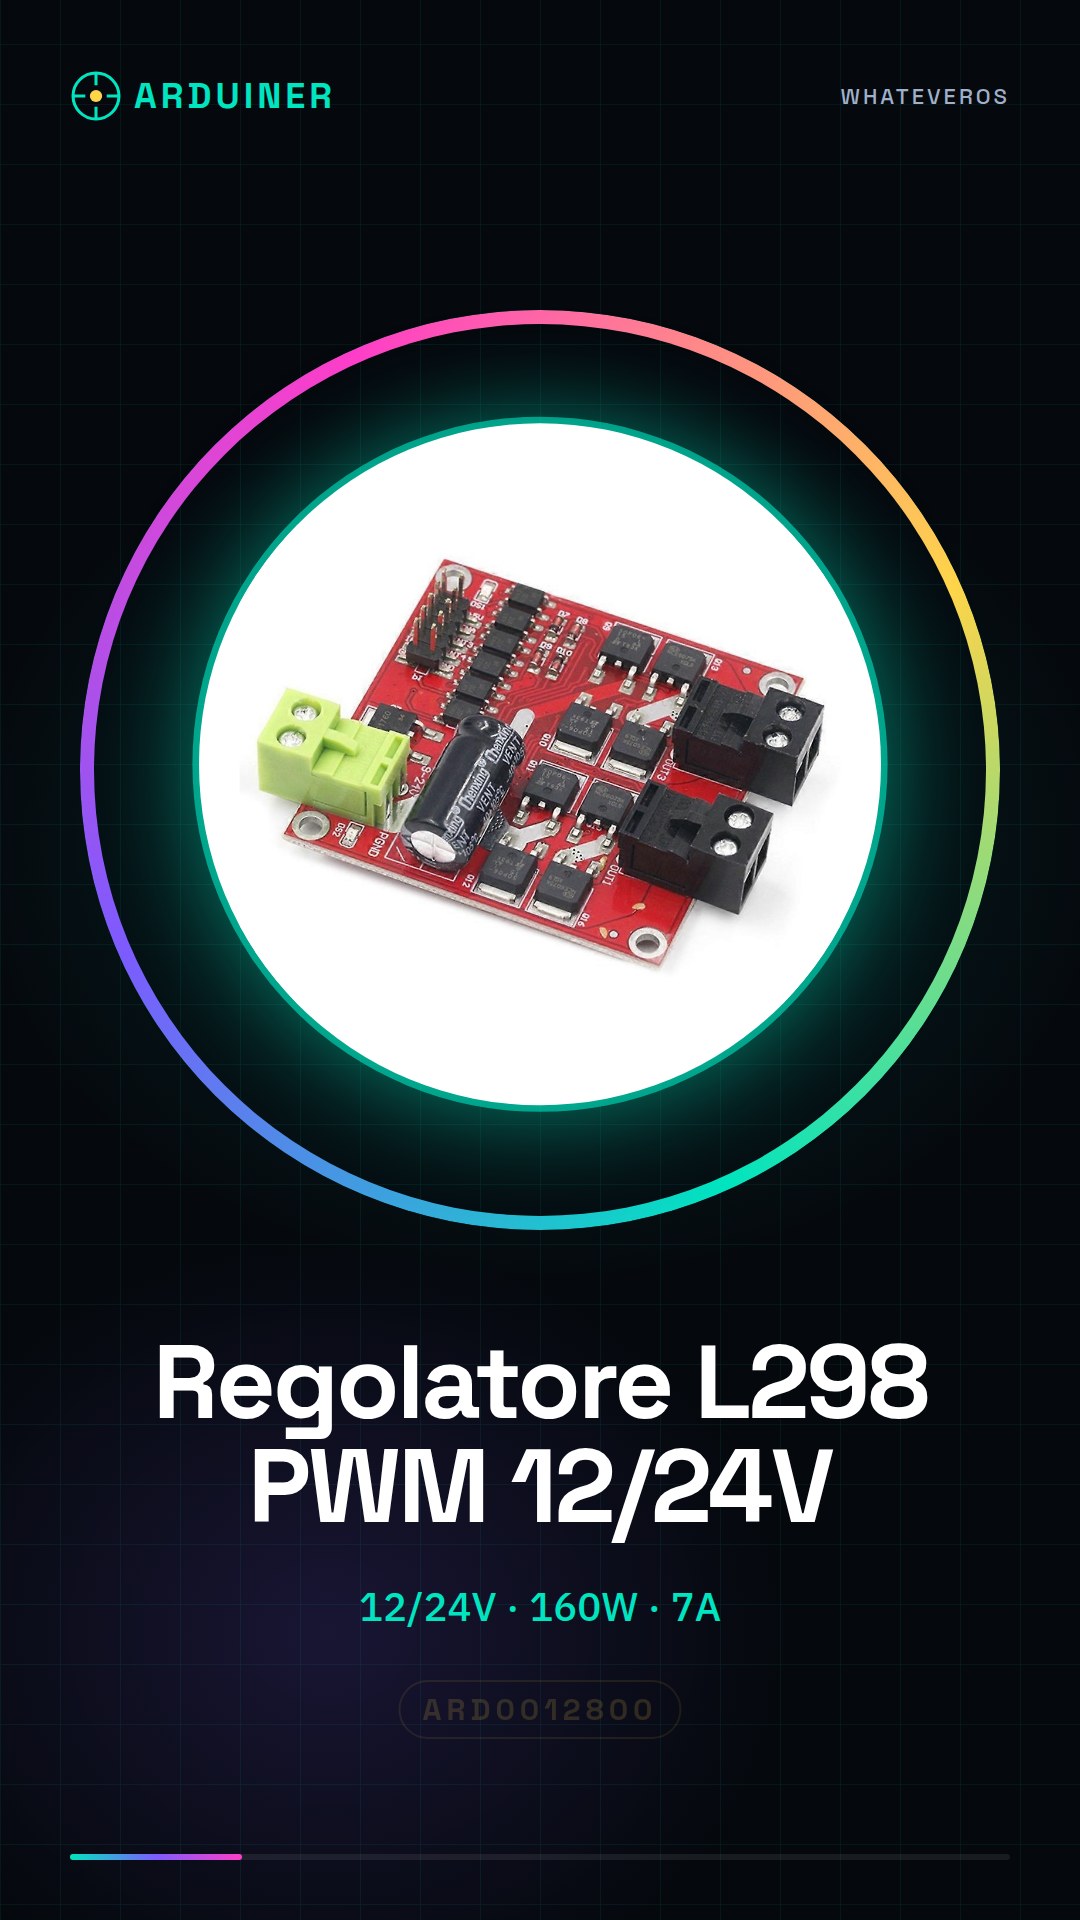
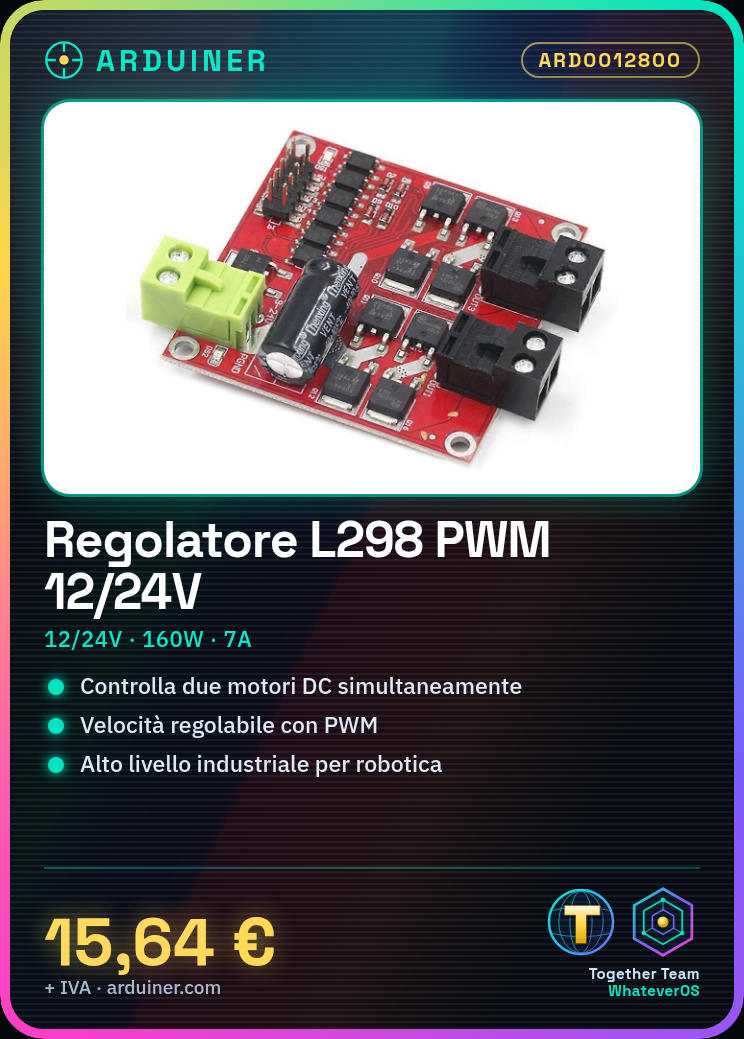
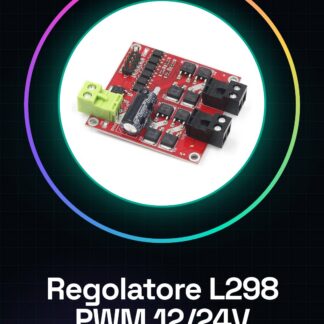
Le régulateur de vitesse 12/24V 160W est un module de commande pour moteurs DC qui utilise la technologie PWM (Pulse Width Modulation) pour un contrôle précis de la vitesse des moteurs. Le module est basé sur le chip L298, connu pour sa fiabilité et sa capacité à gérer des courants jusqu’à 7A. Caractéristiques Tension d’alimentation : 12V/24V Capacité de puissance : 160W Courant maximal : 7A Contrôle PWM Compatible avec moteurs DC Classe industrielle À quoi sert ce module Ce module est idéal pour des projets de robotique, d’automatisation domestique et de prototypes de drones. Il peut être utilisé pour contrôler deux moteurs DC simultanément, permettant de gérer la vitesse et la direction de chacun. Il est compatible avec Arduino et ESP32, rendant l’intégration facile dans des projets de programmation et de contrôle électronique. Tutoriel : Comment utiliser Module L298 PWM 12/24V 7A Le module L298 PWM est un dispositif industriel idéal pour contrôler des moteurs DC à faible puissance. Il est parfait pour des projets tels que la robotique, l’automatisation domestique et les prototypes de drones. Ce qu’il vous faut : Arduino Uno, moteurs DC, câbles de connexion, batterie 12V ou 24V, jumpers, résistances. Étapes : Connecter le module L298 PWM au microcontrôleur Arduino en utilisant les câbles de connexion. Connecter les moteurs DC aux broches de sortie du module L298 PWM. Connecter la batterie au module L298 PWM pour l’alimenter. Écrire un sketch Arduino pour contrôler la vitesse et la direction des moteurs. Vérifier le bon fonctionnement des moteurs. Régler la vitesse des moteurs via le contrôle PWM. Tester la réversibilité des moteurs. Vérification dans le datasheet pour d’autres configurations spécifiques. Exemple de code : void setup() { pinMode(3, OUTPUT); pinMode(11, OUTPUT); } void loop() { analogWrite(3, 128); digitalWrite(11, HIGH); delay(1000); digitalWrite(11, LOW); delay(1000); } Mini-projet : Réalisez un prototype de robot terrestre avec deux moteurs DC contrôlés par un module L298 PWM. Le robot doit être capable de se déplacer en avant et en arrière. Erreurs courantes : Ne pas vérifier la tension d’alimentation avant l’installation. Ne pas connecter correctement les moteurs DC. Ne pas configurer correctement le PWM. Ne pas vérifier la température du module pendant l’utilisation intensive. Accessoires recommandés Batterie 12V Moteurs DC 12V Arduino Uno Capteurs de position Questions fréquentes Comment puis-je contrôler la vitesse des moteurs?Utilisez la commande analogWrite() dans Arduino pour régler la vitesse via le contrôle PWM. Quelle est la tension d’alimentation minimale?Vérifiez le datasheet pour la tension d’alimentation minimale.
Avis
Il n’y a pas encore d’avis.