 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
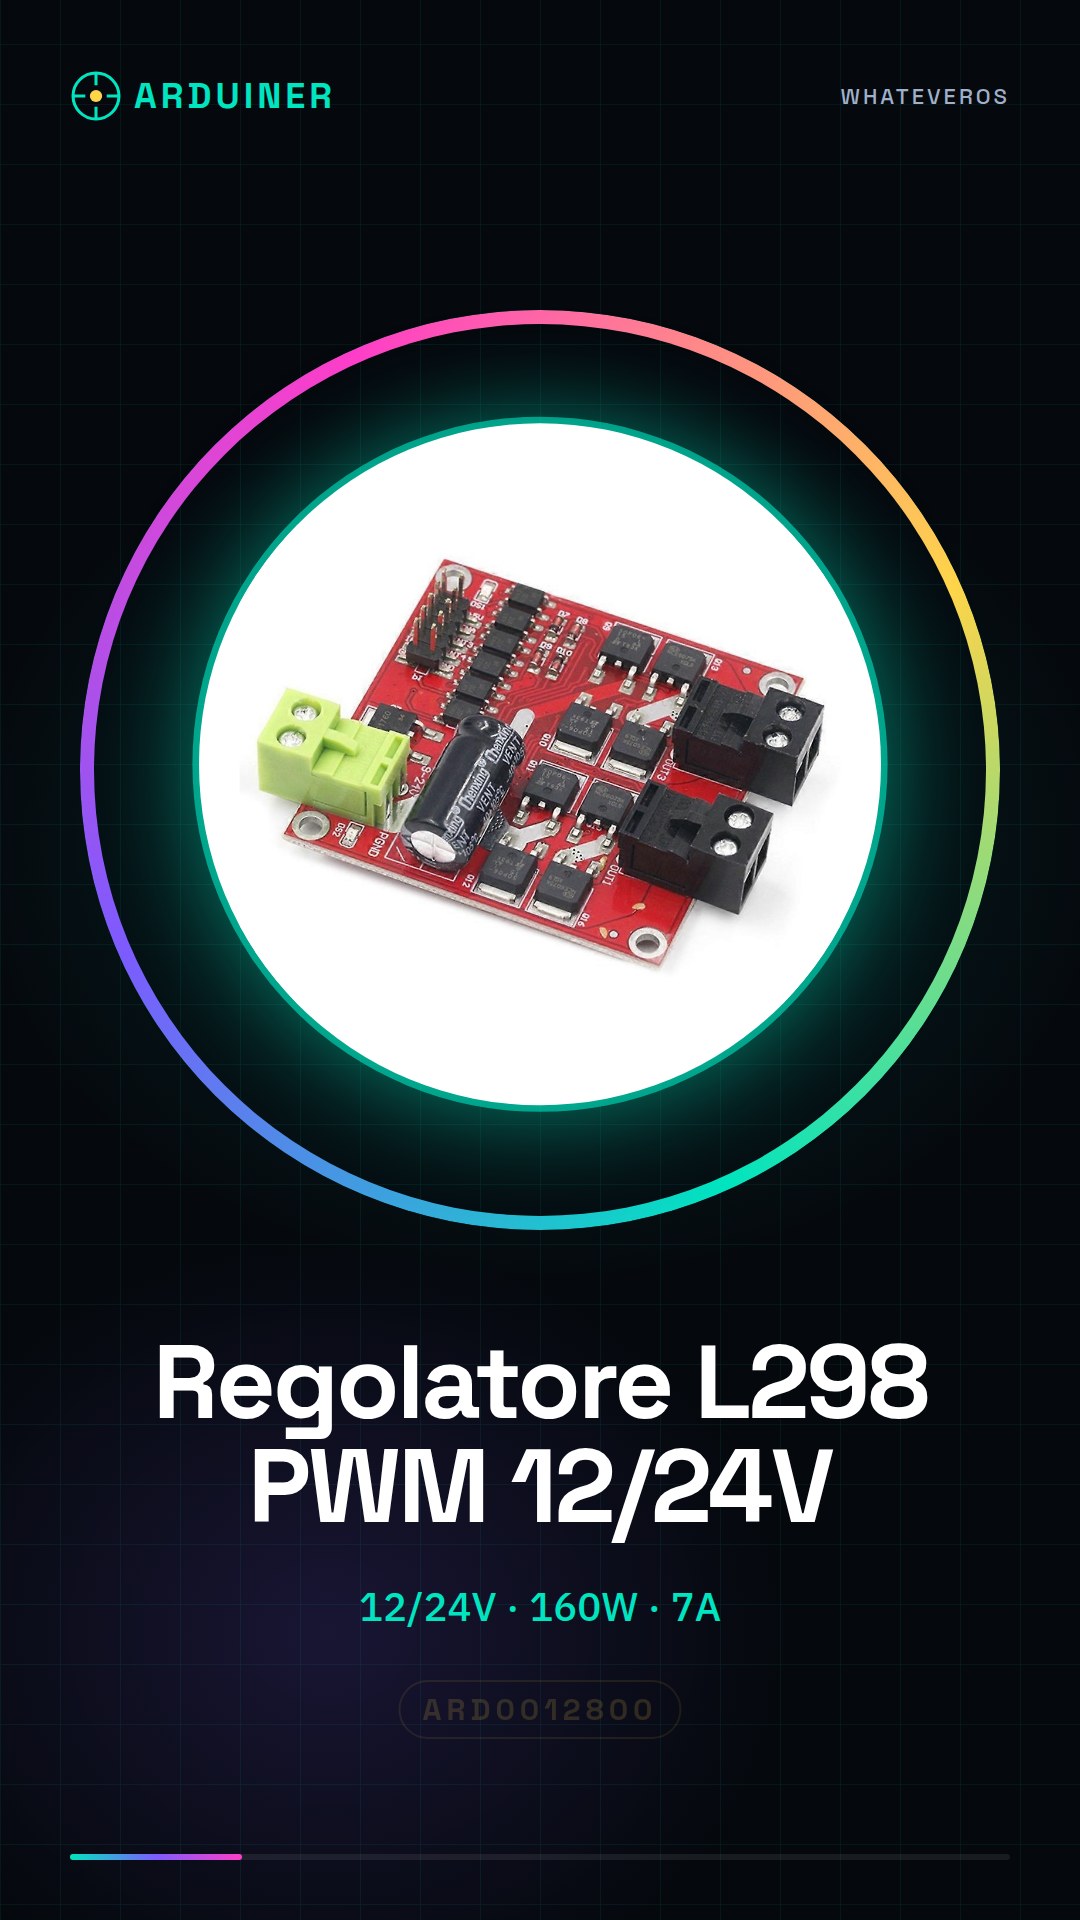
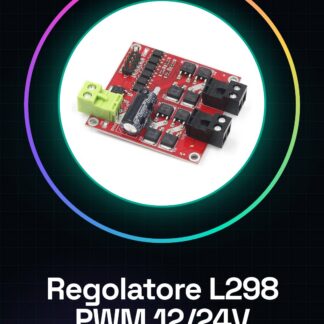
What is the 12/24V 160W PWM Speed Controller? This DC motor driver module uses Pulse Width Modulation (PWM) technology to precisely control motor speeds. Based on the reliable L298 chip, it can handle currents up to 7A. Features: Power Supply Voltage: 12V/24V Power Capacity: 160W Maximum Current: 7A PWM Control Compatible with DC Motors Industrial Grade What is it for? Ideal for robotics projects, home automation and drone prototypes. It allows simultaneous control of two DC motors, managing the speed and direction of each motor. Compatible with Arduino and ESP32, making integration into programming and electronic control projects easy.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il regolatore di velocità 12/24V 160W è un modulo di azionamento per motori DC che utilizza la tecnologia PWM (Pulse Width Modulation) per il controllo preciso della velocità dei motori. Il modulo è basato sul chip L298, noto per la sua affidabilità e capacità di gestire correnti fino a 7A.
Caratteristiche
- Voltage di alimentazione: 12V/24V
- Capacità di potenza: 160W
- Corrente massima: 7A
- Controllo PWM
- Compatibile con motori DC
- Grado industriale
A cosa serve
Questo modulo è ideale per progetti di robotica, automazione casalinga e prototipi di droni. Può essere utilizzato per controllare due motori DC in contemporanea, permettendo di gestire la velocità e la direzione di ciascuno. È compatibile con Arduino e ESP32, rendendo facile l’integrazione in progetti di programmazione e controllo elettronico.
Tutorial: Come usare Modulo L298 PWM 12/24V 7A
Il modulo L298 PWM è un dispositivo industriale ideale per controllare motori DC a bassa potenza. È perfetto per progetti come robotica, automazione casalinga e prototipi di droni.
Cosa serve
- Arduino Uno
- Motori DC
- Cables di connessione
- Batteria 12V o 24V
- Jumpers
- Resistors
Passi
- Collegare il modulo L298 PWM al microcontrollore Arduino utilizzando i cavi di connessione.
- Collegare i motori DC ai pin di uscita del modulo L298 PWM.
- Collegare la batteria al modulo L298 PWM per alimentarlo.
- Scrivere uno sketch Arduino per controllare la velocità e la direzione dei motori.
- Verificare la corretta funzione dei motori.
- Regolare la velocità dei motori tramite il controllo PWM.
- Testare la reversibilità dei motori.
- Verifica sul datasheet per eventuali altre configurazioni specifiche.
Codice di esempio
void setup() {
  pinMode(3, OUTPUT);
  pinMode(11, OUTPUT);
}

void loop() {
  analogWrite(3, 128);
  digitalWrite(11, HIGH);
  delay(1000);
  digitalWrite(11, LOW);
  delay(1000);
}
Mini-progetto
Realizza un prototipo di robot da terra con due motori DC controllati da un modulo L298 PWM. Il robot deve essere in grado di muoversi avanti e indietro.
Errori comuni
- Non verificare la tensione di alimentazione prima dell’installazione.
- Non collegare correttamente i motori DC.
- Non configurare correttamente il PWM.
- Non verificare la temperatura del modulo durante l’uso intensivo.
Accessori consigliati
- Batteria 12V
- Motori DC 12V
- Arduino Uno
- Sensori di posizione
Domande frequenti
Come posso controllare la velocità dei motori?
Utilizza il comando analogWrite() in Arduino per regolare la velocità tramite il controllo PWM.
Qual è la tensione di alimentazione minima?
Verifica sul datasheet per la tensione minima di alimentazione.
Reviews
There are no reviews yet.