 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Descrizione Tecnica
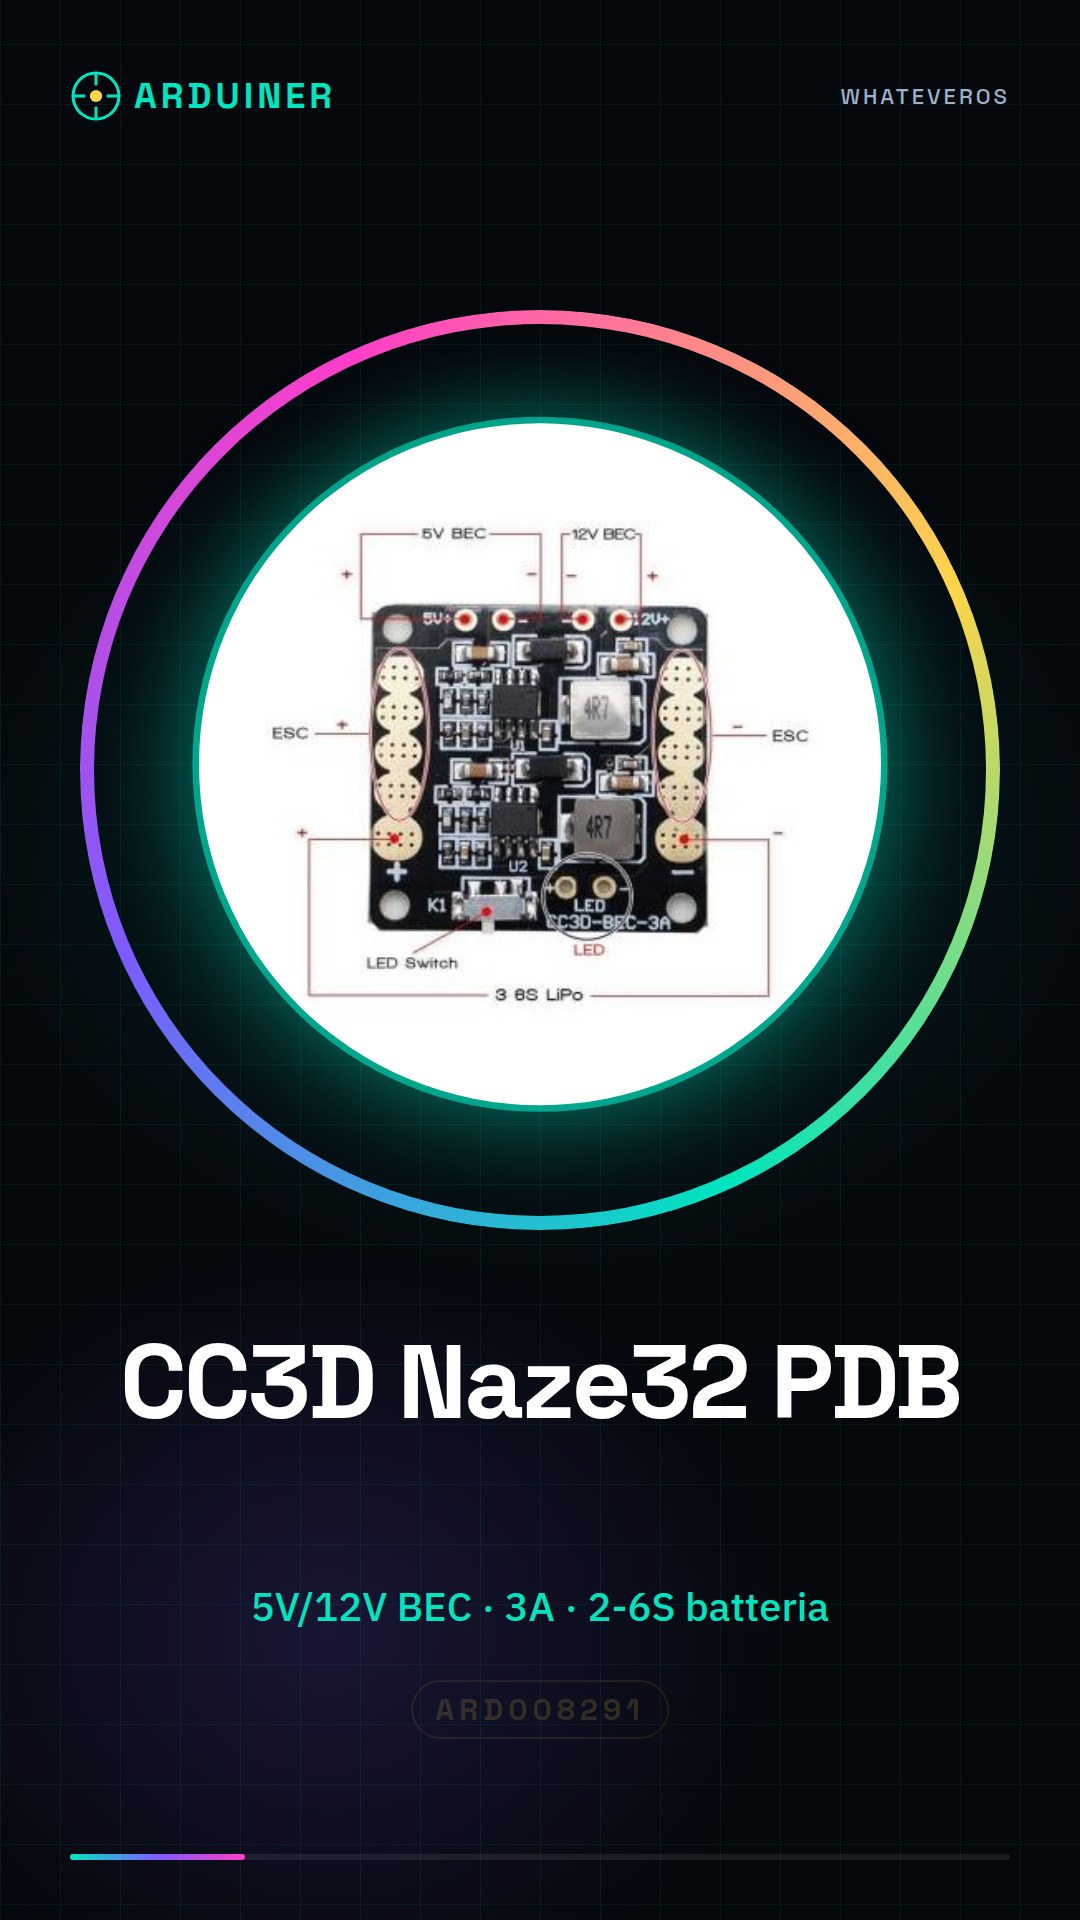
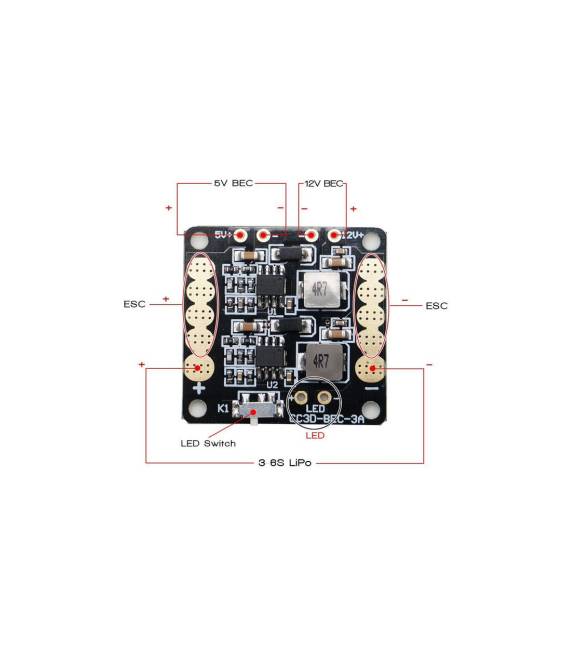
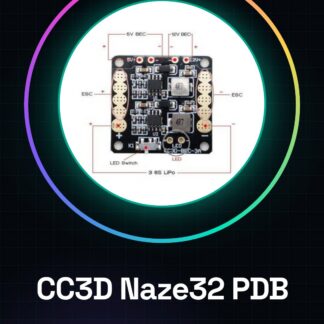
Il CC3D Naze32 è un controllore di volo progettato per elicotteri e multicopter di tipo 250. Fornisce funzionalità di controllo di volo e una scheda di distribuzione dell’alimentazione (PDB) integrata. Il controllore supporta tensioni di alimentazione da 5V a 12V e include due uscite BEC (Battery Elimination Circuit) per alimentare altri componenti del sistema. La scheda è compatibile con il kernel HMI Nextion NX4827T043, offrendo un’interfaccia di controllo e visualizzazione avanzata.
Il CC3D Naze32 include un’uscita BEC a 5V e 12V, necessaria per alimentare i servomotori e altri dispositivi del sistema. La scheda è dotata di un’estensione di corrente aggiornata che raggiunge 3A, con una custodia in metallo per ridurre le interferenze del segnale. La posizione e le dimensioni dei fori sono compatibili con la scheda di controllo CC3D.
Il CC3D Naze32 è progettato per essere utilizzato in configurazioni di batterie da 2 a 6S, con una tensione di ingresso minima di 4S per l’uso del BEC a 12V. La scheda è realizzata con componenti, come chip TI, per garantire prestazioni affidabili e durature.
Specifiche Chiave
| Parametro | Valore |
| Modello | CC3D Naze32 |
| Tensione di alimentazione | 5V – 12V |
| Uscite BEC | 5V, 12V |
| Corrente massima | 3A |
| Interfaccia | Nextion NX4827T043 |
| Dimensioni | N/D (vedi scheda tecnica del produttore) |
| Contenitore | Metallo |
| Supporto GPS | N/D (vedi scheda tecnica del produttore) |
| Quantità | 1 |
Installazione e Utilizzo
- Collegare la scheda CC3D Naze32 al sistema di volo.
- Assicurarsi che la tensione di alimentazione sia compresa tra 5V e 12V.
- Collegare i servomotori e altri dispositivi al BEC a 5V e 12V.
- Configurare l’interfaccia Nextion per il controllo e la visualizzazione.
- Eseguire una prova iniziale per verificare il funzionamento corretto.
Compatibilità e Requisiti
- Il CC3D Naze32 è compatibile con elicotteri e multicopter di tipo 250.
- Richiede un sistema di batteria da 2 a 6S.
- Necessita di un modulo GPS compatibile per l’orientamento.
- Può essere utilizzato con sistemi di controllo di volo come APM e PX4.
- Richiede un’interfaccia Nextion per la configurazione.
Limiti e Note Importanti
- Non include un modulo GPS integrato.
- Richiede un’interfaccia Nextion per la configurazione.
- Non è progettato per batterie 3S senza BEC.
- Richiede una configurazione corretta per funzionare correttamente.
Troubleshooting
Il sistema non risponde.
Causa probabile: Configurazione Nextion non corretta.
Soluzione: Verificare la configurazione dell’interfaccia Nextion e ripetere la configurazione.
Batteria non riconosciuta.
Causa probabile: Tensione di alimentazione fuori dai limiti.
Soluzione: Verificare che la tensione di alimentazione sia compresa tra 5V e 12V.
Servomotori non funzionano.
Causa probabile: BEC non funzionante.
Soluzione: Verificare la connessione elettrica del BEC.
Interfaccia Nextion non risponde.
Causa probabile: Connessione Nextion non stabile.
Soluzione: Verificare la connessione fisica e la configurazione dell’interfaccia.
Casi d’uso
Progetto di volo autonomo per elicotteri 250
Obiettivo: Realizzare un sistema di volo autonomo per elicotteri 250.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo. 5) Ottenere dati di volo.
Risultato atteso: Sistema di volo autonomo funzionante.
Sistema di volo per multicopter 250
Obiettivo: Realizzare un sistema di volo per multicopter 250.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo. 5) Ottenere dati di volo.
Risultato atteso: Sistema di volo funzionante.
Sistema di volo per elicotteri 250 con interfaccia Nextion
Obiettivo: Realizzare un sistema di volo per elicotteri 250 con interfaccia Nextion.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS, interfaccia Nextion.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Configurare l’interfaccia Nextion. 5) Eseguire prove di volo.
Risultato atteso: Sistema di volo con interfaccia Nextion funzionante.
Sistema di volo per multicopter 250 con interfaccia Nextion
Obiettivo: Realizzare un sistema di volo per multicopter 250 con interfaccia Nextion.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS, interfaccia Nextion.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Configurare l’interfaccia Nextion. 5) Eseguire prove di volo.
Risultato atteso: Sistema di volo con interfaccia Nextion funzionante.
Sistema di volo per elicotteri 250 con BEC 12V
Obiettivo: Realizzare un sistema di volo per elicotteri 250 con BEC 12V.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo.
Risultato atteso: Sistema di volo con BEC 12V funzionante.
Sistema di volo per multicopter 250 con BEC 12V
Obiettivo: Realizzare un sistema di volo per multicopter 250 con BEC 12V.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo.
Risultato atteso: Sistema di volo con BEC 12V funzionante.
Sistema di volo per elicotteri 250 con BEC 5V
Obiettivo: Realizzare un sistema di volo per elicotteri 250 con BEC 5V.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo.
Risultato atteso: Sistema di volo con BEC 5V funzionante.
Sistema di volo per multicopter 250 con BEC 5V
Obiettivo: Realizzare un sistema di volo per multicopter 250 con BEC 5V.
Cosa serve: CC3D Naze32, batteria 4S, servomotori, modulo GPS.
Passi: 1) Configurare il CC3D Naze32. 2) Collegare la batteria e i servomotori. 3) Installare e configurare il modulo GPS. 4) Eseguire prove di volo.
Risultato atteso: Sistema di volo con BEC 5V funzionante.
Nella confezione
- 1 CC3D Naze32 Controllore di volo 5V 12V PDB Mini Quadro di distribuzione dell’alimentazione per 250 elicotteri
Completa il progetto
- Scheda di distribuzione dell’alimentazione del PCB PDB 5/12 BEC Buzzer LED Fr QAV250 ZMR250 Naze32 CC3D: Serve per alimentare il CC3D Naze32 con tensioni da 5V a 12V.
FAQ tecniche
Quali batterie sono compatibili con il CC3D Naze32?
Il CC3D Naze32 è compatibile con batterie da 2 a 6S.
Come configurare l’interfaccia Nextion?
Utilizzare il software Nextion Editor per creare e configurare l’interfaccia.
Quali servomotori sono compatibili con il CC3D Naze32?
Servomotori compatibili con tensioni di alimentazione da 5V a 12V.
Quali sono i limiti di corrente del CC3D Naze32?
La corrente massima è di 3A.
Tutorial: Come usare CC3D Naze32
Il CC3D Naze32 è un controllore di volo per elicotteri a miniatura. Utile per principianti e intermedi, supporta 5V e 12V e facilita la distribuzione dell’alimentazione.
Cosa serve
- CC3D Naze32
- Batterie 5V o 12V
- Microcontroller Arduino
- Sensori di volo
Passi
- Verifica sul datasheet le specifiche della batteria.
- Collega la batteria al PDB (Power Distribution Board) con i fili corretti.
- Collega il microcontroller Arduino al PDB.
- Collega i sensori di volo al microcontroller.
- Carica il codice Arduino per controllare il CC3D Naze32.
- Testa il sistema in volo con un elicottero a miniatura.
- Adatta il codice Arduino ai tuoi bisogni.
- Verifica la stabilità del sistema in volo.
Mini-progetto
Costruisci un elicottero a miniatura e monta il CC3D Naze32 per controllare il volo. In 30 minuti, impara a collegare il PDB, il microcontroller e i sensori.
Errori comuni
- Collegare la batteria con i fili sbagliati.
- Omettere la verifica della compatibilità tra batteria e PDB.
- Dimenticare di caricare il codice Arduino.
- Non testare il sistema in volo prima dell’uso.
Accessori consigliati
- Batterie 5V o 12V
- Microcontroller Arduino
- Sensori di volo
- Elicottero a miniatura
Domande frequenti
Quali batterie posso utilizzare?
Verifica sul datasheet le specifiche della batteria.
Quali sensori di volo posso utilizzare?
Verifica sul datasheet le specifiche dei sensori di volo.
Il CC3D Naze32 supporta solo 5V e 12V?
Sì, verifica sul datasheet per ulteriori dettagli.
Recensioni
Ancora non ci sono recensioni.