 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
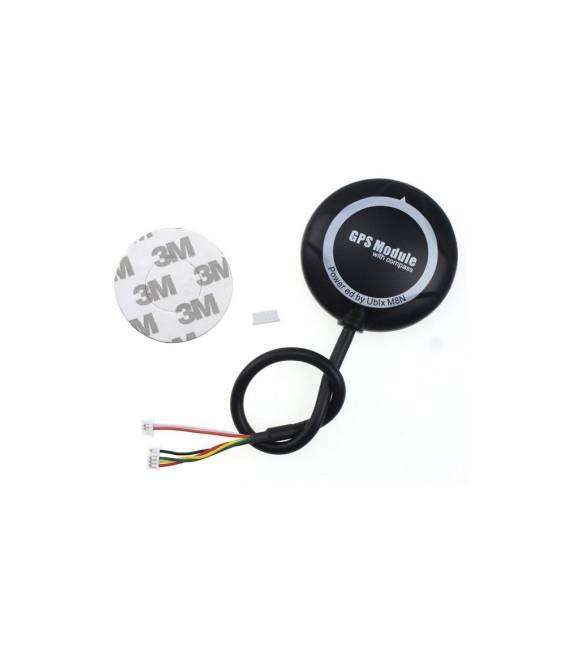
Le module GPS NEO-8N Pixhawk offre une précision GPS et une orientation avec une boussole électronique. Idéal pour les projets de modélisme aérien et de drones. Caractéristiques : Précision GPS, boussole électronique intégrée. À quoi sert-il : Idéal pour les projets de modélisme aérien et de drones nécessitant une navigation précise. Peut être utilisé avec divers microcontrôleurs, notamment Arduino. Tutoriel : Comment utiliser le module GPS NEO-8N PIXHAWK. Ce module GPS est un composant essentiel pour les projets de drones et de modélisme aérien nécessitant une précision dans la stabilisation, la navigation et le positionnement. Il intègre une boussole électronique, rendant ainsi l’utilisation possible pour débutants et experts. Ce qu’il vous faut : Arduino ou microcontrôleur compatible, câble USB type B, logiciel de développement Arduino. Étapes : Connecter le module GPS NEO-8N PIXHAWK au microcontrôleur via les broches spécifiées dans le datasheet. Installer la bibliothèque nécessaire pour gérer le module GPS (vérifiez le datasheet). Écrire un sketch simple qui lit les données du module GPS et les envoie à la console série. Vérifier les coordonnées reçues via un logiciel de surveillance comme Ground Control Station (GCS) ou Mission Planner. Configurer la boussole électronique intégrée pour améliorer l’orientation du drone. Tester le module dans des conditions réelles, vérifiant que les données GPS sont précises et cohérentes avec les coordonnées actuelles. Optimiser le sketch pour l’intégrer avec d’autres capteurs ou systèmes de contrôle du drone (vérifiez le datasheet). Documenter l’implémentation et les résultats obtenus pour des améliorations futures ou des projets similaires. Exemple de code : // Exemple de code Arduino #include // Définir le pin TX du GPS comme RX de l’Arduino #define GPS_RX_PIN 6 // Initialiser l’objet GPS Adafruit_GPS GPS(&Serial1, GPS_RX_PIN); void setup() { Serial.begin(9600); GPS.begin(9600); } void loop() { if (GPS.newNMEAreceived()) { GPS.encode(); } } Mini-projet : Concevoir et mettre en œuvre un système de navigation pour drone qui utilise le module NEO-8N PIXHAWK pour établir la position, l’orientation et la route. Le projet devrait être terminé en 30 minutes. Erreurs courantes : Ne pas configurer correctement les paramètres du module GPS. Oublier d’installer les bibliothèques nécessaires pour le module GPS. Connecter le module sans vérifier la tension électrique requise (vérifiez le datasheet). Ignorer l’importance de la configuration de la boussole intégrée. Accessoires recommandés : Câble USB type B, antenne GPS externe pour améliorer la réception des signaux GPS, logiciel de surveillance GCS ou Mission Planner, batterie électrique compatible pour alimenter le drone pendant les tests. Questions fréquentes : Le module NEO-8N PIXHAWK est-il compatible avec Arduino ? Oui, mais assurez-vous que la bibliothèque nécessaire est installée et configurée correctement. Comment puis-je améliorer la précision du GPS ? Utilisez une antenne GPS externe ou améliorez les conditions de réception des signaux.
Avis
Il n’y a pas encore d’avis.