 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
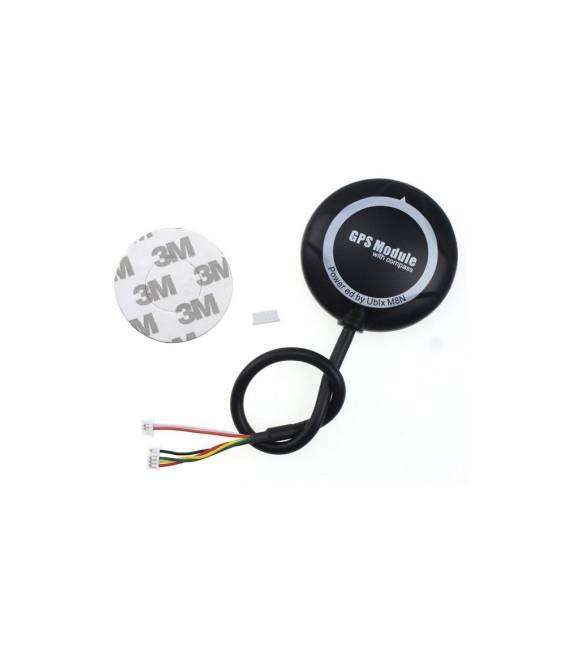
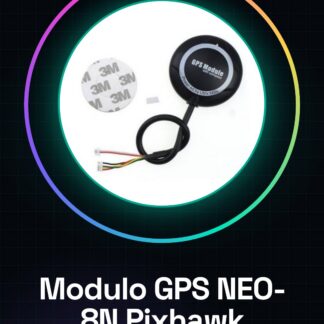
Der Neo-8N Pixhawk Modul ist ein fortgeschrittenes Komponententeil für Modellflugzeug- und Drohnenprojekte, das Funktionalitäten wie GPS und eine eingebaute elektronische Kompassfunktion integriert. Dieses Modul bietet Präzision im Standort- und Ausrichtungsermitteln, essentiell für genaue Navigation.
Eigenschaften
- GPS-Precision
- Integrierter elektronischer Kompass
Wofür es dient
Ideal für Modellflugzeug- und Drohnenprojekte, die genaue Navigation erfordern. Kann mit verschiedenen Mikrocontrollern verwendet werden, darunter Arduino.
Anleitung: Wie man das GPS-Modul NEO-8N PIXHAWK verwendet
Das GPS-Modul NEO-8N PIXHAWK ist ein wesentlicher Bestandteil für Drohnen- und Modellflugzeugprojekte, die Präzision im Stabilisierung, Navigation und Standortbestimmung erfordern. Dieses Modul integriert eine eingebaute elektronische Kompassfunktion, was es sowohl für Anfänger als auch für Experten ideal macht.
Was du brauchst
- Arduino oder kompatibler Mikrocontroller
- USB-Typ-B-Kabel
- Arduino-Entwicklungssoftware
Schritte
- Verbinden Sie den GPS-Modul NEO-8N PIXHAWK mit dem Mikrocontroller über die Pins, die im Datenblatt angegeben sind.
- Installieren Sie die notwendige Bibliothek, um den GPS-Modul zu verwalten (prüfen Sie im Datenblatt).
- Schreiben Sie ein einfaches Sketch, das die Daten des GPS-Moduls liest und an die serielle Konsole sendet.
- Überprüfen Sie die empfangenen Koordinaten mit einem Überwachungsprogramm wie Ground Control Station (GCS) oder Mission Planner.
- Konfigurieren Sie die integrierte elektronische Kompassfunktion, um die Ausrichtung des Drohnen zu verbessern.
- Testen Sie den Modul in realen Bedingungen und überprüfen Sie, ob die GPS-Daten präzise und konsistent mit den aktuellen Koordinaten sind.
- Optimieren Sie das Sketch, um es mit anderen Sensoren oder Steuerungssystemen des Drohnen zu integrieren (prüfen Sie im Datenblatt).
- Dokumentieren Sie die Implementierung und die erreichten Ergebnisse für zukünftige Verbesserungen oder ähnliche Projekte.
Beispielcode
// Esempio di codice Arduino
#include <Adafruit_GPS.h>

// Definire il pin TX del GPS come RX dell'Arduino
#define GPS_RX_PIN 6

// Inizializzare l'oggetto GPS
Adafruit_GPS GPS(&Serial1, GPS_RX_PIN);

void setup() {
  Serial.begin(9600);
  GPS.begin(9600);
}

void loop() {
  if (GPS.newNMEAreceived()) {
    GPS.encode();
  }
}
Mini-Projekt
Entwerfen und implementieren Sie ein Navigationssystem für Drohnen, das den NEO-8N PIXHAWK-Modul verwendet, um Position, Ausrichtung und Route zu bestimmen. Das Projekt sollte innerhalb von 30 Minuten abgeschlossen sein.
Häufige Fehler
- Fehlende Konfiguration der Parameter des GPS-Moduls.
- Vergessen Sie, die notwendigen Bibliotheken für das GPS-Modul zu installieren.
- Verbinden Sie den Modul ohne die erforderliche Spannung zu überprüfen (prüfen Sie im Datenblatt).
- Ignorieren Sie die Bedeutung der Konfiguration der integrierten Kompass.
Empfohlenes Zubehör
- USB-B-Typ-Kabel
- Außen-GPS-Antenne, um die Empfangseigenschaften von GPS-Signalen zu verbessern.
- GCS-Betriebsprogramm oder Mission Planner-Software.
- Elektrische Batterie kompatibel, um den Drohn während der Tests zu versorgen.
Häufige Fragen
Ist der NEO-8N PIXHAWK-Modul kompatibel mit Arduino?
Ja, aber stellen Sie sicher, dass die notwendige Bibliothek installiert und korrekt konfiguriert ist.
Wie kann ich die Genauigkeit des GPS verbessern?
Verwende eine externe GPS-Antenne oder verbessere die Empfangsbedingungen für die Signale.
Rezensionen
Es gibt noch keine Rezensionen.