
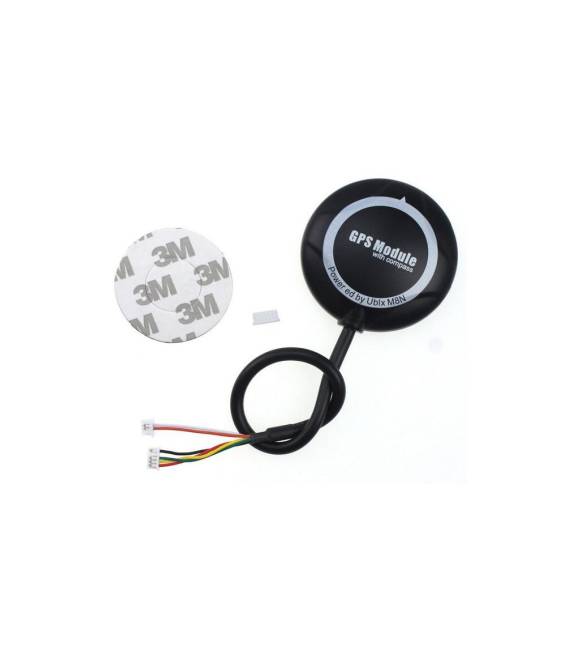

NEO-8N PIXHAWK Modulo GPS con bussola elettronica
Il prezzo originale era: 44,34 €.32,13 €Il prezzo attuale è: 32,13 €. Escluso IVA
Il modulo Neo-8N Pixhawk offre precisione GPS e orientamento con una bussola elettronica. Ideale per progetti di aeromodellismo e droni.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo Neo-8N Pixhawk è un componente avanzato per progetti di aeromodellismo e droni, che integra funzionalità GPS e una bussola elettronica. Questo modulo offre precisione nel posizionamento e orientamento, essenziale per la navigazione accurata.
Caratteristiche
- Precisione GPS
- Bussola elettronica integrata
A cosa serve
Ideale per progetti di aeromodellismo e droni che richiedono una navigazione precisa. Può essere utilizzato con vari microcontrollori, tra cui Arduino.
Tutorial: Come usare il Modulo GPS NEO-8N PIXHAWK
Il modulo GPS NEO-8N PIXHAWK è un componente essenziale per i progetti di droni e aereomodellismo che richiedono precisione nello stabilizzamento, navigazione e posizionamento. Questo modulo integra una bussola elettronica, rendendolo ideale sia per principianti che per esperti.
Cosa serve
- Arduino o microcontrollore compatibile
- Cavo USB tipo B
- Software di sviluppo Arduino
Passi
- Collegare il modulo GPS NEO-8N PIXHAWK al microcontrollore tramite i pin specificati nel datasheet.
- Installare la libreria necessaria per gestire il modulo GPS (verifica sul datasheet).
- Scrivere uno sketch semplice che legga i dati del modulo GPS e li invii alla console seriale.
- Verificare le coordinate ricevute attraverso un software di monitoraggio come Ground Control Station (GCS) o Mission Planner.
- Configurare la bussola elettronica integrata per migliorare l’orientamento del drone.
- Testare il modulo in condizioni reali, verificando che i dati GPS siano precisi e coerenti con le coordinate attuali.
- Ottimizzare lo sketch per integrarlo con altri sensori o sistemi di controllo del drone (verifica sul datasheet).
- Documentare l’implementazione e i risultati ottenuti per futuri miglioramenti o progetti simili.
Codice di esempio
// Esempio di codice Arduino
#include <Adafruit_GPS.h>

// Definire il pin TX del GPS come RX dell'Arduino
#define GPS_RX_PIN 6

// Inizializzare l'oggetto GPS
Adafruit_GPS GPS(&Serial1, GPS_RX_PIN);

void setup() {
  Serial.begin(9600);
  GPS.begin(9600);
}

void loop() {
  if (GPS.newNMEAreceived()) {
    GPS.encode();
  }
}
Mini-progetto
Progettare e implementare un sistema di navigazione per drone che utilizza il modulo NEO-8N PIXHAWK per stabilire la posizione, orientamento e rotta. Il progetto dovrebbe essere completato entro 30 minuti.
Errori comuni
- Non configurare correttamente i parametri del modulo GPS.
- Dimenticarsi di installare le librerie necessarie per il modulo GPS.
- Collegare il modulo senza verificare la tensione elettrica richiesta (verifica sul datasheet).
- Ignorare l’importanza della configurazione della bussola integrata.
Accessori consigliati
- Cavo USB tipo B
- Antenna GPS esterna per migliorare la ricezione dei segnali GPS.
- Software di monitoraggio GCS o Mission Planner.
- Batteria elettrica compatibile per alimentare il drone durante i test
Domande frequenti
Il modulo NEO-8N PIXHAWK è compatibile con Arduino?
Sì, ma assicurati che la libreria necessaria sia installata e configurata correttamente.
Come posso migliorare la precisione del GPS?
Usa un’antenna GPS esterna o migliora le condizioni di ricezione dei segnali.
Informazioni aggiuntive
| Peso | 45 g |
|---|
Prodotti correlati
-
In offerta!
ESP-12 ESP8266 Cavi di test IO completi per piastra WIFI seriale
Il prezzo originale era: 12,21 €.8,85 €Il prezzo attuale è: 8,85 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Brushless ad alta velocità per aeromodellismo B2225-15
Il prezzo originale era: 24,45 €.17,72 €Il prezzo attuale è: 17,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Eliche 56MM 4 Pezzi
Il prezzo originale era: 3,78 €.2,74 €Il prezzo attuale è: 2,74 €. Escluso IVA Aggiungi al carrello -
In offerta!
Eliche 8045 Positive and negative 2 Pezzi CW CCW
Il prezzo originale era: 2,93 €.2,54 €Il prezzo attuale è: 2,54 €. Escluso IVA Aggiungi al carrello