 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
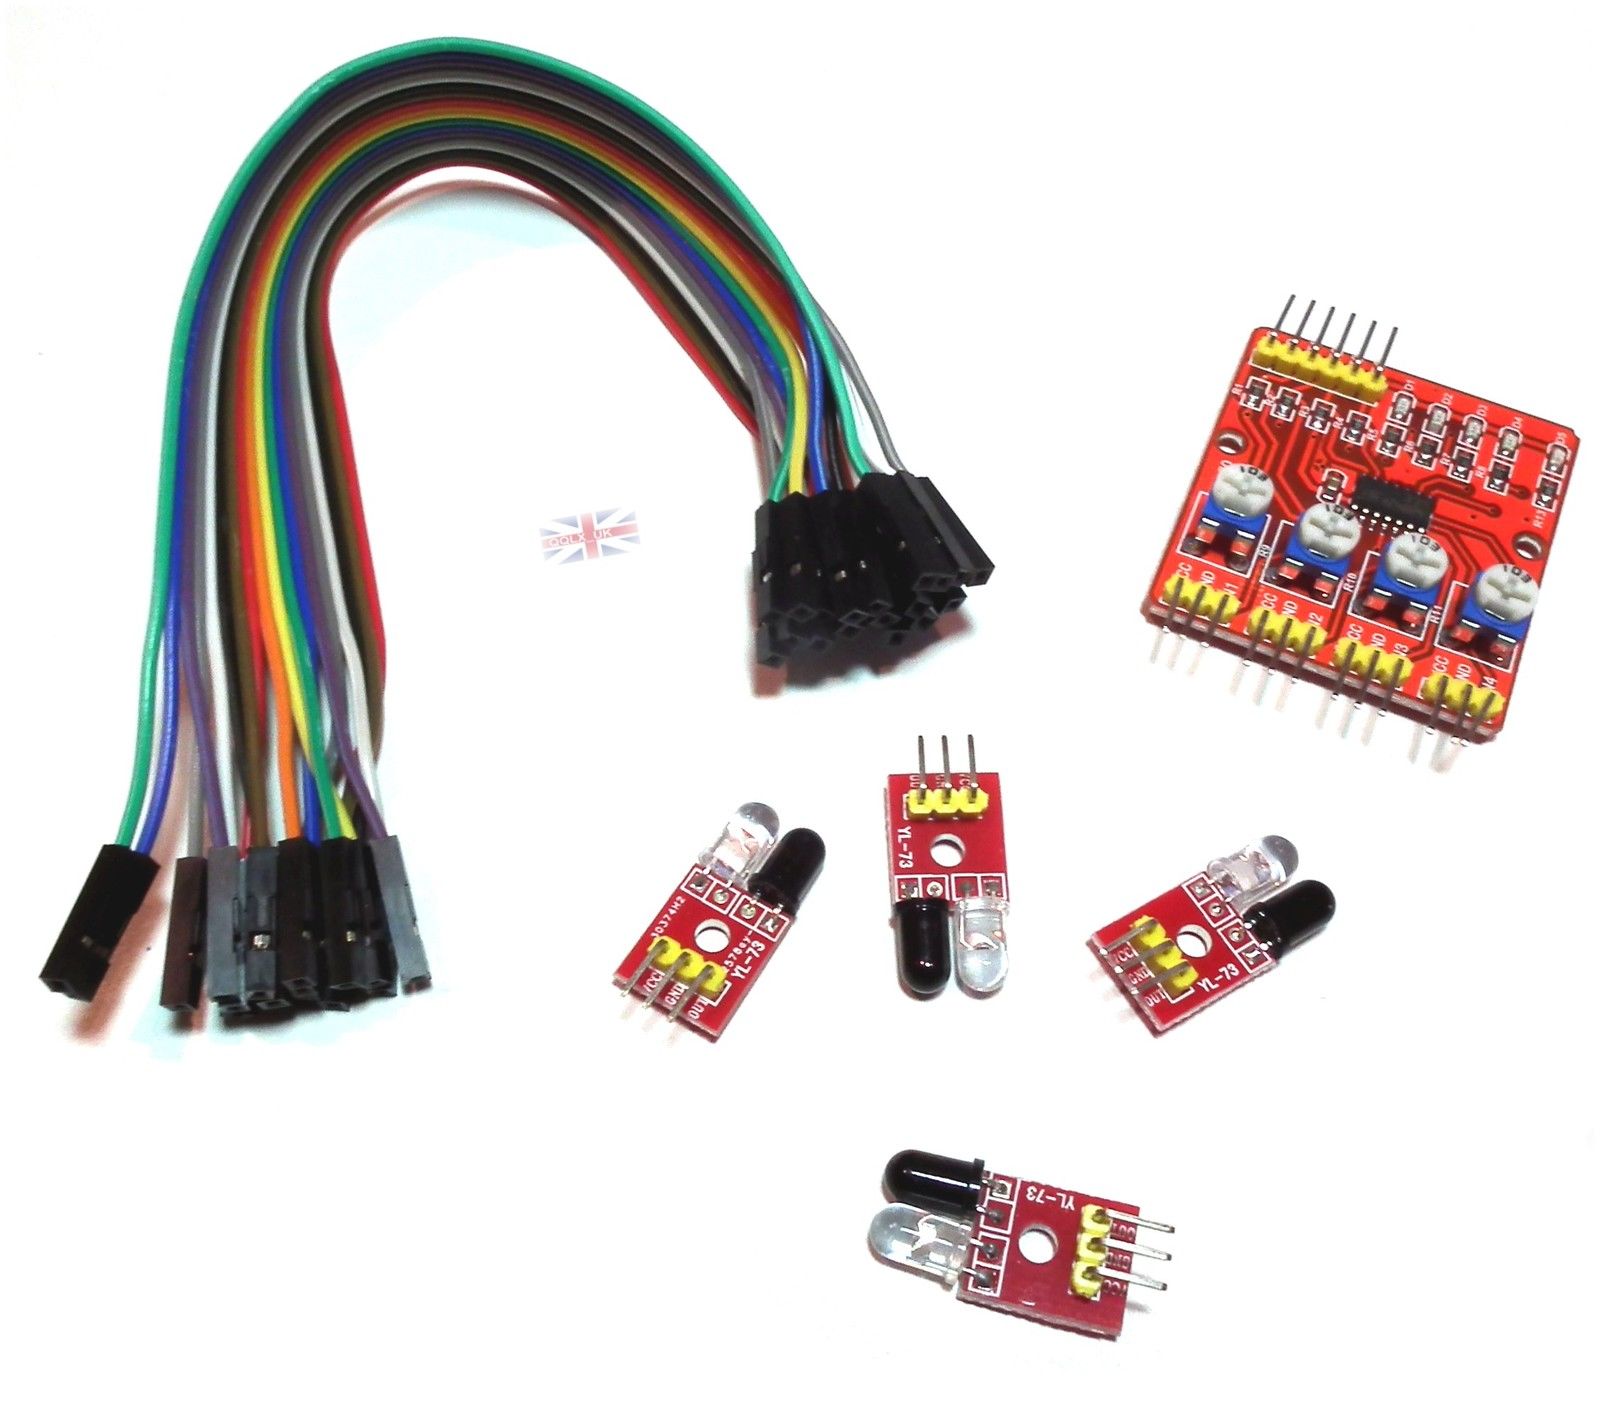
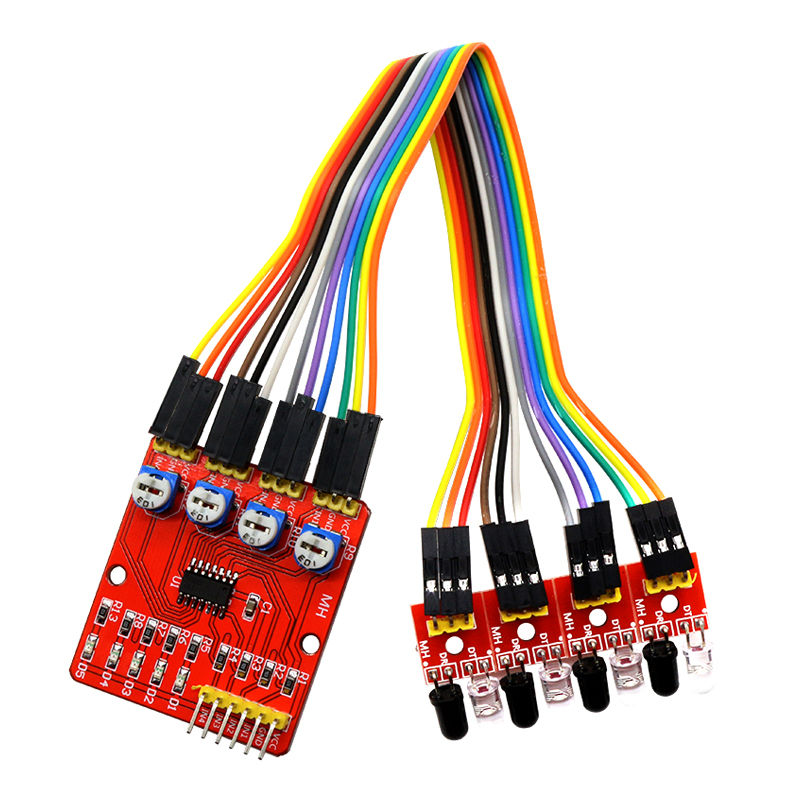
Description
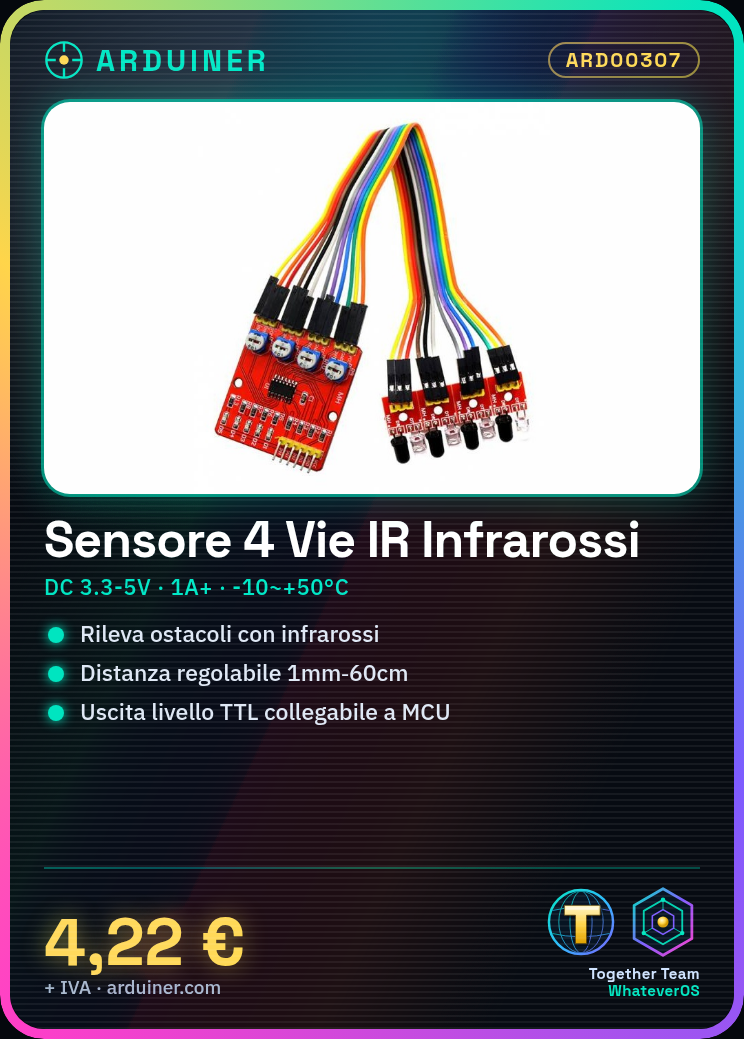
Module de capteur infrarouge à 4 voies pour évitement d’obstacles réglable suiveur de ligne
Caractéristiques techniques :
1 Tension de fonctionnement : DC 3,3V-5V
2 Courant de fonctionnement : essayez de choisir plus de 1A d’alimentation
Température de fonctionnement : -10°C – +50°C
Installation du diaphragme : vis M3
Distance de détection : réglable de 1 mm à 60 cm, plus la distance est grande, plus les performances sont stables et plus la réflexion blanche est importante.
Dimensions : dans le cadre de contrôle 42mm 38mm 12mm (longueur largeur hauteur)
Petit disque avant 25mm 12mm 12mm (longueur largeur hauteur)
7 interfaces de sortie : interface à 6 fils (1234 pour le terminal de sortie du signal à 4 voies, + pour l’alimentation positive, – pour l’alimentation négative mise à la terre)
Sortie de signal : niveau TTL (peut être connecté directement au microcontrôleur I / O, détectant la lumière infrarouge réfléchie sur le capteur, l’ampoule rouge, la sortie basse, la lumière infrarouge, la lumière non allumée, la sortie haute.)
applications :
Voiture intelligente ou chasse au robot (incluant les lignes en blanc et noir), parcours le long de la ligne noire, également connu sous le nom de traçage.
Voiture intelligente pour éviter la falaise, chute.
Machine intelligente pour éviter les obstacles
Les produits incluent :
Système de détection multicanal à 4 voies (incluant quatre sondes), un circuit de contrôle principal, 18 lignes Dupont
Description et notes :
caractéristiques techniques :
1) tension de fonctionnement : DC 3,3 V – 5 V
2) courant de fonctionnement : essayez de choisir 1 A au-dessus de l’alimentation
3) température de fonctionnement : – 10 – + 50 degrés
4) ouverture d’installation : vis M3
5) distance de détection : de 1 mm à 60 cm réglable, plus la distance est proche, plus la réflexion blanche est importante, plus la distance est lointaine.
6) dimensions : plaque centrale 38 mm x 12 mm x 12 mm (LxLxP)
Petite plaque avant 25 mm x 12 mm x 12 mm (LxLxP)
7) Interface de sortie : interface de système à 6 fils (1234 pour la sortie du signal de ligne à 4 extrémités, + pour alimentation positive, – pour alimentation négative et aussi la terre)
8) Signal de sortie : niveau TTL (peut être connecté directement au numéro de SCM I / 0, induction à la lumière infrarouge réfléchie du capteur, lumière rouge, niveau bas de sortie, pas de lumière infrarouge, lumière non lumineuse, sortie de niveau haut.)
Applications :
1. Voiture intelligente ou ligne de robot (incluant la ligne blanche et noire), le long du parcours de la ligne noire, appelé aussi traçage.
2. Voiture intelligente évite la chute, prévention des chutes.
3. La voiture intelligente évite les obstacles
Nous avons les fiches techniques de tous les composants, si elles ne sont pas présentes dans le téléchargement du produit, envoyez-nous un message via le formulaire de contact et nous les publierons sur notre site dès que possible.
Didacticiel : Comment utiliser le module de capteur à 4 voies
Ce capteur infrarouge vous aide à éviter les obstacles et à détecter les lignes. Utile pour les projets de robotique et d’automatisation domestique.
Ce qu’il faut
- Arduino ou compatible
- Câble d’alimentation
- Résistance de 10kΩ (pour limiter le pull-up)
- Câble de connexion
Étapes
- 1. Connectez le module à l’Arduino avec les broches suivantes : VCC à 5V, GND à GND, OUT à une broche digitale libre.
- 2. Connectez la résistance de 10kΩ entre la broche VCC et la broche OUT.
- 3. Chargez le code suivant sur votre Arduino.
- 4. Ajoutez le module à votre projet et testez la sortie.
- 5. Réglez le capteur pour la distance souhaitée.
- 6. Implémentez un algorithme d’évitement d’obstacles.
- 7. Vérifiez le datasheet pour plus de détails.
Exemple de code
```
#include <Arduino.h>

int sensorPin = 2;
int sensorValue = 0;

void setup() {
  Serial.begin(9600);
}

void loop() {
  sensorValue = digitalRead(sensorPin);
  Serial.println(sensorValue);
  delay(100);
}
```
Mini-projet
Créez un robot qui évite les obstacles sur une ligne noire sur le sol.
Erreurs courantes
- Oublier de connecter la résistance de 10kΩ.
- Connecter la broche VCC directement à GND.
- Utiliser une broche analogique au lieu d’une broche digitale.
- Omettre le délai dans le code.
Accessoires conseillés
- Arduino Uno
- Ligne noire
- Sol en couleur contrastante
Questions fréquentes
Comment régler la distance de détection?
Vérifiez le datasheet pour les valeurs spécifiques. Ajustez la position du capteur.
Le capteur fonctionne-t-il avec Arduino Mini?
Oui, mais assurez-vous que la broche utilisée supporte les signaux numériques.
Le capteur détecte-t-il uniquement les lignes noires?
Non, il détecte les contrastes lumineux. Essayez avec des lignes de différentes couleurs.
Avis
Il n’y a pas encore d’avis.