 DE
 IT Italiano
 EN English
 ES Español
 FR Français
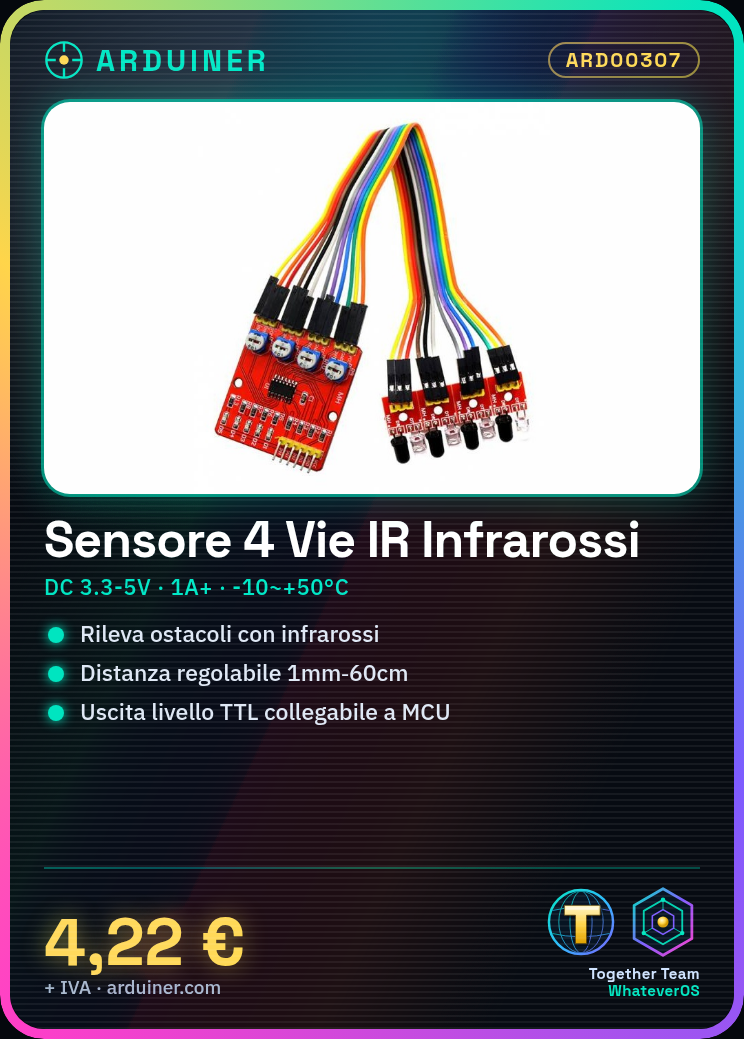
Beschreibung
4-Wege Infrarot Hindernis-Detektions-Fühler Modul Verstellbarer Linienverfolgungs-Sensor
Technische Spezifikationen:
1 Betriebsspannung: DC 3.3V-5V
2 Betriebsstrom: es empfiehlt sich, eine Versorgung von mehr als 1A zu wählen
Betriebstemperatur: -10 C – +50 C
Montage-Diaphragma: M3-Schrauben
Abstandsmessung: einstellbar von 1 mm bis 60 cm, je größer der Abstand, desto stabiler sind die Leistungen und desto heller der reflektierende Weiß
Abmessungen: im Kontrollrahmen 42mm 38mm 12mm (Länge Breite Höhe)
Kleiner vorderer Flachteil 25mm 12mm 12mm (Länge Breite Höhe)
7 Ausgabeeinträge: 6-Spannungsleitungen-Interface (1234 für den 4-Wege-Signal-Ausgang, + für die positive Versorgung, – für die negative Versorgung an der Erde)
Ausgangssignal: TTL-Ebene (kann direkt an den Mikrocontroller I / O angeschlossen werden, spiegelt die reflektierte Infrarotlicht auf dem Sensor wider, rote LED, niedriger Ausgang, Infrarotlicht, nicht eingeschaltet, hoher Ausgang.)
Anwendungen:
Intelligente Auto oder Roboterjagd (inklusive weiß-schwarzer Linien), Fußweg entlang der schwarzen Linie, auch bekannt als Linienverfolgung.
Intelligente Auto, um Klippen oder Abstürze zu vermeiden.
Intelligente Maschine, um Hindernisse zu umgehen.
Die Produkte enthalten:
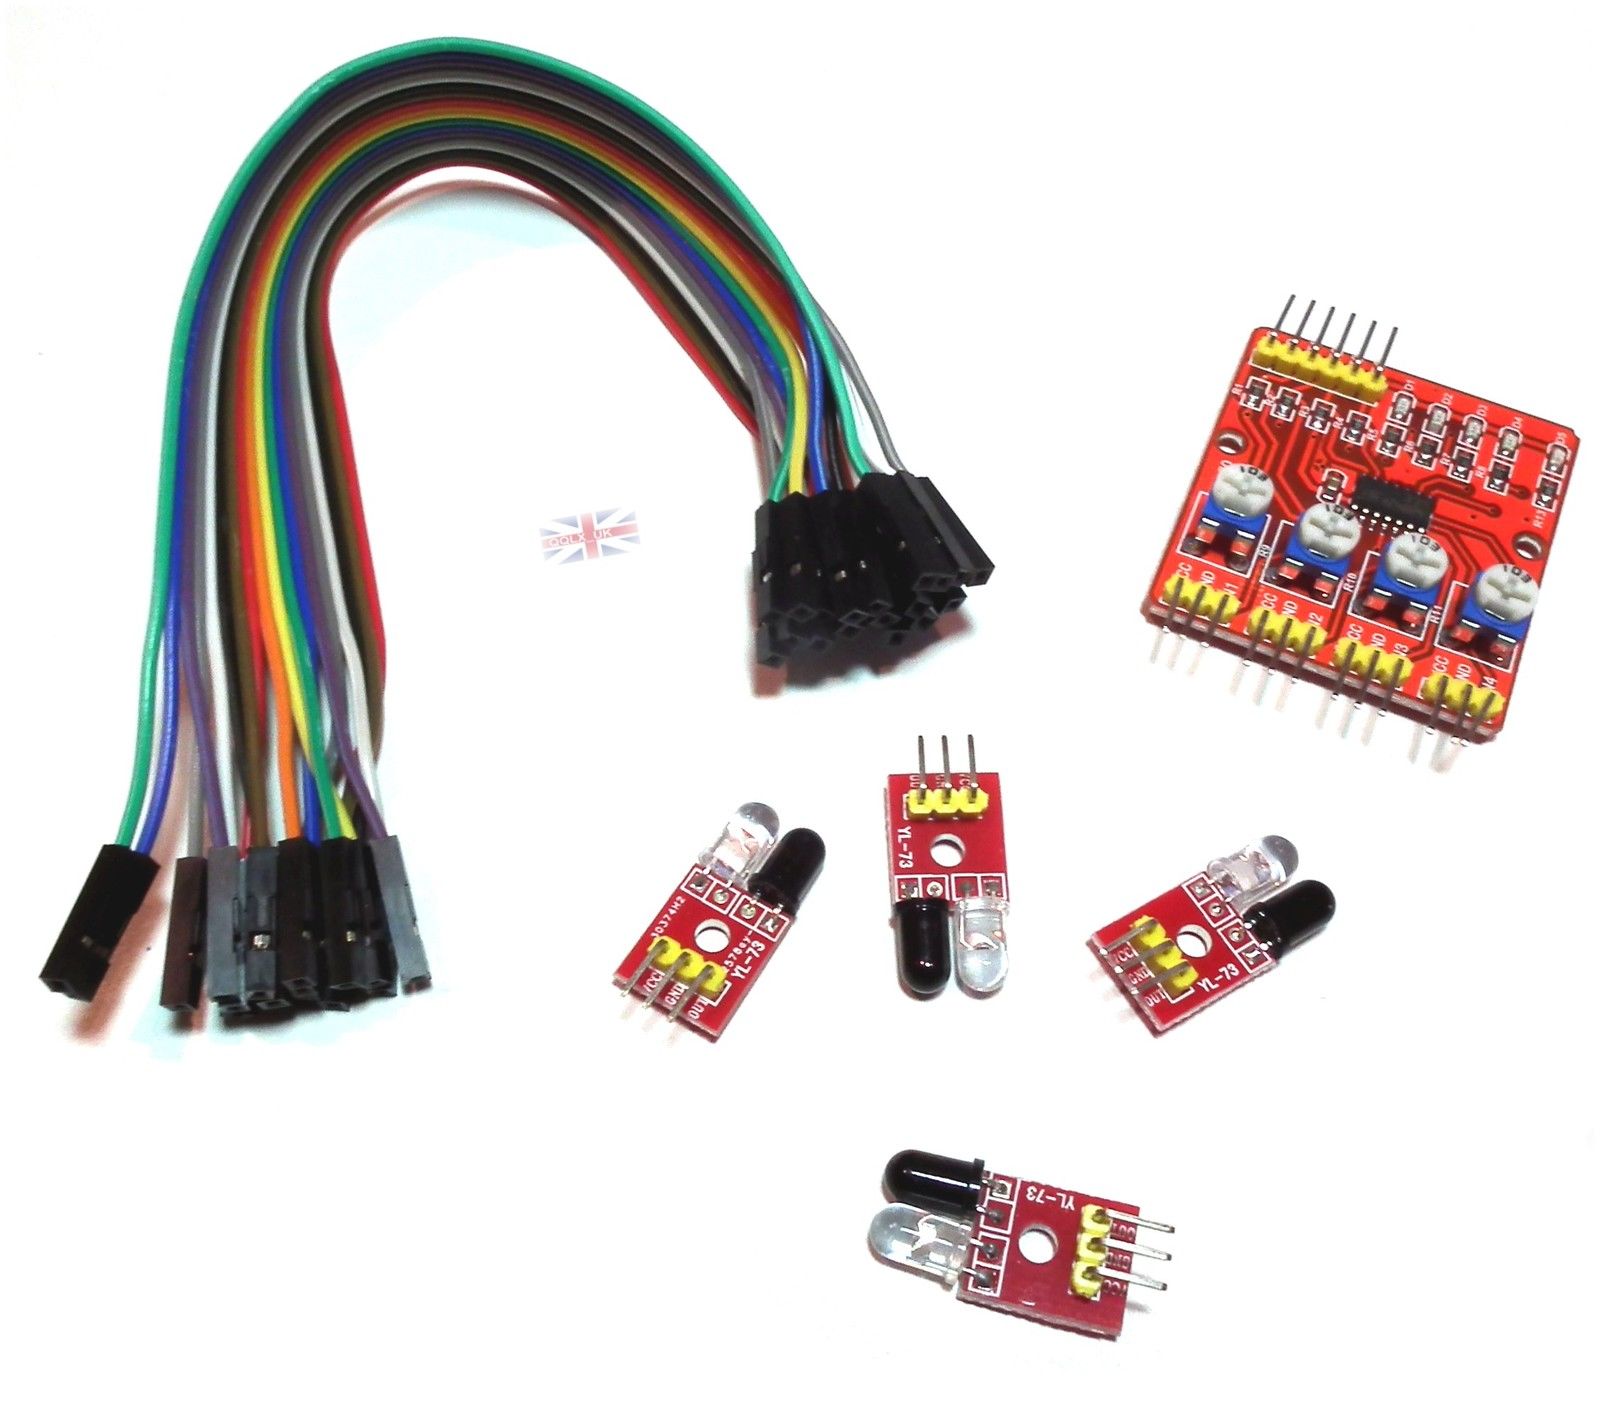
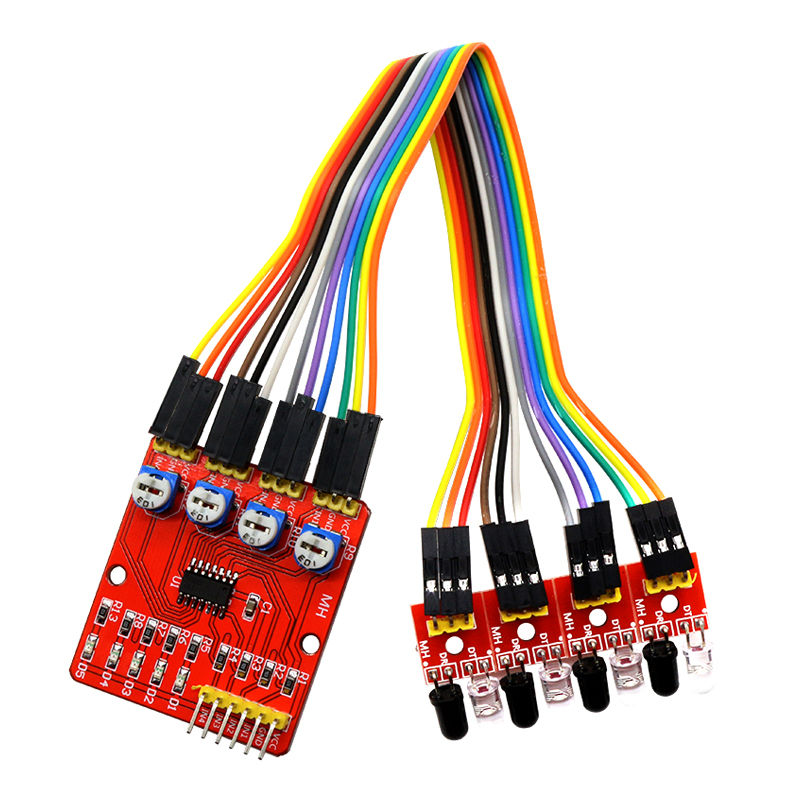
Vierstufiges Mehrfachdetektionssystem (inklusive vier Sensoren), Hauptsteuerkreis, 18 Dupont-Leitungen
Beschreibung und Hinweise:
Technische Spezifikationen:
1) Betriebsspannung: DC 3,3 V – 5 V
2) Betriebsstrom: Versuchen Sie, 1 A über die Versorgung zu wählen
3) Betriebstemperatur: – 10 – + 50 Grad
4) Montageöffnung: M3-Nut
5) Abstandsmessung: von 1 mm bis 60 cm einstellbar, weiße Reflexion für größere Entfernung.
6) Abmessungen: Hauptplatine 38 mm x 12 mm x 12 mm (LxBxH)
Kleinere Platte 25 mm x 12 mm x 12 mm (LxBxH)
7) Ausgabeverbindung: 6-polige Schnittstelle (1234 für die 4-polige Signalausgabe, + für positive Versorgung, – für negative Versorgung und Erde)
Ausgangssignal: TTL-Ebene (kann direkt an die Eingang/ Ausgangs-Pins eines Mikrocontrollers angeschlossen werden, reflektierte Infrarotinduktion, rotes Licht, niedriger Ausgangsniveau, kein Infrarotlicht, dunkles Licht, hoher Ausgangsniveau.)
Anwendung:
1. Intelligente Auto oder Roboterlinie (weiße und schwarze Linie entlang der Route), auch als Linienverfolgung bezeichnet.
2. Intelligente Auto vermeidet Stürze, Sturzverhütung.
3. Der intelligente Wagen vermeidet Hindernisse
Wir haben Datenblätter für alle Komponenten zur Verfügung, falls diese nicht in der Produkt-Download-Skizze enthalten sind, senden Sie uns eine Nachricht über das Kontaktformular und wir veröffentlichen sie so schnell wie möglich auf unserer Website.
Tutorial: Wie man den 4-Weg-Sensor-Modul verwendet
Dieser Infrarot-Sensor hilft Ihnen, Hindernisse zu vermeiden und Linien zu erkennen. Praktisch für Projekte in der Robotik und der Hausautomatisierung.
Was du brauchst
- Arduino oder kompatibel
- Ladungskabel
- Widerstand 10kΩ (zur Begrenzung des Pull-up)
- Verbindungsleitung
Schritte
- 1. Verbinde den Modul mit dem Arduino an den folgenden Pins: VCC an 5V, GND an GND, OUT an einen freien digitalen Pin.
- 2. Verbinde den 10kΩ-Widerstand zwischen dem VCC-Pin und dem OUT-Pin.
- 3. Lade den folgenden Code auf dein Arduino.
- 4. Füge den Modul zu deinem Projekt hinzu und teste den Ausgang.
- 5. Stelle den Sensor für die gewünschte Entfernung ein.
- 6. Implementiere ein Hindernisvermeidungs-Algorithmus.
- 7. Überprüfe das Datenblatt für weitere Details.
Beispielcode
```
#include <Arduino.h>

int sensorPin = 2;
int sensorValue = 0;

void setup() {
  Serial.begin(9600);
}

void loop() {
  sensorValue = digitalRead(sensorPin);
  Serial.println(sensorValue);
  delay(100);
}
```
Mini-Projekt
Bau einen Roboter, der auf einer schwarzen Linie auf dem Boden Hindernisse ausweicht.
Häufige Fehler
- Vergiss die 10kΩ-Widerstand anzuschließen.
- Verbinde den VCC-Pin direkt mit GND.
- Verwende einen analogen Pin anstelle eines digitalen.
- Lasse den Verzögerungsbefehl im Code weg.
Empfohlenes Zubehör
- Arduino Uno
- Schwarze Linie
- Boden in einem kontrastierenden Farbton
Häufige Fragen
Wie justiere ich die Abstandsbestimmung?
Überprüfe das Datenblatt für spezifische Werte. Justiere die Position des Sensors.
Funktioniert der Sensor mit dem Arduino Mini?
Ja, aber stelle sicher, dass der verwendete Pin digitale Signale unterstützt.
Erkennt der Sensor nur schwarze Linien?
Nein, er erkennt helle Kontraste. Versuche es mit Linien in verschiedenen Farben.
Rezensionen
Es gibt noch keine Rezensionen.