 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
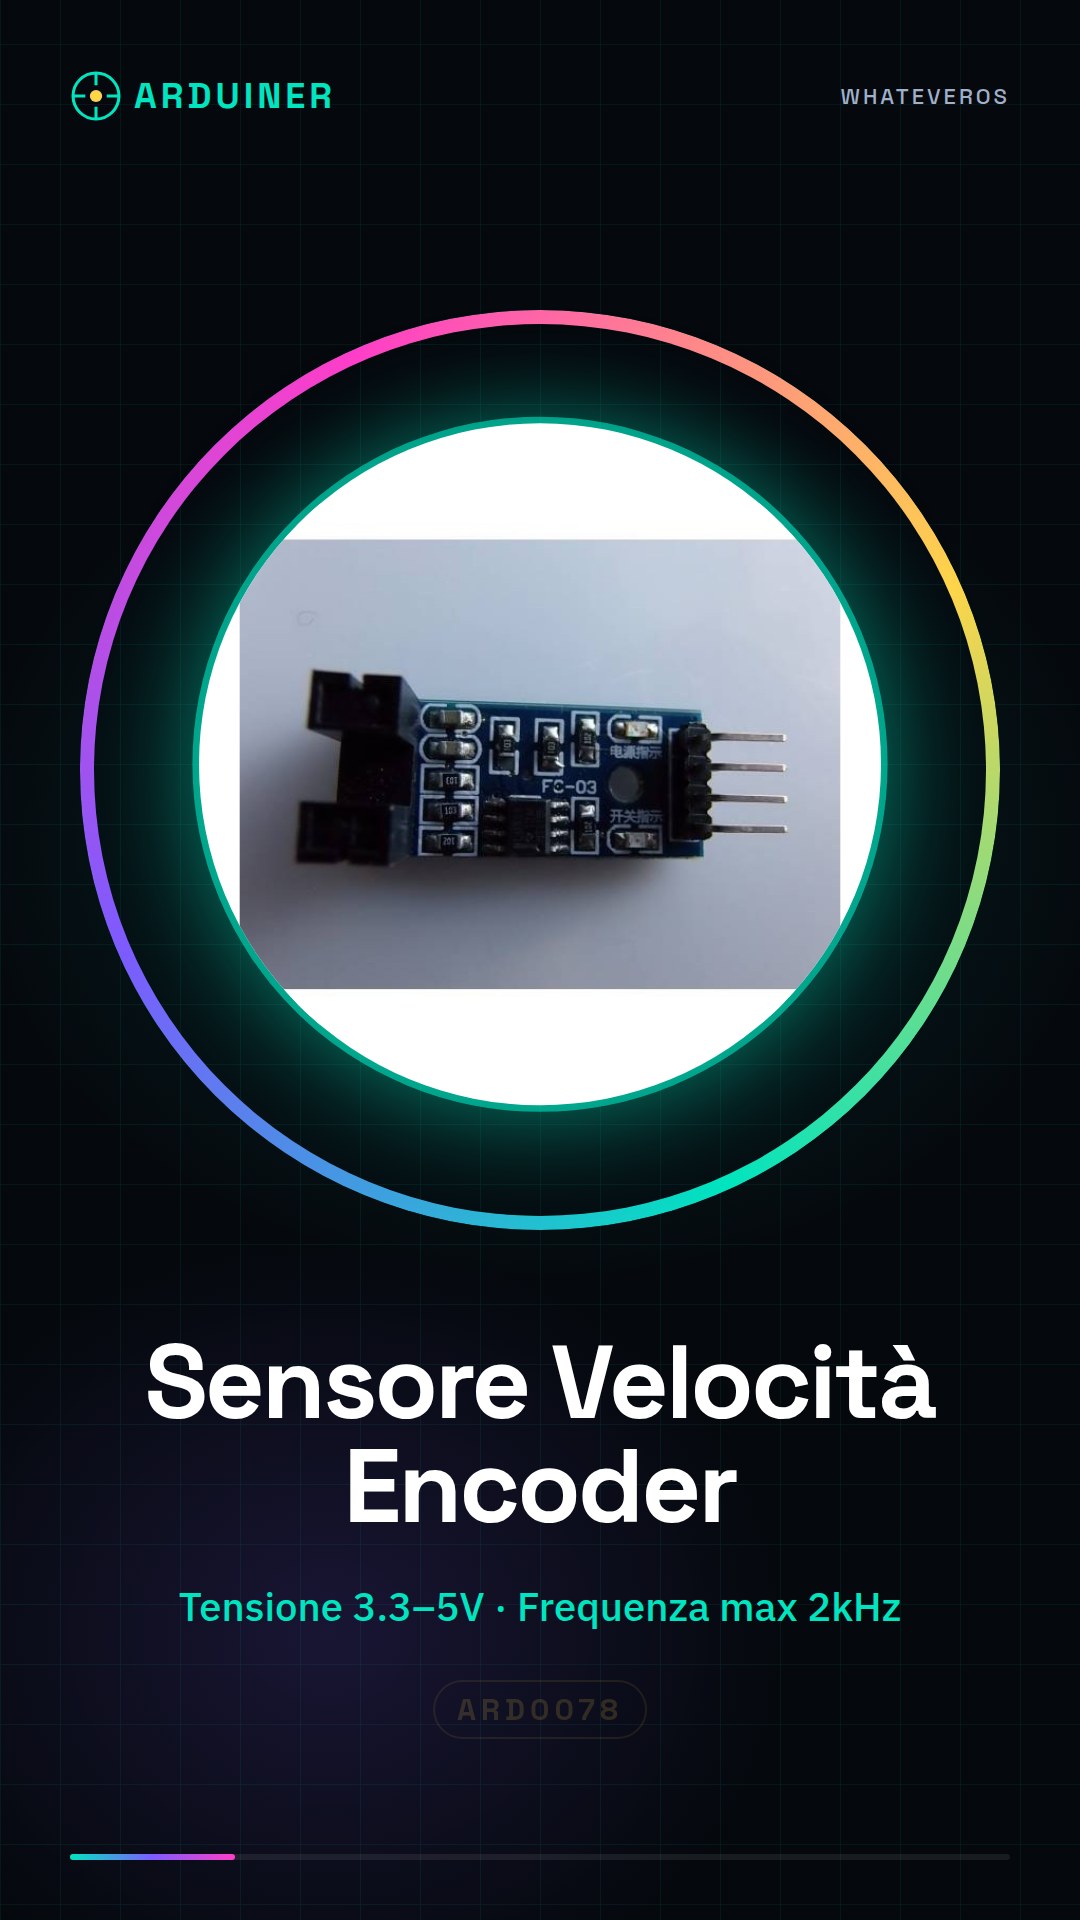
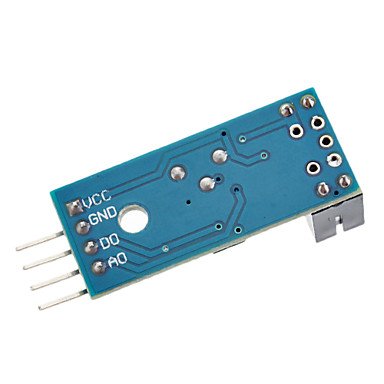
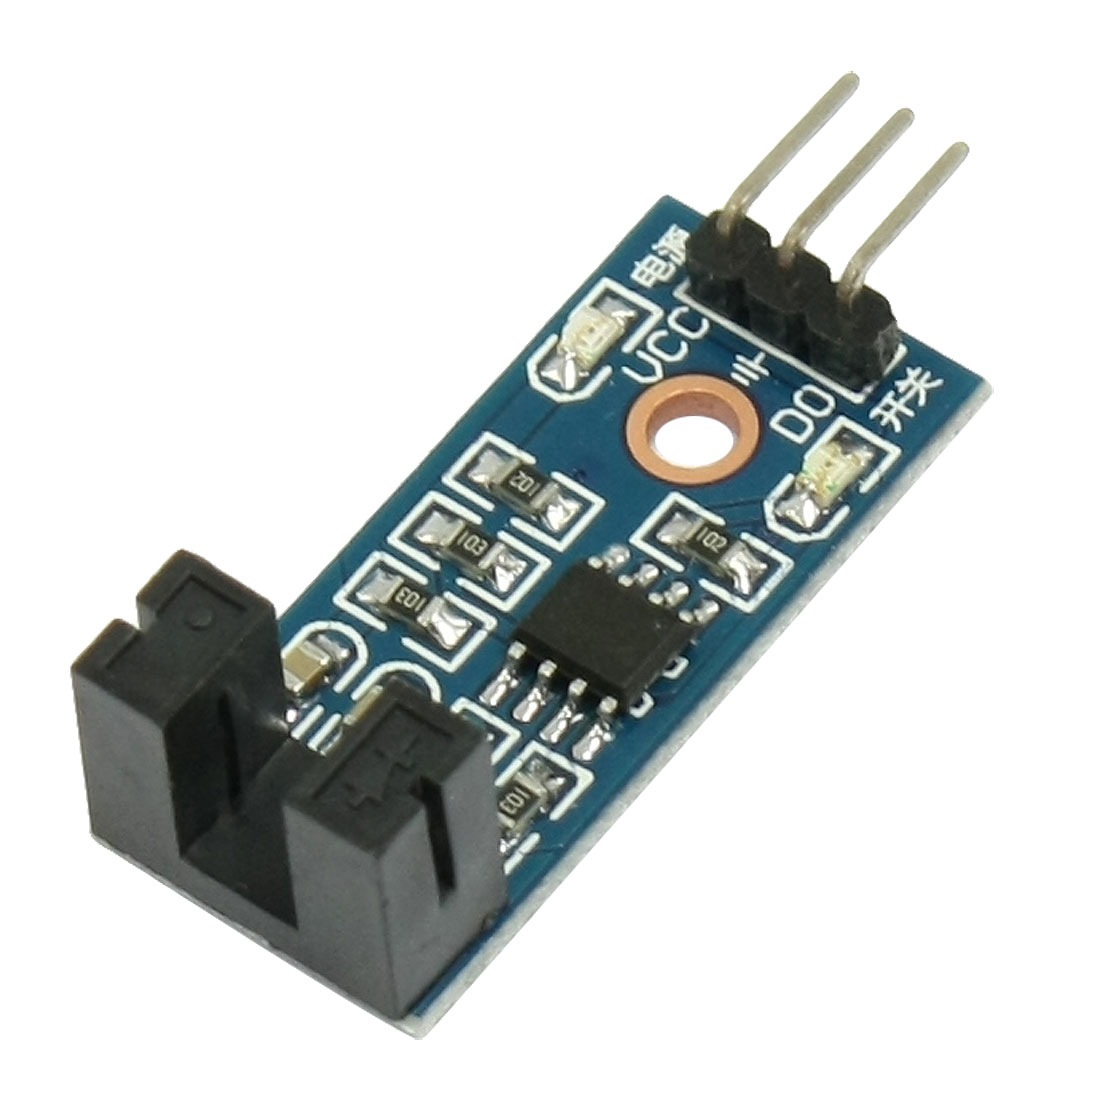
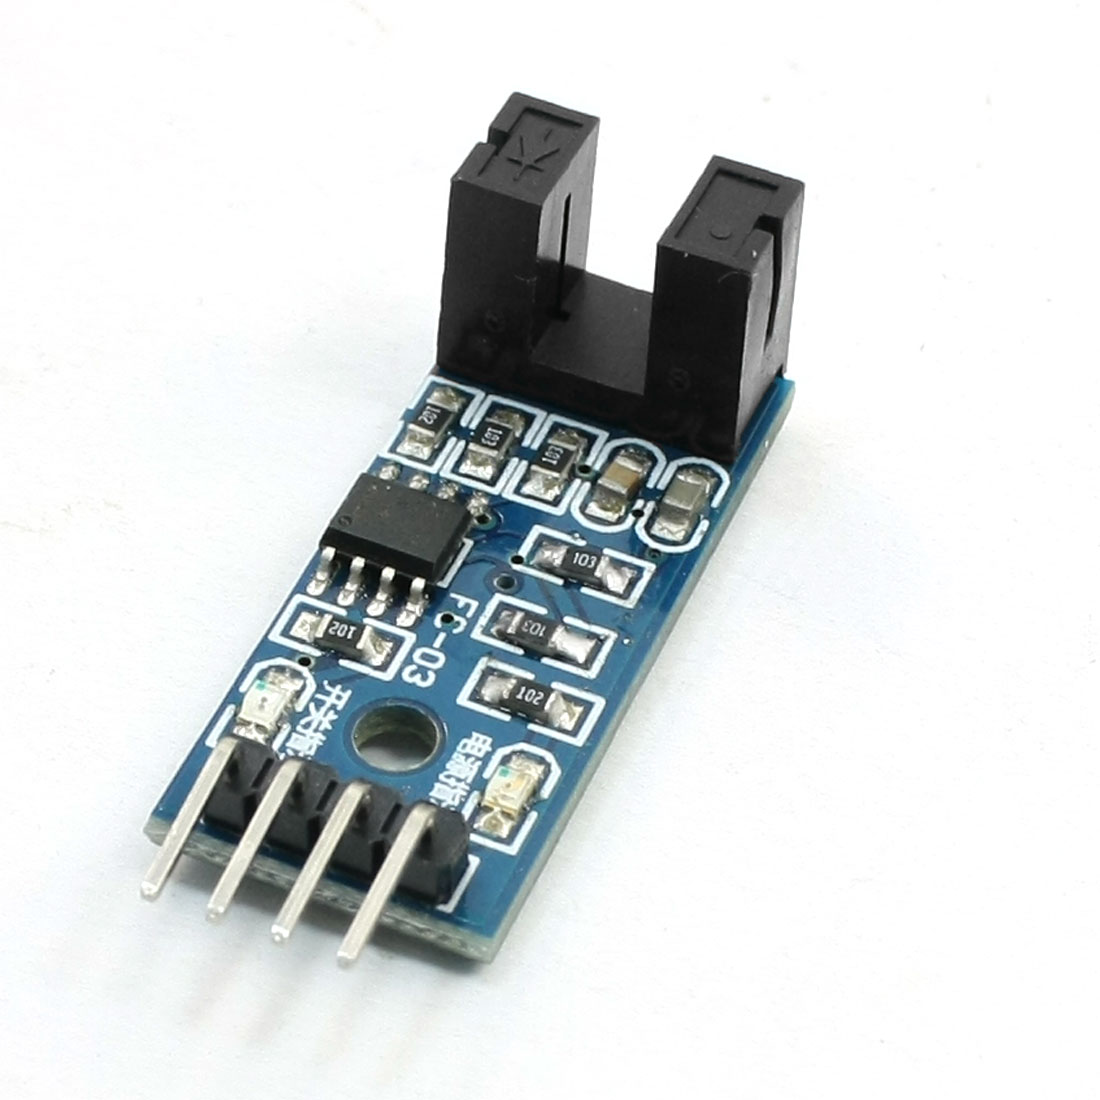
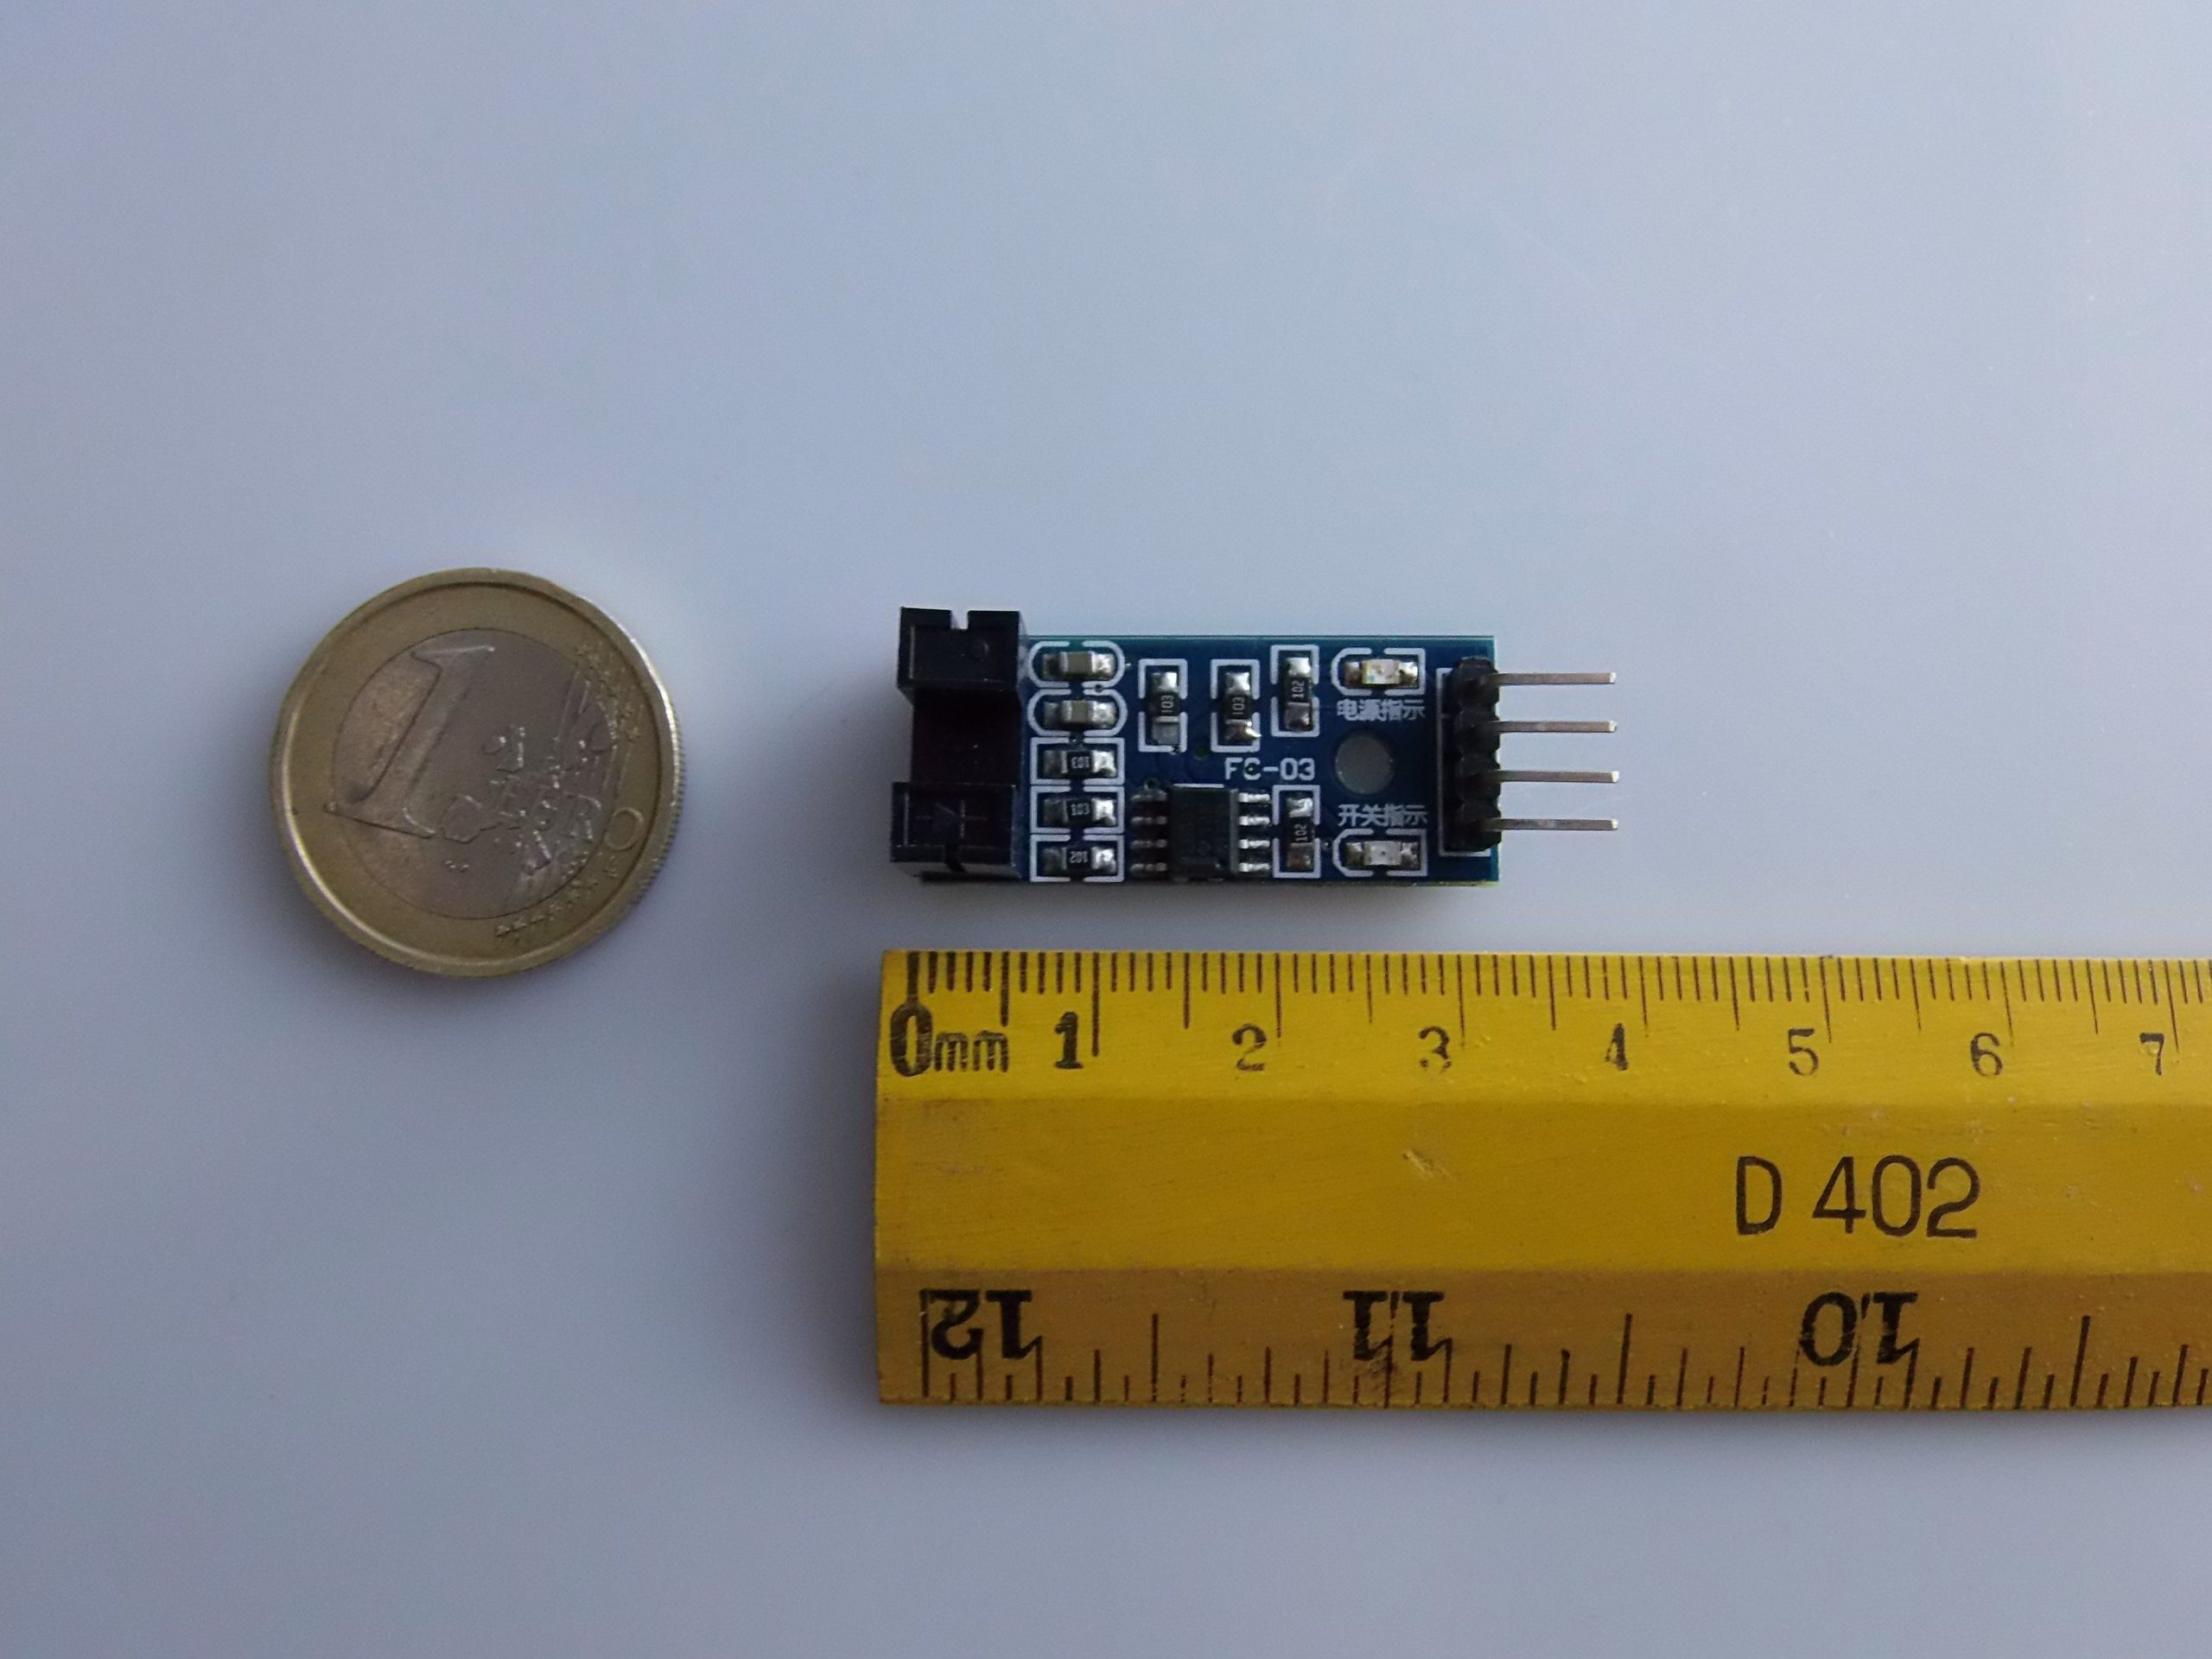
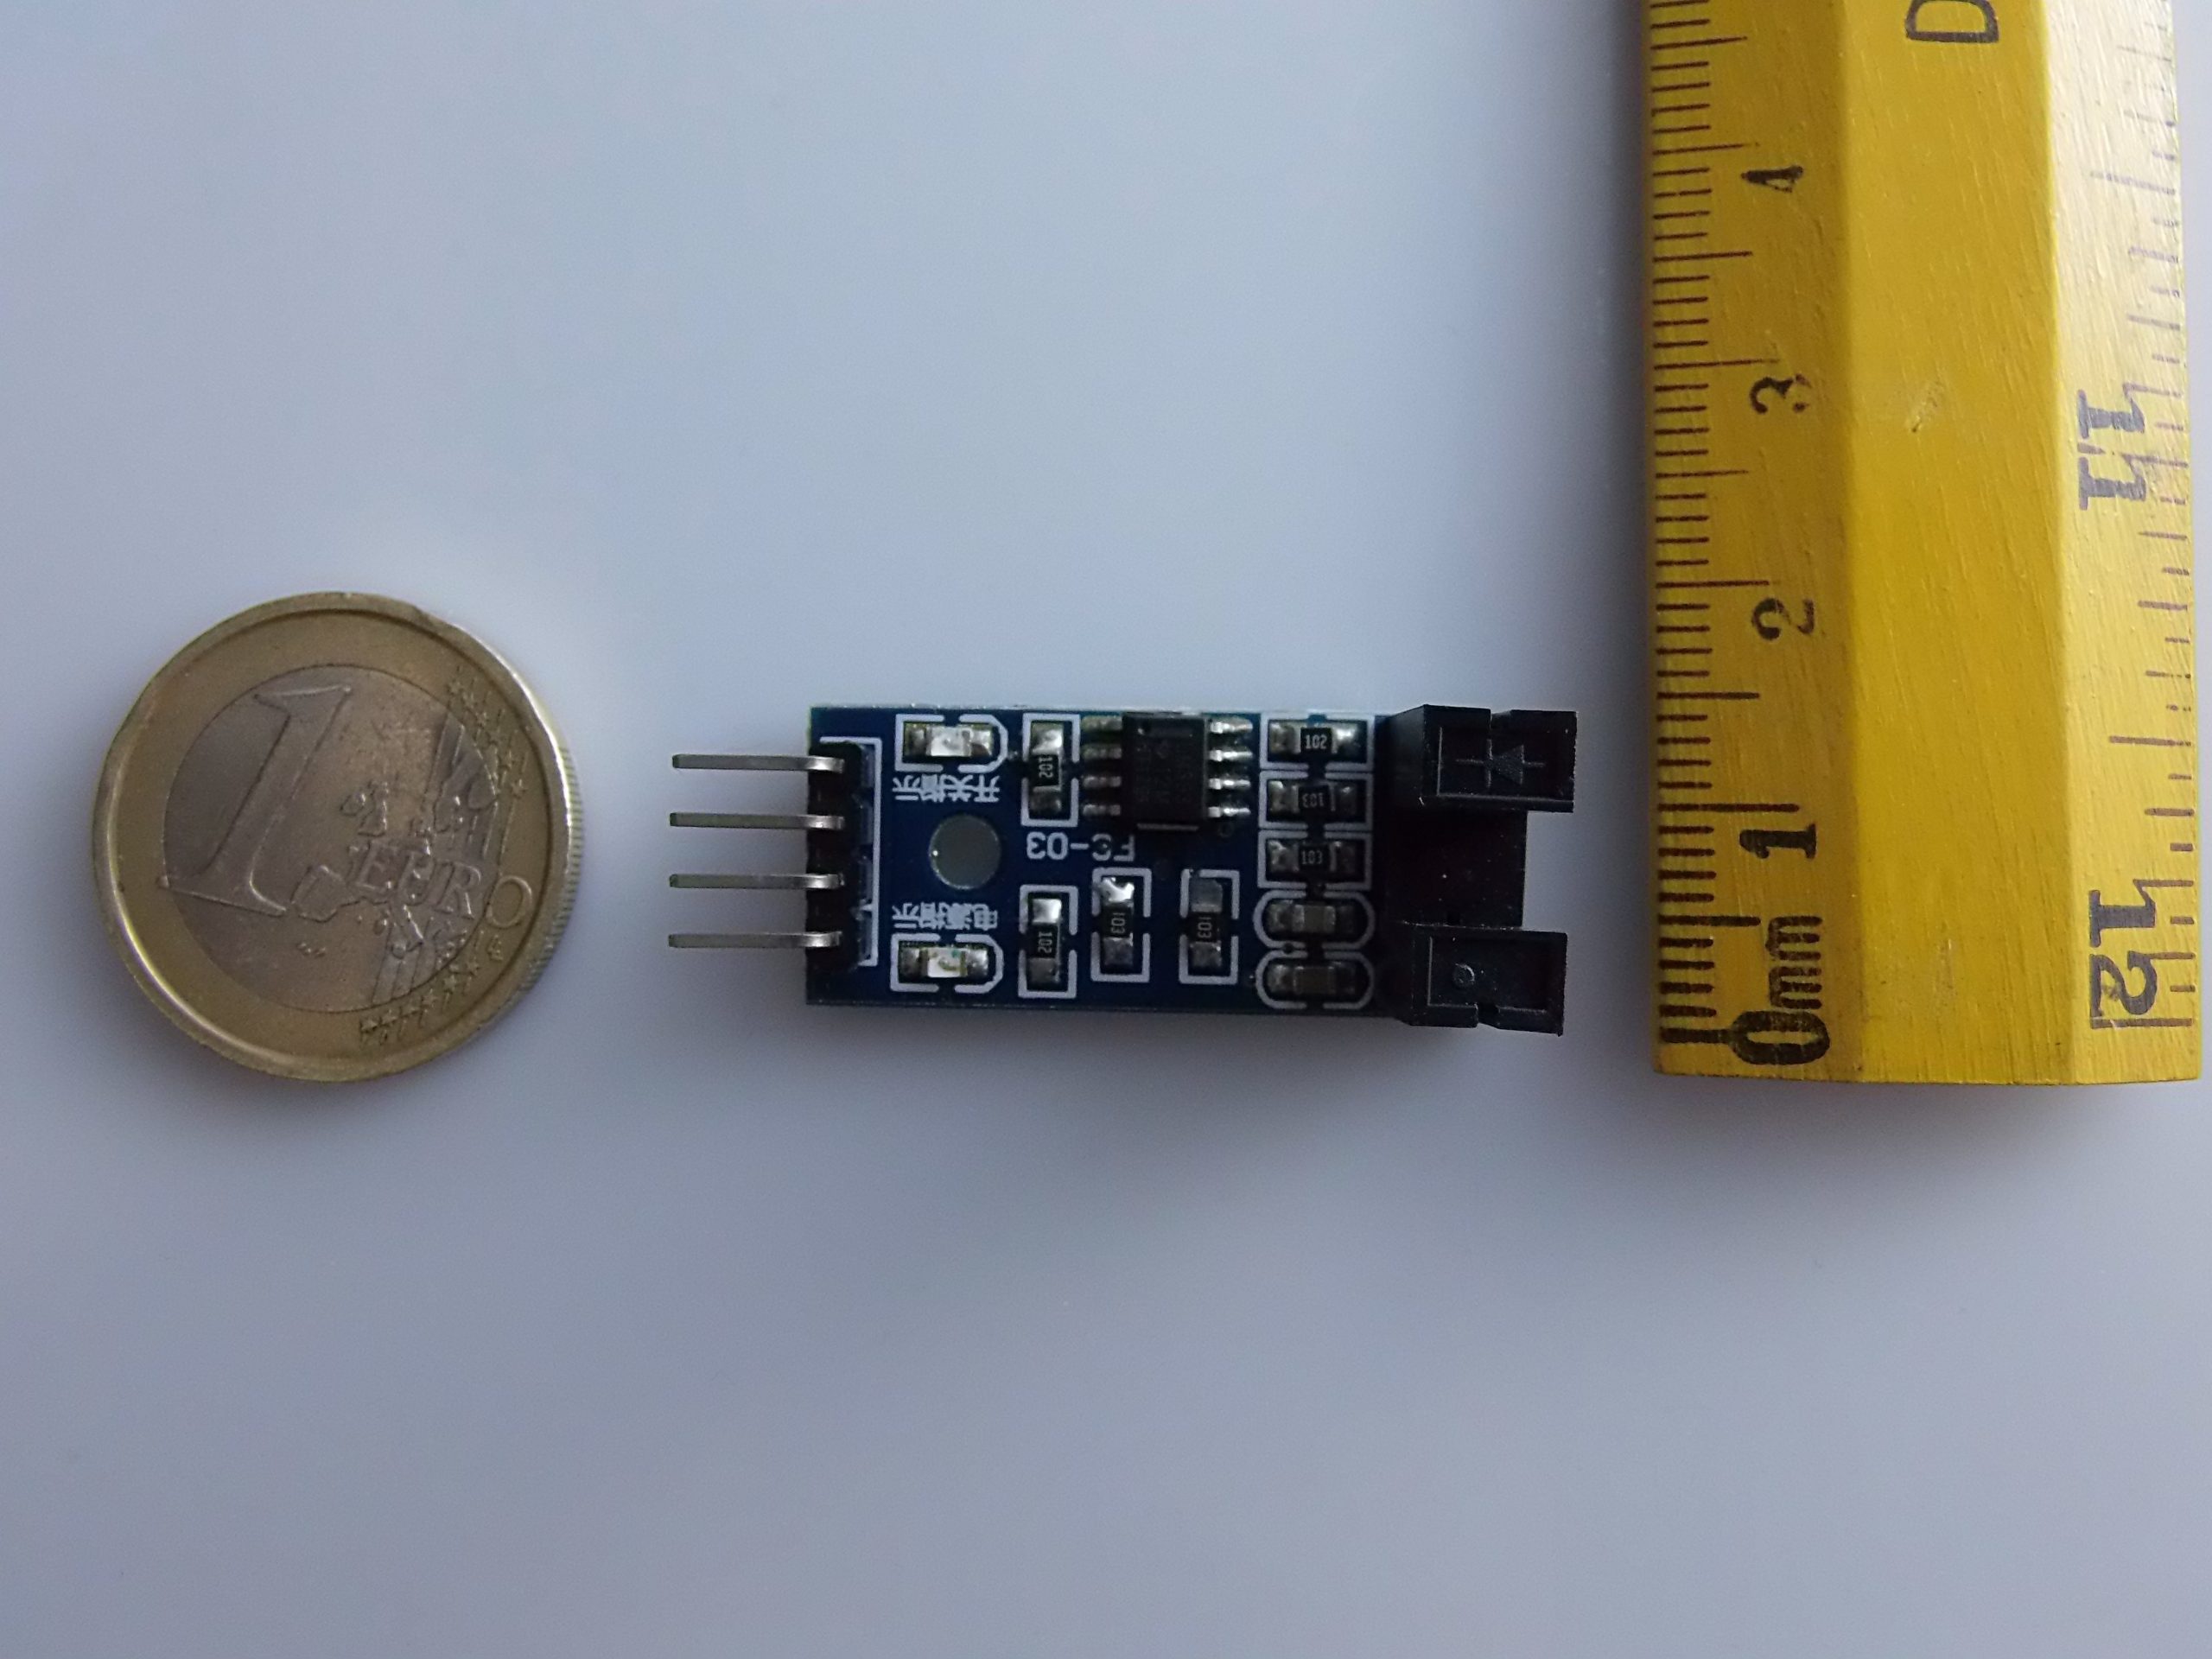
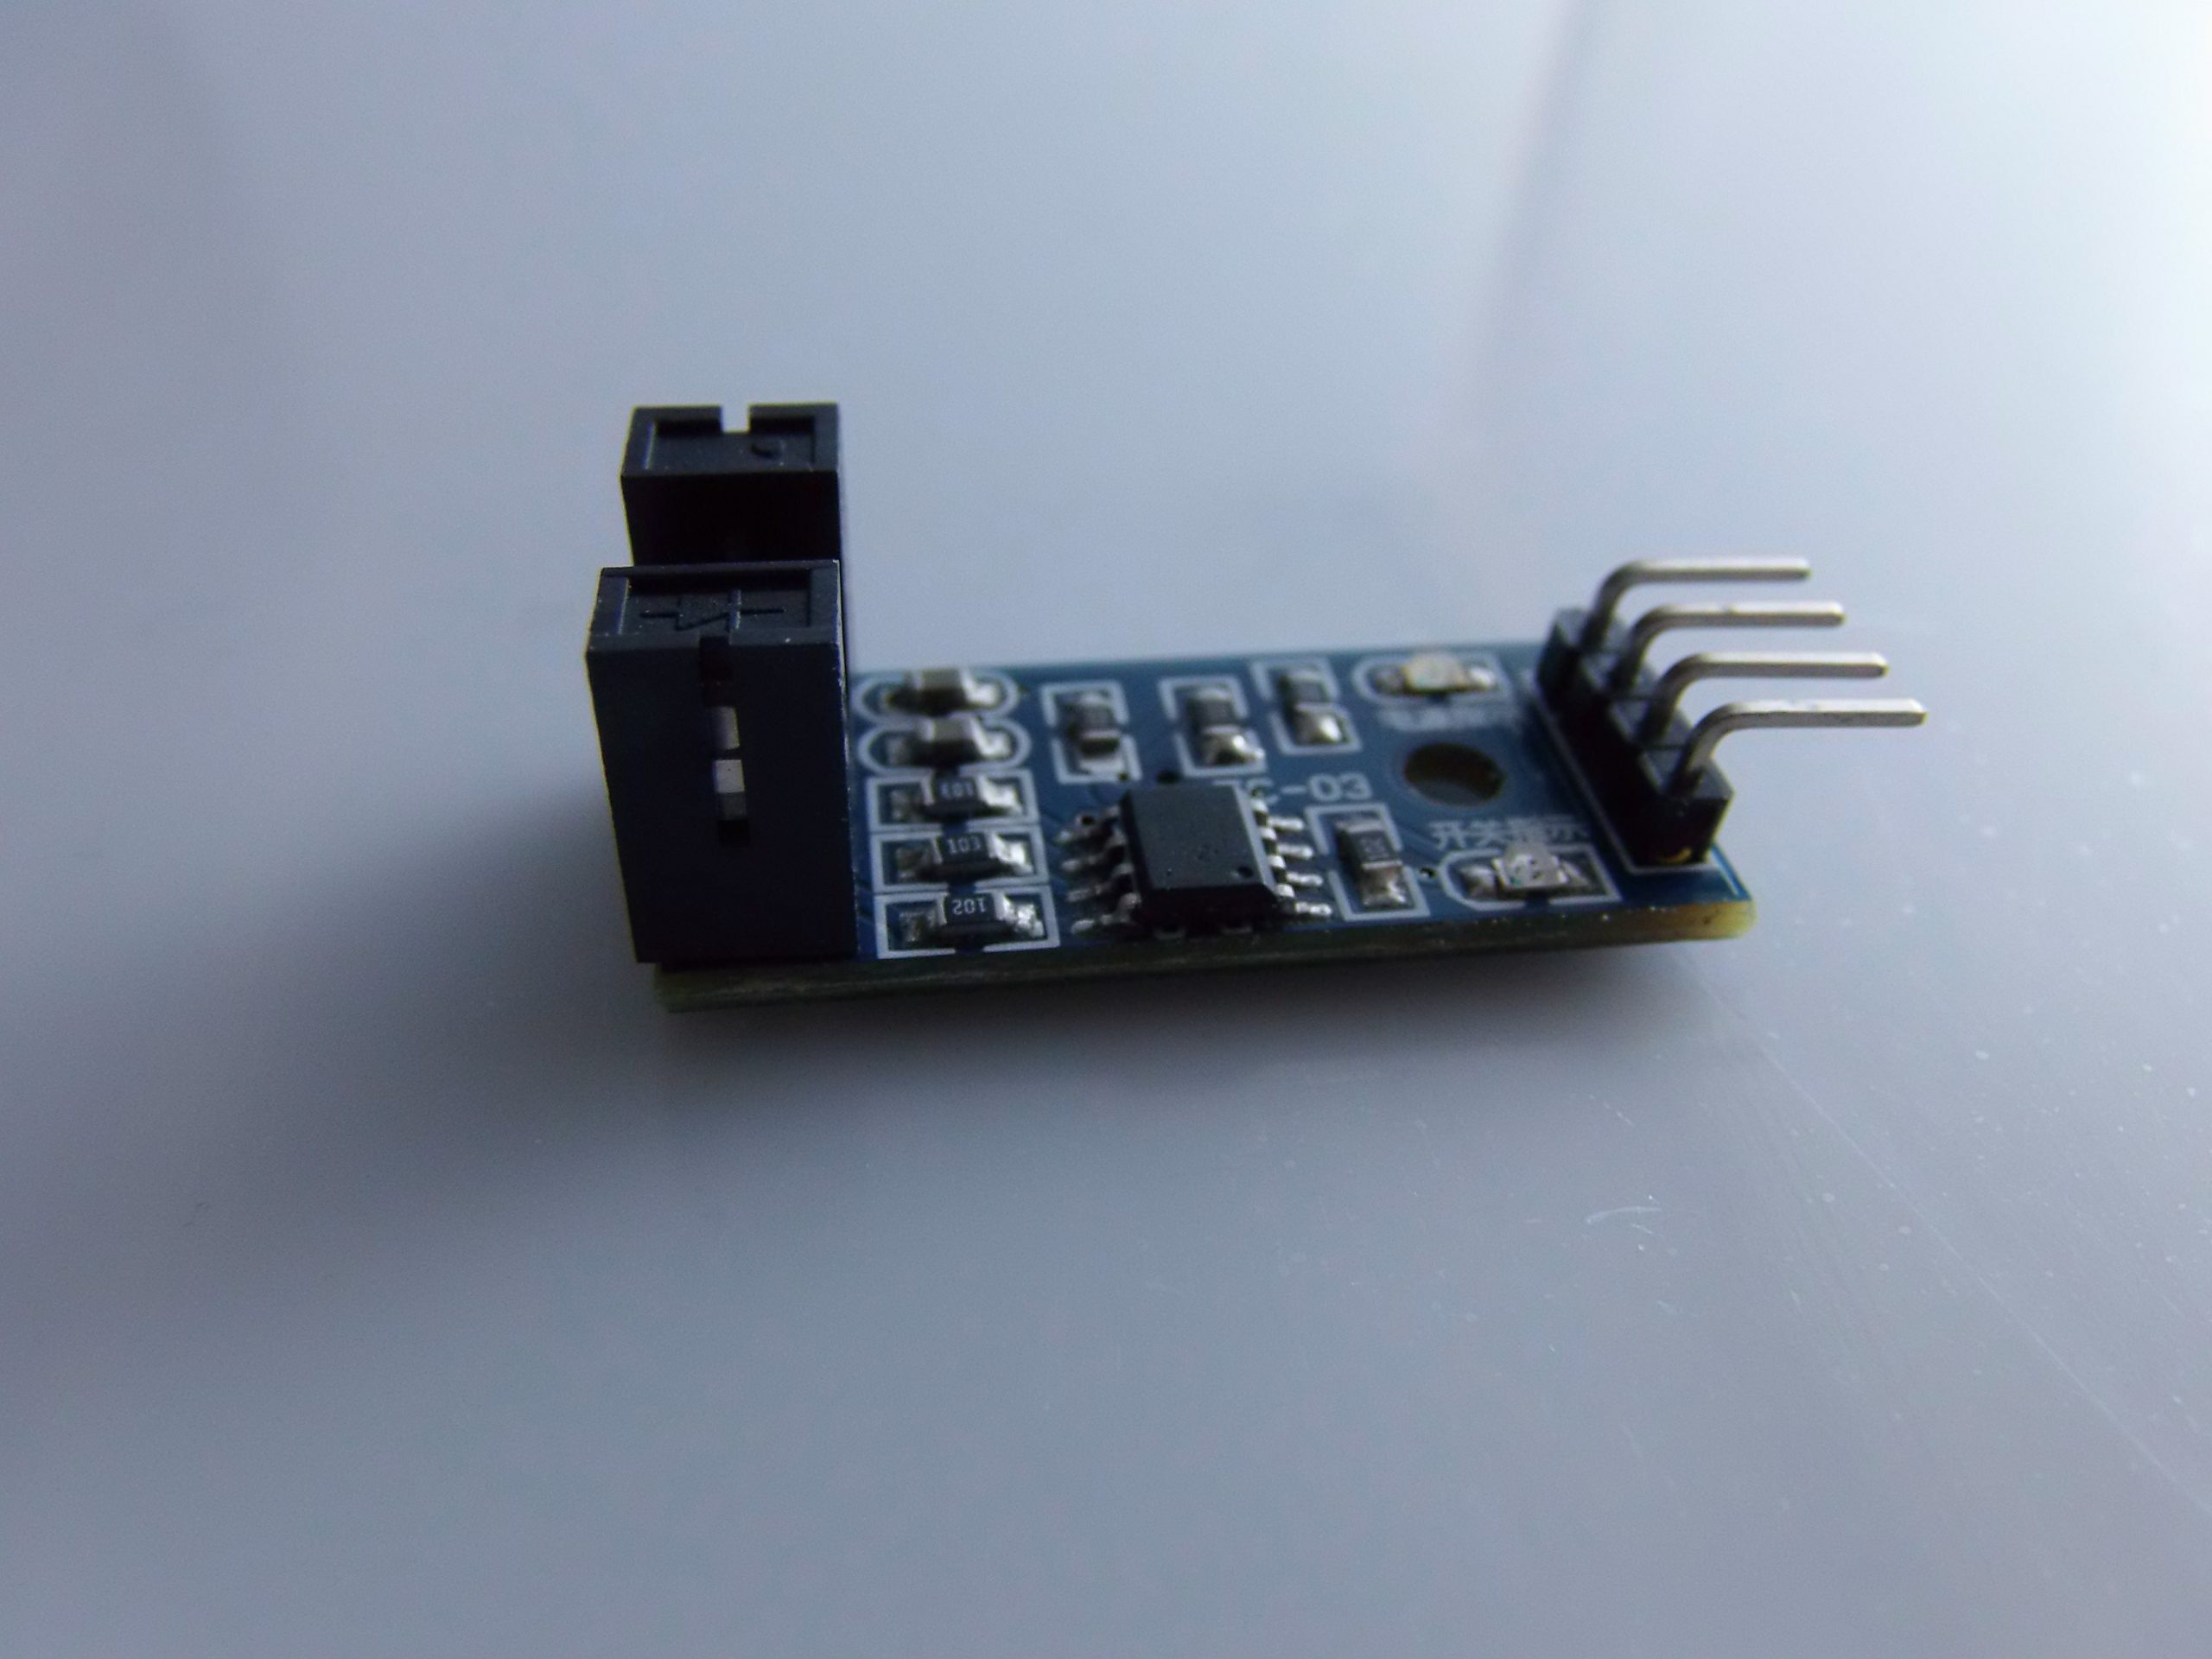
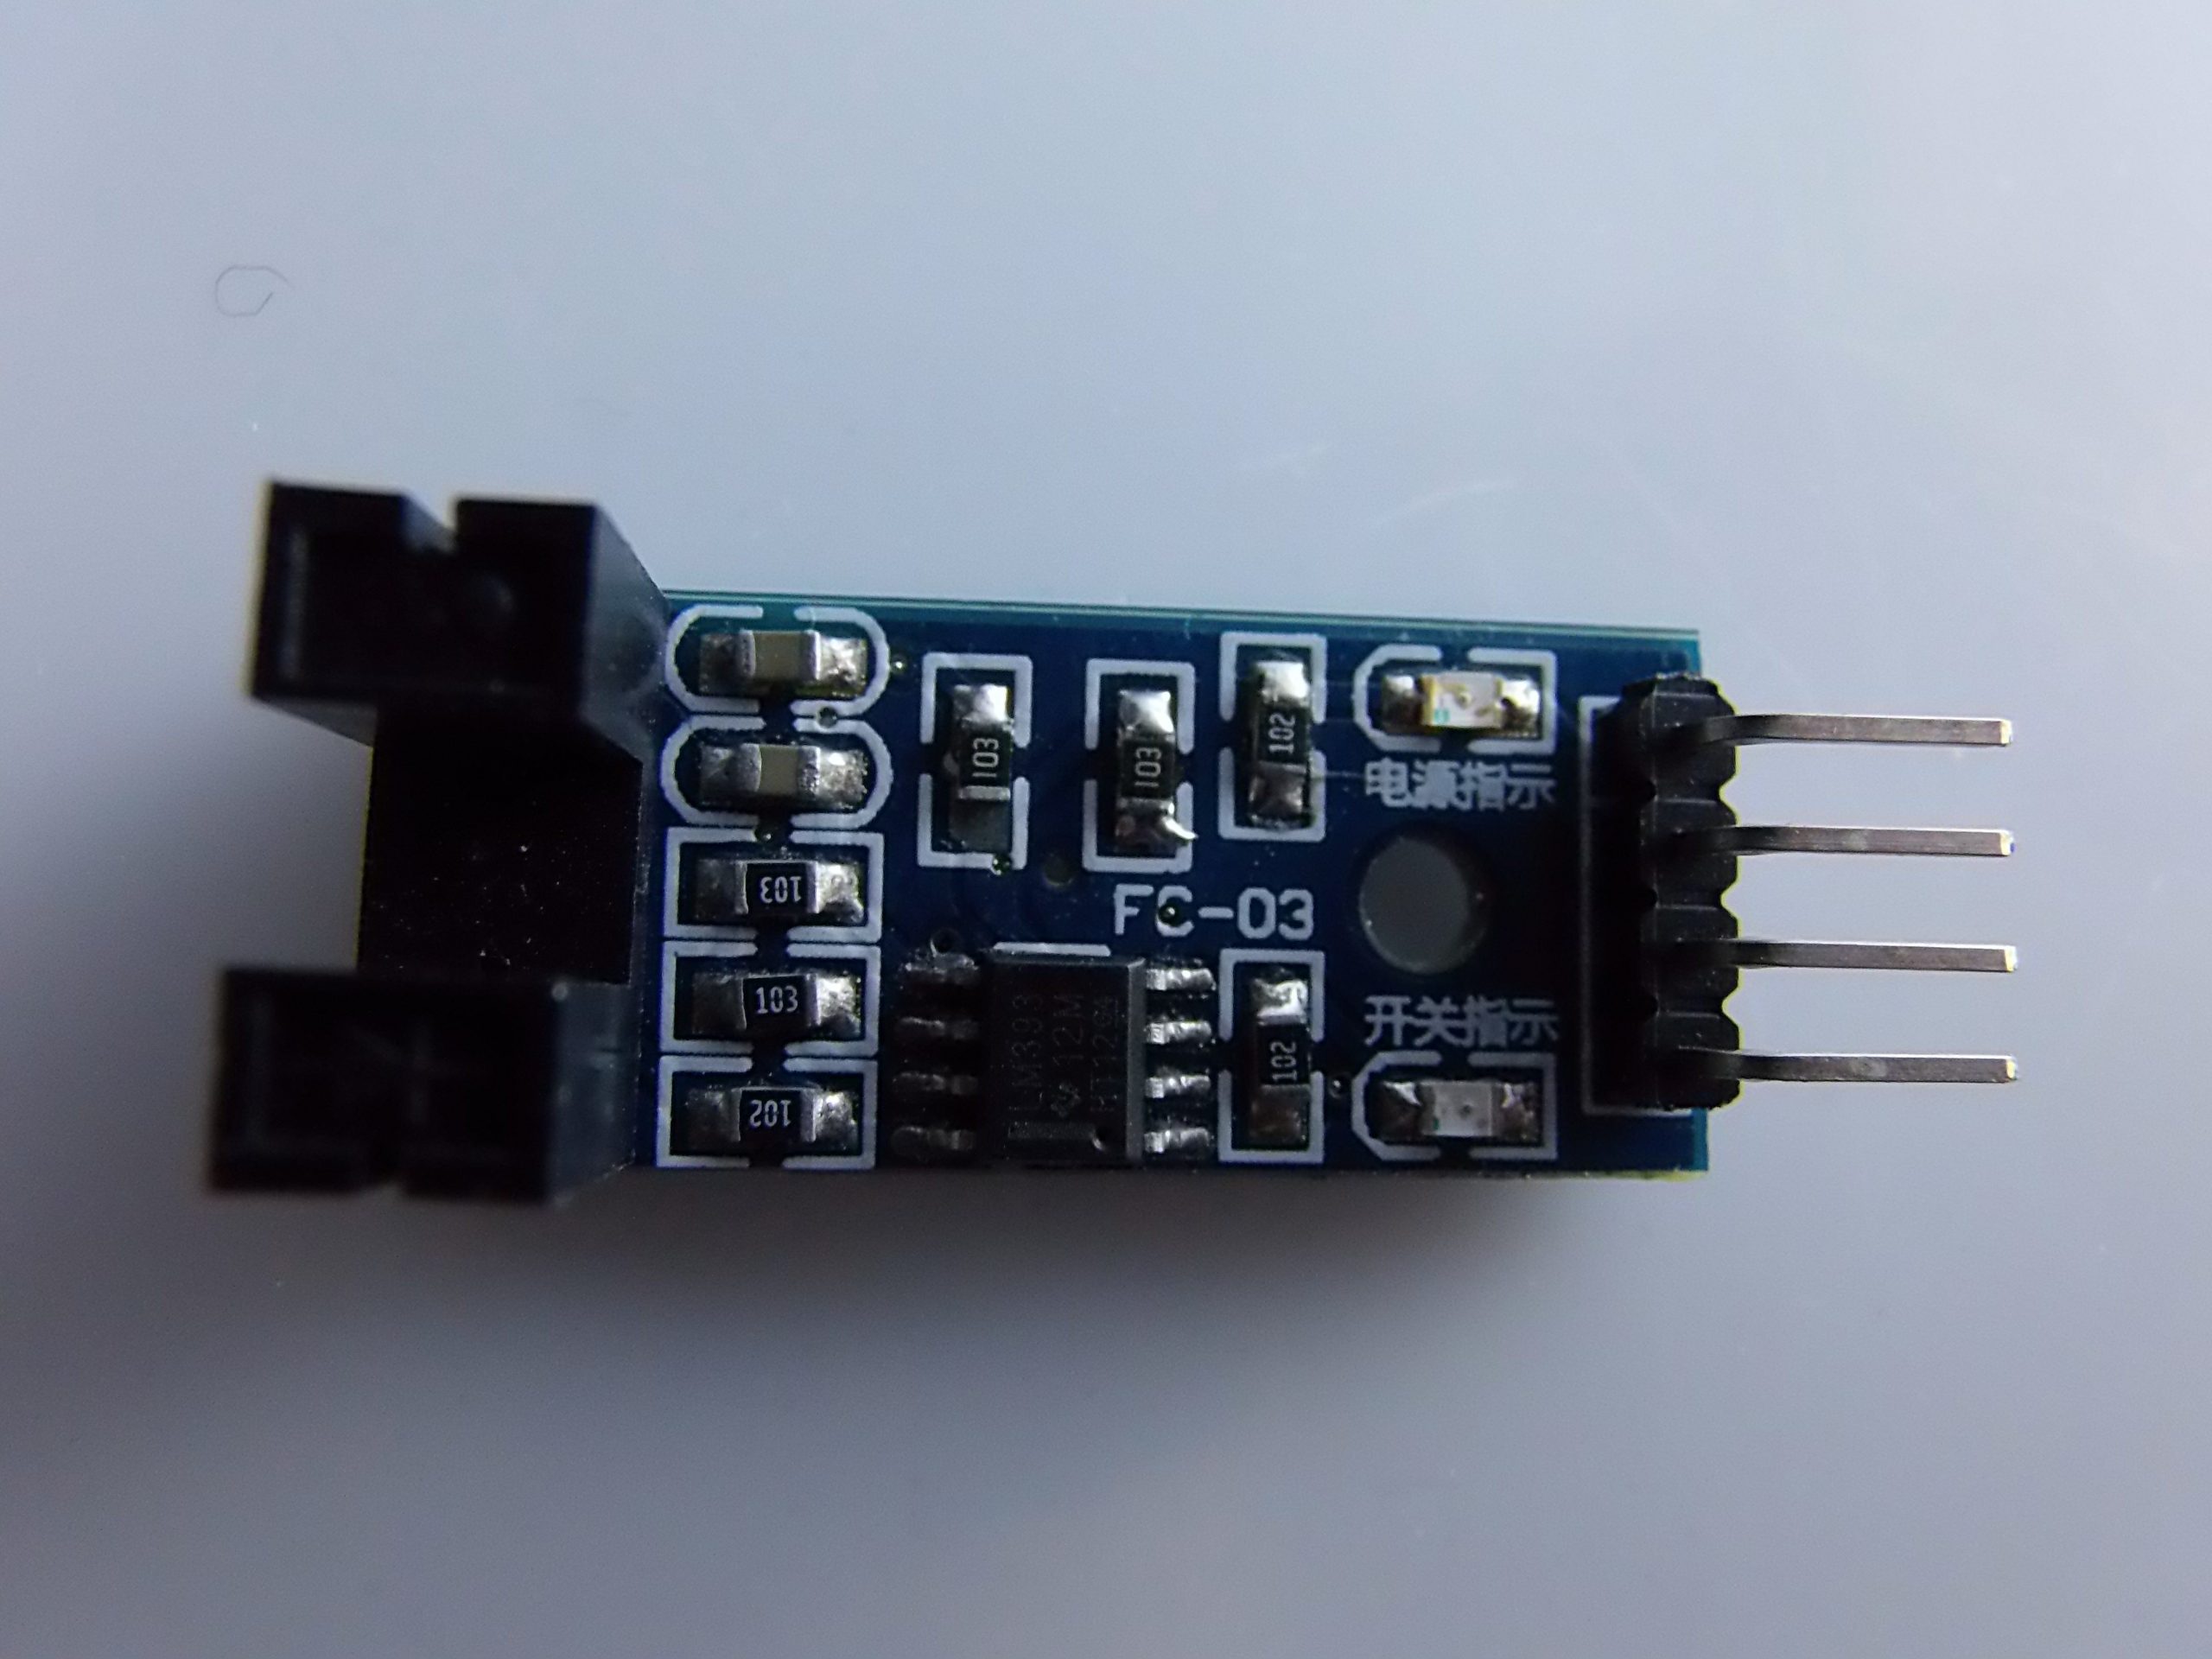
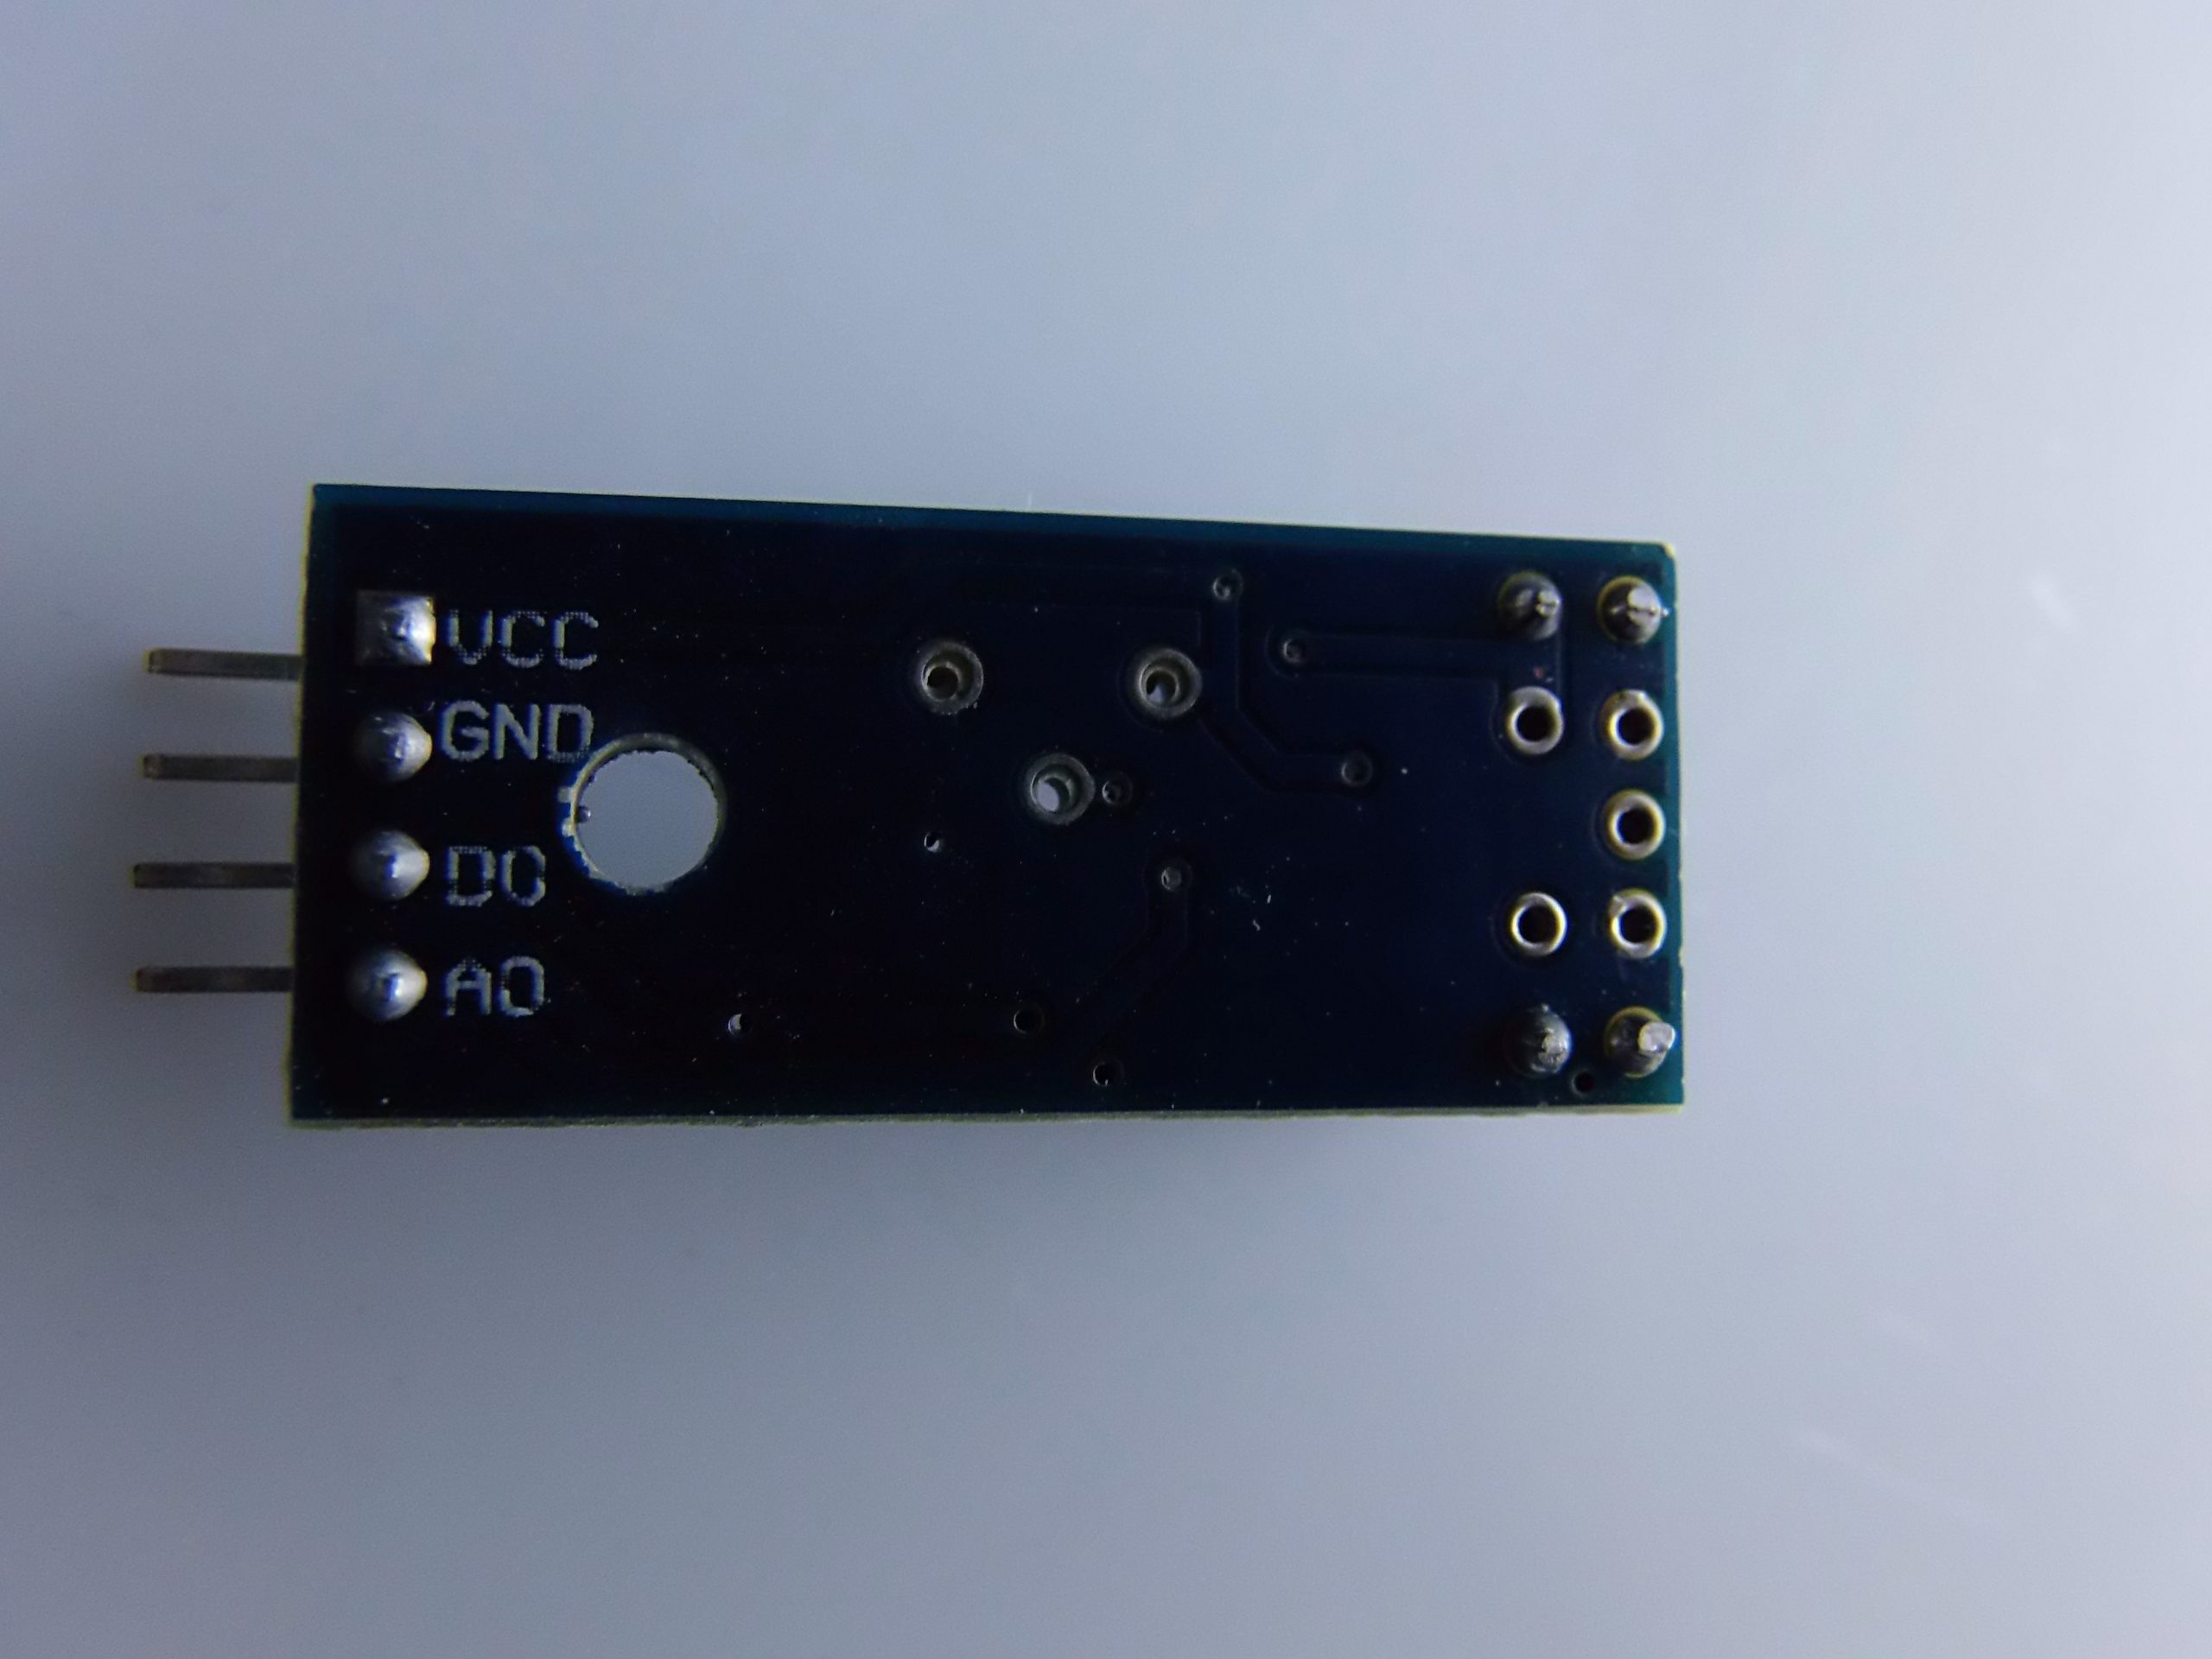
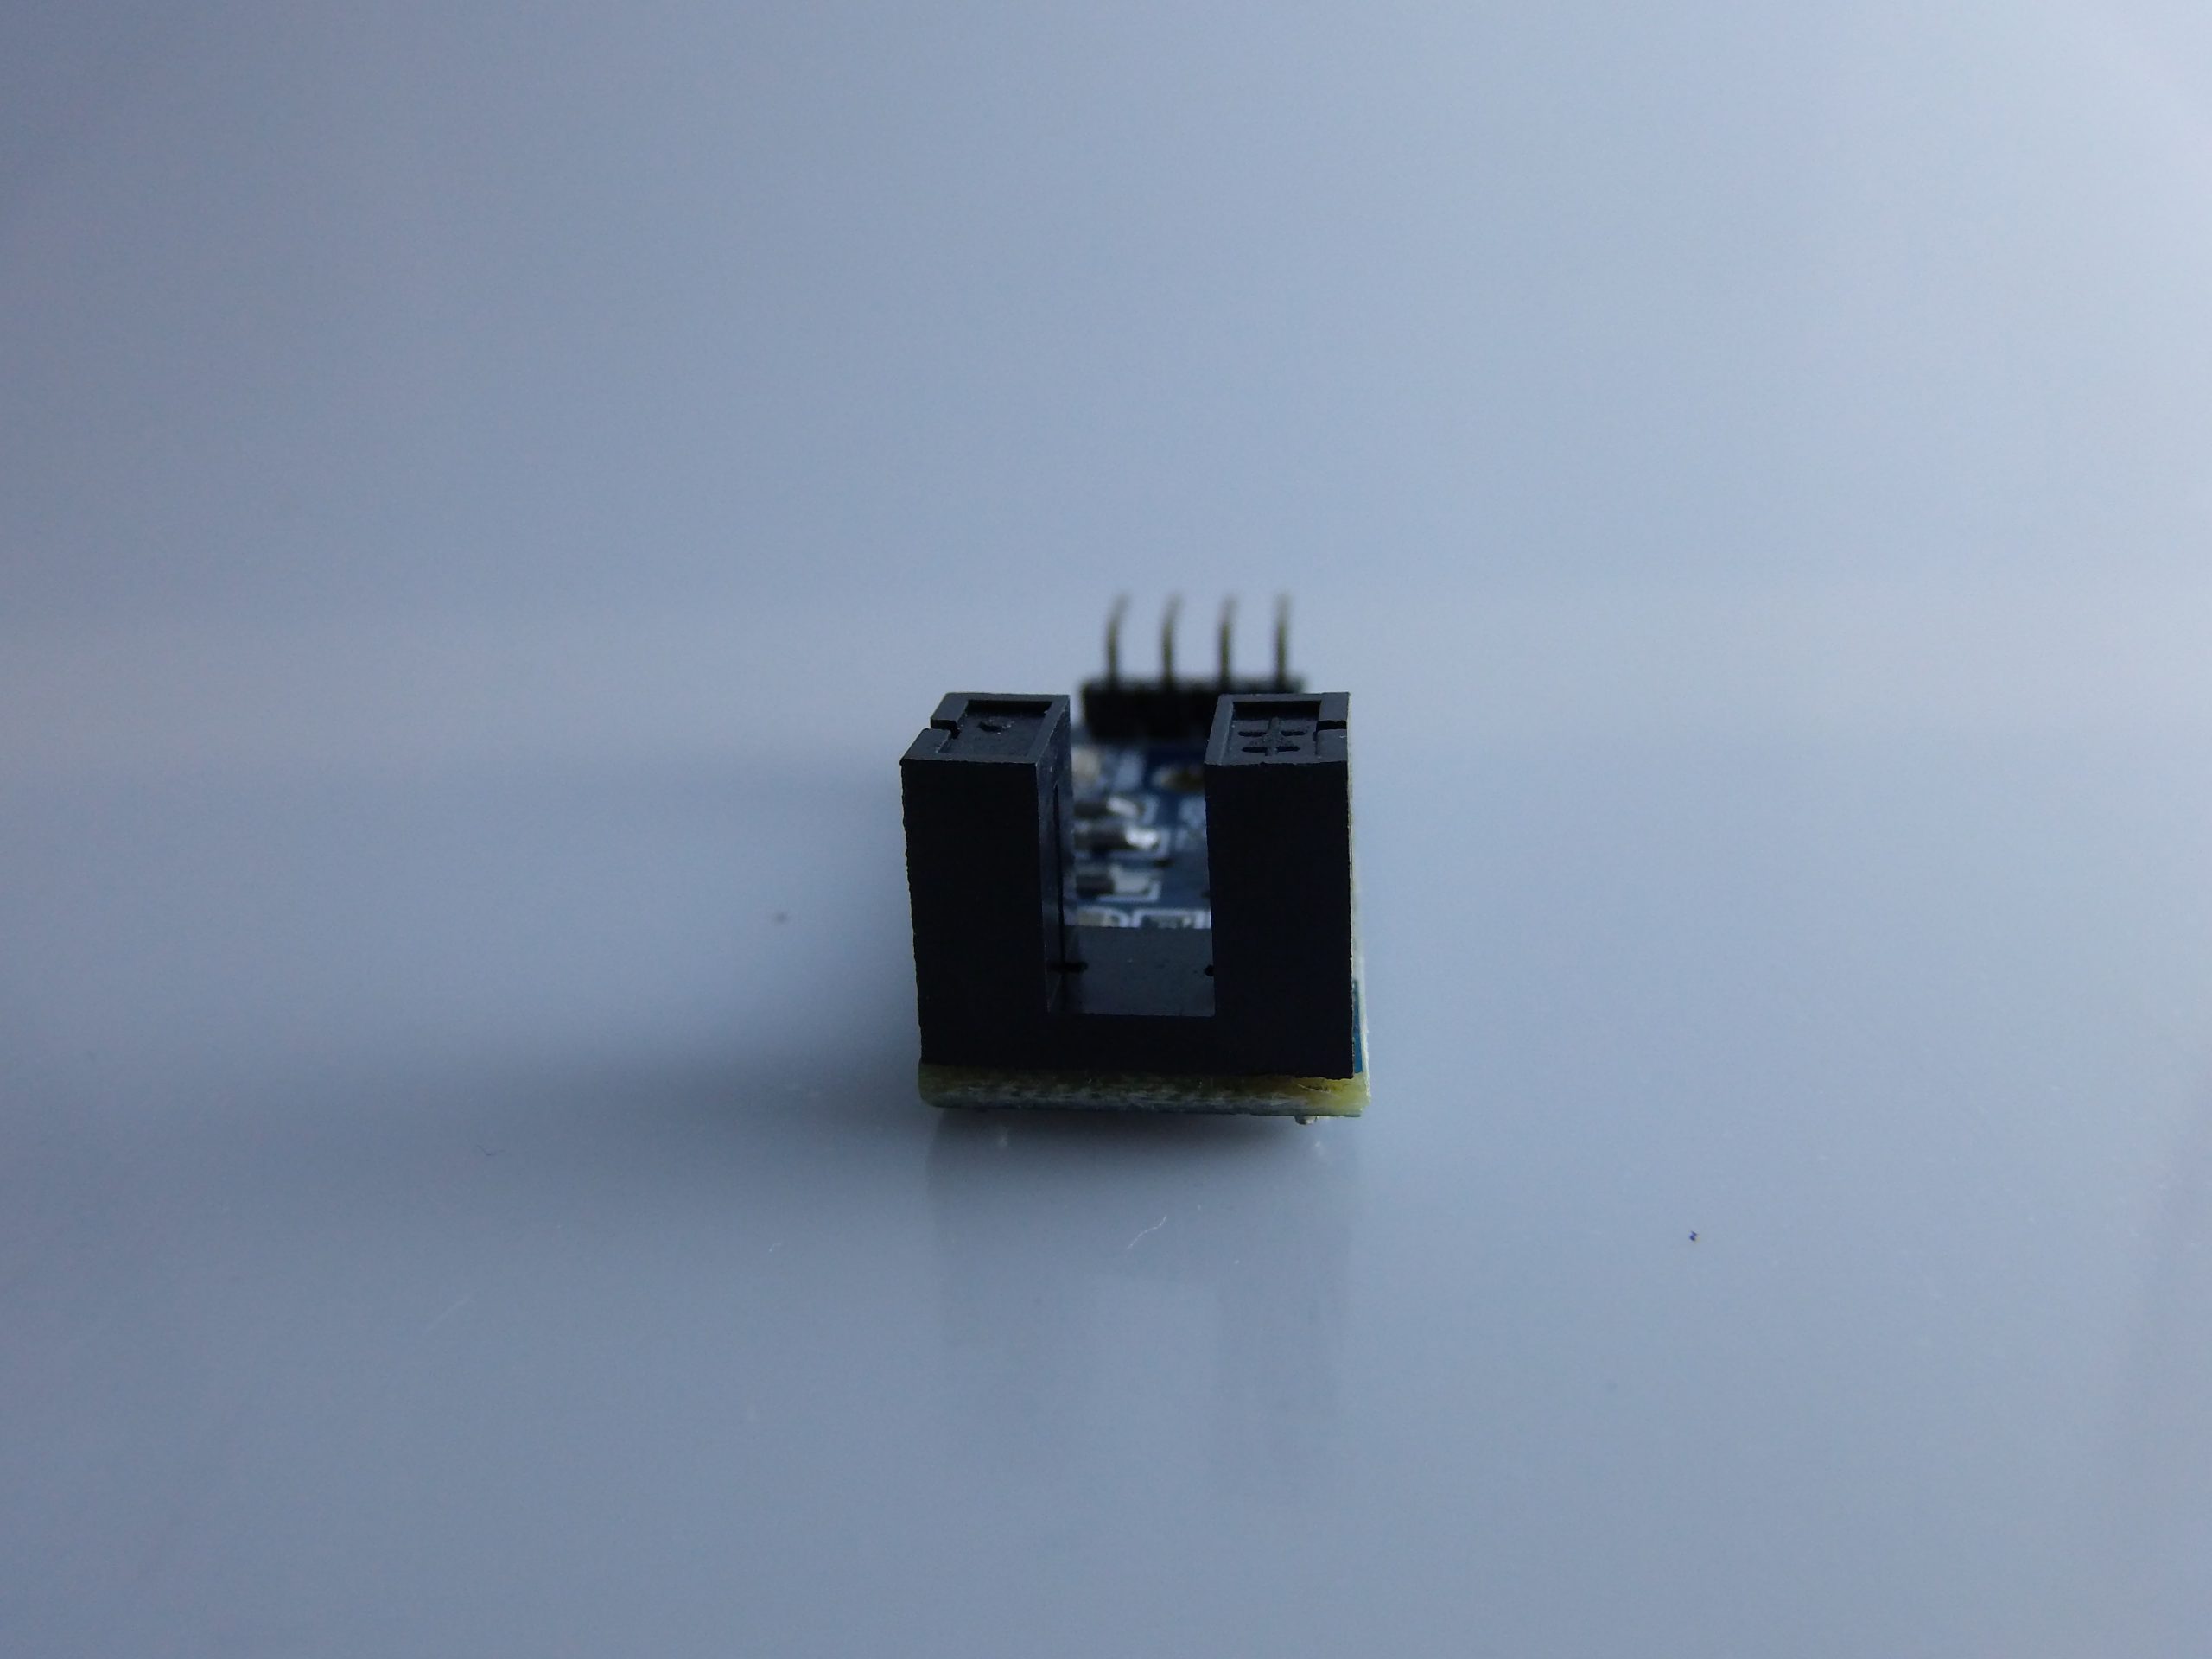
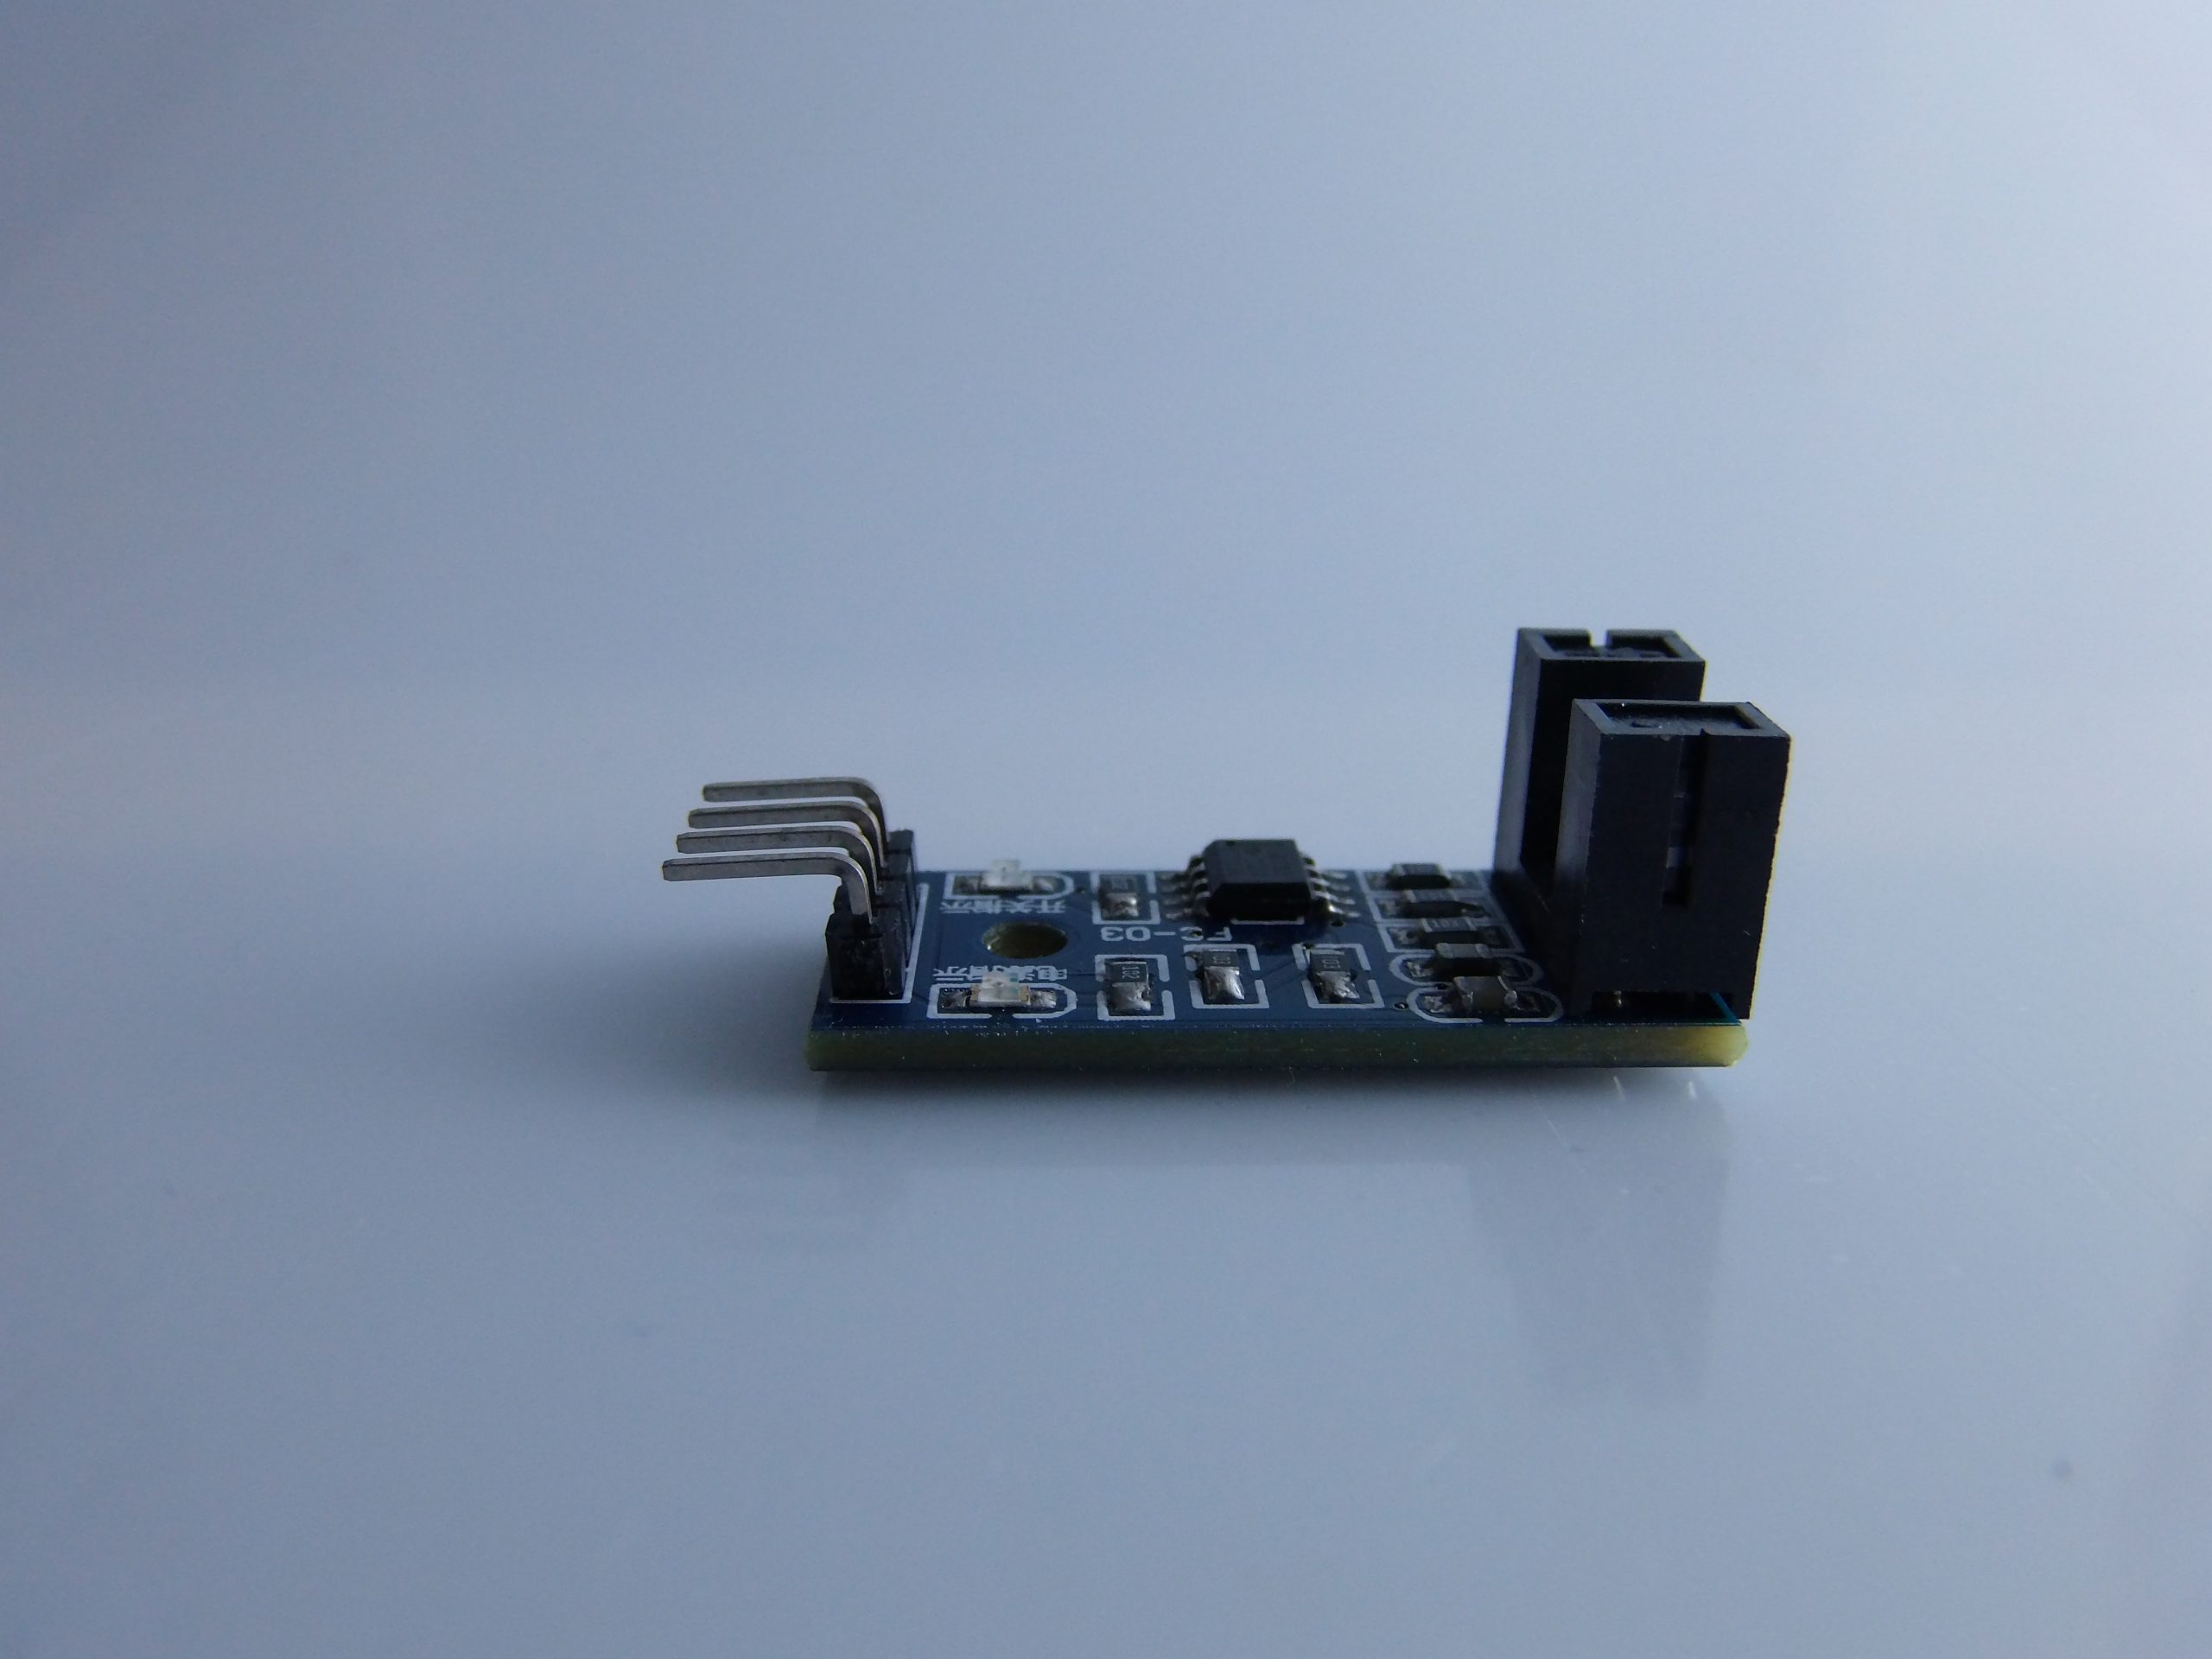
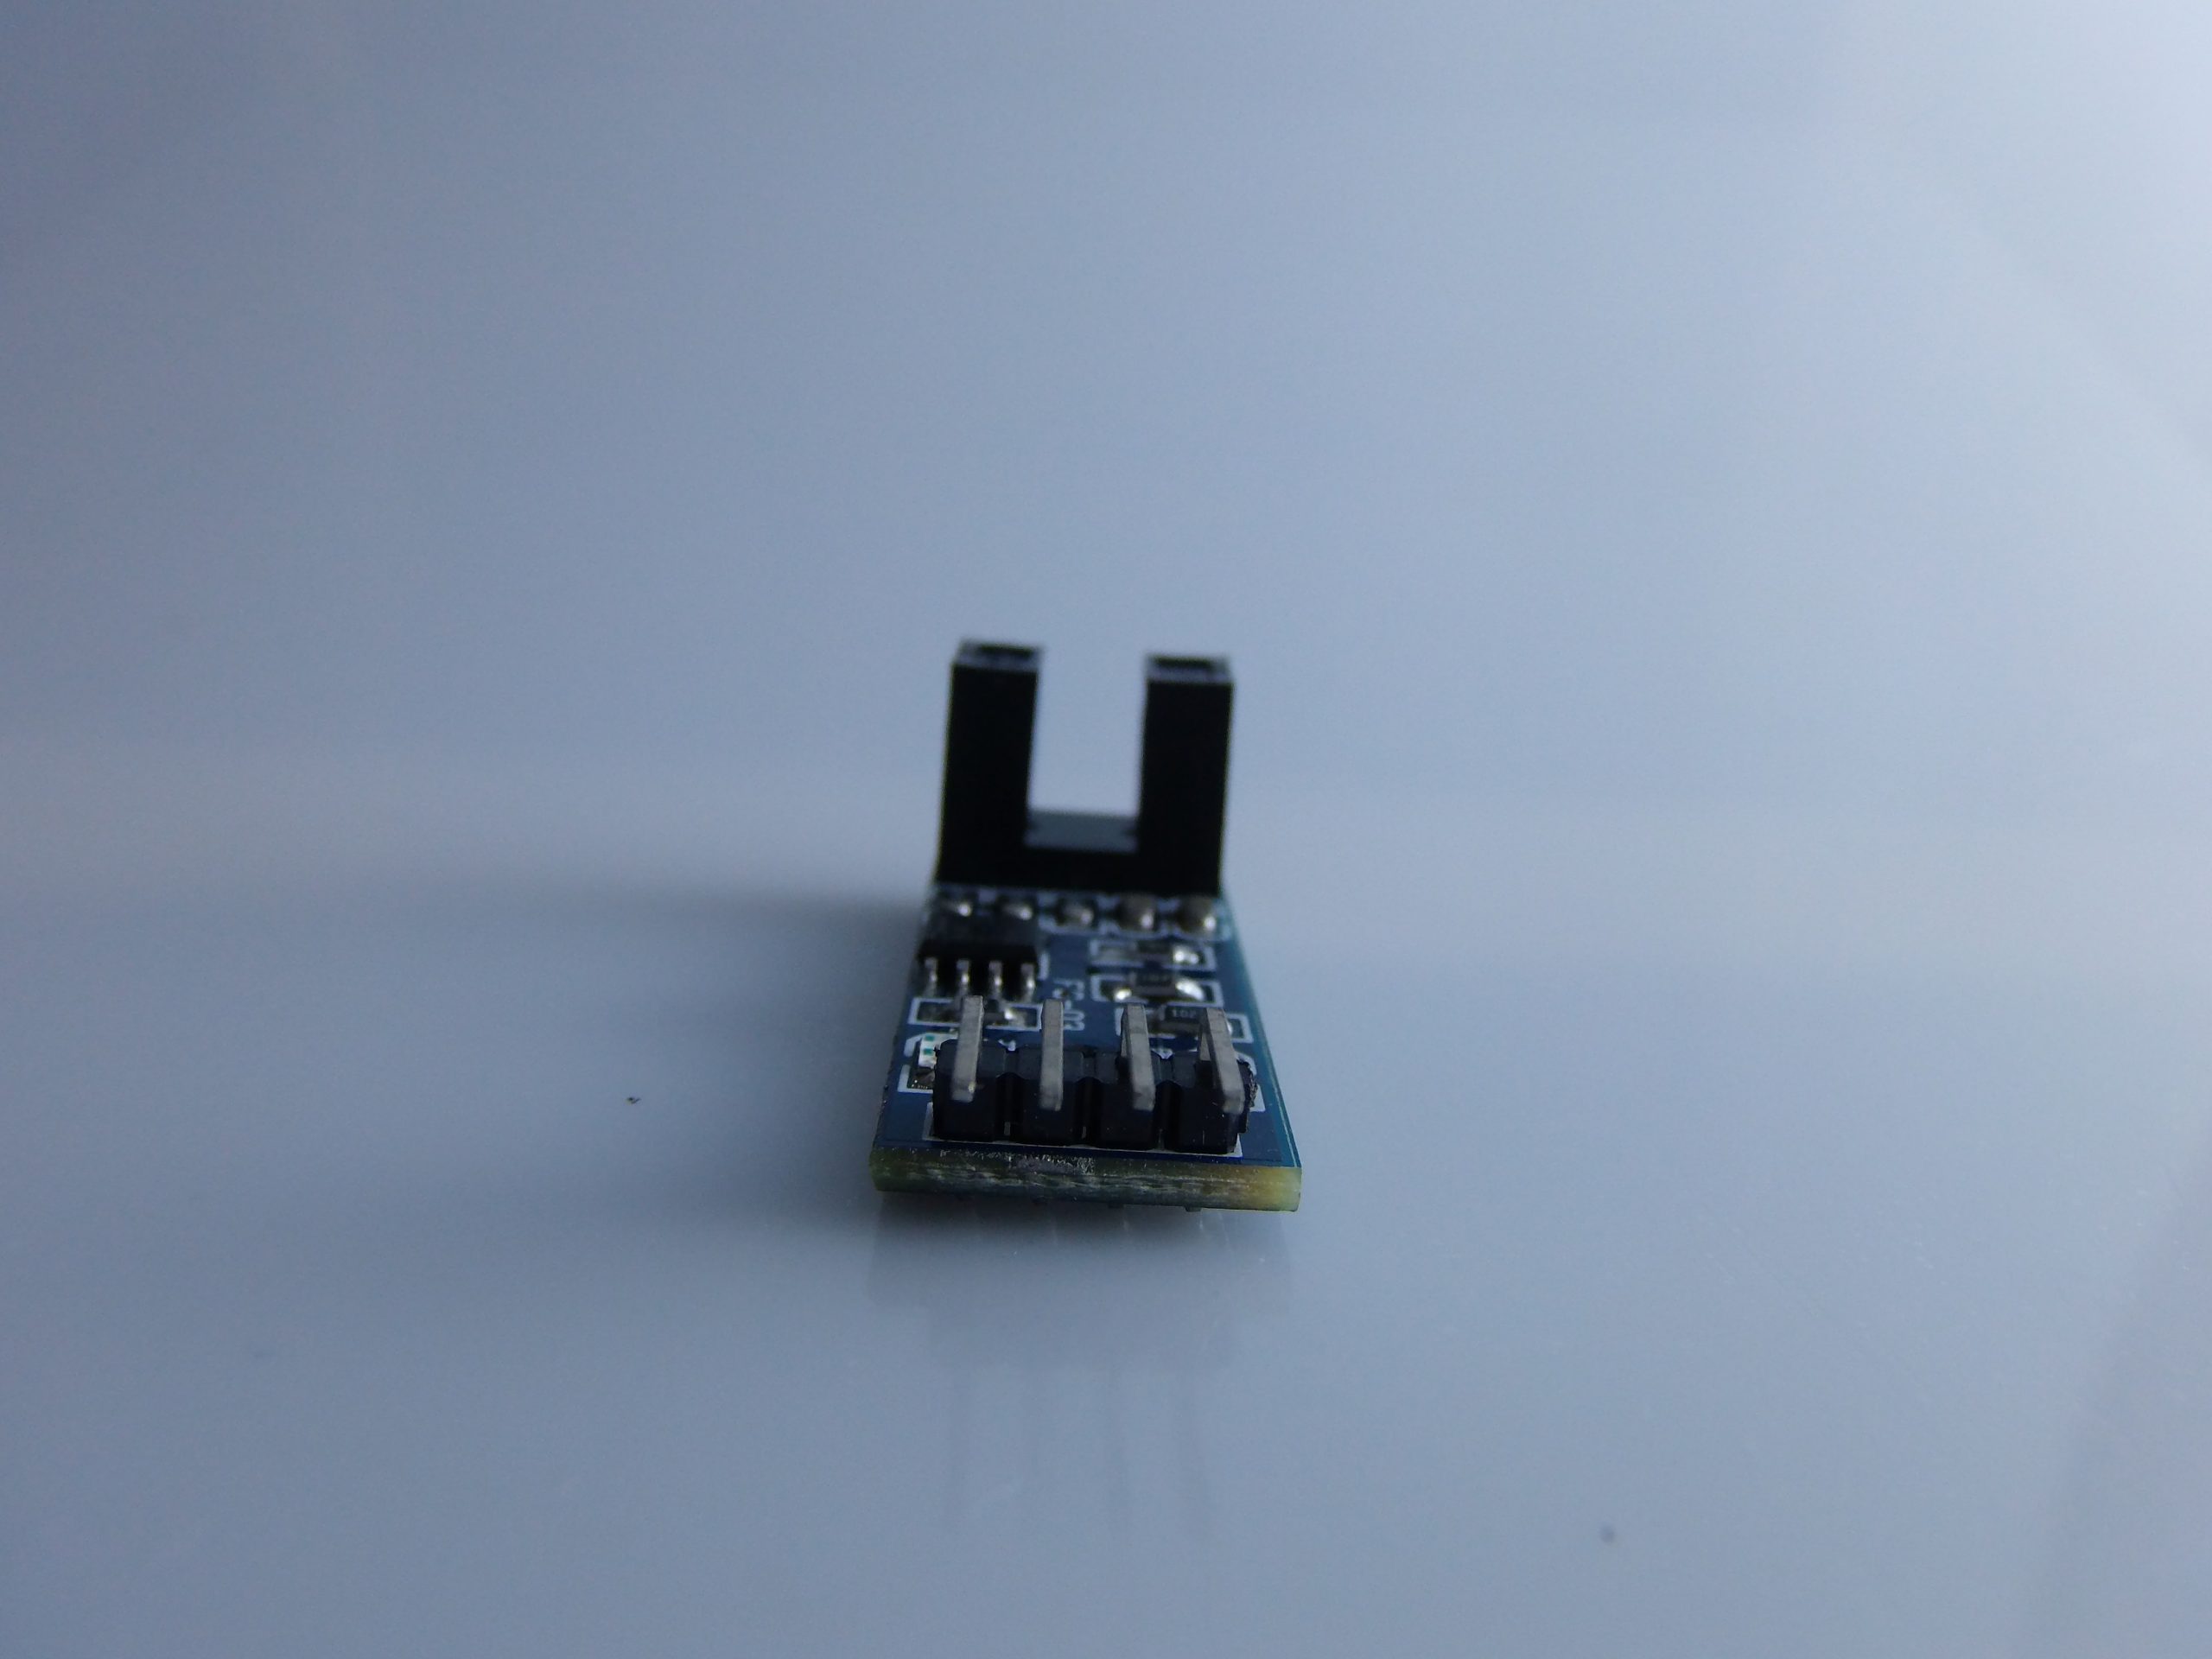
Description
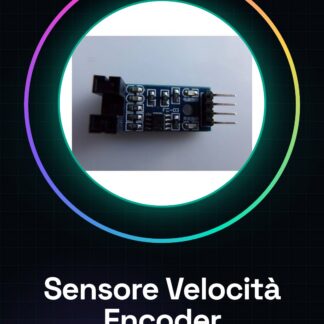
⚙️ Module Capteur de Vitesse avec Encodeur Numérique – Description Complète
✅ Qu’est-ce que c’est?
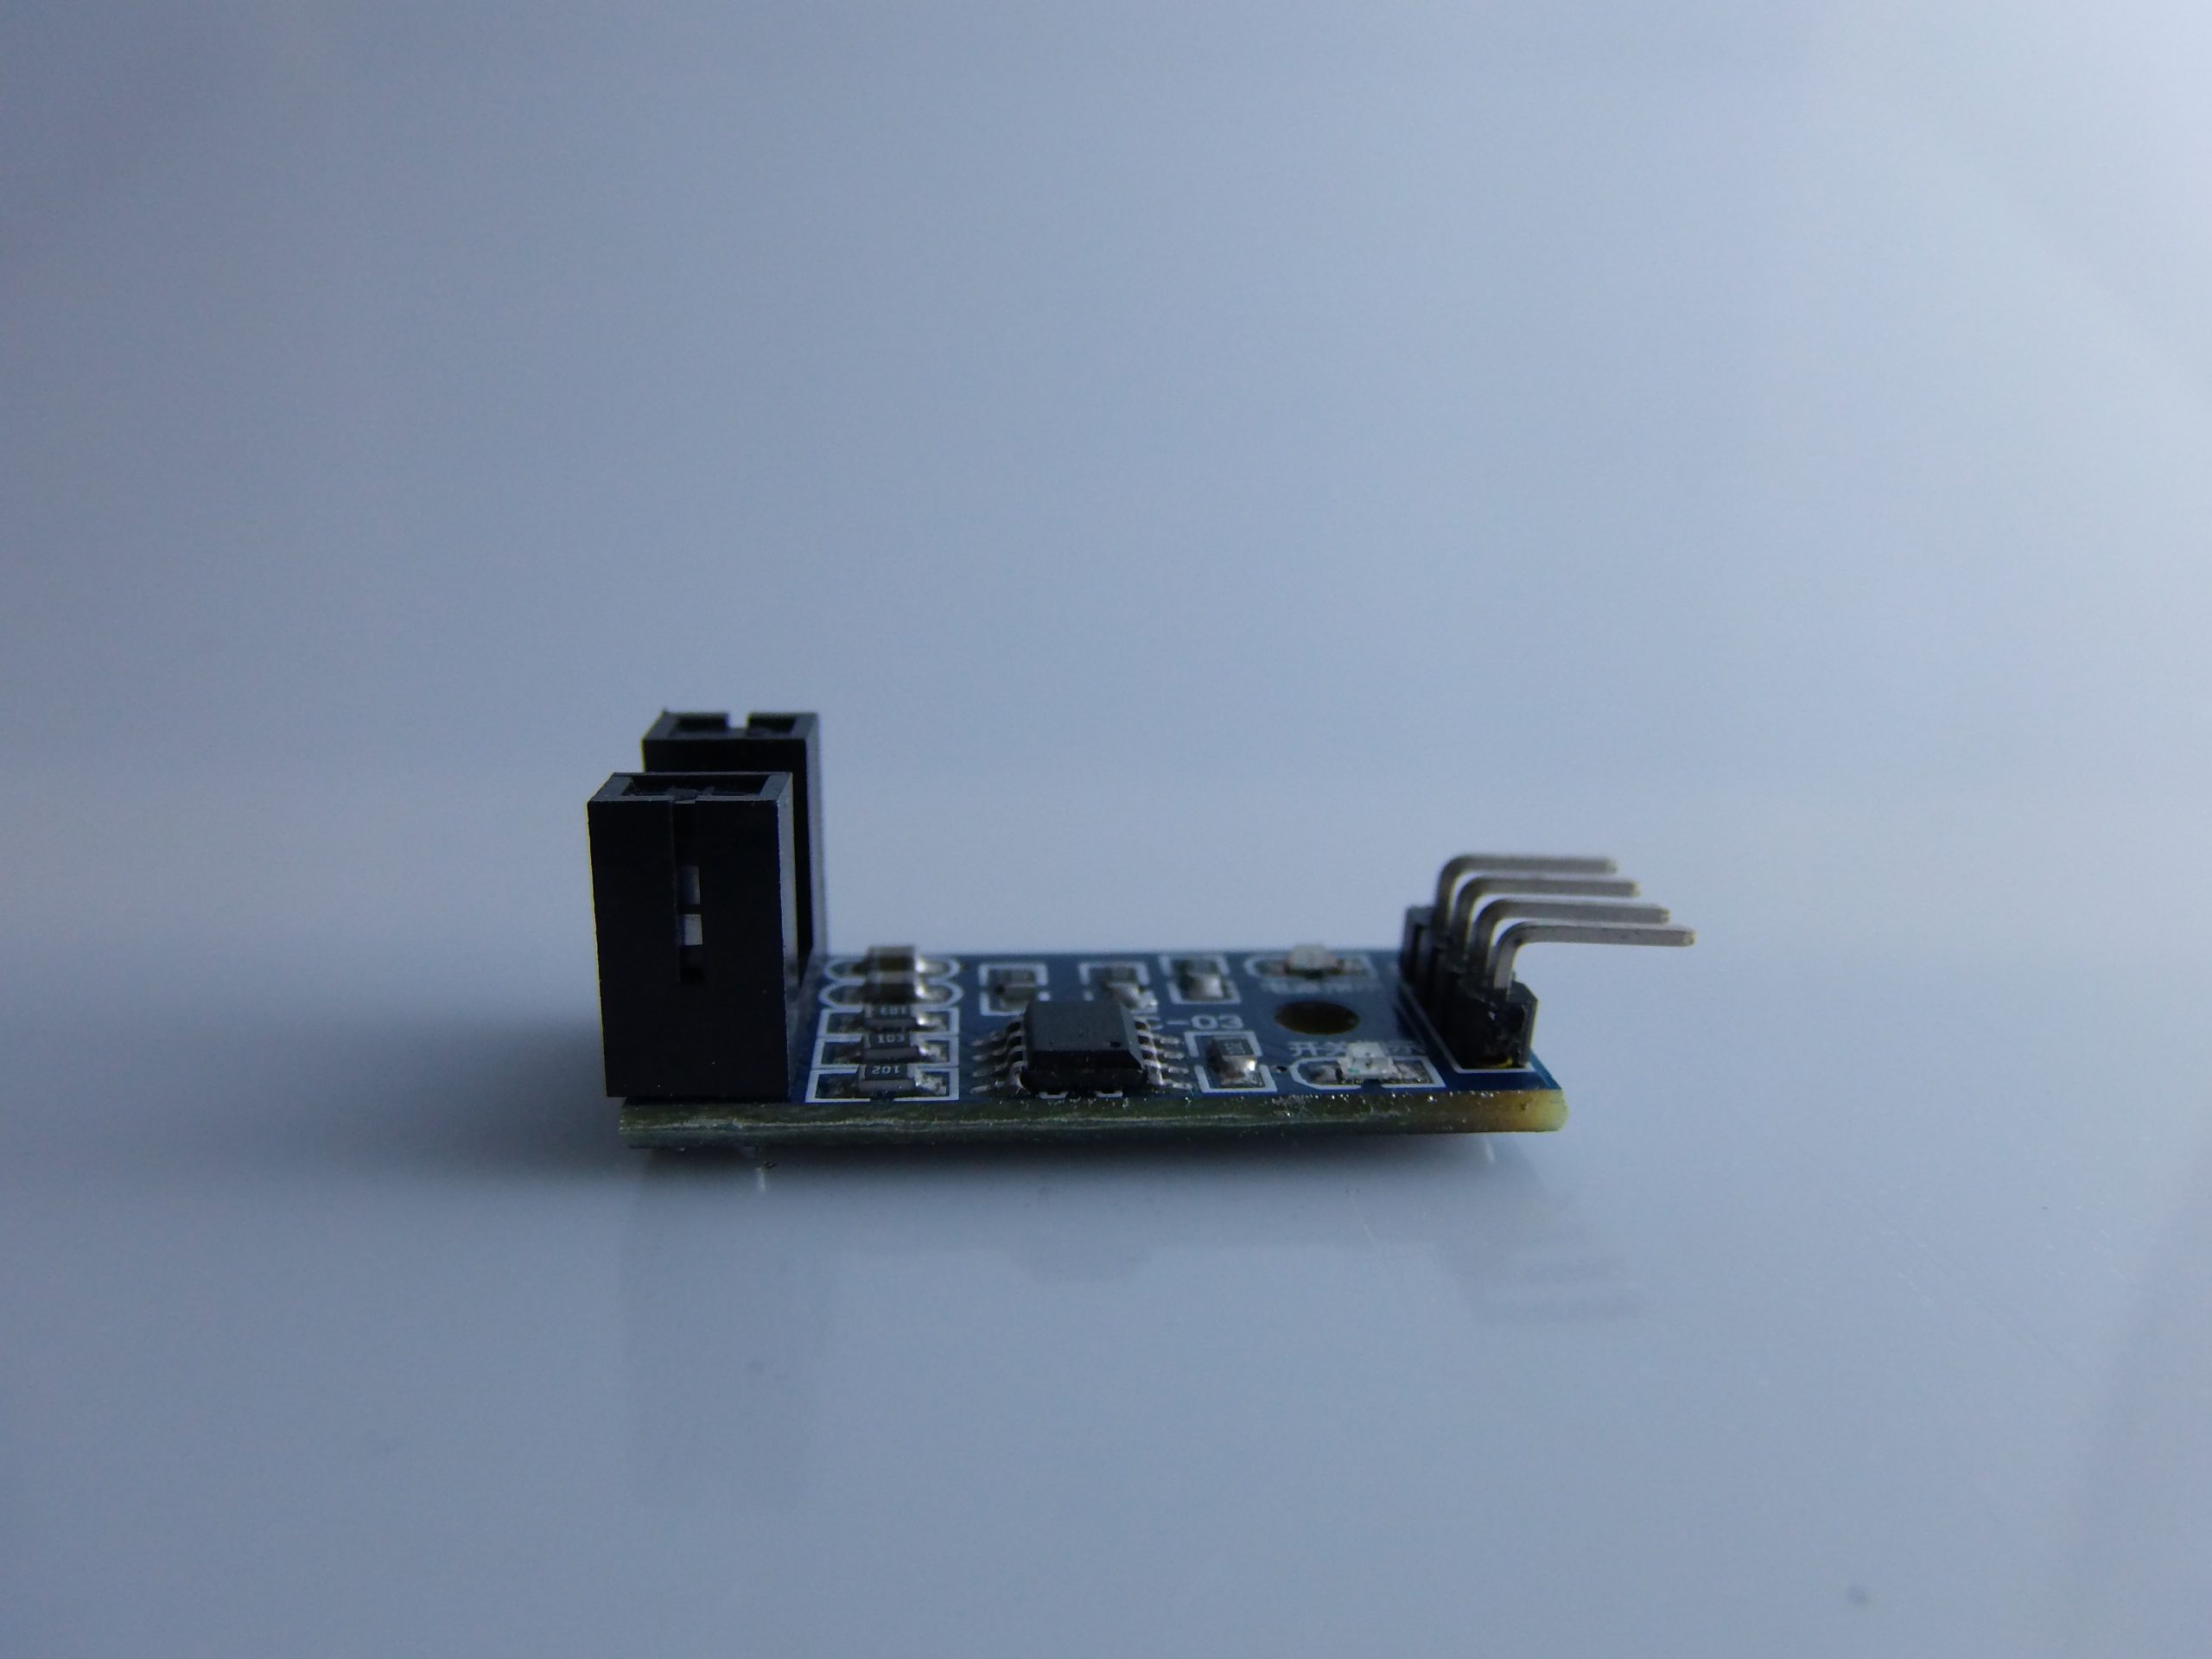
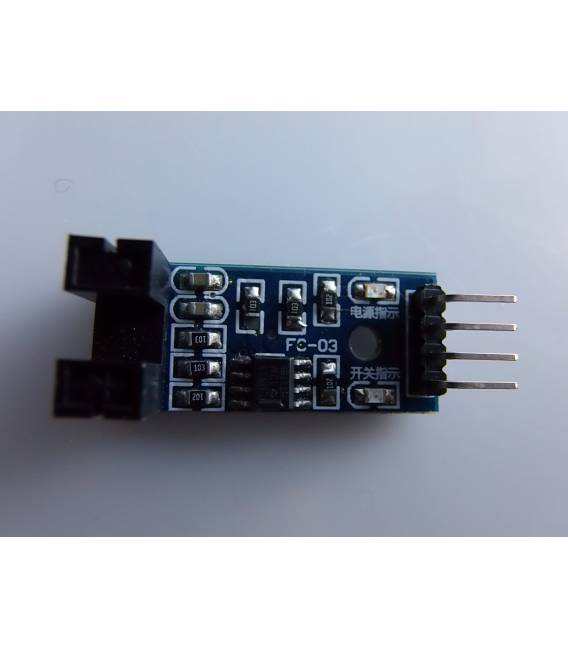
Le Module Capteur de Vitesse avec encodeur numérique est un dispositif conçu pour mesurer la vitesse angulaire ou la rotation d’un axe (par exemple des roues motrices) en utilisant un système optique infrarouge. Il est couramment utilisé dans les robots mobiles, les systèmes de comptage de rotations et les projets nécessitant la mesure de vitesse ou de distance parcourue.
🔧 Comment ça fonctionne
Le module exploite :
- Un émetteur IR (LED infrarouge)
- Un récepteur IR (phototransistor)
- Un disque perforé ou à bandes alternées (encodeur optique)
Quand le disque tourne, les trous ou les bandes interrompent le faisceau IR, générant impulsions digitales que l’Arduino peut compter pour déterminer la vitesse ou la distance.
🧩 Composants principaux du module
- Émetteur + récepteur IR
- Comparateurs pour nettoyer le signal
- Sortie digitale en onde carrée (HIGH/LOW)
- Interface avec 3 ou 4 broches (VCC, GND, OUT, parfois aussi A0)
- Support mécanique pour l’axe/disque
📦 Caractéristiques techniques
| Caractéristique | Valeur |
|---|---|
| Tension de fonctionnement | 3.3V – 5V |
| Type de signal | Digitale (impulsions) |
| Sortie | TTL (HIGH/LOW) |
| Fréquence max | ~2kHz (dépend du disque) |
| Capteur optique | Infrarouge (850–950nm) |
| Application | Comptage de tours, vitesse, encodeur |
🔌 Connexion avec Arduino
🧰 Matériaux
- Arduino Uno/Nano/Mega
- Module encodeur IR
- Disque percé ou roue avec bandes noires/blanches
- Câbles jumper
🖇️ Schéma de connexion
| Module Encodeur | Pins Arduino |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (recommandé, pin avec interrupteur) |
⚠️ Important : connecter OUT à un pin avec interrupt matériel (D2 ou D3 sur Arduino Uno) pour un comptage précis.
👨💻 Code d’exemple de base : comptage d’impulsions
volatile int impulsi = 0;

void setup() {
 pinMode(2, INPUT); // pin OUT encoder
 attachInterrupt(digitalPinToInterrupt(2), contaImpulso, RISING);
 Serial.begin(9600);
}

void loop() {
 Serial.print("Impulsi rilevati: ");
 Serial.println(impulsi);
 delay(1000);
}

void contaImpulso() {
 impulsi++;
}
Chaque impulsion correspond à une interruption du faisceau IR, donc à une « fenêtre » du disque.
📐 Calcul de vitesse et de distance
🧮 Formule (exemple de base) :
velocita = (impulsi / numero_fessure) * (2 * PI * raggio) / tempo;
Où :
numero_fessure= nombre de fentes/raies sur le disqueraggio= rayon de la roue en mètrestempo= temps entre deux lectures (en secondes)
🧪 Exemple : vitesse linéaire
#define FESSURE 20
#define RAGGIO_CM 3.0

volatile int impulsi = 0;
unsigned long tempoPrec = 0;

void setup() {
 pinMode(2, INPUT);
 attachInterrupt(digitalPinToInterrupt(2), contaImpulso, RISING);
 Serial.begin(9600);
}

void loop() {
 delay(1000); // campionamento ogni 1 sec

 noInterrupts();
 int conteggio = impulsi;
 impulsi = 0;
 interrupts();

 float giroRuota = 2 * PI * RAGGIO_CM / 100.0;
 float giri = (float)conteggio / FESSURE;
 float distanza = giri * giroRuota;
 float velocita = distanza / 1.0; // m/s, perché il tempo è 1 sec

 Serial.print("Velocità (m/s): ");
 Serial.println(velocita);
}
void contaImpulso() {
 impulsi++;
}
🔬 Test et calibration
- Utilisez un disque avec nombre connu de fentes
- Mesurez le diamètre réel de la roue
- Vérifiez la précision sur des rotations connues (par exemple, 1 tour complet = 20 impulsions)
- Si le signal est instable, ajoutez un condensateur de découplage ou un filtre logiciel
🧠 Applications pratiques
- 🚗 Robots mobiles: calcul de la distance parcourue
- 📦 Bâches transporteuses: comptage d’objets ou de longueur
- 🏎️ Voitures RC / véhicules autonomes: contrôle de vitesse
- ⚙️ Machines CNC: encodeur pour l’axe de mouvement
- ⏱️ Chronométrage: mesures de vitesse en physique expérimentale
📝 Conclusion
✅ Le capteur de vitesse avec encodeur c’est un outil polyvalent et facile à utiliser
✅ Fournit des données précises sur les rotations, la vitesse et la distance
✅ Essentiel dans les projets de robotique, automatisation et ingénierie mécanique
Parfait ! Je vous fournis :
✅ Sketch Arduino préconçu
pour Module Capteur de Vitesse avec Encodeur Numérique
🎯 Objectif :
Mesurer les impulsions générées par la rotation d’une roue avec encodeur optique et calculer la vitesse linéaire et la distance parcourue en mètres.
🧪 Sketch complet Arduino
// -------------------------------
// Modulo Encoder Velocità IR
// -------------------------------

#define ENCODER_PIN 2 // Collegato all'uscita digitale del modulo IR
#define NUM_FESSURE 20 // Numero di fessure/strisce sul disco
#define RAGGIO_RUOTA_CM 3.0 // Raggio della ruota in cm

volatile unsigned int impulsi = 0;
unsigned long tempoPrecedente = 0;
const unsigned long intervallo = 1000; // Tempo tra letture (ms)

void setup() {
 pinMode(ENCODER_PIN, INPUT);
 attachInterrupt(digitalPinToInterrupt(ENCODER_PIN), contaImpulsi, RISING);
 Serial.begin(9600);
 Serial.println("Sensore Encoder IR Avviato");
}

void loop() {
 unsigned long tempoAttuale = millis();

 if (tempoAttuale - tempoPrecedente >= intervallo) {
 noInterrupts(); // Disattiva gli interrupt per leggere in modo sicuro
 unsigned int conteggio = impulsi;
 impulsi = 0;
 interrupts(); // Riattiva gli interrupt

 // Calcolo della distanza e velocità
 float giri = (float)conteggio / NUM_FESSURE;
 float circonferenza = 2 * PI * RAGGIO_RUOTA_CM / 100.0; // in metri
 float distanza = giri * circonferenza; // in metri
 float velocita = distanza / (intervallo / 1000.0); // m/s

 Serial.print("Impulsi: ");
 Serial.print(conteggio);
 Serial.print(" | Distanza: ");
 Serial.print(distanza, 3);
 Serial.print(" m | Velocità: ");
 Serial.print(velocita, 3);
 Serial.println(" m/s");

 tempoPrecedente = tempoAttuale;
 }
}

void contaImpulsi() {
 impulsi++;
}
🧰 Composants requis pour la simulation Tinkercad
- Arduino Uno
- Module de capteur de vitesse (encodeur IR)
- Disque encodeur simulé (peut être un bouton si le disque n’est pas disponible)
- Câbles jumper
- (Facultatif) Moteur DC avec roue
🔧 Simulation dans Tinkercad (alternative si vous n’avez pas le disque) :
Vous pouvez simuler le capteur en utilisant un bouton ou détecteur infrarouge connecté au broche D2, et chaque pression simule un « impulsion ».
Connexion :
| Composant | Arduino |
|---|---|
| SORTIE capteur (ou bouton) | D2 |
| VCC | 5V |
| GND | GND |
|
GÉNÉRAL |
MODÈLE |
capteur de |
|
MATERIAUX |
pcb + composants |
|
|
COMPATIBILITÉ |
ARDUINO |
|
|
COMPOSANTS ÉLECTRIQUES |
TENSION D’ENTRÉE |
3,3-5V |
|
POIDS ET DIMENSIONS |
POIDS DU PRODUIT |
7g |
|
POIDS DU COLIS |
0,085 kg |
|
|
DIMENSIONS DU PRODUIT (L x W x H) |
4 x 1,5 x 2 cm |
|
|
DIMENSIONS DU COLIS (L x W x H) |
5 x 3 x 3 cm |
|
|
CONTENU DU PAQUET |
CONTENU DU PAQUET |
1 x Module |
Nous avons la fiche technique de tous les composants disponibles, si elle n’est pas incluse dans le téléchargement du produit, envoyez-nous un message via le formulaire de contact et nous la publierons dès que possible sur notre site.
Tutoriel : Comment utiliser le Module Capteur de Vitesse
Le Module Capteur de Vitesse avec encodeur numérique est idéal pour mesurer la vitesse de rotation d’un moteur ou d’un dispositif rotatif. Utile pour les projets de robotique et d’automatisation.
Ce qu’il faut
- Arduino UNO ou compatible
- Filtri électriques (R/C)
- Câble d’alimentation 5V
- Câble de données (pour les broches d’entrée/sortie)
Étapes
- 1. Connectez le module à l’Arduino via les broches GND, 5V, D2 et D3.
- 2. Installez un filtre électrique entre 5V et GND pour protéger le module.
- 3. Connectez le câble d’alimentation 5V au module.
- 4. Connectez le câble de données aux broches D2 et D3.
- 5. Chargez l’Arduino IDE.
- 6. Insérez le code d’exemple fourni.
- 7. Téléchargez le code sur l’Arduino.
- 8. Vérifiez la vitesse de rotation affichée dans la console série.
Exemple de code
```cpp
#include <Encoder.h>

Encoder myEncoder(D2, D3);

void setup() {
 Serial.begin(9600);
}

void loop() {
 Serial.println(myEncoder.read());
}
```
Mini-projet
Créez un dispositif de contrôle de vitesse pour un moteur DC en utilisant le module et l’Arduino.
Erreurs courantes
- Omettre de connecter le filtre électrique.
- Connecter les broches incorrectes.
- Oublier de télécharger le code.
- Ne pas vérifier la connectivité des broches avant de télécharger le code.
Accessoires conseillés
- Moteur DC
- Arduino UNO
- Filtre électrique (R/C)
- Câble d’alimentation 5V
Questions fréquentes
Le module fonctionne-t-il avec une alimentation différente de 5V?
Vérifiez le datasheet. D’autres alimentations pourraient nécessiter un convertisseur.
Quelles broches de l’Arduino dois-je utiliser?
Utilisez les broches D2 et D3 pour connecter le module.
Le module fonctionne-t-il avec des Arduino compatibles?
Oui, mais assurez-vous que l’alimentation est compatible avec 5V.
Comment puis-je vérifier la connexion ?
Vérifiez la console sérielle après avoir chargé le code.
Avis
Il n’y a pas encore d’avis.