
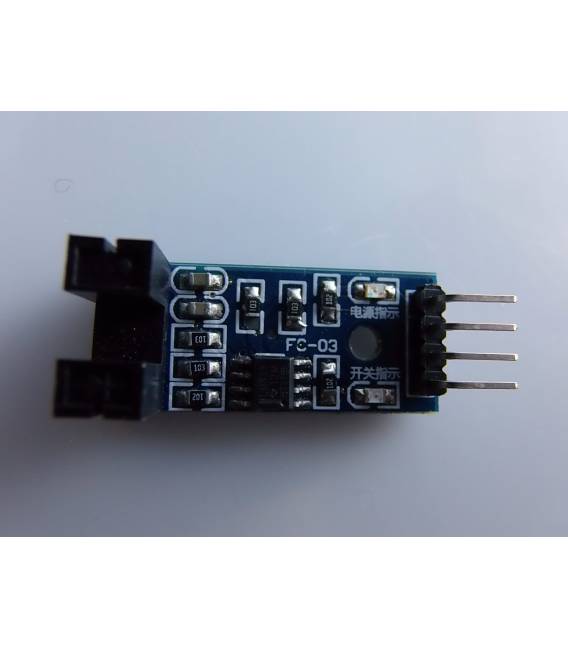
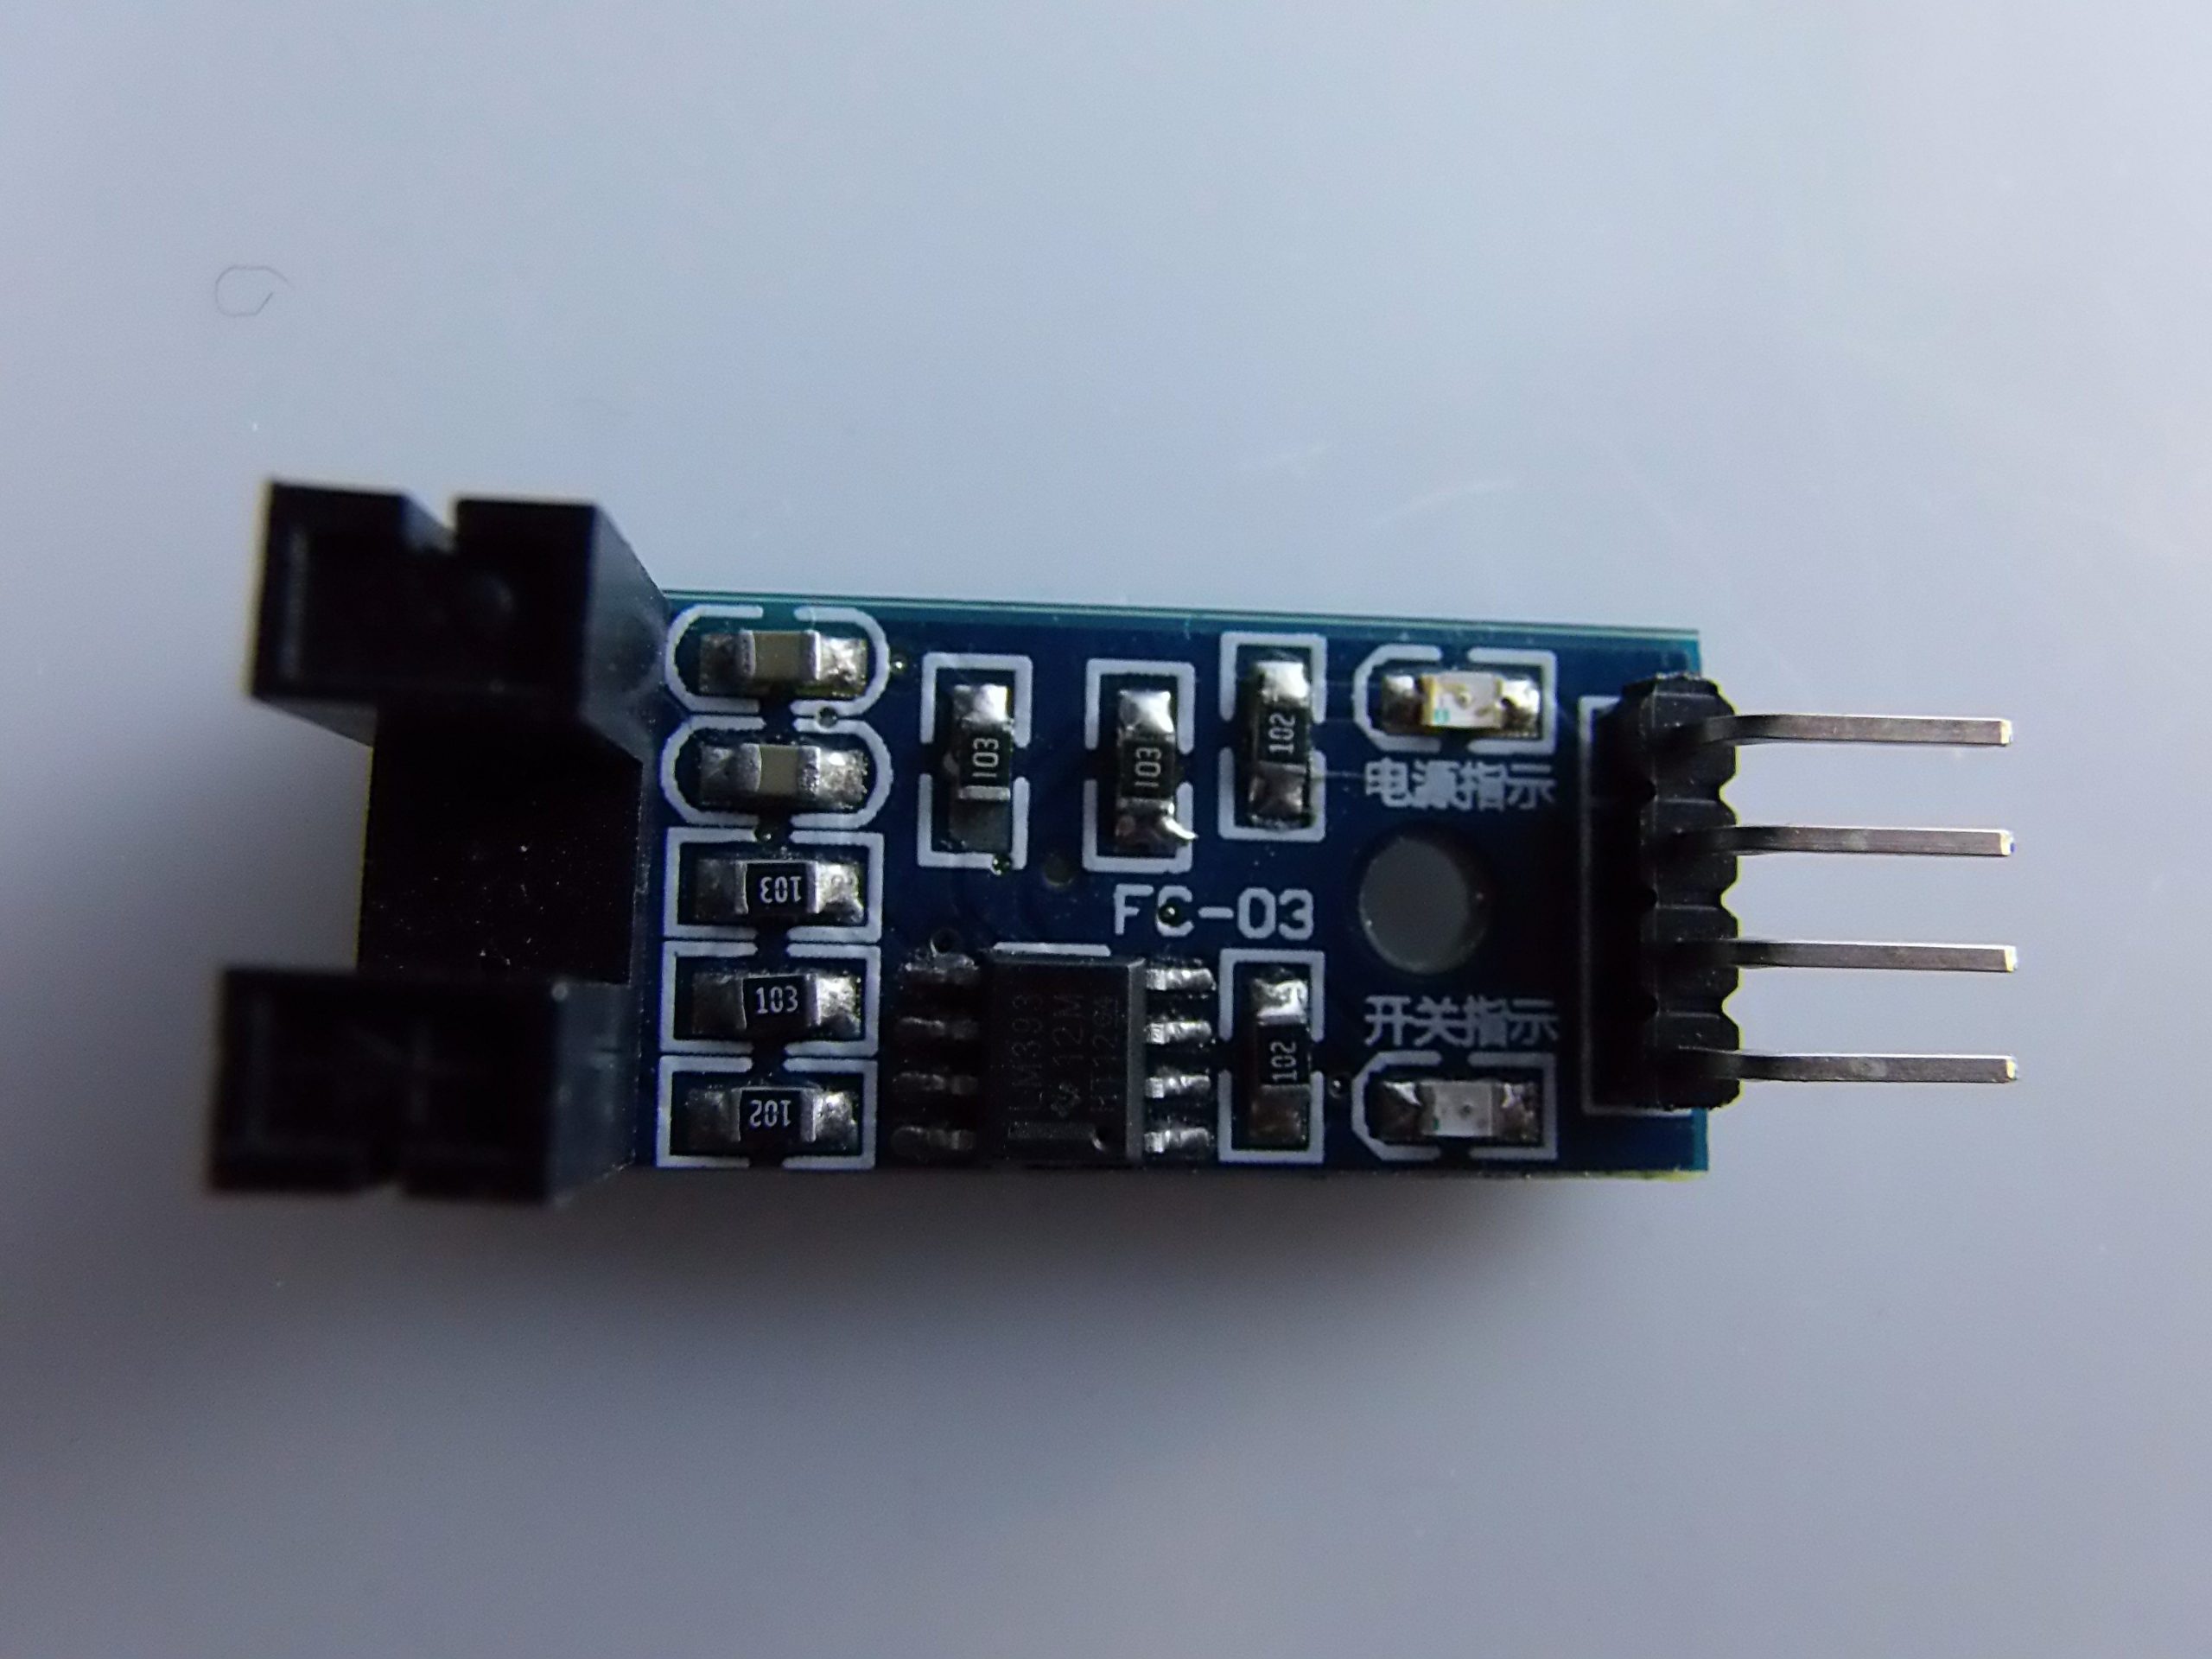
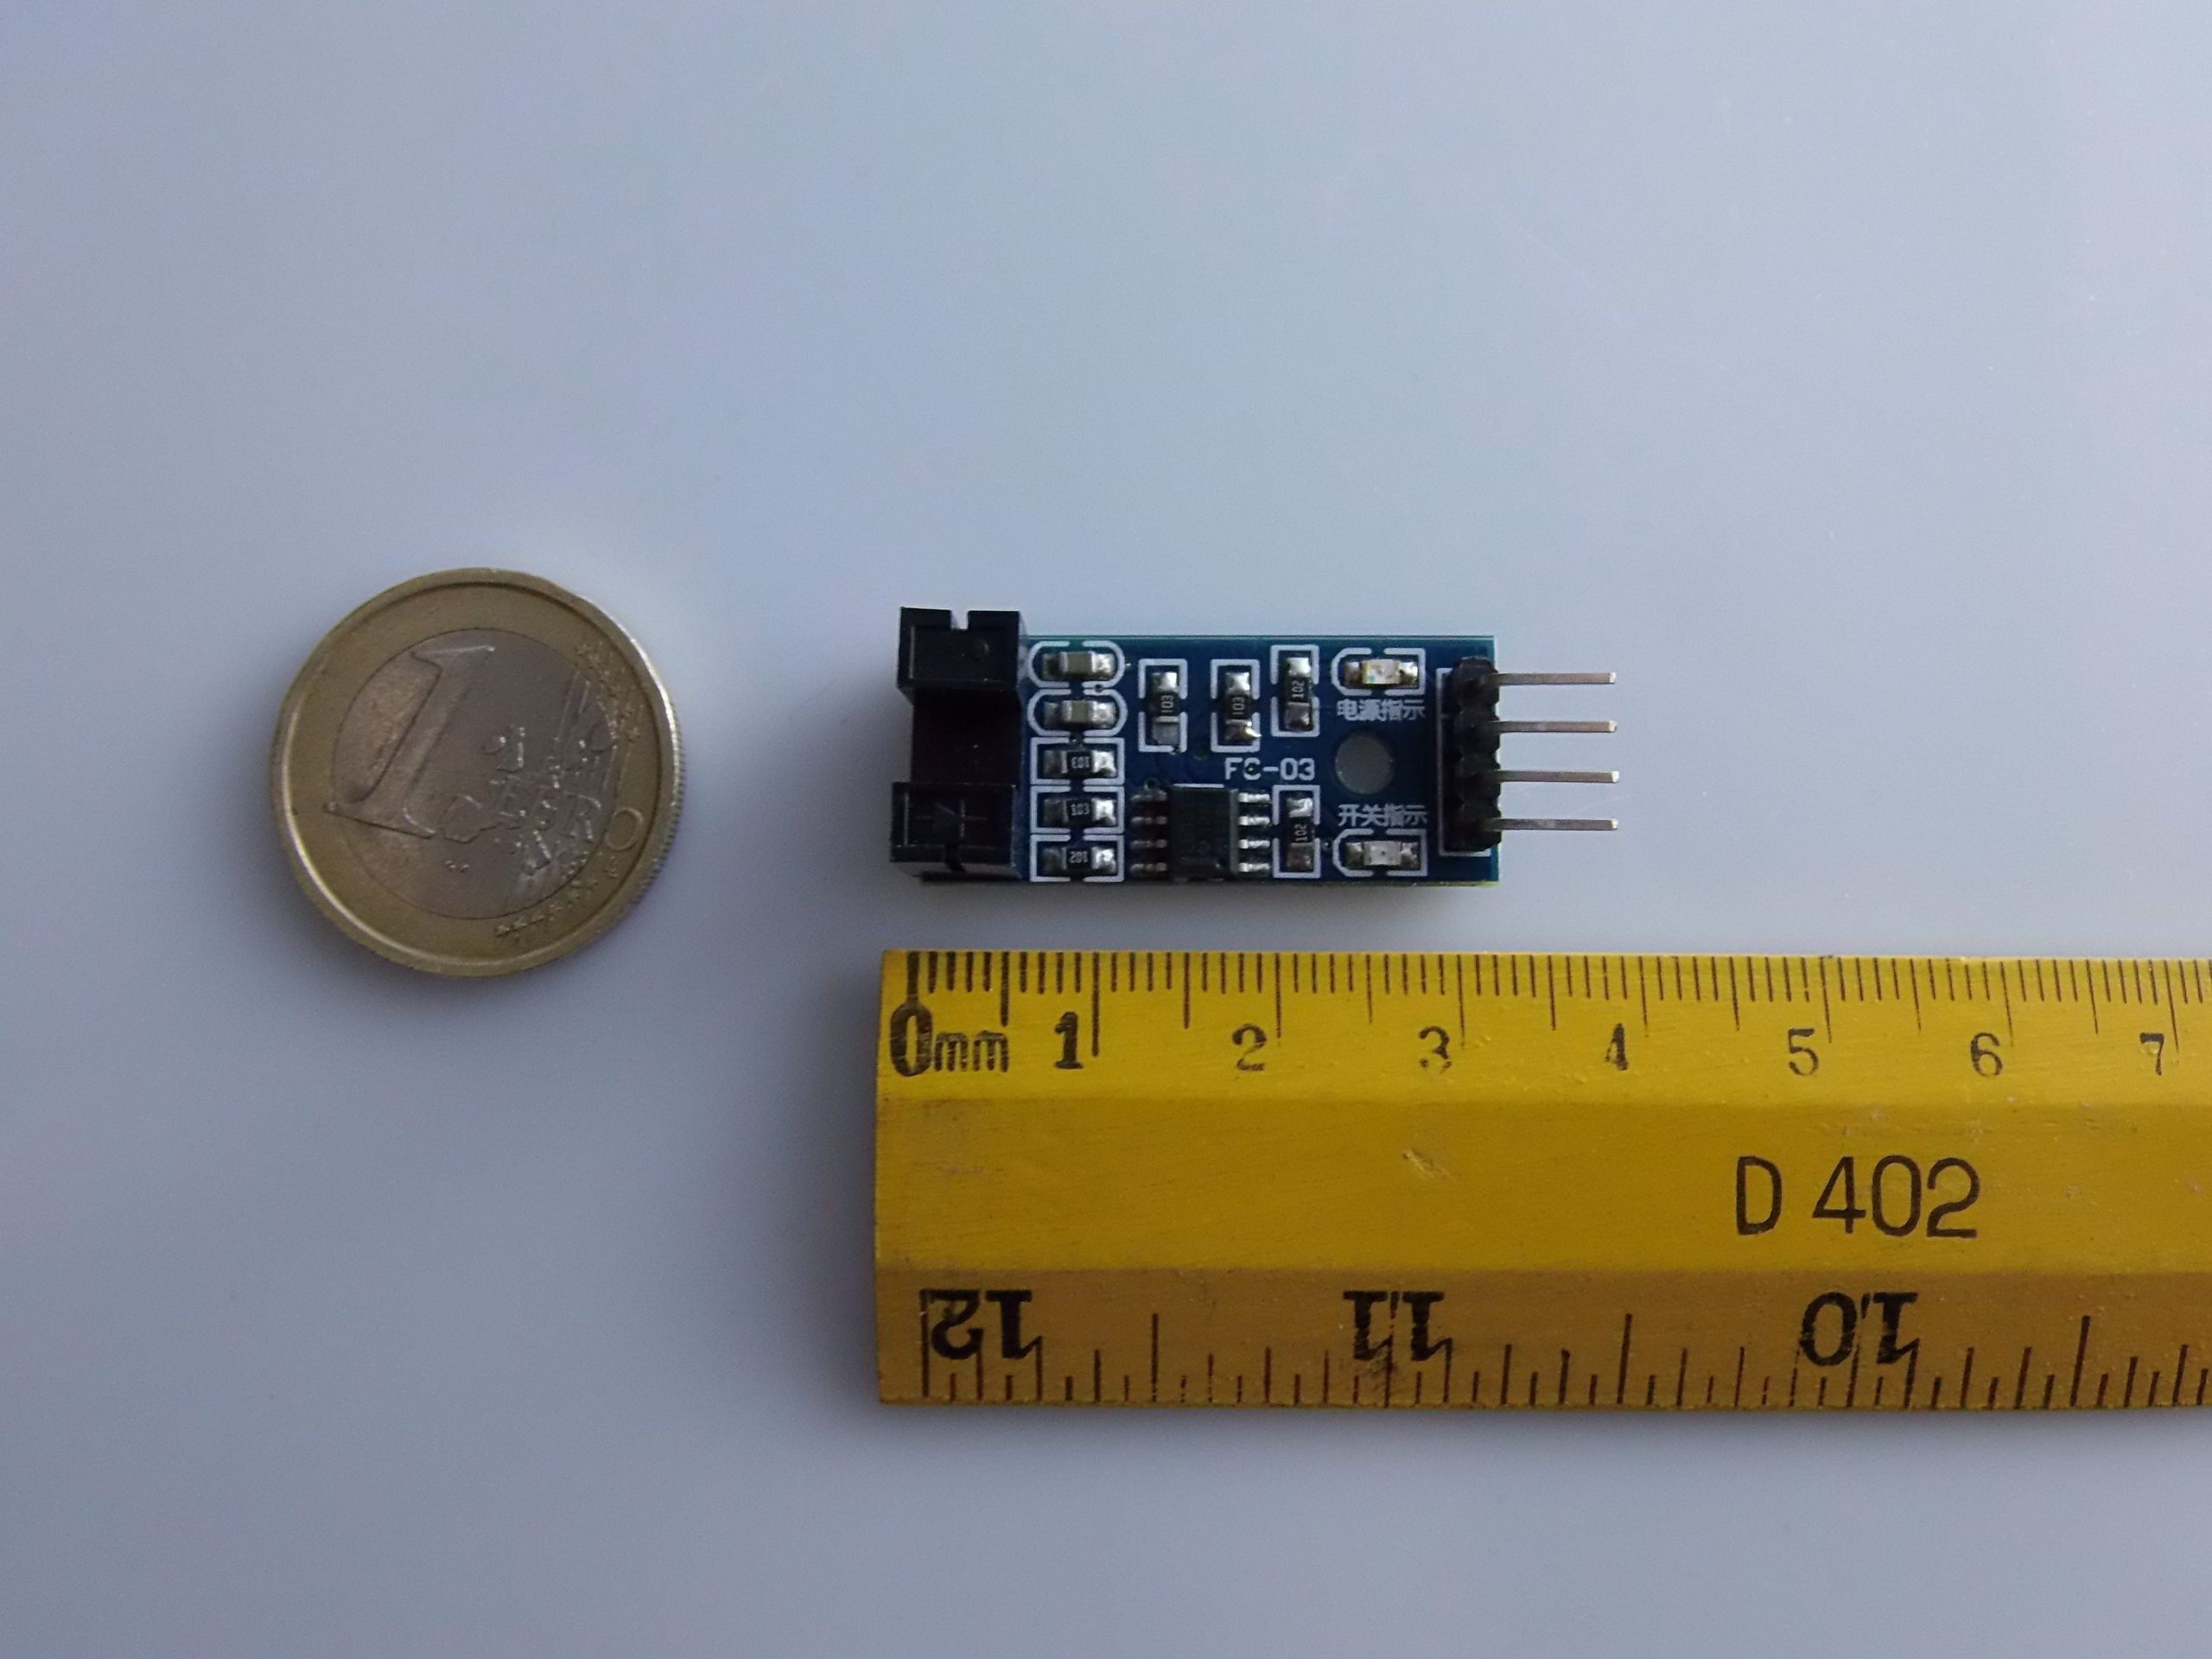
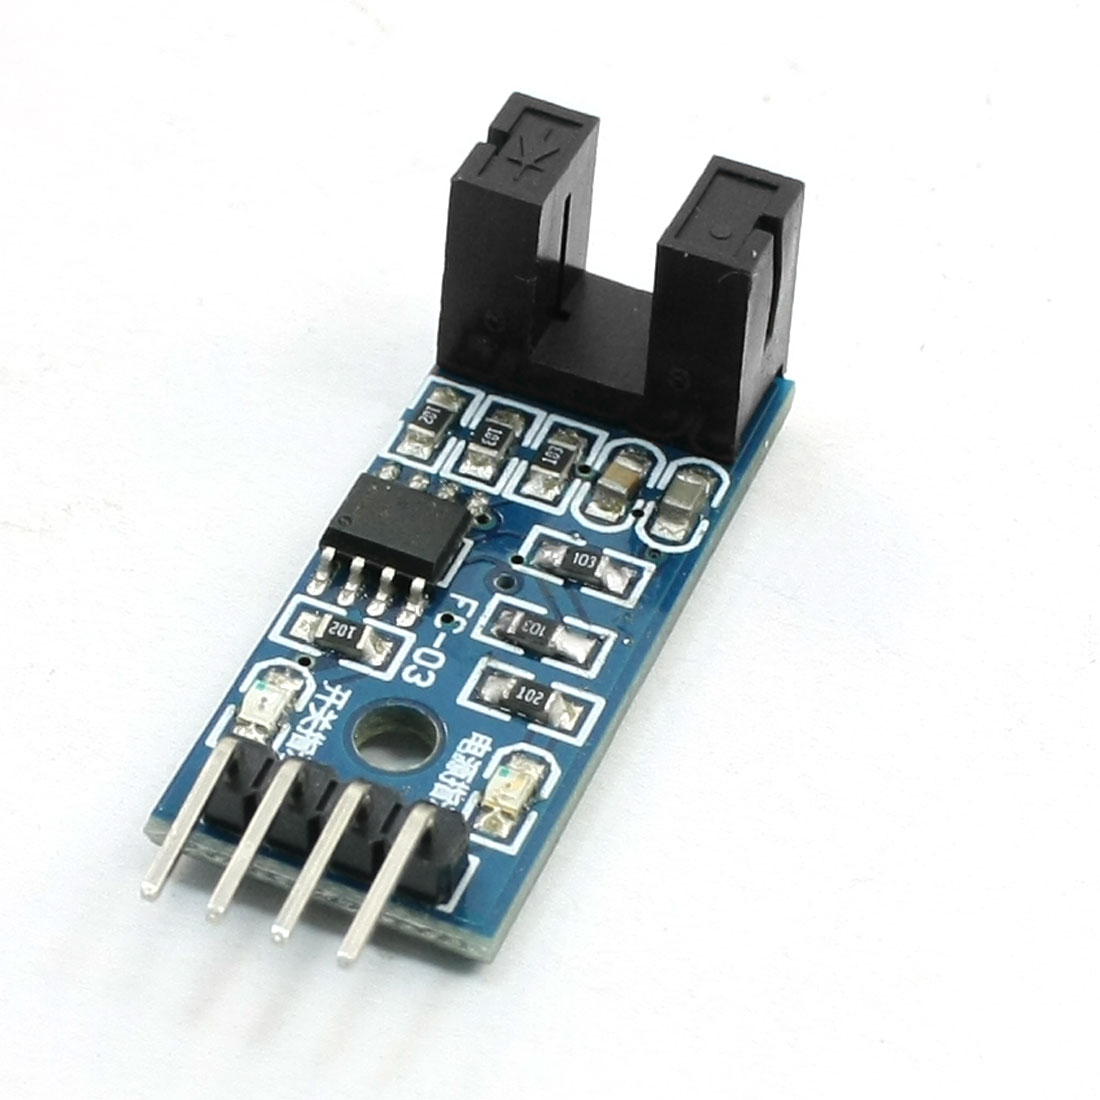
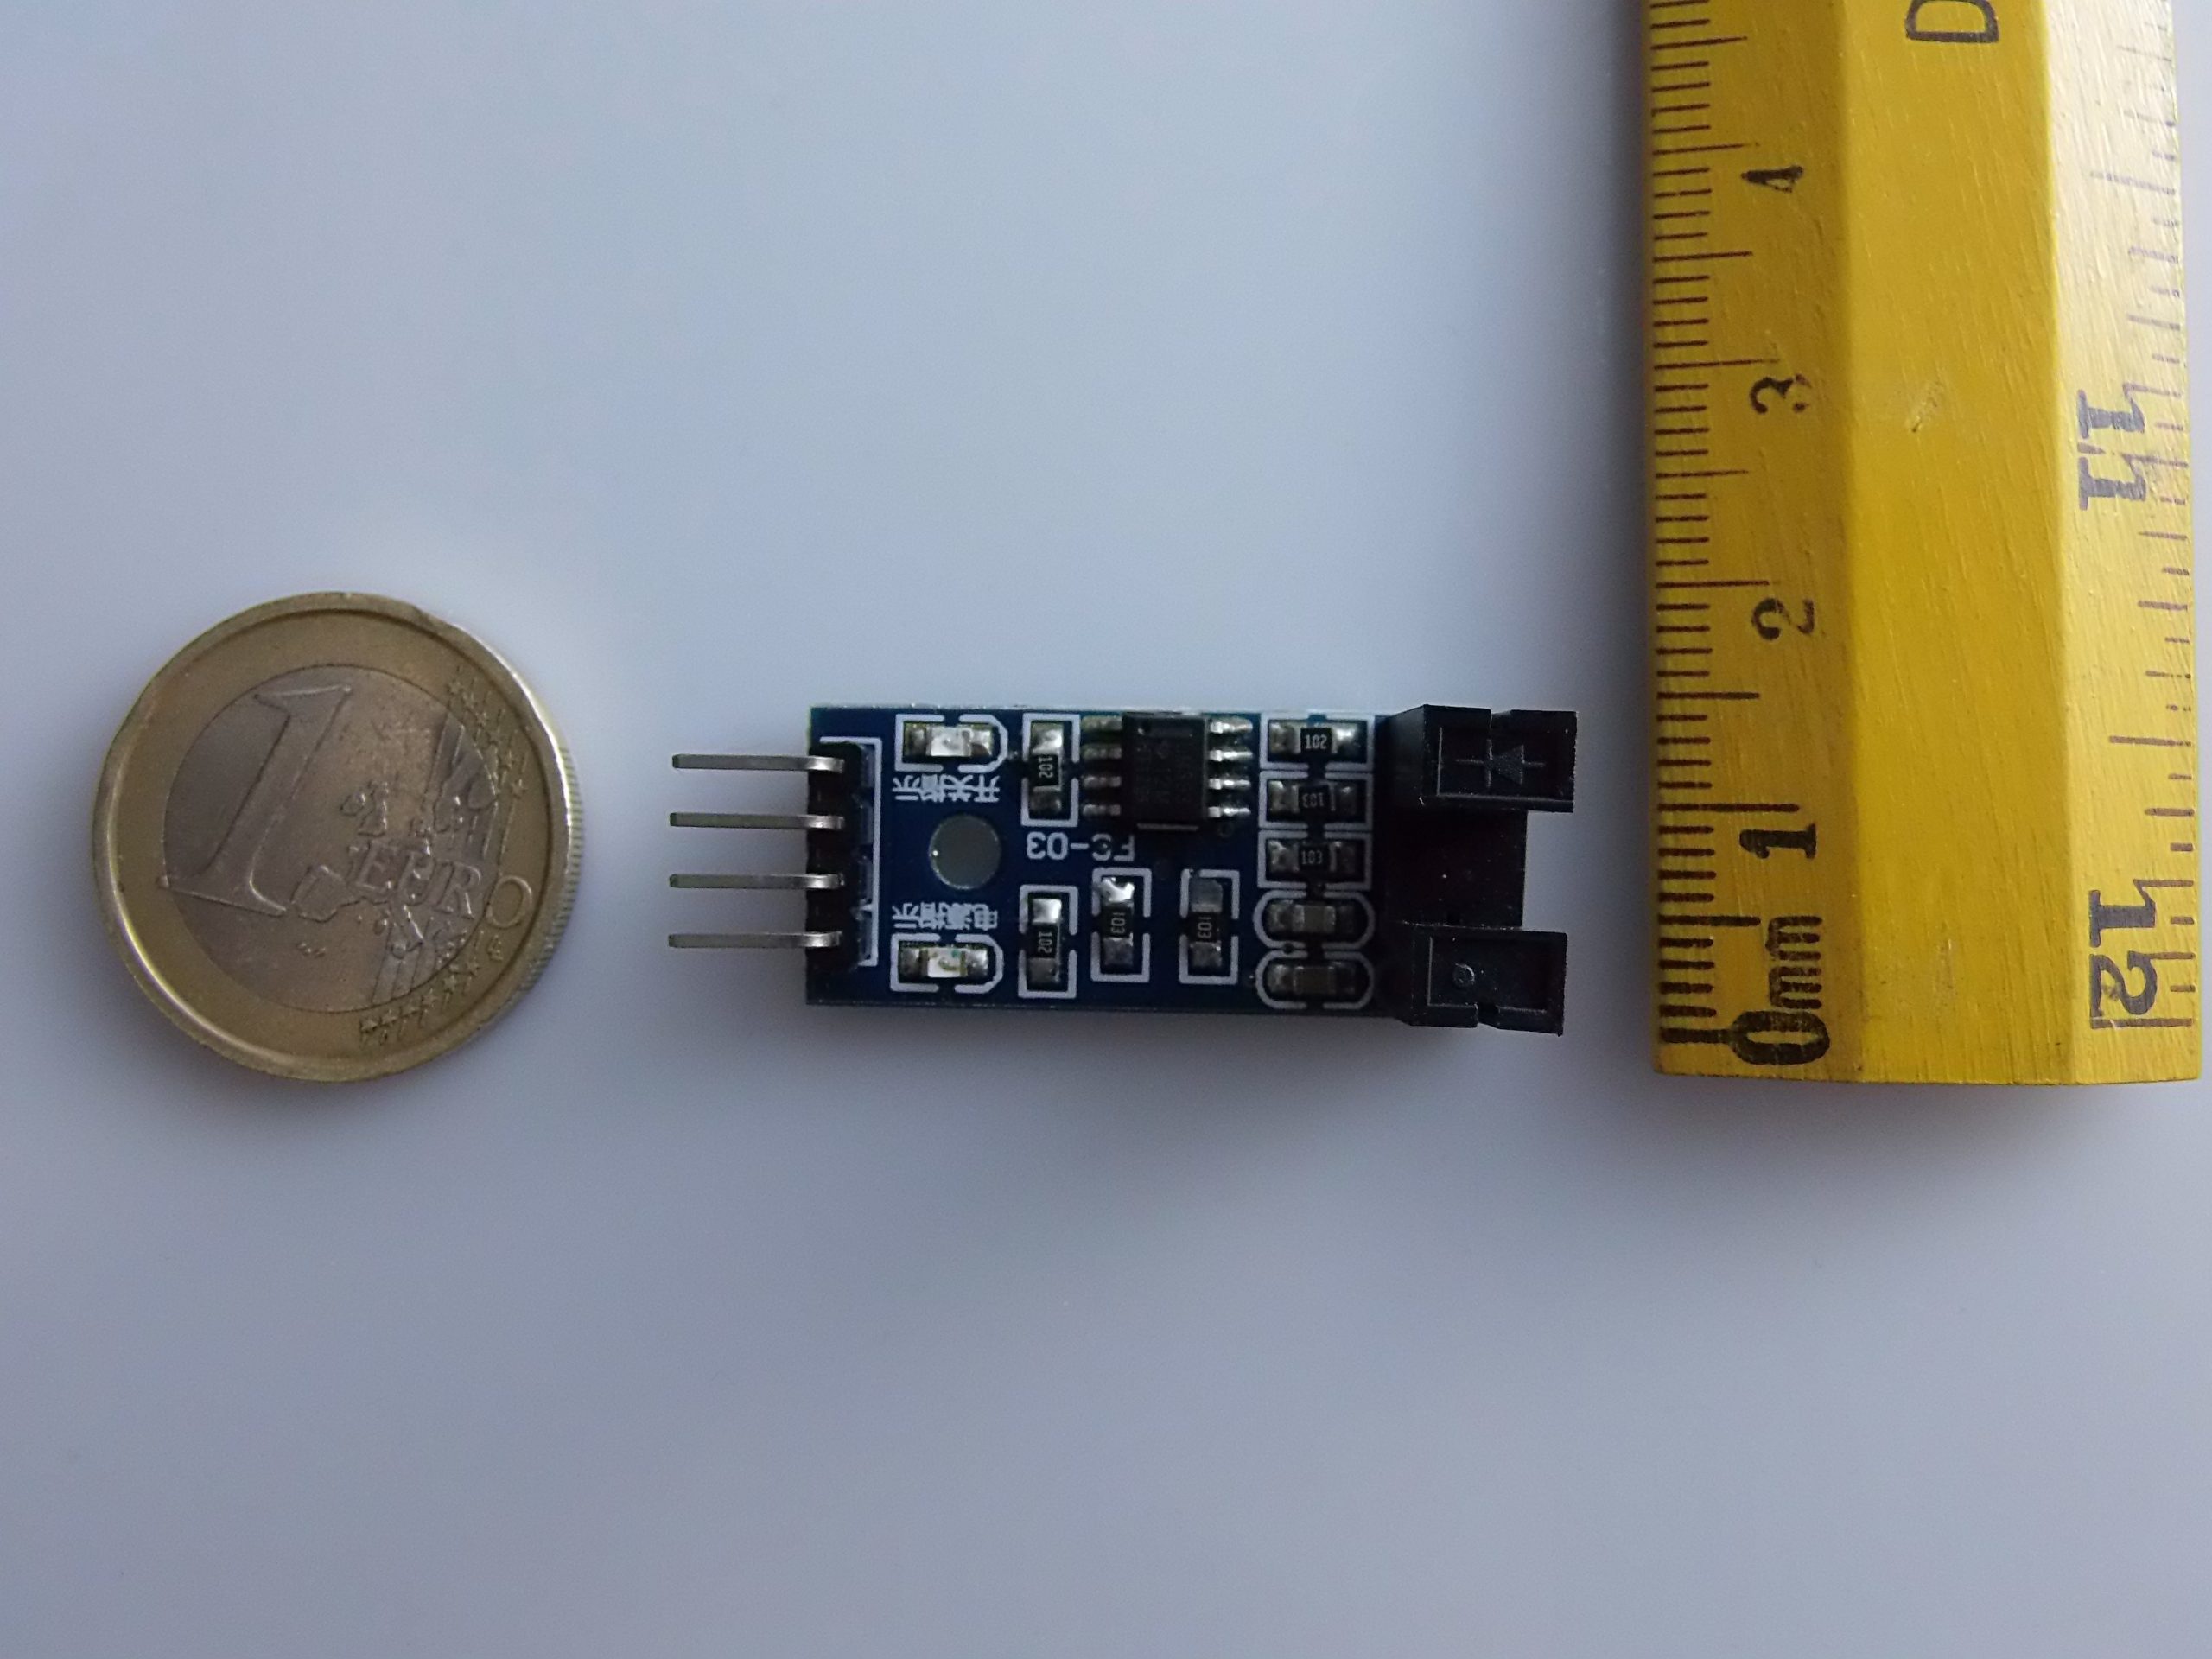
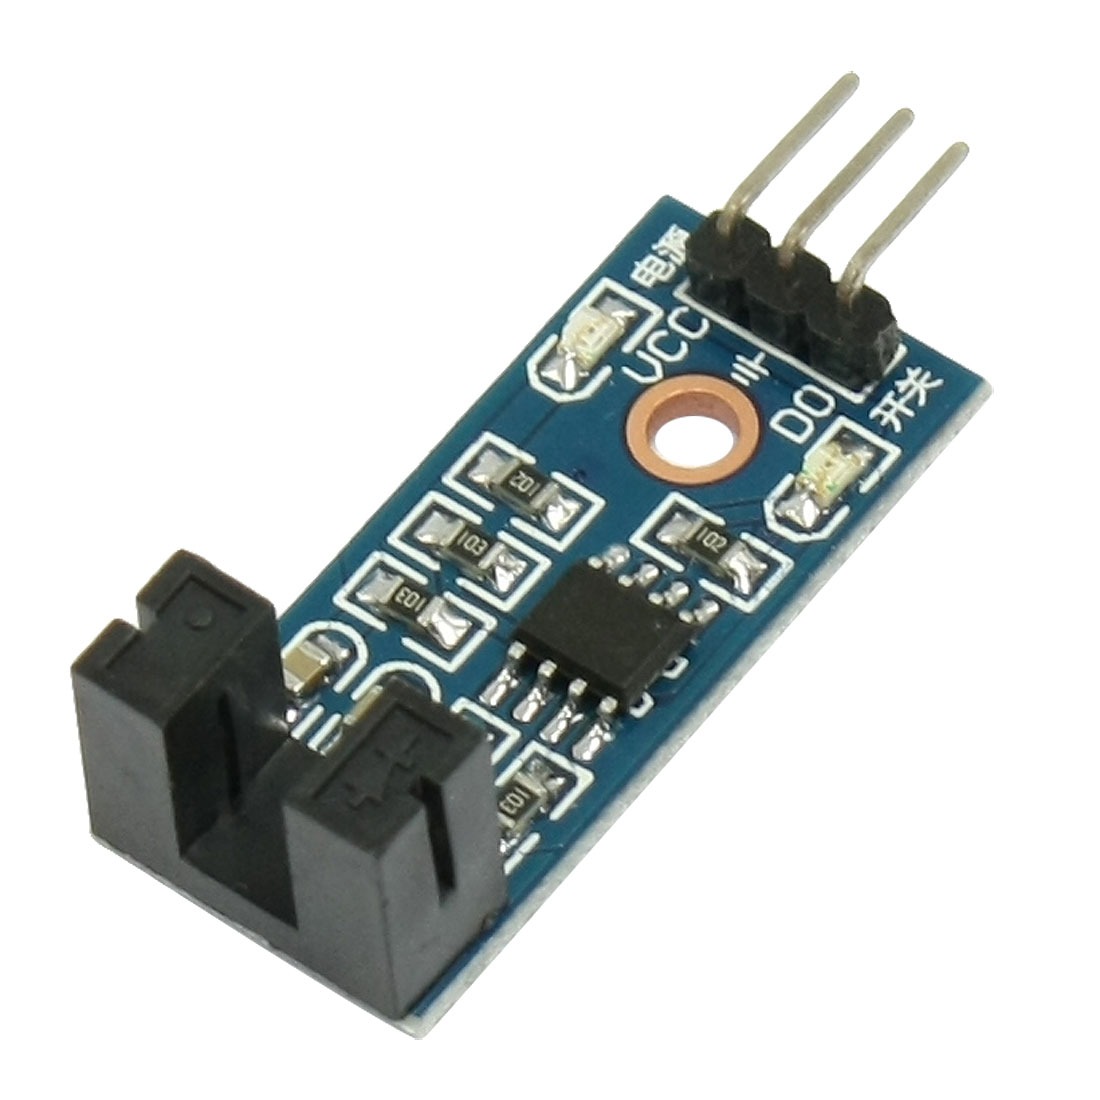
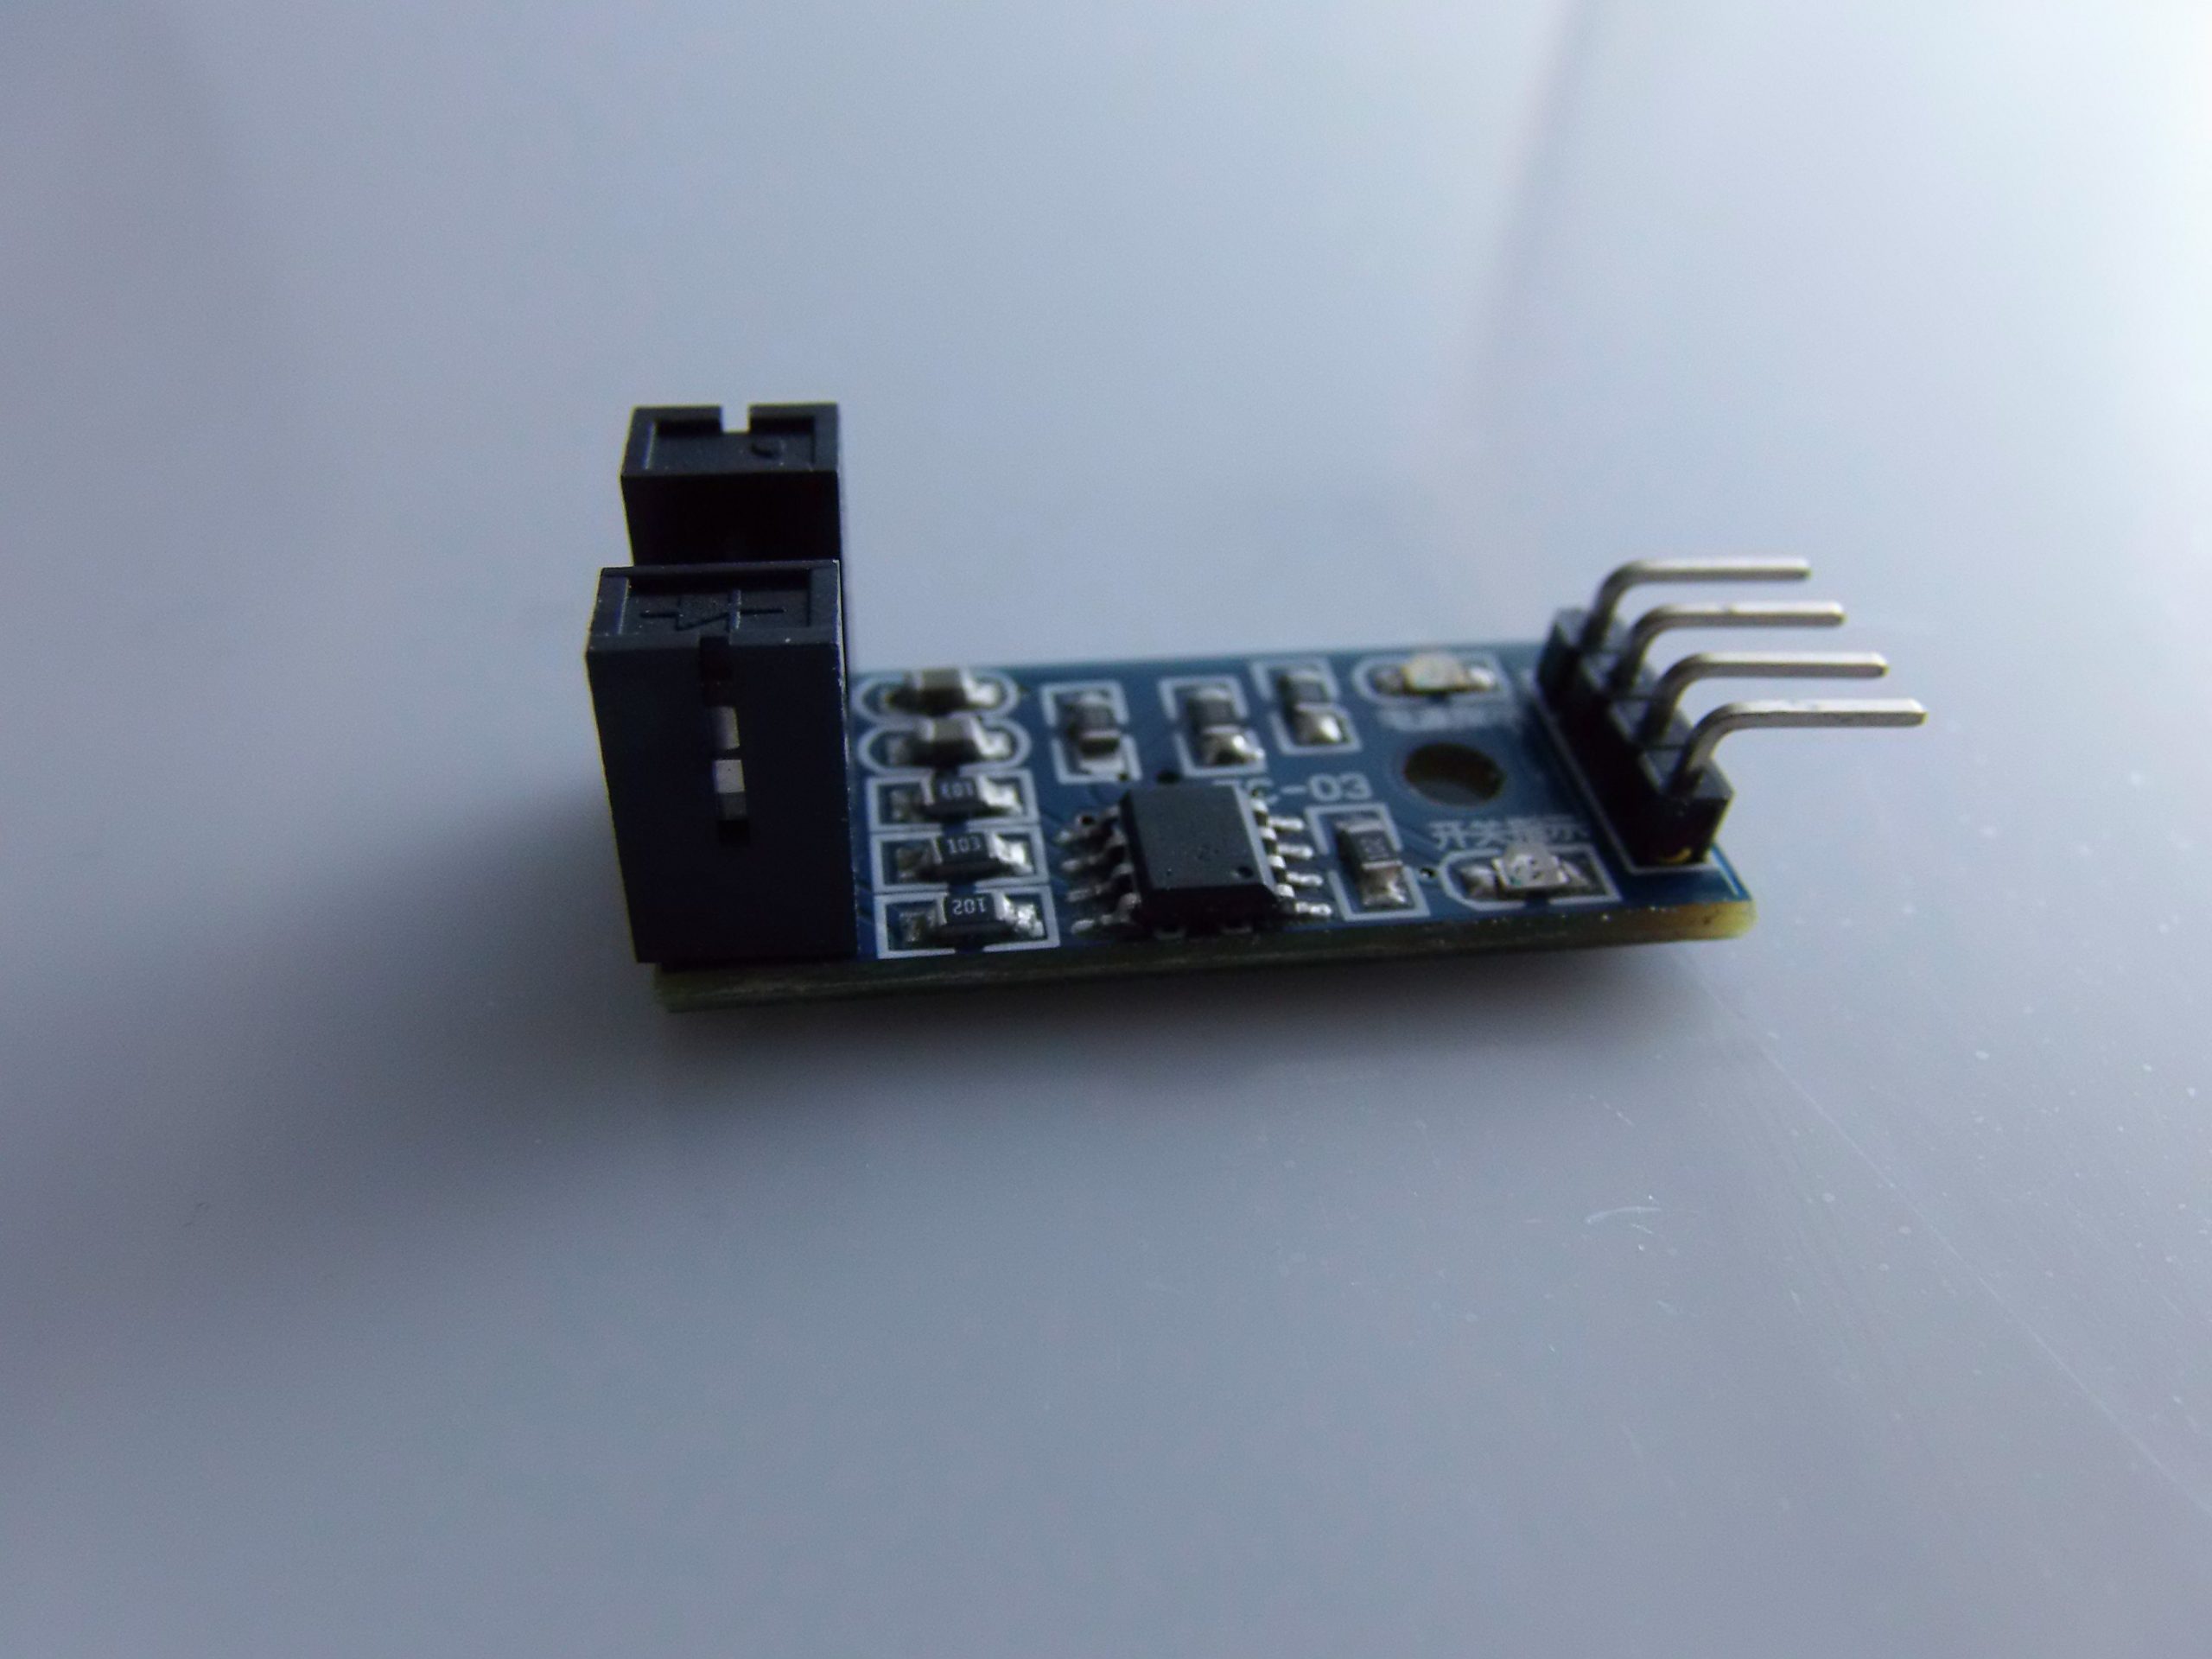
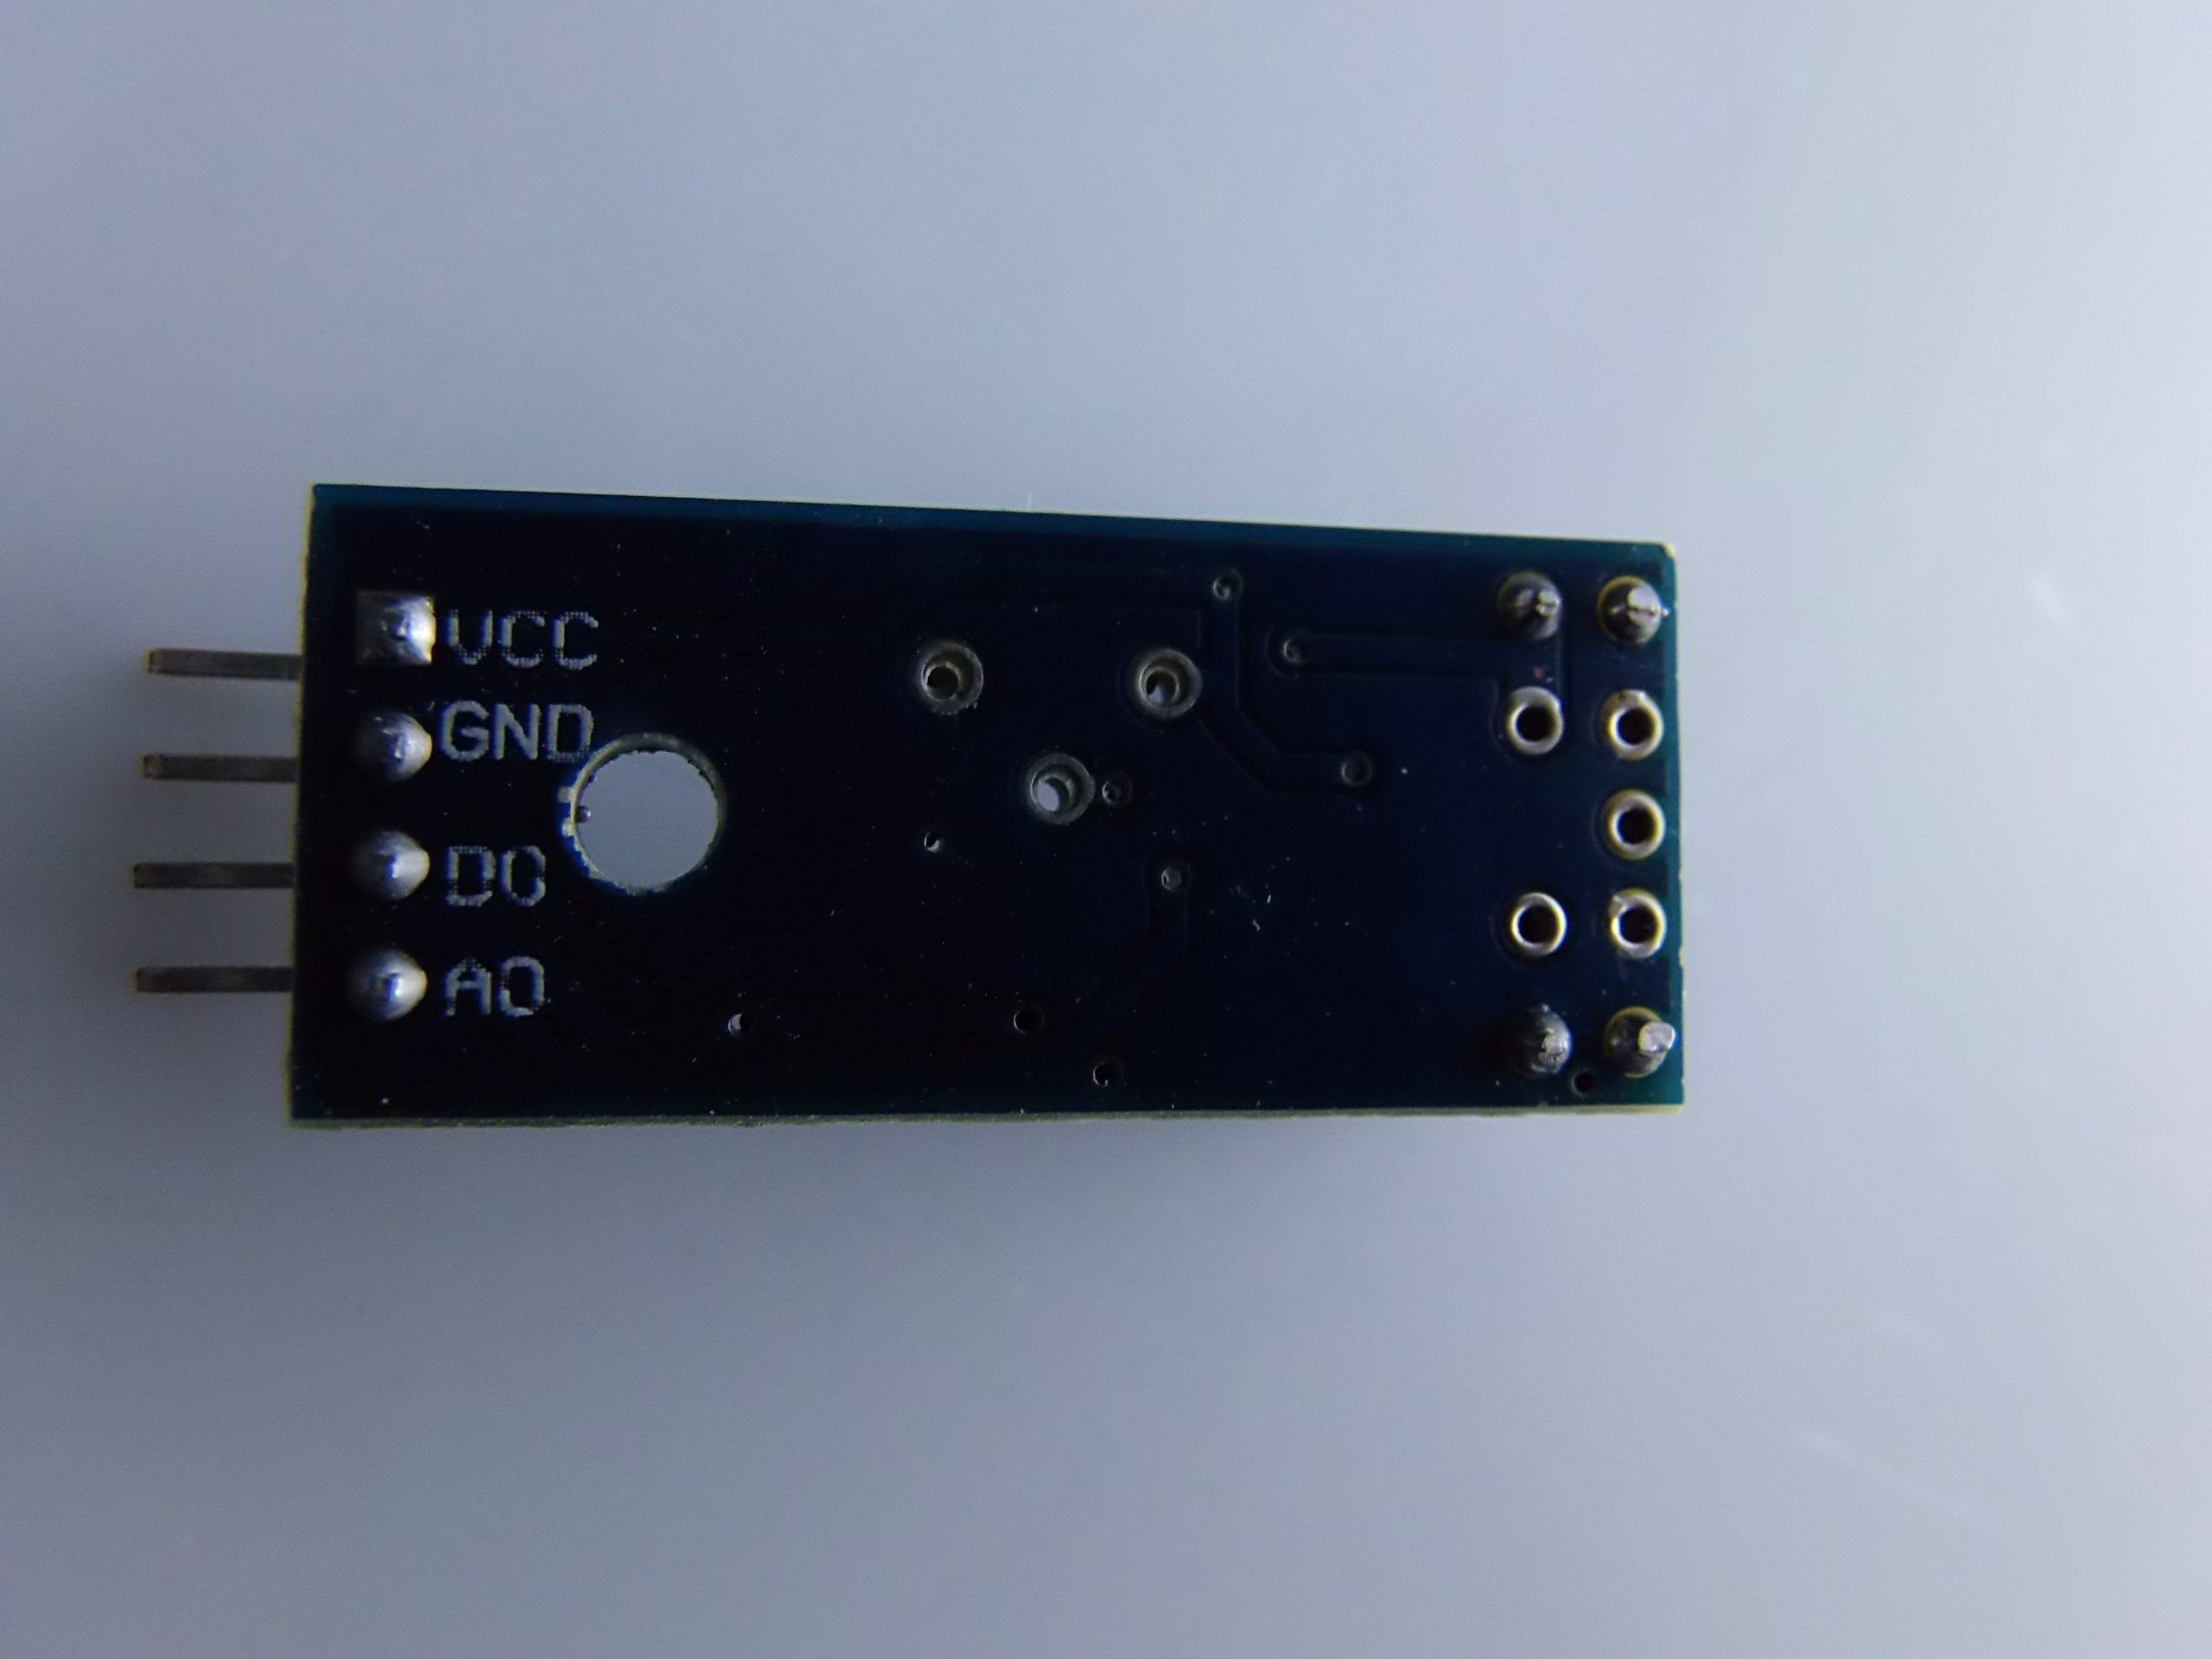
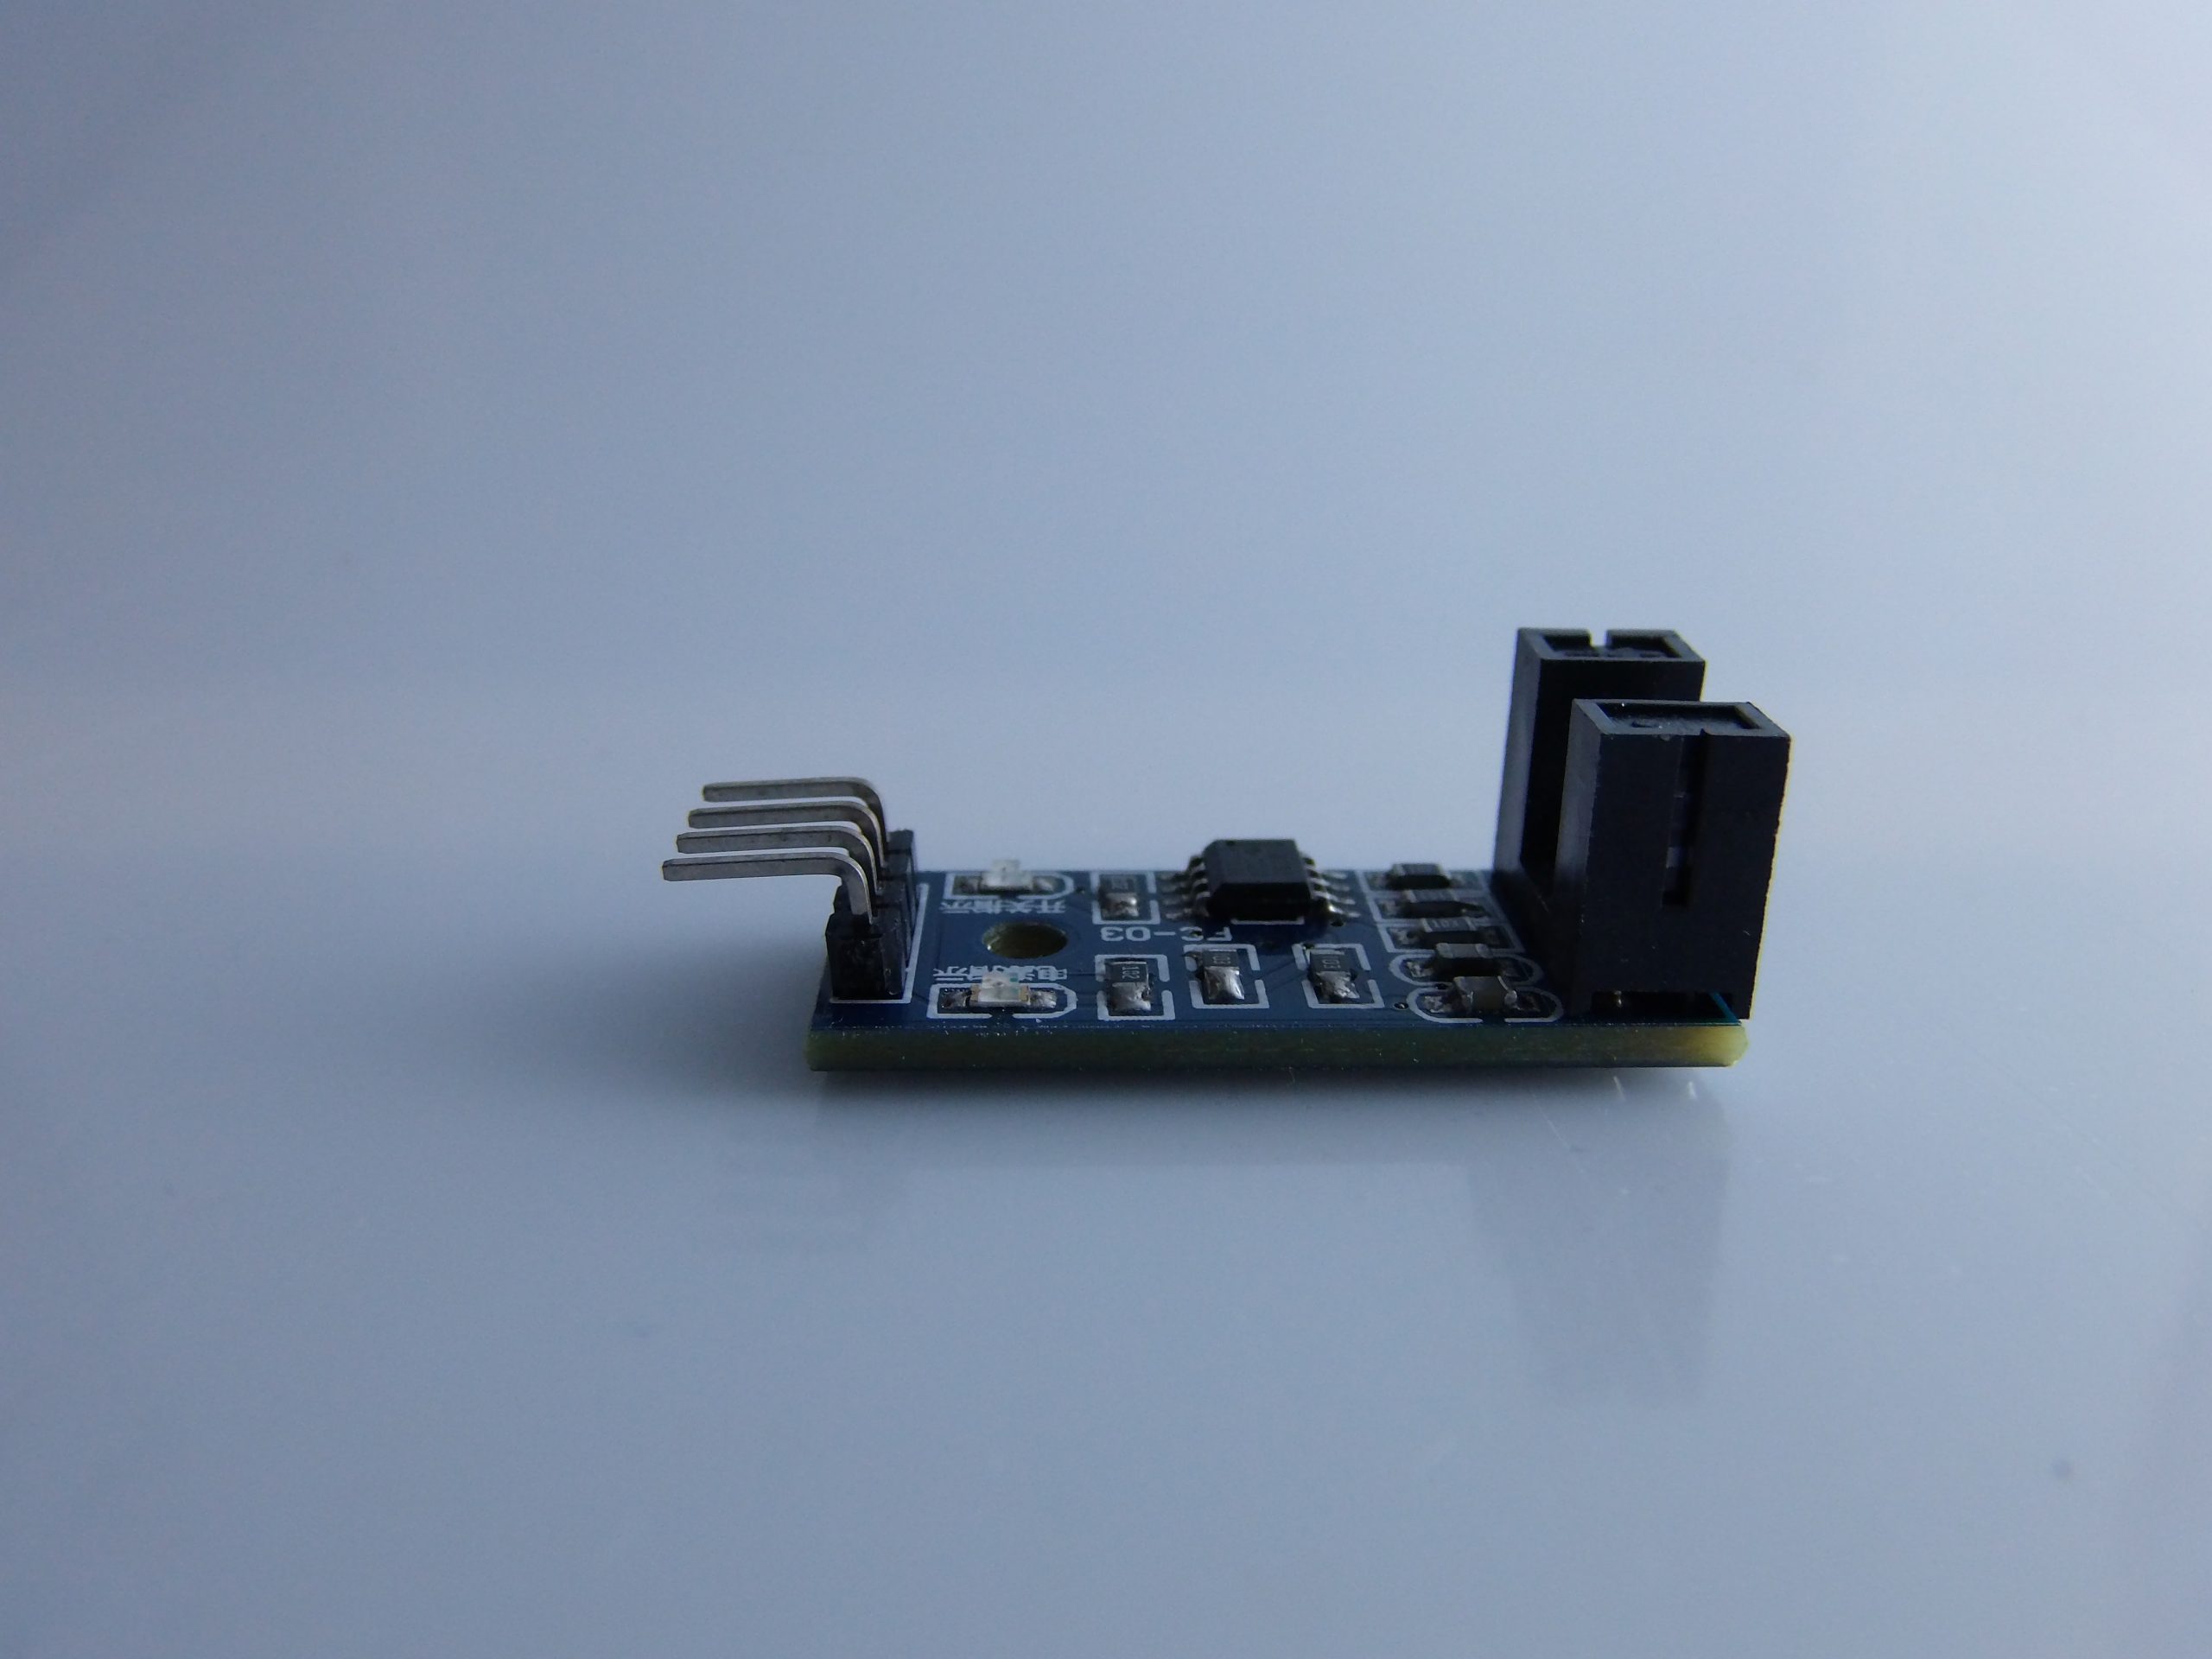
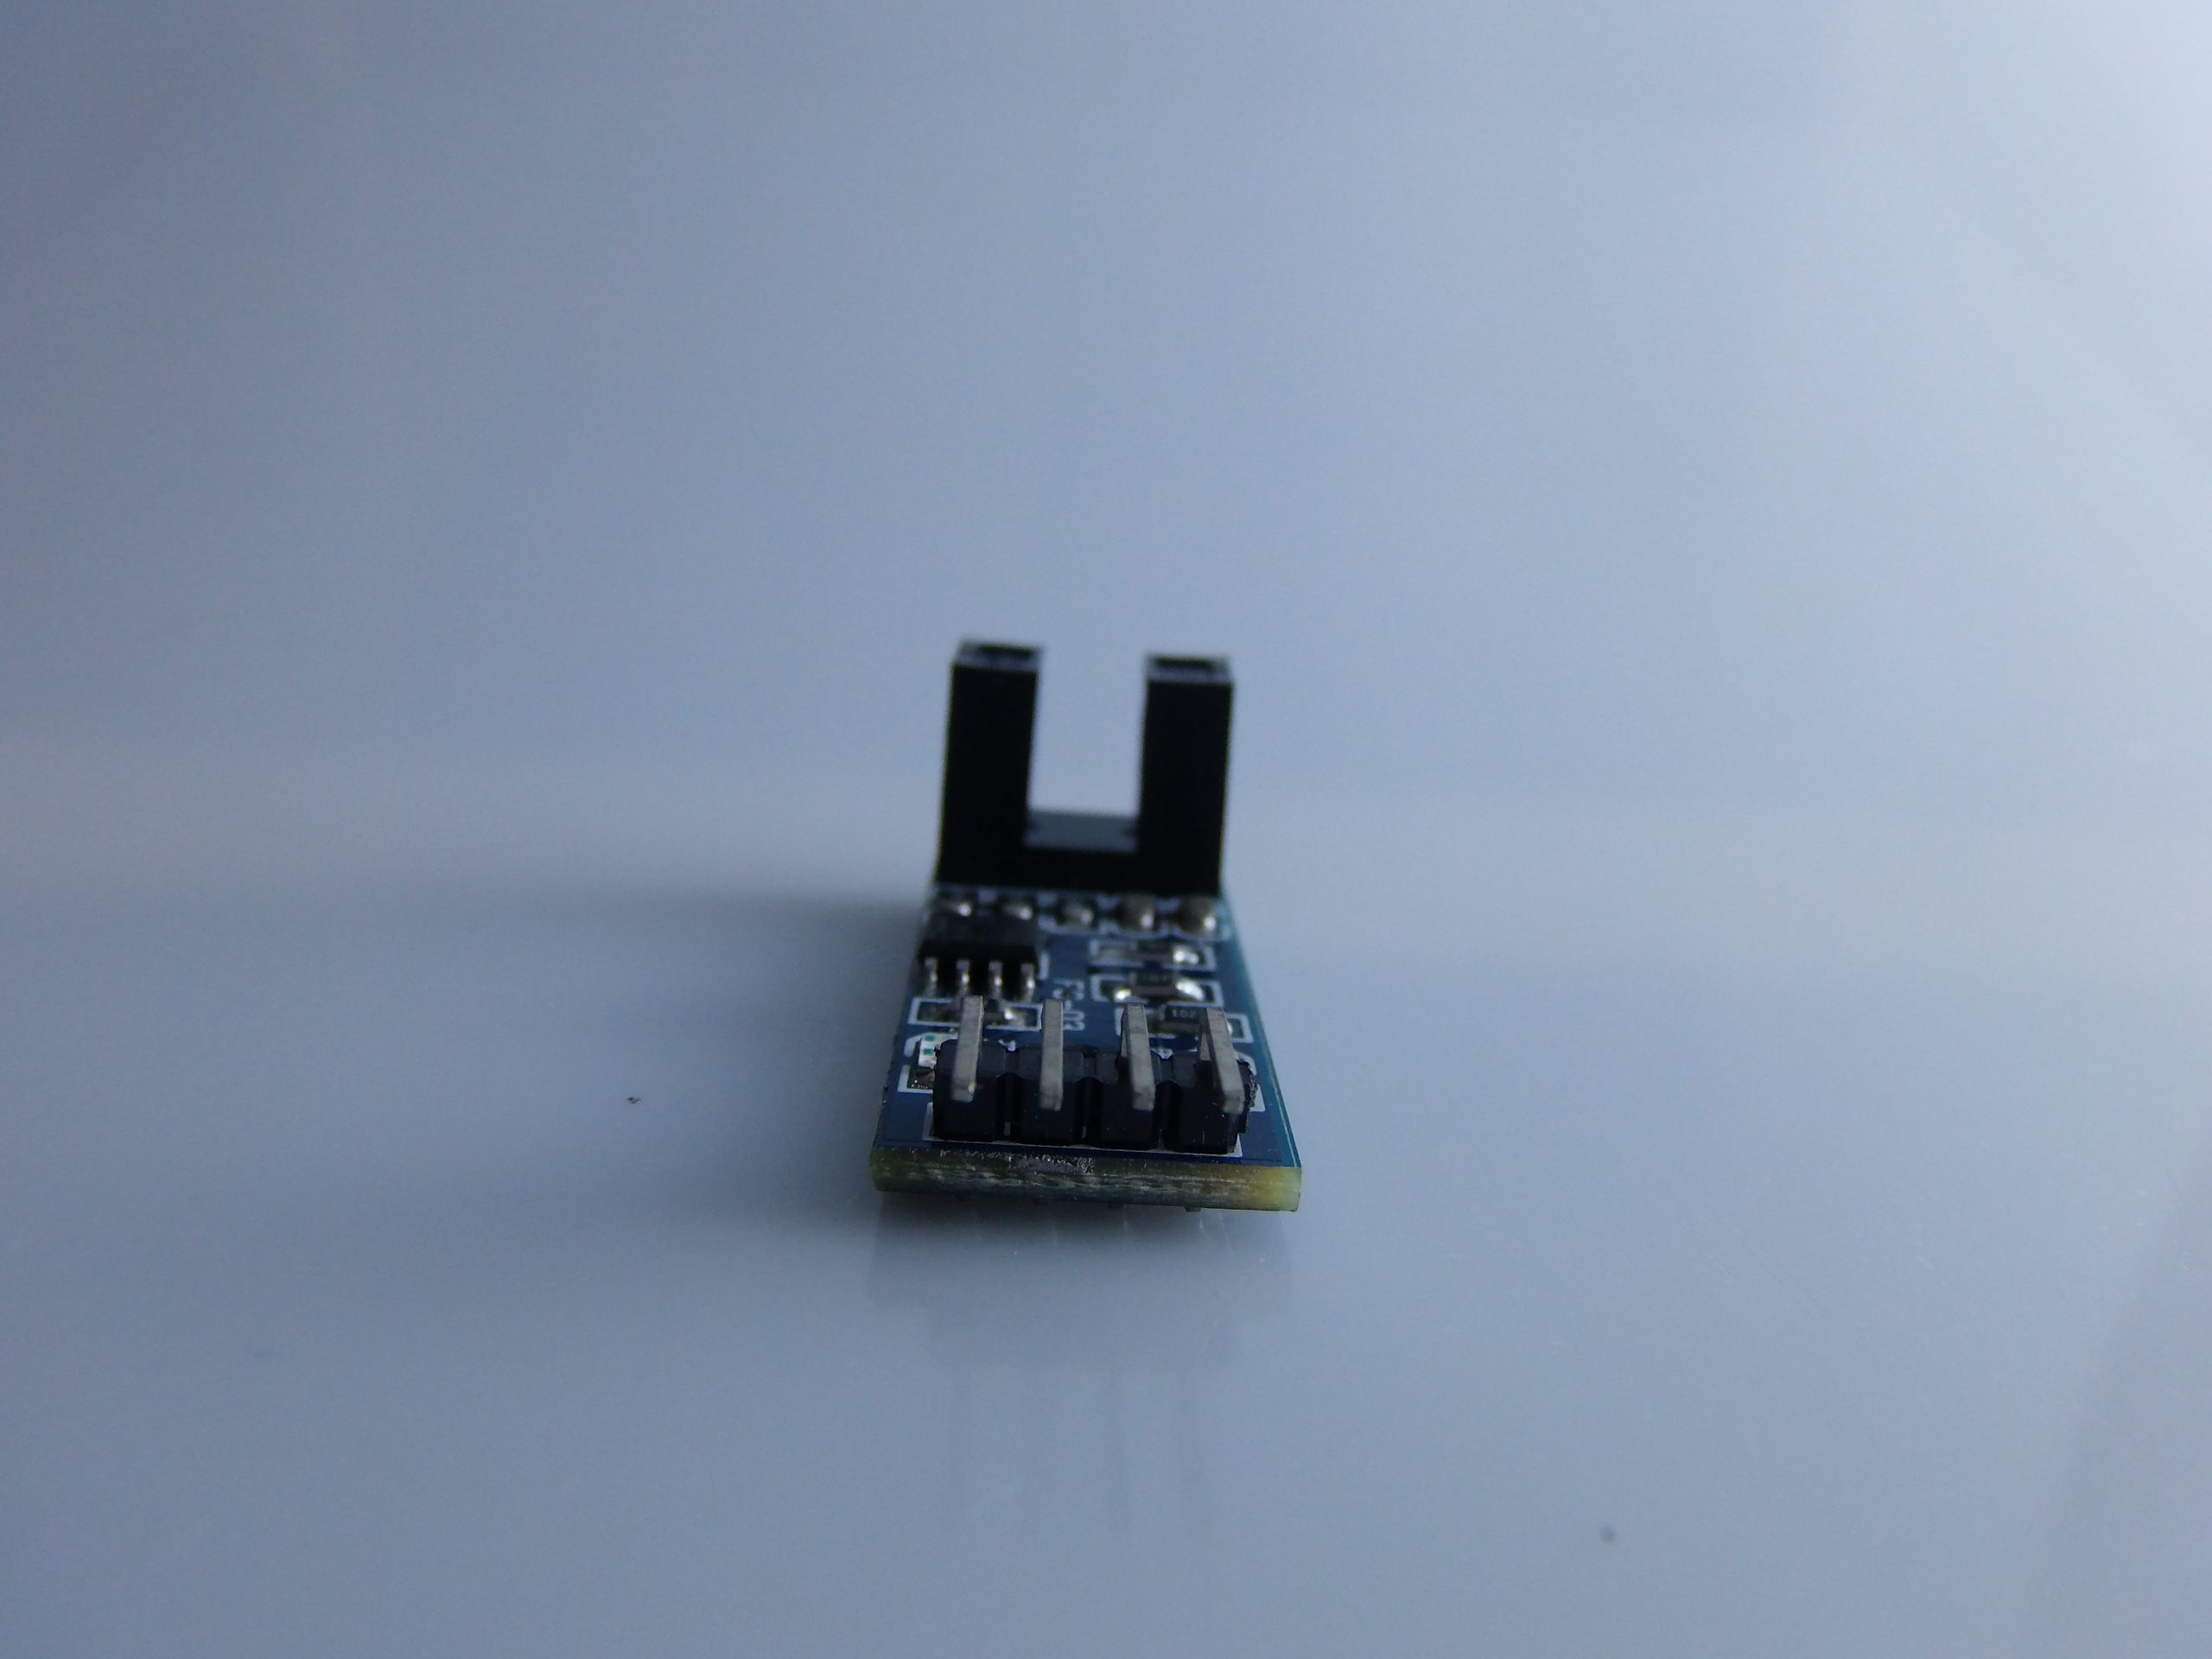
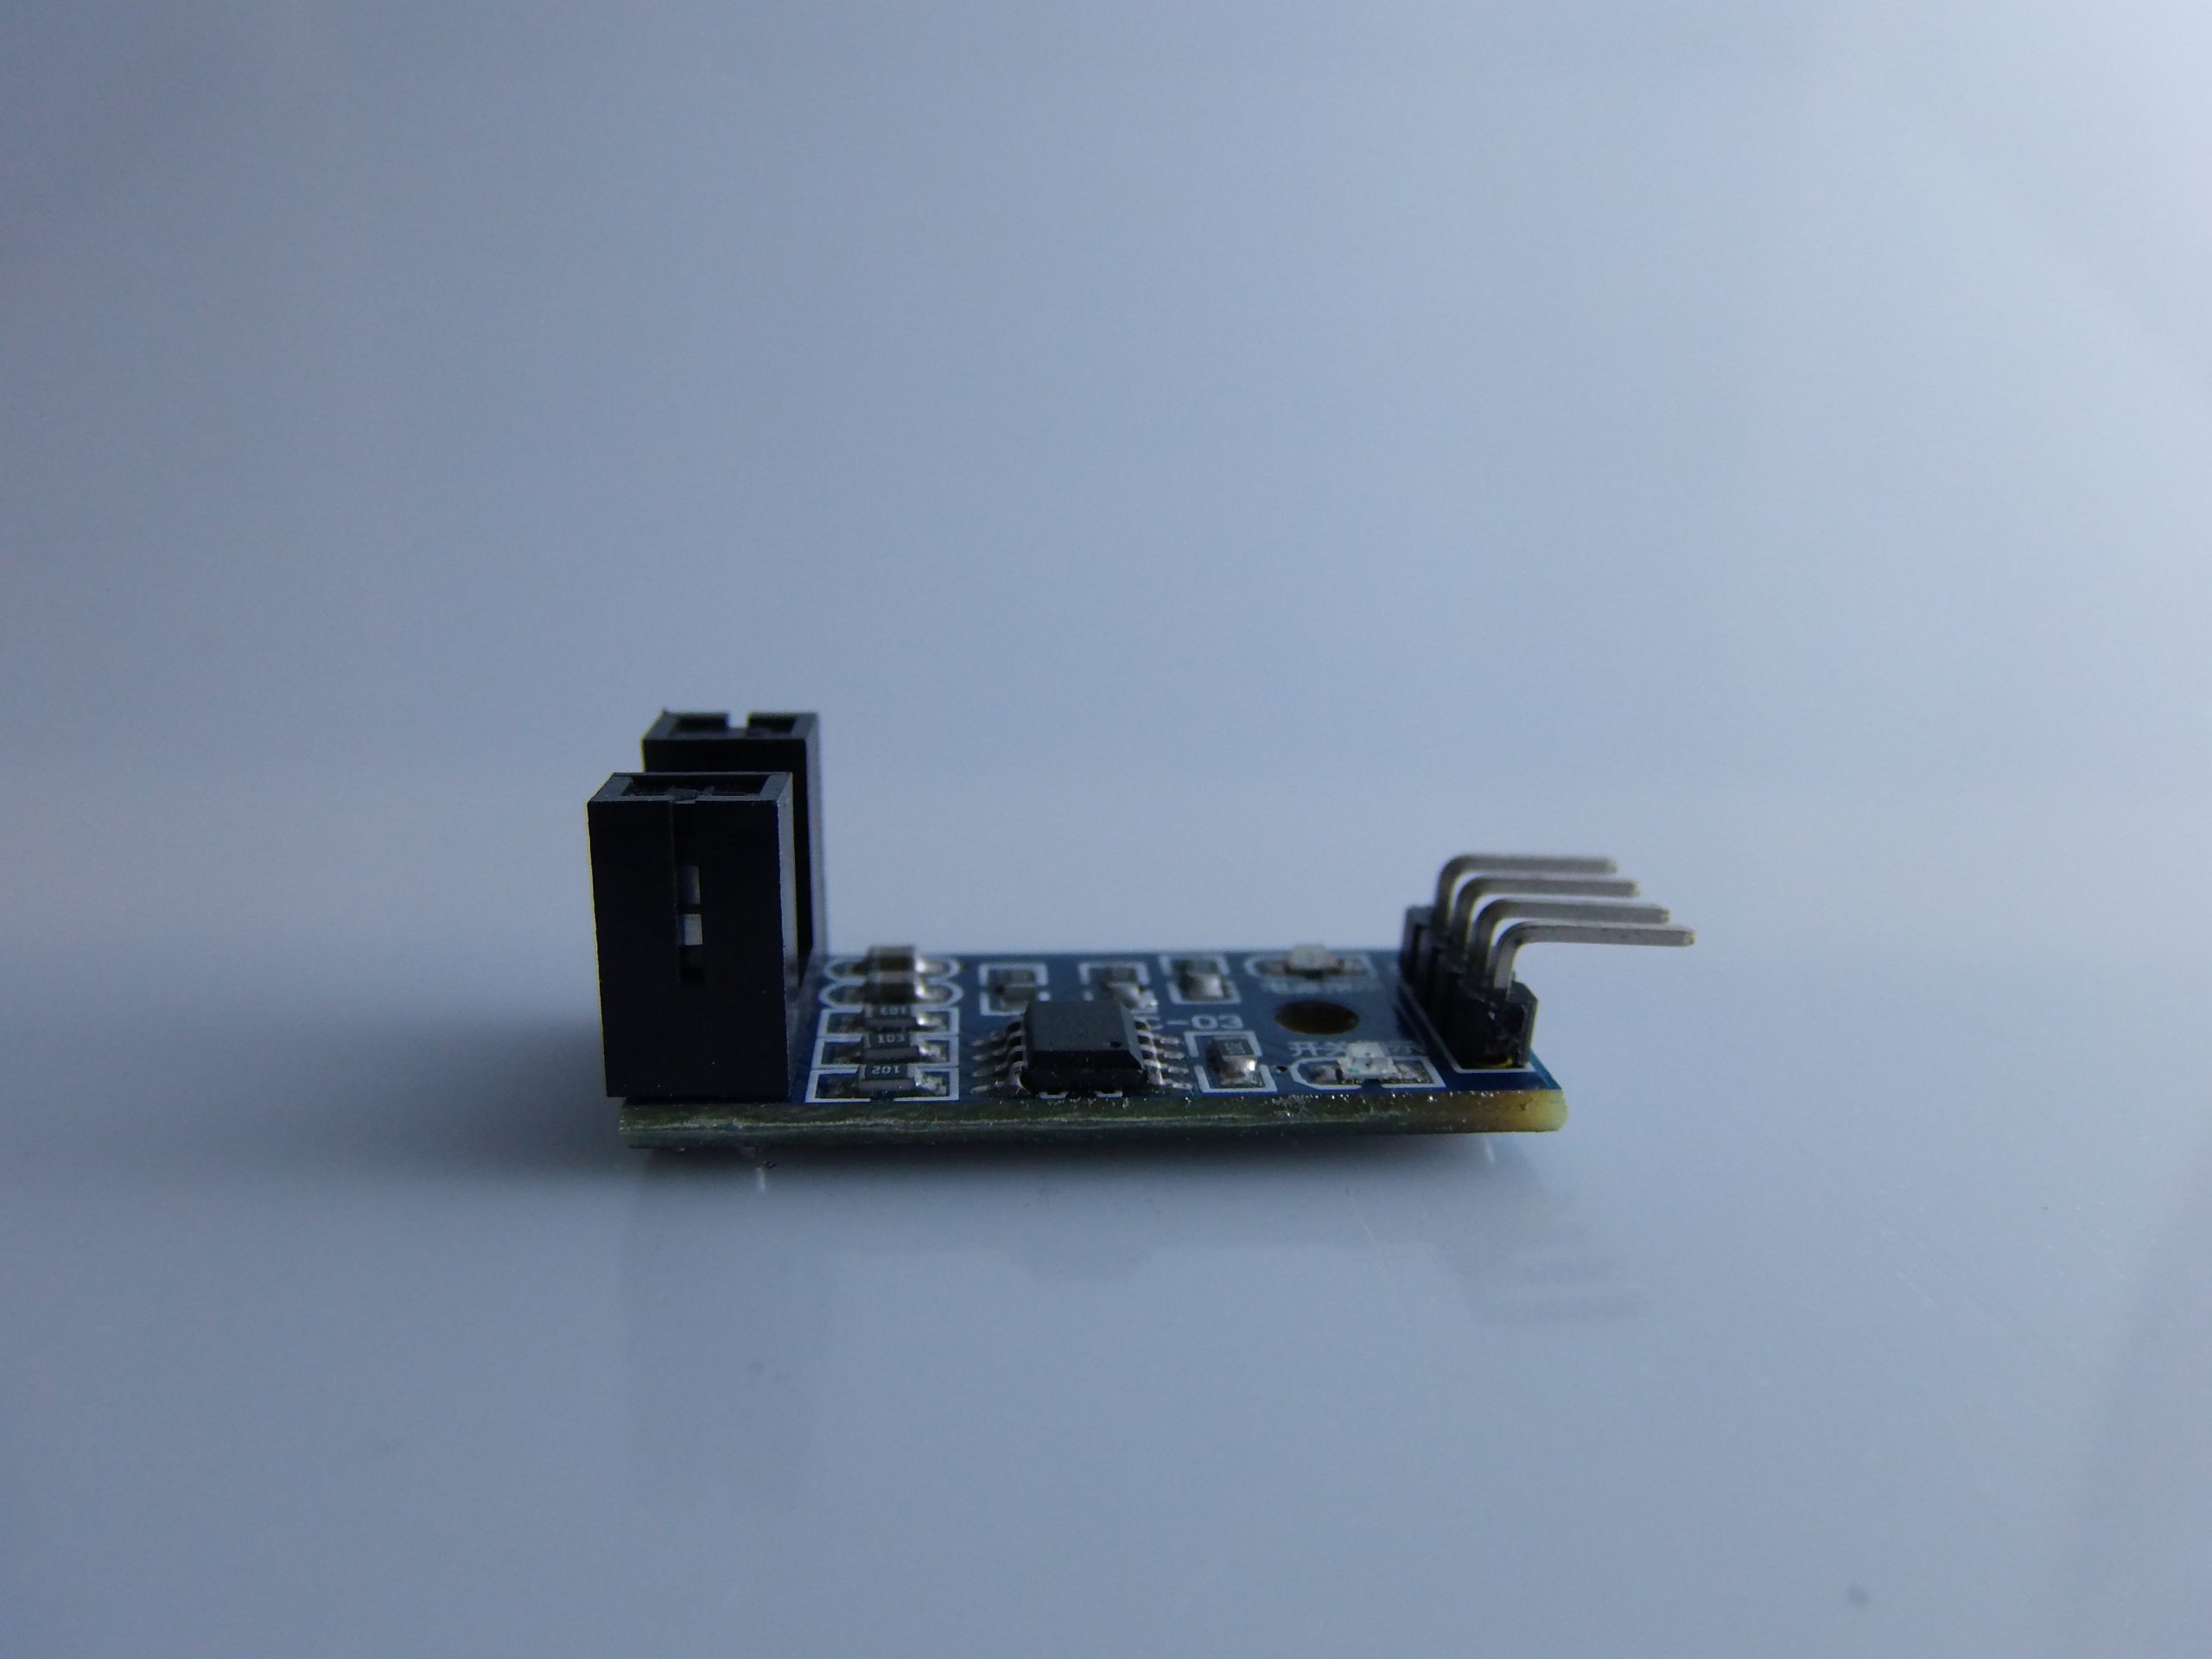
Modulo Sensore di Velocità con funzione di encoder digitale
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA
Modulo Sensore di Velocità con funzione di encoder digitale
Disponibile su ordinazione
Descrizione
⚙️ Modulo Sensore di Velocità con Encoder Digitale – Descrizione Completa
✅ Cos’è?
Il Modulo Sensore di Velocità con encoder digitale è un dispositivo progettato per misurare la velocità angolare o la rotazione di un asse (ad esempio ruote motrici) utilizzando un sistema ottico a infrarossi. È comunemente impiegato nei robot mobili, nei sistemi di conteggio rotazioni e nei progetti che richiedono la misura di velocità o distanza percorsa.
🔧 Come funziona
Il modulo sfrutta:
- Un emettitore IR (LED infrarosso)
- Un ricevitore IR (fototransistor)
- Un disco forato o a strisce alternate (encoder ottico)
Quando il disco ruota, i fori o le strisce interrompono il fascio IR, generando impulsi digitali che Arduino può contare per determinare la velocità o la distanza.
🧩 Componenti principali del modulo
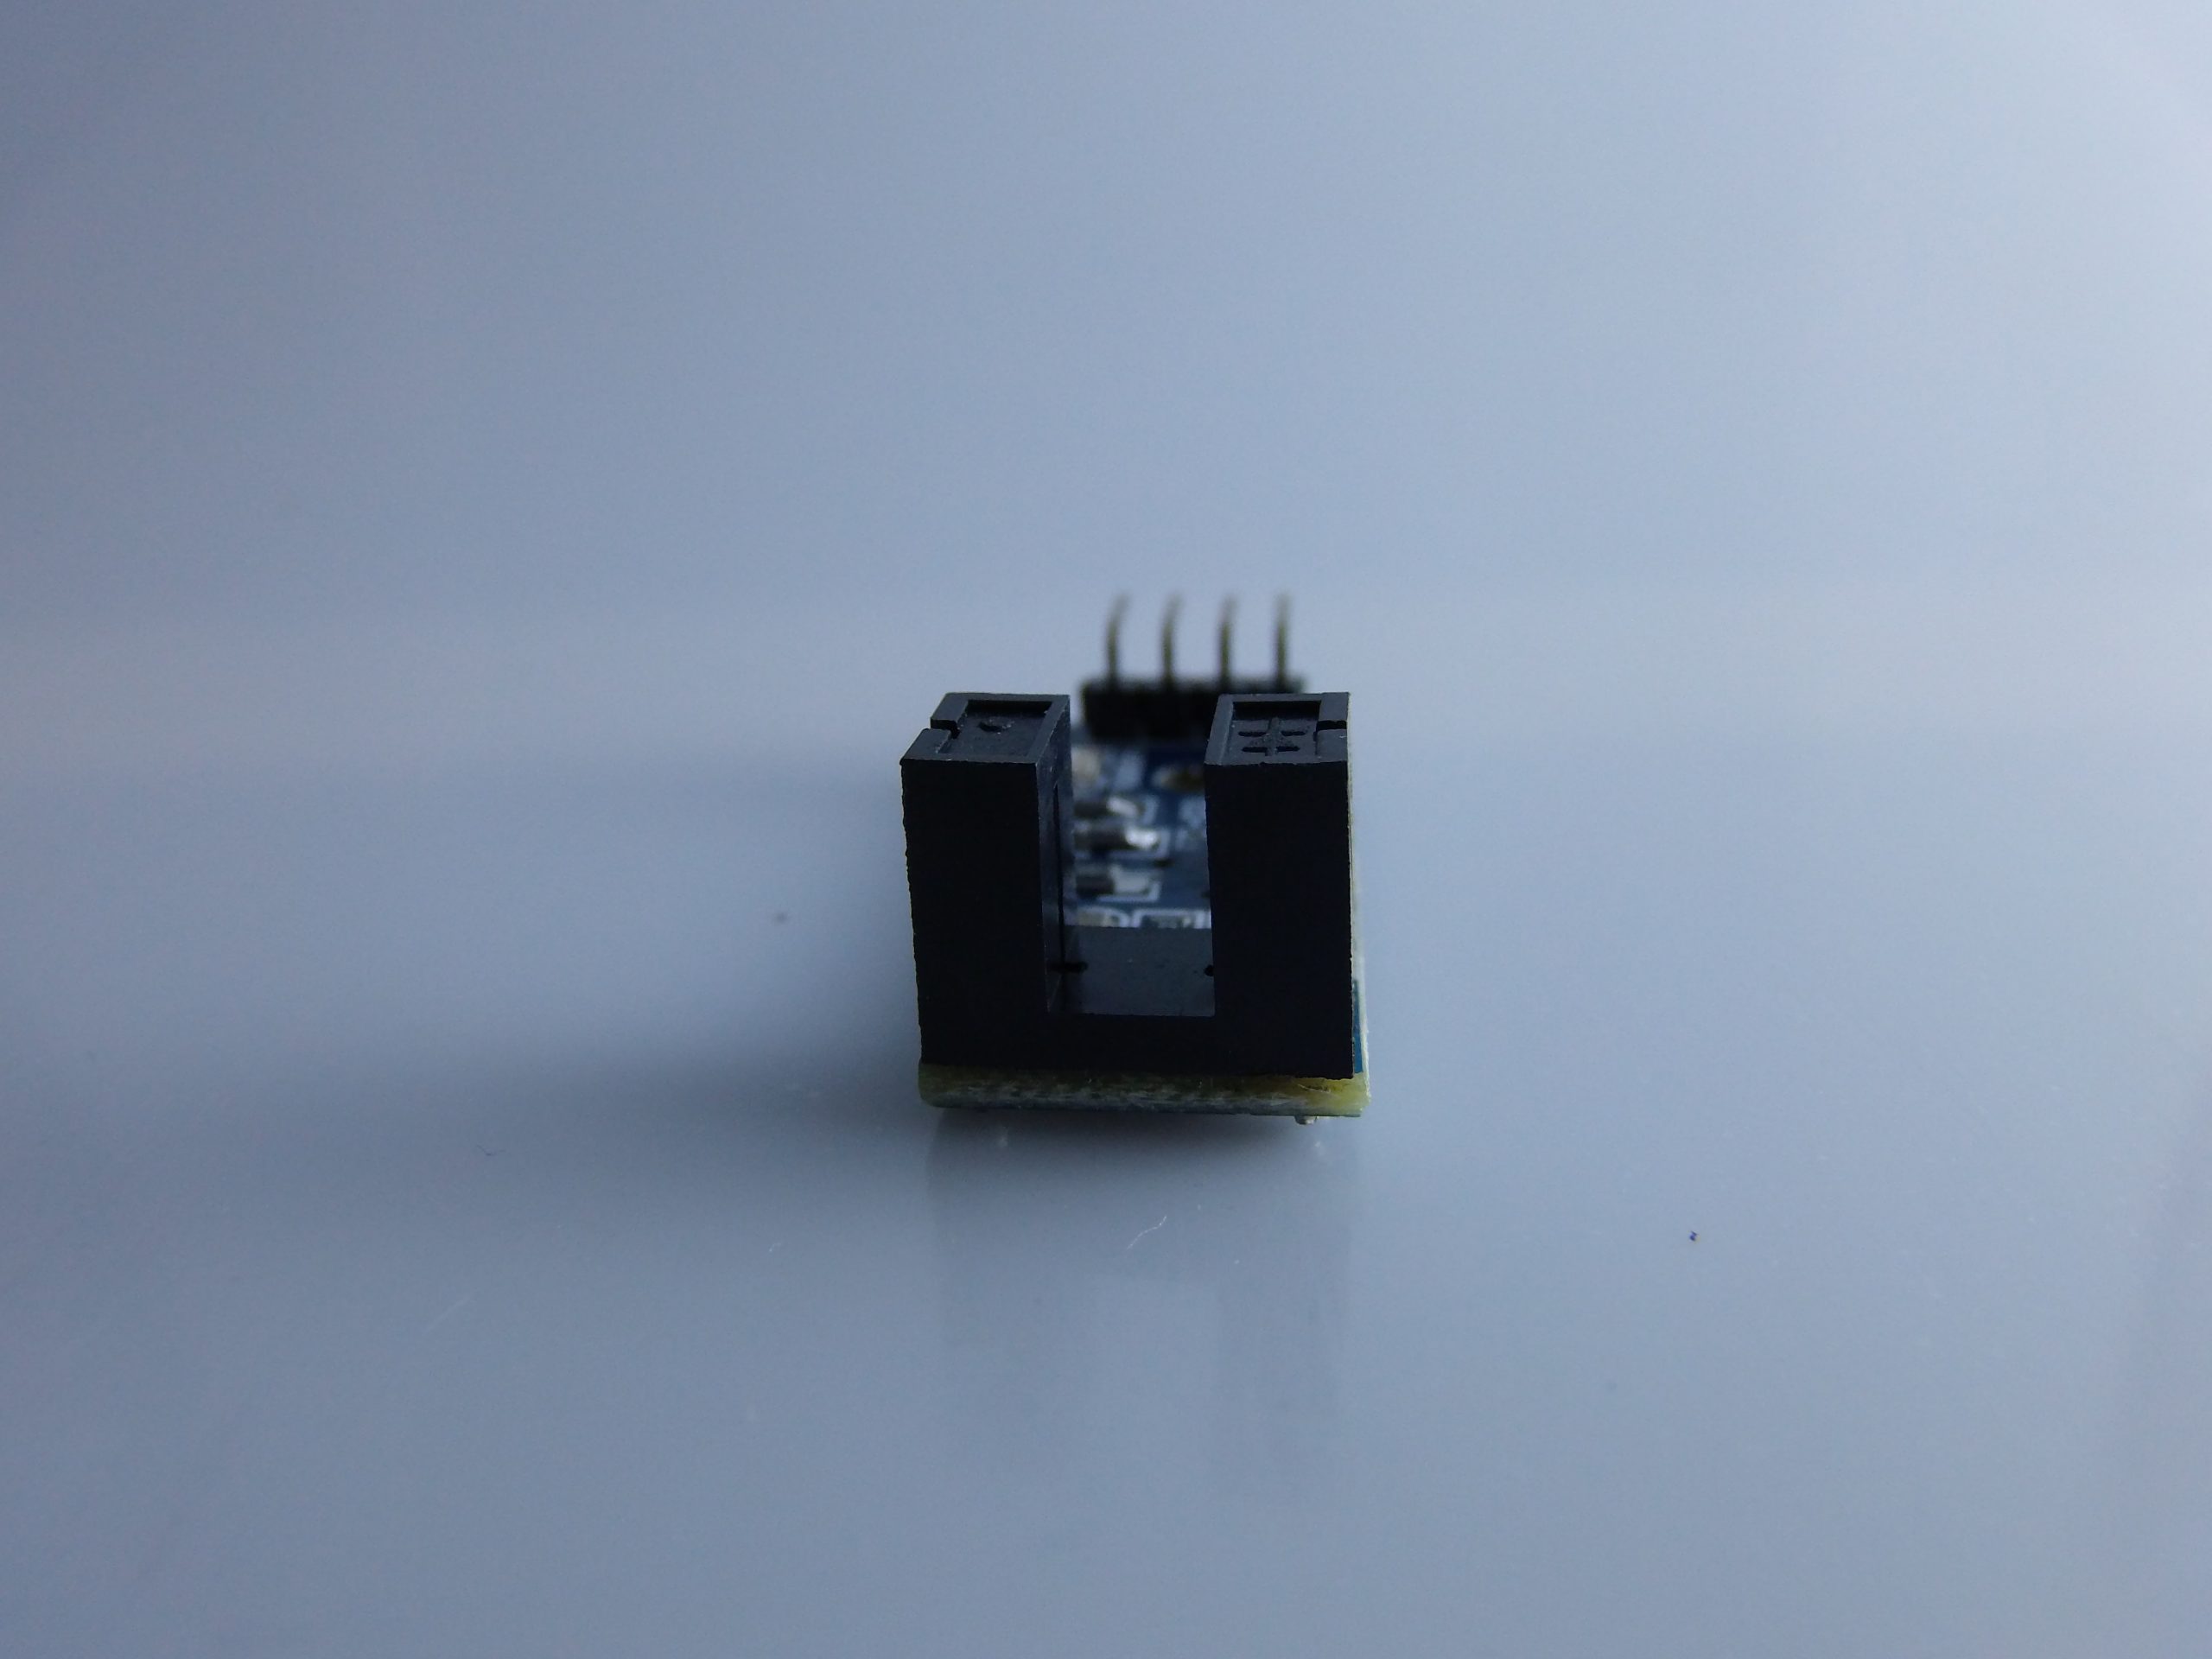
- Emettitore + ricevitore IR
- Comparatori per pulire il segnale
- Uscita digitale a onda quadra (HIGH/LOW)
- Interfaccia con 3 o 4 pin (VCC, GND, OUT, a volte anche A0)
- Supporto meccanico per asse/disco
📦 Caratteristiche tecniche
| Caratteristica | Valore |
|---|---|
| Tensione di lavoro | 3.3V – 5V |
| Tipo di segnale | Digitale (impulsi) |
| Uscita | TTL (HIGH/LOW) |
| Frequenza max | ~2kHz (dipende dal disco) |
| Sensore ottico | Infrarosso (850–950nm) |
| Applicazione | Conta giri, velocità, encoder |
🔌 Collegamento con Arduino
🧰 Materiali
- Arduino Uno/Nano/Mega
- Modulo encoder IR
- Disco forato o ruota con strisce nere/bianche
- Cavi jumper
🖇️ Schema di collegamento
| Modulo Encoder | Arduino Pin |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (consigliato, pin con interrupt) |
⚠️ Importante: collega OUT a un pin con interrupt hardware (D2 o D3 su Arduino Uno) per conteggio preciso.
👨💻 Codice di esempio base: conteggio impulsi
volatile int impulsi = 0;

void setup() {
  pinMode(2, INPUT); // pin OUT encoder
  attachInterrupt(digitalPinToInterrupt(2), contaImpulso, RISING);
  Serial.begin(9600);
}

void loop() {
  Serial.print("Impulsi rilevati: ");
  Serial.println(impulsi);
  delay(1000);
}

void contaImpulso() {
  impulsi++;
}
Ogni impulso corrisponde a un’interruzione del raggio IR, quindi a una “finestra” del disco.
📐 Calcolo velocità e distanza
🧮 Formula (esempio base):
velocita = (impulsi / numero_fessure) * (2 * PI * raggio) / tempo;
Dove:
numero_fessure= quanti fori/strisce ci sono nel discoraggio= raggio ruota in metritempo= tempo tra due letture (in secondi)
🧪 Esempio: velocità lineare
#define FESSURE 20
#define RAGGIO_CM 3.0

volatile int impulsi = 0;
unsigned long tempoPrec = 0;

void setup() {
  pinMode(2, INPUT);
  attachInterrupt(digitalPinToInterrupt(2), contaImpulso, RISING);
  Serial.begin(9600);
}

void loop() {
  delay(1000); // campionamento ogni 1 sec

  noInterrupts();
  int conteggio = impulsi;
  impulsi = 0;
  interrupts();

  float giroRuota = 2 * PI * RAGGIO_CM / 100.0;
  float giri = (float)conteggio / FESSURE;
  float distanza = giri * giroRuota;
  float velocita = distanza / 1.0; // m/s, perché il tempo è 1 sec

  Serial.print("Velocità (m/s): ");
  Serial.println(velocita);
}
void contaImpulso() {
  impulsi++;
}
🔬 Test e calibrazione
- Usa un disco con numero noto di fessure
- Misura il diametro effettivo della ruota
- Verifica la precisione su rotazioni note (es. 1 giro completo = 20 impulsi)
- Se il segnale è instabile, aggiungi un condensatore di decoupling o un filtro software
🧠 Applicazioni pratiche
- 🚗 Robot mobili: calcolo distanza percorsa
- 📦 Nastri trasportatori: conta oggetti o lunghezza
- 🏎️ Auto RC / veicoli autonomi: controllo velocità
- ⚙️ Macchine CNC: encoder per asse di movimento
- ⏱️ Cronometraggio: misure di velocità in fisica sperimentale
📝 Conclusione
✅ Il sensore di velocità con encoder è uno strumento versatile e semplice da usare
✅ Fornisce dati precisi su rotazioni, velocità e distanza
✅ Essenziale nei progetti di robotica, automazione e ingegneria meccanica
Perfetto! Ti fornisco:
✅ Sketch Arduino preconfezionato
per Modulo Sensore di Velocità con Encoder Digitale
🎯 Obiettivo:
Misurare impulsi generati dalla rotazione di una ruota con encoder ottico e calcolare la velocità lineare e la distanza percorsa in metri.
🧪 Sketch completo Arduino
// -------------------------------
// Modulo Encoder Velocità IR
// -------------------------------

#define ENCODER_PIN 2              // Collegato all'uscita digitale del modulo IR
#define NUM_FESSURE 20             // Numero di fessure/strisce sul disco
#define RAGGIO_RUOTA_CM 3.0        // Raggio della ruota in cm

volatile unsigned int impulsi = 0;
unsigned long tempoPrecedente = 0;
const unsigned long intervallo = 1000; // Tempo tra letture (ms)

void setup() {
  pinMode(ENCODER_PIN, INPUT);
  attachInterrupt(digitalPinToInterrupt(ENCODER_PIN), contaImpulsi, RISING);
  Serial.begin(9600);
  Serial.println("Sensore Encoder IR Avviato");
}

void loop() {
  unsigned long tempoAttuale = millis();

  if (tempoAttuale - tempoPrecedente >= intervallo) {
    noInterrupts();               // Disattiva gli interrupt per leggere in modo sicuro
    unsigned int conteggio = impulsi;
    impulsi = 0;
    interrupts();                 // Riattiva gli interrupt

    // Calcolo della distanza e velocità
    float giri = (float)conteggio / NUM_FESSURE;
    float circonferenza = 2 * PI * RAGGIO_RUOTA_CM / 100.0; // in metri
    float distanza = giri * circonferenza;                  // in metri
    float velocita = distanza / (intervallo / 1000.0);      // m/s

    Serial.print("Impulsi: ");
    Serial.print(conteggio);
    Serial.print(" | Distanza: ");
    Serial.print(distanza, 3);
    Serial.print(" m | Velocità: ");
    Serial.print(velocita, 3);
    Serial.println(" m/s");

    tempoPrecedente = tempoAttuale;
  }
}

void contaImpulsi() {
  impulsi++;
}
🧰 Componenti richiesti per la simulazione Tinkercad
- Arduino Uno
- Modulo sensore di velocità (IR encoder)
- Disco encoder simulato (può essere un pulsante se il disco non è disponibile)
- Cavi jumper
- (Opzionale) Motore DC con ruota
🔧 Simulazione in Tinkercad (alternativa se non hai il disco):
Puoi simulare il sensore usando un pulsante o sensore a infrarossi collegato al pin D2, e ogni pressione simula un “impulso”.
Collegamento:
| Componente | Arduino |
|---|---|
| OUT sensore (o pulsante) | D2 |
| VCC | 5V |
| GND | GND |
|
GENERALI |
MODELLO |
sensore di |
|
MATERIALI |
pcb + componenti |
|
|
COMPATIBILITA’ |
ARDUINO |
|
|
COMPONENTI ELETTRICI |
VOLTAGGIO DI INPUT |
3,3-5V |
|
PESO E DIMENSIONI |
PESO DEL PRODOTTO |
7g |
|
PESO DEL PACCHETTO |
0.085 kg |
|
|
DIMENSIONI DEL PRODOTTO (L x W x H) |
4 x 1,5 x 2 cm |
|
|
DIMENSIONI DEL PACCHETTO (L x W x H) |
5 x 3 x 3 cm |
|
|
CONTENUTO DELLA CONFEZIONE |
CONTENUTO DELLA CONFEZIONE |
1 x Modulo |
Abbiamo disponibili la scheda tecnica di tutti i componenti, qualora non fosse presente nella scheda download del prodotto inviaci un messaggio dal modulo contattaci e pubblicheremo la prima possibile nel nostro sito.
< / div>
Tutorial: Come usare il Modulo Sensore di Velocità
Il Modulo Sensore di Velocità con encoder digitale è ideale per misurare la velocità di rotazione di un motore o di un dispositivo rotante. Utile per progetti di robotica e automazione.
Cosa serve
- Arduino UNO o compatibile
- Filtri elettrici (R/C)
- Cavo di alimentazione 5V
- Cavo di dati (per i pin di I/O)
Passi
- 1. Collega il modulo al Arduino tramite i pin GND, 5V, D2 e D3.
- 2. Monta un filtro elettrico tra 5V e GND per proteggere il modulo.
- 3. Collega il cavo di alimentazione 5V al modulo.
- 4. Collega il cavo di dati al pin D2 e D3.
- 5. Carica l’Arduino IDE.
- 6. Inserisci il codice di esempio fornito.
- 7. Carica il codice su Arduino.
- 8. Controlla la velocità di rotazione visualizzata sulla console seriale.
Codice di esempio
```cpp
#include <Encoder.h>

Encoder myEncoder(D2, D3);

void setup() {
  Serial.begin(9600);
}

void loop() {
  Serial.println(myEncoder.read());
}
```
Mini-progetto
Crea un dispositivo di controllo di velocità per un motore DC utilizzando il modulo e l’Arduino.
Errori comuni
- Omettere di collegare il filtro elettrico.
- Collegare i pin sbagliati.
- Dimenticare di caricare il codice.
- Non verificare la connettività dei pin prima di caricare il codice.
Accessori consigliati
- Motore DC
- Arduino UNO
- Filtro elettrico (R/C)
- Cavo di alimentazione 5V
Domande frequenti
Il modulo funziona con un’alimentazione diversa da 5V?
Verifica sul datasheet. Altre alimentazioni potrebbero richiedere un convertitore.
Quali pin dell’Arduino devo utilizzare?
Utilizza i pin D2 e D3 per connettere il modulo.
Il modulo funziona con Arduino compatibili?
Sì, ma assicurati che l’alimentazione sia compatibile con 5V.
Come posso verificare la connessione?
Controlla la console seriale dopo aver caricato il codice.
Informazioni aggiuntive
| Peso | 14 g |
|---|
Prodotti correlati
-
In offerta!
4 Pezzi 38Khz IR LED Ricevitore Infrarossi Universale TL1838 VS1838B arduino compatibile
Il prezzo originale era: 4,58 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Convertitore Seriale Bluetooth HC-06 Slave per Arduino
Il prezzo originale era: 9,80 €.7,34 €Il prezzo attuale è: 7,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo W5100 Shield ethernet LAN con slot SD compatibile con Arduino
Il prezzo originale era: 18,44 €.15,98 €Il prezzo attuale è: 15,98 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Sensore per rilevamento di Luce con Fotodiodo compatibile con Arduino
Il prezzo originale era: 4,70 €.2,24 €Il prezzo attuale è: 2,24 €. Escluso IVA Aggiungi al carrello