 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
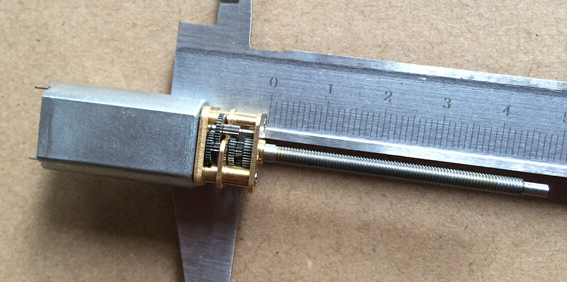
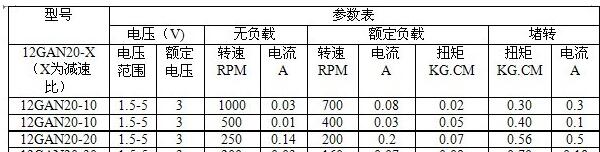
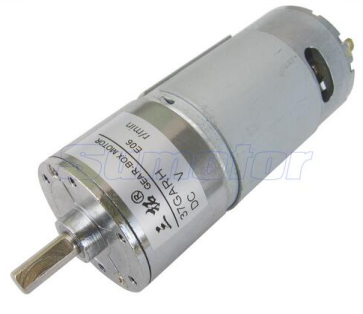
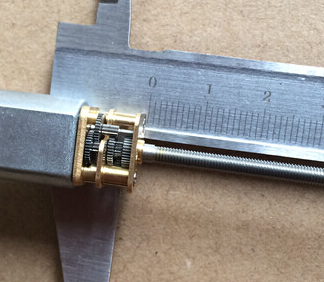
Was ist das? Ein vollständiges Fluggetriebe von 55mm mit Motor N20 12GAN20-20, das dazu gedacht ist, die Leistung von DC-Motoren zu erhöhen. Eigenschaften Getriebe-Durchmesser: 55mm Motor: N20 12GAN20-20 Spannung: 3-12V Drehzahlverhältnis: 1:250 U/min Wozu dient es? Dieses Getriebe ist ideal für Robotik-Projekte, Flugmodelle und jede andere Anwendung, die einen rotierenden Bewegungsablauf mit einem guten Leistung/Gewicht-Verhältnis erfordert. Es kann verwendet werden, um Drohnen, Flugmodelle oder kleine Rover zu bauen. Anleitung: Wie man ein vollständiges Fluggetriebe von 55mm mit Motor N20 verwendet. Dieses vollständige Fluggetriebe ist ideal für Robotik-Projekte, Flugmodelle und jede andere Anwendung, die einen rotierenden Bewegungsablauf mit einem guten Leistung/Gewicht-Verhältnis erfordert. Es eignet sich sowohl für Anfänger als auch für Fortgeschrittene. Was braucht man? Arduino Uno USB-A-MicroB-Kabel Positionssensoren (optional) Stromversorgung Schritte Überprüfen Sie die Betriebsspannung des Motors im Datenblatt und verbinden Sie den Stromversorger mit dem Motor. Verbinden Sie die Pins des Motors mit dem Arduino über einen H-Bridge oder einen Motor-Treiber (wie L298N) für die Steuerung. Laden Sie und installieren Sie die Adafruit Motor Shield-Bibliothek, falls sie nicht bereits in Ihrem Arduino-Umfeld vorhanden ist. Schreiben Sie ein einfaches Sketch, das den Motor in Abfolge einschaltet und ausschaltet und überprüfen Sie die Spezifikationen im Datenblatt für Strombegrenzungen. Testen Sie den Motor mit verschiedenen Spannungsebenen zwischen 3V und 12V, um die Leistungsdifferenzen zu bewerten. Wenn erforderlich, fügen Sie Positionssensoren an die Zähne des Getriebes an, um eine präzise Bewegungssteuerung zu gewährleisten. Optimieren Sie den Code, um eine konstante Geschwindigkeit zu erreichen und Verzögerungen im Bewegungsablauf zu reduzieren. Stellen Sie sicher, dass der Stromversorger die maximale Strommenge bereitstellen kann, die vom Motor verlangt wird. Beispielcode void setup() { // Initialisiere den Motor-Treiber } void loop() { // Starte und stoppe den Motor abwechselnd } Mini-Projekt Erstellen Sie einen kleinen Rover oder eine mobile Basis mit diesem Motor als Antriebswerk. Verwenden Sie Positionssensoren, um die Bewegungsrichtung zu steuern. Häufige Fehler Überprüfen Sie die Spannungsebenen und Strombegrenzungen im Datenblatt nicht vor der Installation. Omitzen Sie den H-Bridge oder den Motor-Treiber, was das Mikrocontroller beschädigen kann. Überlasten Sie den Stromversorger, was sowohl die Energiequelle als auch den Motor beschädigen kann. Fügen Sie keine Positionssensoren hinzu, um die Drehungen zu überwachen. Empfohlene Zubehör Arduino Uno Motor-Treiber L298N Positionssensoren (Quadratur) Elektronische Verbindungen Häufige Fragen Welche Spannung wird für diesen Motor empfohlen? Überprüfen Sie im Datenblatt des Motors. Kann ich einen anderen Motor-Treiber verwenden? Ja, aber stellen Sie sicher, dass der Treiber kompatibel ist und die maximale Strommenge des Motors verwalten kann.
Rezensionen
Es gibt noch keine Rezensionen.