 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
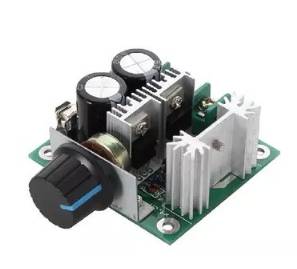
Qu’est-ce que le Contrôleur CCMHC PWM DC ? Le Contrôleur CCMHC PWM DC est un dispositif électronique permettant de contrôler la vitesse d’un moteur CC. En utilisant la méthode de commutation PWM (Pulse Width Modulation), le contrôleur régule l’amplitude de l’impulsion envoyée au moteur, influençant ainsi sa vitesse de rotation. Caractéristiques Alimentation : 12V, 24V, 30V, 40V Courant maximal : 10A Technologie : PWM (Pulse Width Modulation) À quoi sert-il ? Ce contrôleur est idéal pour les projets Arduino nécessitant un contrôle précis de la vitesse d’un moteur CC. Il peut être utilisé dans des applications telles que des robots, des véhicules électriques, des systèmes d’automatisation et bien plus encore. La compatibilité avec Arduino et ESP doit être vérifiée dans le datasheet. Tutoriel : Comment utiliser le Contrôleur de commutation CCMHC PWM DC 10A Le contrôleur de commutation CCMHC PWM DC 10A est un composant essentiel pour contrôler la vitesse et la puissance de moteurs CC alimentés de 12V à 40V. Il est idéal pour des projets d’automatisation, de robotique et de systèmes de contrôle. Qu’est-ce qu’il faut ? Contrôleur de commutation CCMHC PWM DC 10A Arduino Uno ou compatible Connexions de tête de serpent Moteur CC Alimentateur d’entrée de 12V à 40V LED et résistance (optionnelle pour la visualisation de l’état) Étapes Connecter l’alimentateur au contrôleur de commutation, en vérifiant que la tension est comprise entre 12V et 40V. Connecter le moteur CC au contrôleur de commutation. Connecter le contrôleur de commutation à l’Arduino. Vérifier le datasheet pour les broches spécifiques nécessaires. Écrire un sketch Arduino pour envoyer des signaux PWM au contrôleur de commutation. Vérifier la sortie du contrôleur de commutation avec un multimètre. Tester le moteur CC avec différents niveaux de signaux PWM. Ajouter une LED et une résistance pour visualiser l’état du moteur. Régler la vitesse du moteur en utilisant le logiciel Arduino. Exemple de code void setup() { pinMode(9, OUTPUT); } void loop() { analogWrite(9, 128); // Définir la vitesse du moteur } Mini-projet Créer un système de contrôle d’un moteur CC pour un petit véhicule robotique. Définir différents niveaux de vitesse et surveiller le comportement du moteur. Erreurs courantes Ne pas vérifier la tension d’alimentation avant l’installation. Ne pas connecter correctement les broches PWM à l’Arduino. Ne pas tester la sortie du contrôleur de commutation. Ne pas ajouter un système de retour d’information pour visualiser l’état du moteur. Accessoires recommandés Arduino Uno Connexions de tête de serpent Moteur CC Multimètre Questions fréquentes Quelle est la tension d’alimentation minimale pour ce contrôleur ? La tension d’alimentation minimale est de 12V. Vérifier le datasheet pour la tension maximale. Peut-il contrôler des moteurs avec un courant supérieur à 10A ? Non, ce contrôleur est conçu pour un courant maximal de 10A. Vérifier le datasheet pour des spécifications supplémentaires. Comment puis-je surveiller la température du contrôleur pendant son utilisation ? Ajouter un capteur de température au contrôleur et le connecter à l’Arduino pour surveiller la température.

Avis
Il n’y a pas encore d’avis.