 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
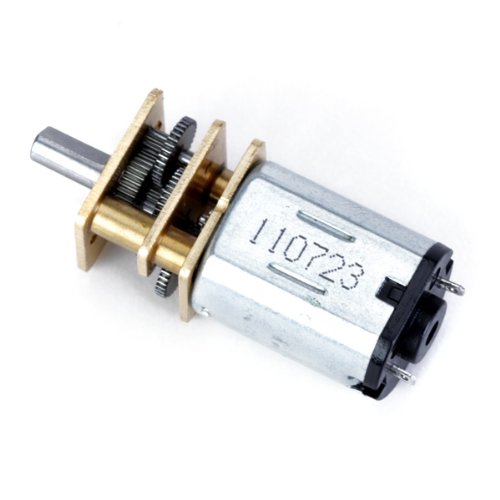
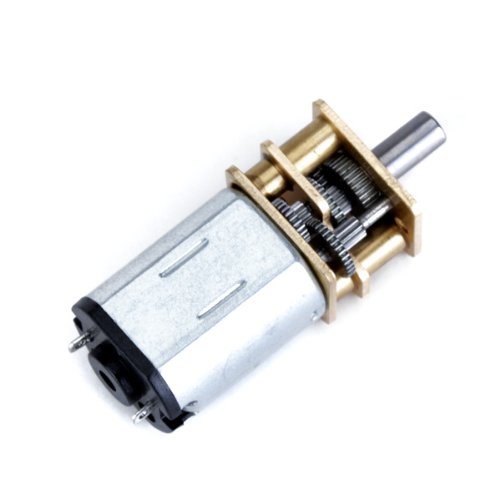
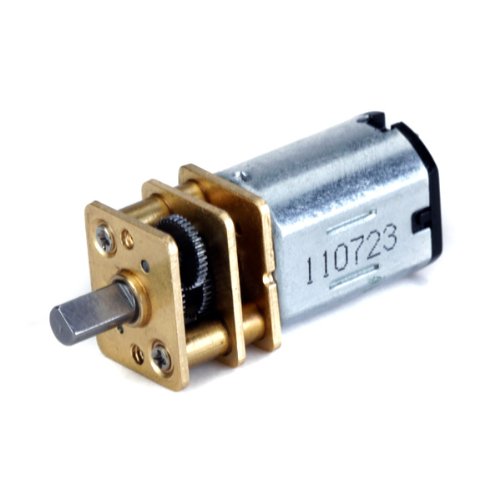
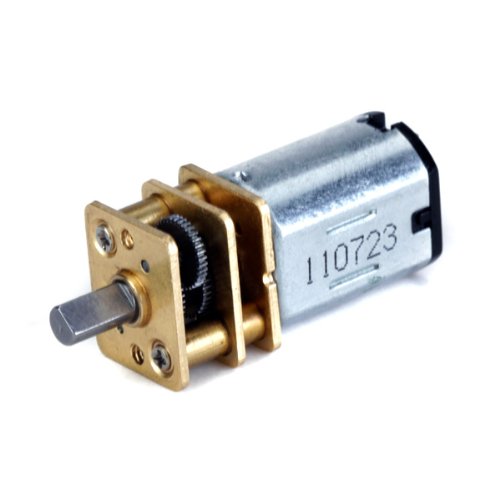
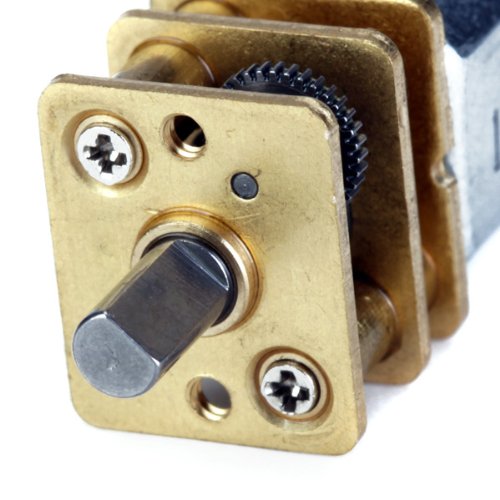
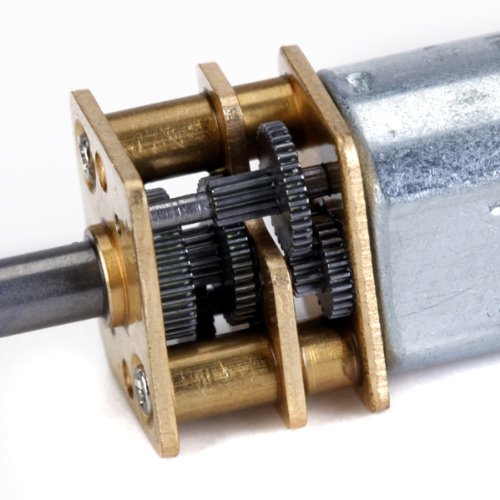
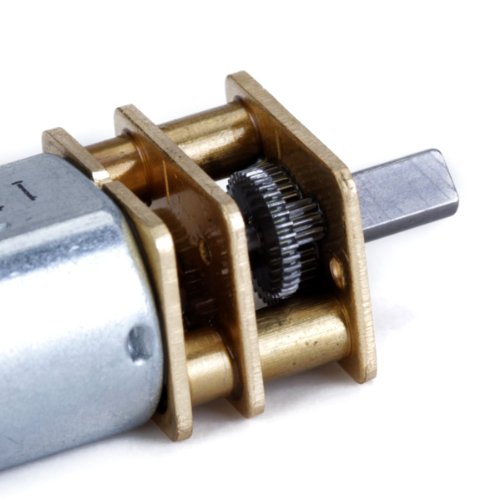
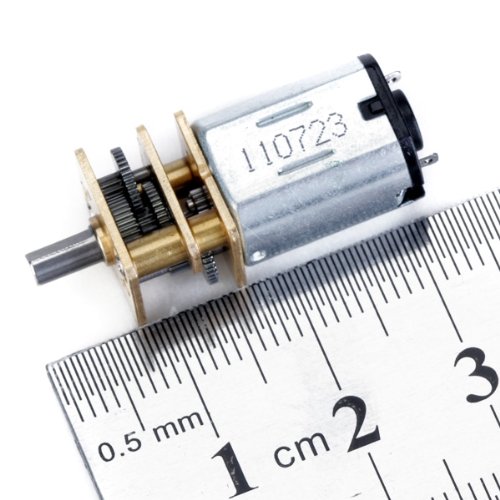
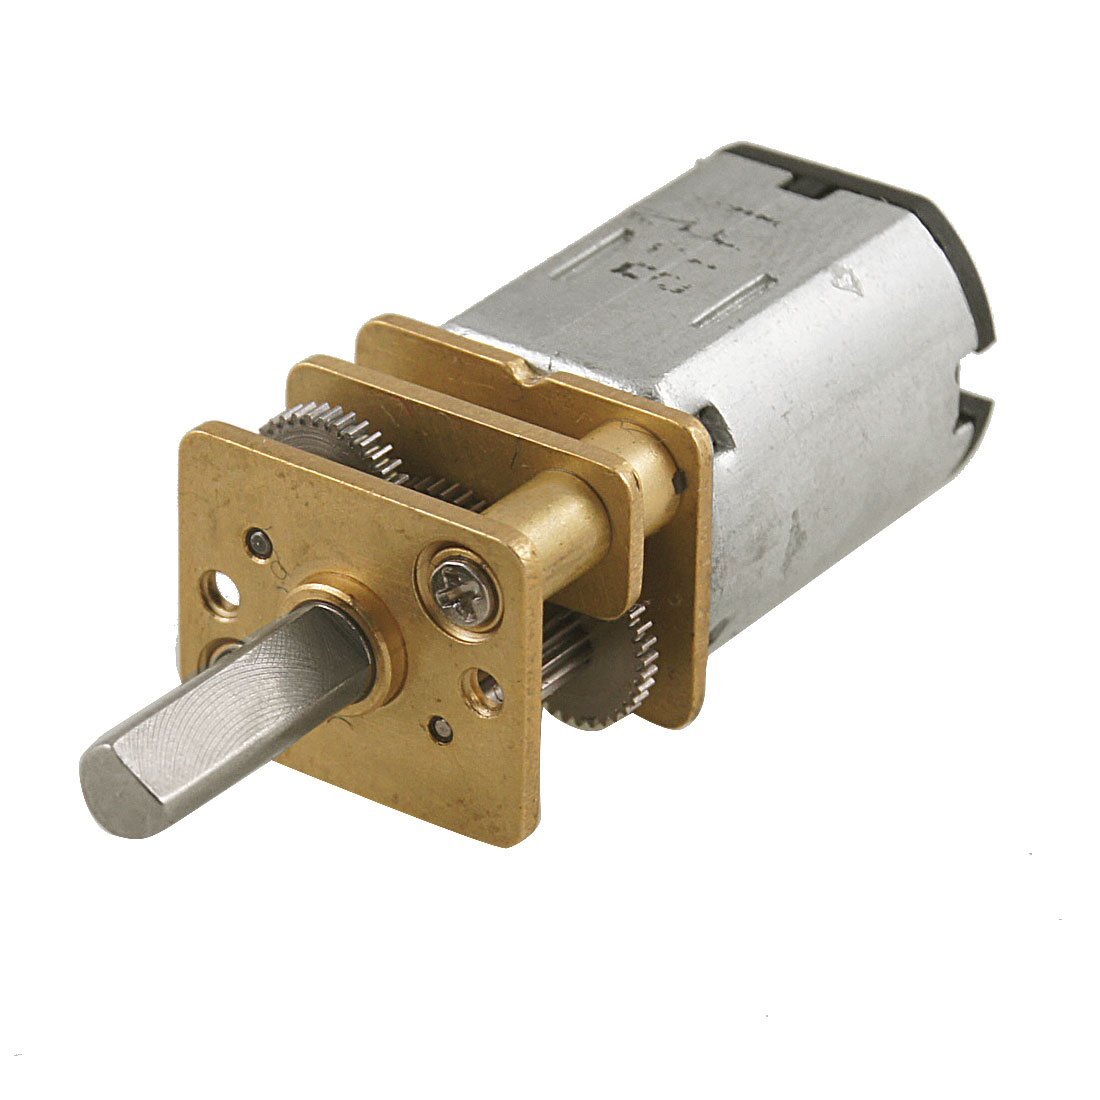
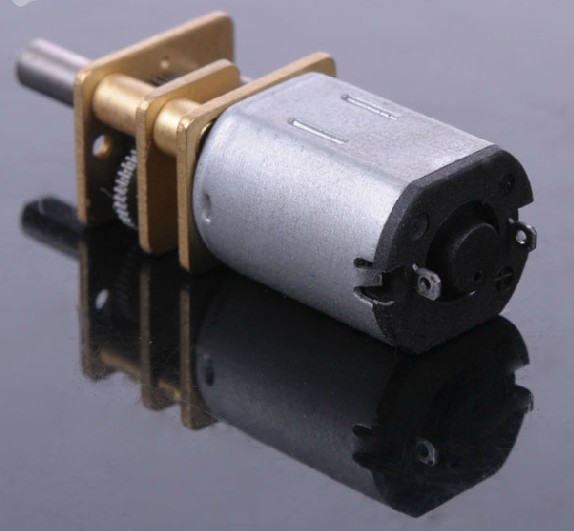
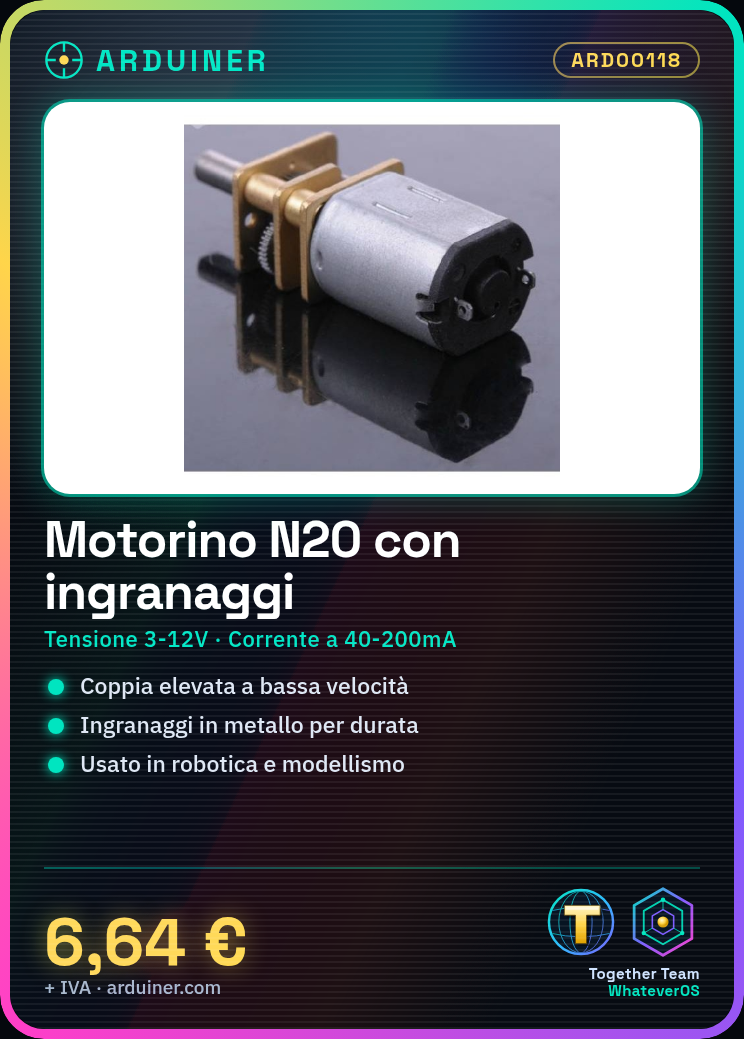
✅ Descripción completa del módulo Motor N20 eléctrico con engranajes metálicos 📌 Nombre del producto: Motor N20 eléctrico con engranajes metálicos ⚙️ Descripción general El motor N20 es un micromotor DC compacto con un engranaje integrado (reductor), diseñado para ofrecer una gran par a bajas velocidades. Gracias a los engranajes metálicos, ofrece mayor resistencia a la desgaste, fiabilidad mecánica y una vida útil superior en comparación con los modelos con engranajes de plástico. Este tipo de motor se utiliza ampliamente en robótica, automatización, proyectos DIY y modelismo, especialmente donde se requieren dimensiones reducidas y buena potencia de tracción. 🔧 Especificaciones técnicas (varían según el modelo, aquí se muestra un ejemplo típico) Característica Valor típico Tensión de operación 3V – 12V DC Tensión nominal 6V Corriente en vacío ~40-200 mA Corriente a plena carga ~300-500 mA Velocidad (RPM) De 30 a 1000 RPM (depende de la relación de reducción) Par De 0.1 a 1.5 kg·cm (depende del modelo) Tipo de engranajes Metal Peso Aproximadamente 10 g Dimensiones del cuerpo 12mm x 10mm x 26mm aproximadamente Eje de salida Ø 3mm, longitud 10mm ⚡ Conexión e uso con Arduino Componentes necesarios: 1x Motor N20 con engranajes metálicos 1x Controlador de motor (ej. L298N, L9110S o TB6612FNG) Arduino UNO / Nano / Mega Fuente externa (ej. 6V o 9V) Cables jumper Tablero de pruebas (opcional) 📌 Diagrama de conexión (con controlador L9110S) N20 Motor | |— M1A –> A salida del controlador |— M1B –> B salida del controlador L9110S Controlador: IN1 –> pin digital Arduino (ej. D9) IN2 –> pin digital Arduino (ej. D10) VCC –> 5V (o VIN si >6V) GND –> GND común Importante: no conectar el motor directamente a Arduino → la corriente requerida podría dañarlo. Siempre use un controlador. 💻 Código base para controlar ON/OFF y dirección // Pin de control del controlador const int motorPin1 = 9; // IN1 const int motorPin2 = 10; // IN2 void setup() { pinMode(motorPin1, OUTPUT); pinMode(motorPin2, OUTPUT); } // Gira en una dirección void loop() { digitalWrite(motorPin1, HIGH); digitalWrite(motorPin2, LOW); delay(2000); // gira durante 2 segundos // Cambio de dirección digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, HIGH); delay(2000); // Detiene el motor digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, LOW); delay(1000); } 🎛️ Control con PWM para gestionar la velocidad // Pin PWM en Arduino: 9 y 10 const int motorPin1 = 9; const int motorPin2 = 10; void setup() { pinMode(motorPin1, OUTPUT); pinMode(motorPin2, OUTPUT); } void loop() { // Velocidad al 50% hacia adelante analogWrite(motorPin1, 128); // Valores de 0 a 255 analogWrite(motorPin2, 0); delay(2000); // Velocidad al 100% hacia atrás analogWrite(motorPin1, 0); analogWrite(motorPin2, 255); delay(2000); // Detener analogWrite(motorPin1, 0); analogWrite(motorPin2, 0); delay(1000); } 💡 Ejemplos de uso práctico Robot de seguimiento de línea: Usa dos N20 con ruedas para mover el robot hacia adelante/atrás/giro. Sistema de apertura automática: Puede controlar una pequeña puerta o un brazo mecánico. Micro rover explorador: Óptimo para espacios pequeños gracias a su forma compacta. Sistema de tracción o elevación: En combinación con una polea puede levantar pequeñas cargas. 📋 Consejos para el uso 🔌 Alimentación separada: Usa una fuente externa para el motor (ej. batería de 6V), compartiendo solo el GND con Arduino. 🔥 Evita sobrecargas: Si el motor se bloquea bajo una carga excesiva, puede
Descripción completa (original en italiano)
La descripción completa se muestra abajo en italiano mientras terminamos la traducción al español.
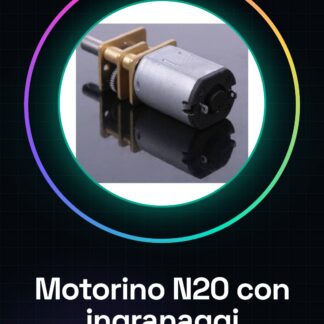
✅ Descrizione Completa del Modulo Motorino Elettrico N20 con Motoriduttore e Ingranaggi in Metallo
📌 Nombre del prodotto: Motorino elettrico N20 con motoriduttore e ingranaggi in metallo
⚙️ Descrizione generale
Il motorino N20 è un micromotore DC compatto dotato di motoriduttore (gearbox) integrato, progettato per offrire una coppia elevata a bassa velocità. Grazie agli ingranaggi in metallo, offre maggiore resistenza all’usura, affidabilità meccanica e una durata di vita superiore rispetto ai modelli con ingranaggi in plastica.
Questo tipo di motore è ampiamente utilizzato in robotica, automazione, progetti fai-da-te e modellismo, specialmente dove sono richiesti dimensioni ridotte e buona potenza di trazione.
🔧 Specifiche tecniche (variano in base al modello, ecco un esempio tipico)
| Caratteristica | Valore Tipico |
|---|---|
| Tensione operativa | 3V – 12V DC |
| Tensione nominale | 6V |
| Corrente a vuoto | ~40-200 mA |
| Corrente a pieno carico | ~300-500 mA |
| Velocità (RPM) | Da 30 a 1000 RPM (dipende dal rapporto di riduzione) |
| Coppia | Da 0.1 a 1.5 kg·cm (dipende dal modello) |
| Tipo di ingranaggi | Metallo |
| Peso | Circa 10 g |
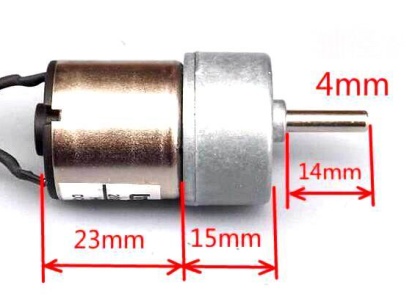
| Dimensioni corpo | 12mm x 10mm x 26mm circa |
| Albero uscita | Ø 3mm, lunghezza 10mm |
⚡ Collegamento e utilizzo con Arduino
Componenti necessari:
- 1x Motorino N20 con ingranaggi in metallo
- 1x Driver per motore (es. L298N, L9110S o TB6612FNG)
- Arduino UNO / Nano / Mega
- Alimentatore esterno (es. 6V o 9V)
- Cables jumper
- Protoboard (opzionale)
📌 Schema di collegamento (con driver L9110S)
N20 Motorino
   |
   |--- M1A  --> A uscita del driver
   |--- M1B  --> B uscita del driver

L9110S Driver:
   IN1 --> pin digitale Arduino (es. D9)
   IN2 --> pin digitale Arduino (es. D10)
   VCC --> 5V (o VIN se >6V)
   GND --> GND comune
Importante: non collegare il motore direttamente ad Arduino → la corrente richiesta potrebbe danneggiarlo. Usa sempre un driver.
💻 Codice base per controllo ON/OFF e direzione
// Pin di controllo del driver
const int motorPin1 = 9;  // IN1
const int motorPin2 = 10; // IN2

void setup() {
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
}

// Ruota in una direzione
void loop() {
  digitalWrite(motorPin1, HIGH);
  digitalWrite(motorPin2, LOW);
  delay(2000); // ruota per 2 secondi

  // Inversione direzione
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, HIGH);
  delay(2000);

  // Ferma il motore
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, LOW);
  delay(1000);
}
🎛️ Controllo con PWM per gestire la velocità
// Pin PWM su Arduino: 9 e 10
const int motorPin1 = 9;
const int motorPin2 = 10;

void setup() {
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
}

void loop() {
  // Velocità al 50% in avanti
  analogWrite(motorPin1, 128); // Valori da 0 a 255
  analogWrite(motorPin2, 0);
  delay(2000);

  // Velocità al 100% indietro
  analogWrite(motorPin1, 0);
  analogWrite(motorPin2, 255);
  delay(2000);

  // Stop
  analogWrite(motorPin1, 0);
  analogWrite(motorPin2, 0);
  delay(1000);
}
💡 Esempi di utilizzo pratico
- Robot line follower: Usa due N20 con ruote per muovere il robot in avanti/indietro/curve.
- Sistema di apertura automatica: Può controllare una piccola porta o un braccio meccanico.
- Micro rover esploratore: Ottimo per spazi piccoli grazie alla sua forma compatta.
- Sistema di traino o sollevamento: In combinazione con una puleggia può sollevare piccoli carichi.
📋 Consigli per l’uso
- 🔌 Alimentación separata: Usa una fonte esterna per il motore (es. pacco batterie 6V), condividendo solo il GND con Arduino.
- 🔥 Evita sovraccarichi: Se il motore si blocca sotto carico eccessivo, può danneggiarsi. Usa eventualmente un sensore di corrente o protezione termica.
- 🧲 Compatibilità encoder: Alcuni modelli N20 hanno encoder magnetico o ottico integrato → utile per controllare la posizione o la velocità.
Perfetto! L’integrazione del motorino N20 con sensori permette di creare progetti molto più sofisticati, precisi e autonomi. Di seguito trovi:
🔧 Integrazione del Motorino N20 con Sensori – Progetti Complessi
🎯 Obiettivi dell’integrazione
L’integrazione con sensori consente di:
- Controllare la posizione o velocità (es. encoder)
- Seguire traiettorie o linee (es. sensori IR)
- Evitare ostacoli (es. ultrasuoni)
- Interagire con l’ambiente (es. finecorsa, sensori di distanza, inclinazione, luminosità)
🛠️ ESEMPI DI INTEGRAZIONE
🔁 1. Controllo di precisione con Encoder (posizione e velocità)
Se usi un N20 con encoder integrato, puoi leggere i giri o la velocità e creare un sistema a ciclo chiuso.
Componenti:
- N20 con encoder (es. 2 canali A e B)
- Driver motore (es. TB6612FNG)
- Arduino
- Alimentatore
Schema base:
- Encoder A e B → pin digitali (interrupt)
- Motore IN1/IN2 → driver → Arduino
- GND condiviso
Codice base (conteggio impulsi):
volatile long encoderCount = 0;

void encoderISR() {
  encoderCount++;
}

void setup() {
  attachInterrupt(digitalPinToInterrupt(2), encoderISR, RISING);
  Serial.begin(9600);
}

void loop() {
  Serial.println(encoderCount);
  delay(500);
}
Possibili usi:
- Misurare la distanza percorsa
- Creare un servo motore DC (usando PID)
- Rilevare slittamenti
🧭 2. Robot con evitamento ostacoli (sensore a ultrasuoni HC-SR04)
Il motorino N20 può muovere un mini rover che usa un sensore per evitare muri o oggetti.
Componenti:
- 2x Motorini N20
- Driver motore (es. L298N)
- HC-SR04
- Arduino
- Alimentación 6V
Schema logico:
- HC-SR04: TRIG → pin Arduino, ECHO → pin Arduino
- Driver motore → pin PWM Arduino
- Motori → uscite driver
Codice esempio:
#define trigPin 9
#define echoPin 10

long duration;
int distance;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Serial.begin(9600);
}

void loop() {
  // Misura distanza
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  duration = pulseIn(echoPin, HIGH);
  distance = duration * 0.034 / 2;

  Serial.print("Distanza: ");
  Serial.println(distance);

  if (distance < 20) {
    // Troppo vicino → retromarcia
    // motore indietro
  } else {
    // Vai avanti
    // motore avanti
  }

  delay(100);
}
⚫ 3. Line Follower (sensori IR)
Puoi costruire un robot che segue una linea nera su fondo bianco usando 2-3 sensori IR.
Componenti:
- N20 x2
- Driver L9110S
- 3x sensori IR (TCRT5000 o simili)
- Arduino
Logica:
- Sensore centrale → su linea → vai avanti
- Sensore sinistro → su linea → curva a sinistra
- Sensore destro → su linea → curva a destra
🔚 4. Sistema di fine corsa (endstop)
Per bracci meccanici, slider o cancelli, si usano sensori di finecorsa meccanici per evitare collisioni o superamento limiti.
Esempio:
const int endStopPin = 2;

void setup() {
  pinMode(endStopPin, INPUT_PULLUP);
}

void loop() {
  if (digitalRead(endStopPin) == LOW) {
    // Stop motore
  }
}
📦 Progetti Avanzati Combinati
| Progetto | Sensori Usati | Funzionalità |
|---|---|---|
| Braccio robotico | Encoder + finecorsa | Posizionamento preciso |
| Mini rover | IR + Ultrasuoni + Encoder | Segue linea ed evita ostacoli |
| Cancello automatico | Finecorsa + IR | Apertura sicura a comando |
| Cámara slider | Encoder + finecorsa | Movimento fluido e calibrato |
📘 Librerie utili
PID_v1.h: per controllo PID con encoderNewPing.h: per HC-SR04Encoder.h: per lettura encoderQTRSensors.h: per array di sensori IR
Tutorial: Come usare Motorino elettrico N20 con motoriduttore
Il motorino elettrico N20 con motoriduttore è ideale per progetti che richiedono una maggiore potenza di spinta rispetto al motore standard. È perfetto per robot, modelli a scala ridotta o qualsiasi altro dispositivo mobile.
Cosa serve
- Arduino Uno
- Connettori per motori
- Alimentatore esterno
- Pavimento/piattaforma da montare
Passi
- Connetti i fili del motore al pin di uscita dell’Arduino utilizzando dei connettori.
- Verifica la tensione e corrente massima sul datasheet per non danneggiare il motore o l’Arduino.
- Scrivi un semplice sketch Arduino che controlla il movimento del motore avanti e indietro.
- Monta il motorino su una piattaforma stabile, assicurando che i connettori siano saldamente fissati.
- Testa la rotazione del motore in entrambe le direzioni per verificare l’installazione corretta.
- Se necessario, aggiungi un limitatore di corrente o un regolatore di tensione per proteggere il circuito.
- Prova a modificare la velocità e la durata del movimento del motore attraverso i comandi Arduino.
- Ottimizza il progetto secondo le esigenze specifiche, come l’aggiunta di sensori o altri dispositivi.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9, HIGH); // Avvia il motore in avanti
  delay(1000);
  digitalWrite(9, LOW); // Fermo il motore
  delay(500);
  digitalWrite(9, HIGH); // Avvia il motore all'indietro
  delay(1000);
}
Mini-progetto
Crea un piccolo robot che si muove avanti e indietro su una superficie piatta. Aggiungi sensori di posizione per migliorare l’esecuzione.
Errori comuni
- Connessione dei fili al contrario
- Alimentación insufficiente o eccessiva
- Controllo del motore troppo semplice senza considerazioni sulla sicurezza
Accessori consigliati
- Arduino Uno R3
- Regolatore di tensione LM7805
- Sensori di posizione
- Connessioni per motori N20
Domande frequenti
Il motore si surriscalda durante l’uso.
Verifica la corrente elettrica fornita al motore. Potrebbe essere necessario un regolatore di tensione o limitatore di corrente.
Come posso controllare il motore con una velocità variabile?
Aggiungi un L298N Motor Driver Shield per Arduino, che permette di gestire la velocità e la direzione del motore.
Valoraciones
No hay valoraciones aún.