 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
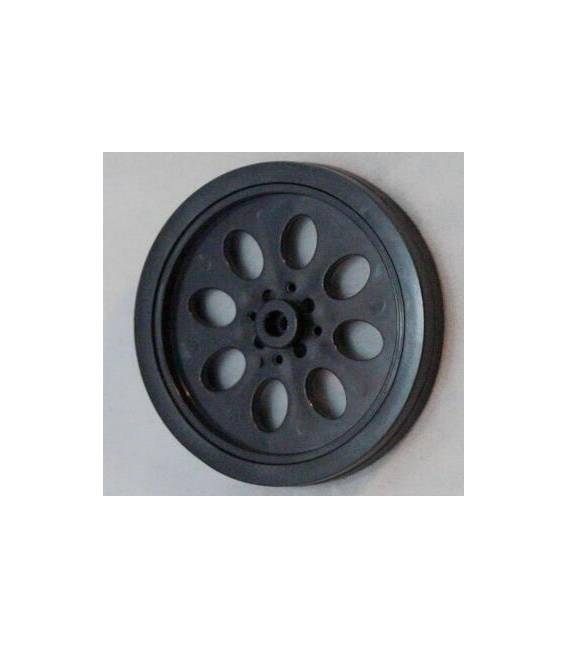
A programmable micro digital servo motor ideal for robotics and mechanical projects requiring precise rotational movement control. This motor features high precision and reliability, making it suitable for both beginners and experts. It is commonly used in applications such as robotic arms, automated systems, and prototypes that require cyclic rotation between different positions. Connect the motor to a breadboard and control it with an Arduino Uno by following these steps: Connect the motor to the breadboard using a connection cable. Power the motor (VCC and GND) from the Arduino or an external power supply. Connect the signal line (SIGNAL) to one of the Arduino’s digital pins that support PWM. Use the Arduino IDE to upload a sketch that controls the motor’s position. Ensure to check the datasheet for power and connection specifications to avoid damaging the component. Example code for controlling the motor’s position is provided in the datasheet. Recommended accessories include a LiPo 3.7V battery, SPST switch, and USB A-Micro cable.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
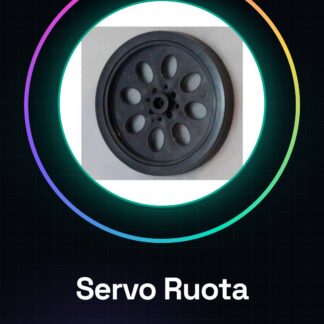
Il Servo Ruota è un motore DC programmabile, ideale per progetti di robotica e meccanica dove si richiede un controllo preciso del movimento rotativo.
Caratteristiche
- Motore DC programmabile
A cosa serve
Questo componente è utilizzato per realizzare automazioni e robot con movimenti controllati. Puoi usarlo per creare prototipi che ruotano ciclicamente tra diverse posizioni, dimostrando il controllo del movimento. È adatto sia ai principianti che cercano di esplorare i servomotori che agli esperti in cerca di soluzioni affidabili.
Tutorial: Come usare Servo Ruota
La Servo Ruota è un componente ideale per progetti di robotica e meccanica dove è necessario un moto rotativo controllato. Questa ruota servo può essere utilizzata da principianti che stanno iniziando a esplorare il mondo dei servomotori.
Cosa serve
- Arduino Uno
- Cavo di collegamento
- Breadboard
Passi
- Collegare la Servo Ruota al breadboard usando un cavo di collegamento.
- Connettere l’alimentazione del servo (VCC e GND) all’energia dell’Arduino o a una fonte esterna.
- Collegare il segnale del servomotore (SIGNAL) ad uno dei pin digitali dell’Arduino.
- Aprire Arduino IDE e caricare lo sketch per controllare la posizione della ruota servo.
- Verifica sul datasheet le specifiche di alimentazione e connessione per evitare danni al componente.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(0);
  delay(1500);
  myservo.write(90);
  delay(1500);
  myservo.write(180);
}
Mini-progetto
Crea un prototipo di base che ruota la Servo Ruota in modo ciclico tra posizioni diverse, dimostrando il controllo del movimento.
Errori comuni
- Non verificare le specifiche di alimentazione.
- Collegamento errato dei pin (SIGNAL, VCC e GND).
- Utilizzo di un segnale PWM non supportato dall’Arduino.
Accessori consigliati
- Batteria LiPo 3.7V
- Switch a spalla SPST
- Cavo USB A-Micro
Domande frequenti
Come si collega il servomotore?
Il servomotore deve essere connesso al breadboard con un cavo, poi l’alimentazione e il segnale devono essere collegati all’Arduino.
Quali pin digitali posso usare per controllare il servomotore?
Puoi utilizzare qualsiasi pin digitale che supporta PWM (generalmente i numeri dispari).
Reviews
There are no reviews yet.