 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
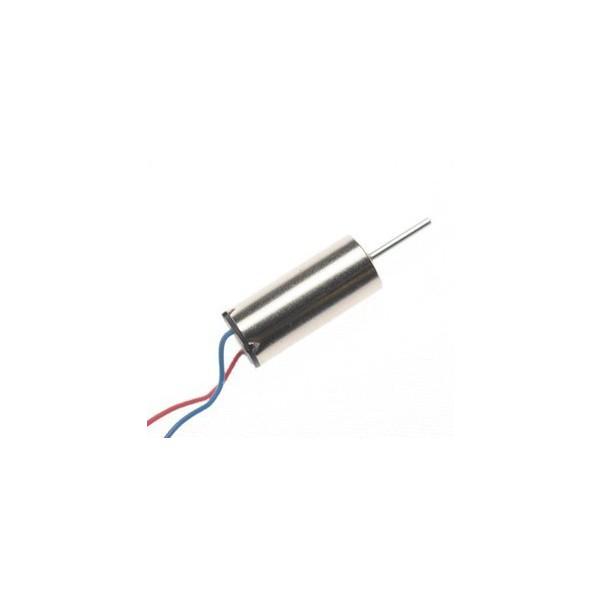
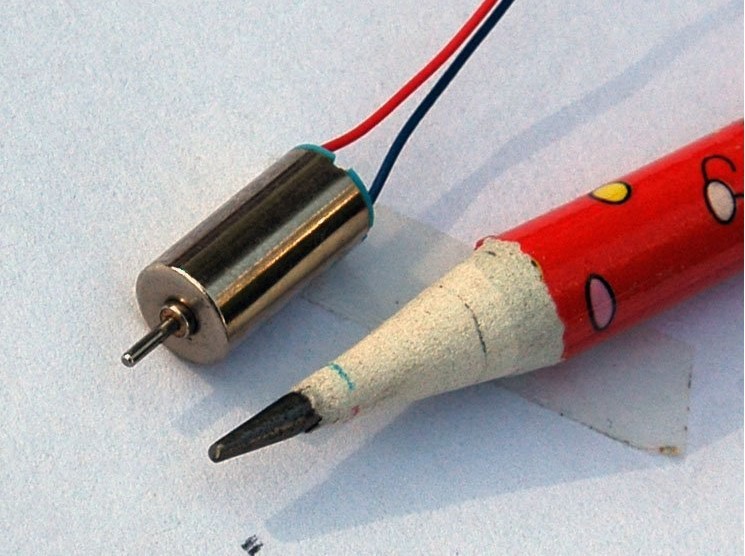
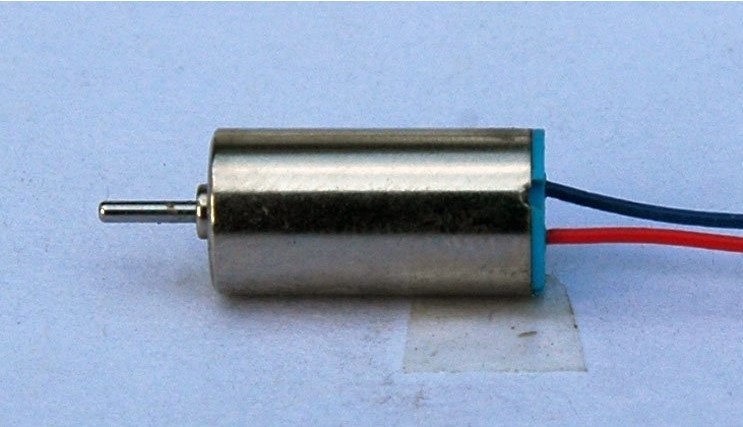
Description
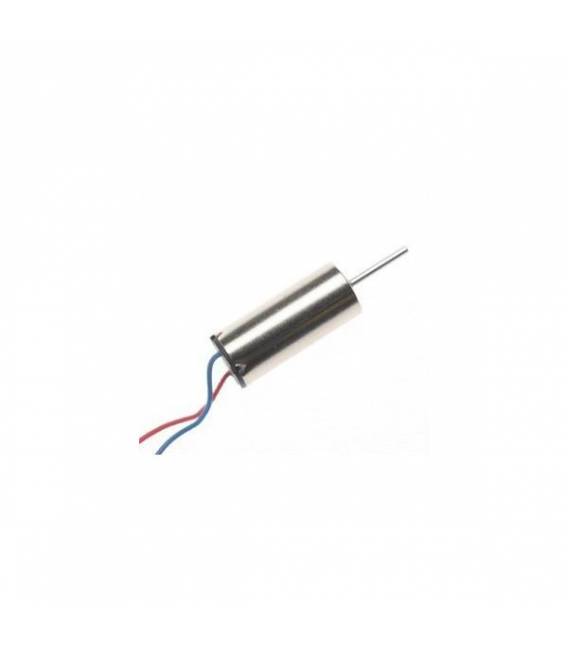
1. Technical Description of the Micro Helicopter Motor 6x14mm
– Common Name: Micro DC Coreless Motor 6x14mm
– Voltage: 3.7V (compatible with 3.0-4.2V range)
– Speed: ≈48,000 RPM
– No-load Current: ~100-150 mA
– Stall Current: 0.8-1.2 A
– Shaft: Round, Ø ≈0.8-1.0 mm
– Weight: ≈1.5-2 g
– Rotation Direction: Depends on polarity of power supply
– Typical Use: Drones, RC helicopters, micro fans, DIY projects
2. Power Supply and Connection to Arduino
Arduino cannot directly power this motor from a digital pin: Motors of this type require more current (up to 1A in surge) than a single digital pin can provide (max 40mA). A driver or power transistor is needed.
3. Schematic Diagram (with NPN Transistor)
Components Required: Micro motor 6x14mm, NPN Transistor (e.g., 2N2222 or S8050), Protection Diode (e.g., 1N4148 or 1N4007), 3.7V Power Supply (LiPo battery or step-down converter), 220-330Ω Resistor for transistor base
Connections: Collector → one motor terminal
Other motor terminal → 3.7V positive
Emitter → common GND with Arduino
220Ω resistor from transistor base → Arduino digital pin (e.g., D9)
Protection diode in anti-parallel with motor (cathode to positive, anode to collector)
4. Example Basic Code (ON/OFF)
“`cpp
int motorPin = 9; // pin connected to transistor base via resistor
void setup() {
pinMode(motorPin, OUTPUT);
}
void loop() {
digitalWrite(motorPin, HIGH); // Start motor
delay(2000); // 2 seconds ON
digitalWrite(motorPin, LOW); // Stop motor
delay(2000); // 2 seconds OFF
}
“`
5. Example with Speed Control (PWM)
“`cpp
int motorPin = 9; // PWM pin
void setup() {
pinMode(motorPin, OUTPUT);
}
void loop() {
// Gradually accelerate
for (int speed = 0; speed = 0; speed -= 5) {
analogWrite(motorPin, speed);
delay(50);
}
delay(1000); // Pause
}
Note: With external 3.7V power supply, PWM reduces the average applied voltage, modulating the speed.
4. Safety Tips
Power Supply
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
1. Descrizione tecnica del Micro Motore Elicottero 6×14 mm
Name commerciale comune: Micro DC Coreless Motor 6×14 mm – 3.7 V – 48 000 RPM
Tipologia: Motore DC coreless (senza nucleo ferroso, progettato per alta velocità e leggerezza)
Caratteristiche principali
| Specifica | Valore |
|---|---|
| Diametro | 6 mm |
| Lunghezza | 14 mm (corpo escluso l’albero) |
| Tensione nominale | 3.7 V (compatibile anche con range 3.0–4.2 V) |
| Velocità a vuoto | ≈ 48 000 RPM |
| Corrente a vuoto | ~100–150 mA |
| Corrente di stall | 0.8–1.2 A |
| Tipo albero | Rotondo, Ø ≈ 0.8–1.0 mm |
| Peso | ≈ 1.5–2 g |
| Direzione di rotazione | Dipende dalla polarità di alimentazione |
| Uso tipico | Droni, elicotteri RC, micro ventole, progetti fai-da-te |
💡 Nota: Essendo un motore coreless, ha un’accelerazione molto rapida ma non va alimentato troppo a lungo senza carico per evitare surriscaldamento.
2. Alimentazione e collegamento ad Arduino
Arduino non può alimentare direttamente questo motore dal pin digitale:
- Motori di questo tipo richiedono più corrente (fino a 1 A in spunto) di quella che un pin può fornire (max 40 mA).
- Serve un driver o un transistor di potenza.
Schema di collegamento (con transistor NPN)
Componenti necessari:
- Micro motore 6×14 mm
- Transistor NPN (es. 2N2222 o S8050)
- Diodo di protezione (es. 1N4148 o 1N4007)
- Alimentatore 3.7 V (batteria LiPo o step-down)
- Resistenza da 220–330 Ω per la base del transistor
Collegamenti:
- Collettore → un terminale del motore
- Other terminale motore → positivo 3.7 V
- Emettitore → GND comune con Arduino
- Resistenza 220 Ω dalla base del transistor → pin digitale Arduino (es. D9)
- Diodo in antiparallelo al motore (catodo al positivo, anodo al collettore)
3. Esempio base di codice (ON/OFF)
int motorPin = 9; // pin collegato alla base del transistor tramite resistenza

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH); // Avvia il motore
  delay(2000);                  // 2 secondi ON
  digitalWrite(motorPin, LOW);  // Ferma il motore
  delay(2000);                  // 2 secondi OFF
}
4. Esempio con controllo della velocità (PWM)
int motorPin = 9; // Pin PWM

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  // Accelera gradualmente
  for (int speed = 0; speed <= 255; speed += 5) {
    analogWrite(motorPin, speed);
    delay(50);
  }

  // Decelera gradualmente
  for (int speed = 255; speed >= 0; speed -= 5) {
    analogWrite(motorPin, speed);
    delay(50);
  }

  delay(1000); // Pausa
}
💡 Nota: con alimentazione esterna a 3.7 V, il PWM riduce la tensione media applicata, modulando la velocità.
5. Suggerimenti per l’uso sicuro
- Power Supply stabile: per prestazioni ottimali, usa una batteria LiPo 1S (3.7 V) o un regolatore step-down.
- Protezione termica: evita di far girare il motore a vuoto per lunghi periodi.
- Montaggio: fissalo con supporti leggeri o colla a caldo, evitando deformazioni del corpo.
- Rumorosità: motori coreless ad alta velocità possono essere rumorosi; prevedi smorzamenti se usato in ambienti sensibili.
6. Idee di progetto con Arduino
- Micro ventola controllata da sensore di temperatura
(accende il motore quando il sensore legge oltre una soglia) - Mini elica per modellismo
(pilotata in base alla lettura di un joystick) - Sistema di vibrazione personalizzato
(per segnali di allarme o feedback tattile)
Tutorial: Come usare Micro Motore Elicottero 6x14mm
Questo micro motore elicottero è ideale per progetti di modellismo aerei e piccoli dispositivi mobili. È perfetto sia per principianti che per esperti.
Cosa serve
- Arduino Uno
- Batteria LiPo 3,7V
- Driver di corrente
- Connettori
- Jumpers
Passi
- Verifica la tensione della batteria e assicurati che sia compatibile con il motore (3.7V).
- Collega l’anodo del motore al driver di corrente.
- Collega il catodo del motore al driver di corrente.
- Collega i pin di controllo del driver a due digitali dell’Arduino.
- Scrivi e carica lo sketch Arduino per controllare il motore.
- Verifica la rotazione del motore con un semplice ciclo on/off.
- Regola la velocità del motore incrementando/decrementando i valori PWM.
- Testa il motore in condizioni realistiche, come su una piccola impennata.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
pinMode(10, OUTPUT);
}

void loop() {
analogWrite(9, 255); // Massima velocità PWM
analogWrite(10, 255);
delay(3000);
analogWrite(9, 0); // Fermare il motore
delay(3000);
}
Mini-progetto
Costruisci un piccolo drone con questo motore elicottero e un altro motore simile per l’equilibrio. Usa Arduino per controllarli.
Errori comuni
- Usare una tensione di alimentazione superiore alla specifica del motore
- Non utilizzare un driver di corrente efficace
- Omettere la regolazione della velocità PWM
- Collegare il motore senza protezione contro l’overheating
Accessori consigliati
- Driver di corrente L298N
- Batteria LiPo 3.7V 100mAh
- Arduino Uno R3
- Connessioni variopinte per Arduino
Domande frequenti
Il motore non si accende.
Verifica i collegamenti e la tensione di alimentazione.
Qual è il consumo energetico del motore?
Verifica sul datasheet per ottenere le specifiche accurate.
Reviews
There are no reviews yet.