 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
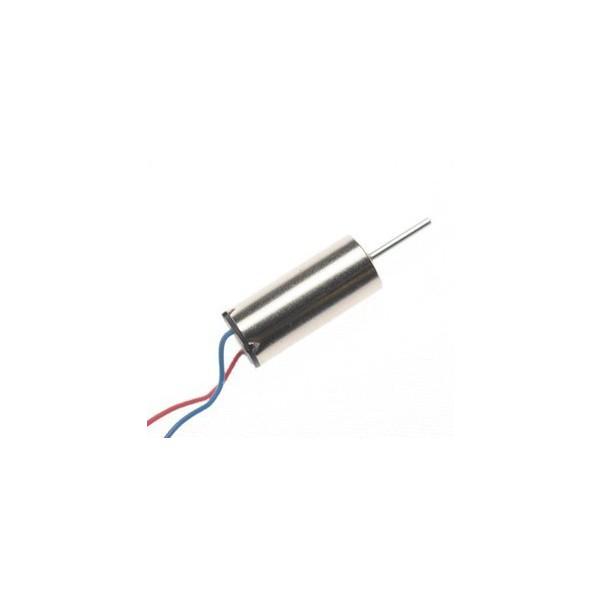
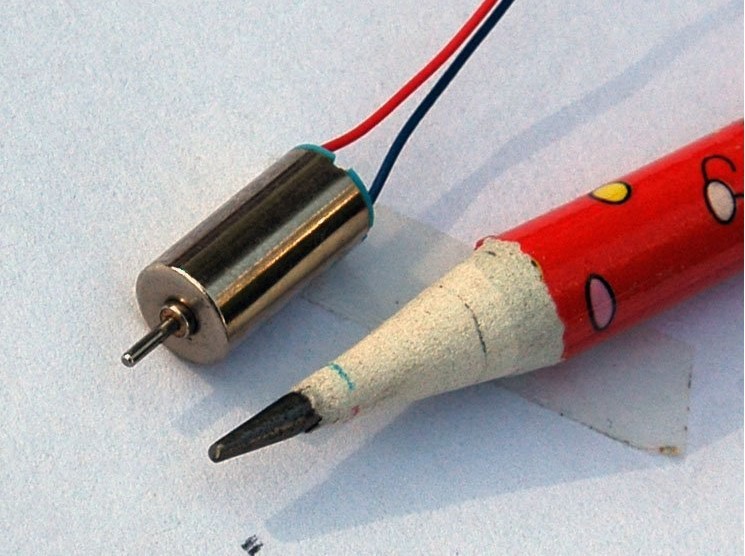
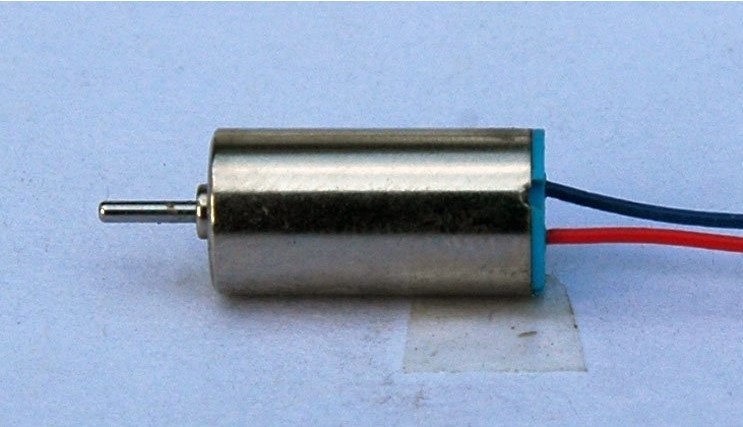
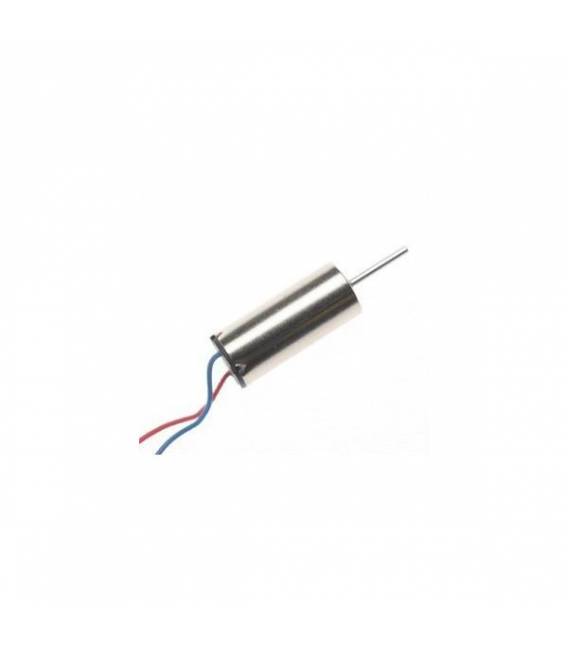
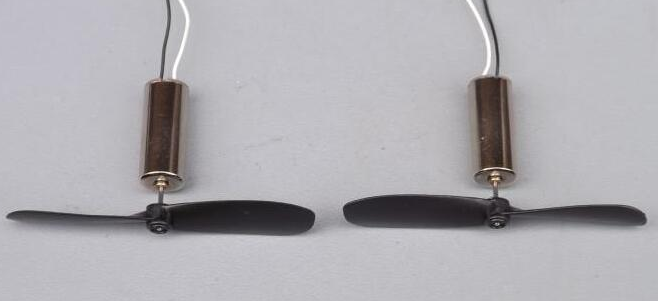
1. Description technique du Micro Moteur Hélicoptère 6×14 mm Nom commercial : Micro Moteur DC Sans Coeur 6×14 mm – 3.7 V – 48 000 RPM Type : Moteur DC sans coeur (conçu pour des vitesses élevées et une légèreté) Caractéristiques principales Spécification Valeur Diamètre 6 mm Longueur 14 mm (corps excluant l’arbre) Tension nominale 3.7 V (compatible aussi avec la plage 3.0–4.2 V) Vitesse à vide ≈ 48 000 RPM Courant à vide ~100–150 mA Courant de blocage 0.8–1.2 A Type d’arbre Rond, Ø ≈ 0.8–1.0 mm Poids ≈ 1.5–2 g Sens de rotation Dépend de la polarité d’alimentation Utilisation typique Drones, hélicoptères RC, micro ventilateurs, projets bricolage 💡 Note : Étant un moteur sans coeur, il a une accélération très rapide mais ne doit pas être alimenté trop longtemps sans charge pour éviter le surchauffage. 2. Alimentation et connexion à Arduino Arduino ne peut pas alimenter directement ce moteur depuis un pin digital : Ce type de moteur nécessite plus de courant (jusqu’à 1 A en pointe) que ce que peut fournir un pin (max 40 mA). Un contrôleur ou un transistor de puissance est nécessaire. Schéma de connexion (avec transistor NPN) Composants nécessaires : Micro moteur 6×14 mm Transistor NPN (par exemple 2N2222 ou S8050) Diodé de protection (par exemple 1N4148 ou 1N4007) Alimentateur 3.7 V (batterie LiPo ou step-down) Résistance de 220–330 Ω pour la base du transistor Connexions : Collecteur → un terminal du moteur Autre terminal moteur → positif 3.7 V Émetteur → GND commun avec Arduino Résistance 220 Ω de la base du transistor → pin digital Arduino (par exemple D9) Diodé en antiparallèle au moteur (cathode au positif, anode au collecteur) 3. Exemple de code de base (ON/OFF) int motorPin = 9; // pin connecté à la base du transistor via une résistance void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); // Démarrer le moteur delay(2000); // 2 secondes ON digitalWrite(motorPin, LOW); // Arrêter le moteur delay(2000); // 2 secondes OFF } 4. Exemple avec contrôle de vitesse (PWM) int motorPin = 9; // Pin PWM void setup() { pinMode(motorPin, OUTPUT); } void loop() { // Accélération progressive for (int speed = 0; speed = 0; speed -= 5) { analogWrite(motorPin, speed); delay(50); } delay(1000); // Pause } 💡 Note : Avec une alimentation externe à 3.7 V, le PWM réduit la tension moyenne appliquée, modulant la vitesse. 5. Conseils pour l’utilisation sûre Alimentation stable : pour des performances optimales, utilisez une batterie LiPo 1S (3.7 V) ou un régulateur step-down. Protection thermique : évitez de faire tourner le moteur à vide pendant de longues périodes. Montage : fixez-le avec des supports légers ou de la colle chaude, évitant les déformations du corps. Bruit : les moteurs sans coeur à haute vitesse peuvent être bruyants ; prévoyez des amortisseurs si utilisé dans des environnements sensibles. 6. Idées de projets avec Arduino Micro ventilateur contrôlé par un capteur de température (allume le moteur lorsque le capteur dépasse un seuil) Petite hélice pour modélisme (commandée en fonction de la lecture d’un joystick) Système de vibration personnalisé (pour des signaux d’alarme ou des retours tactiles) Tutoriel : Comment utiliser Micro Moteur Hélicoptère 6x14mm Ce micro moteur hélicoptère est idéal pour des projets de modélisme aérien et de petits dispositifs mobiles. Il est parfait pour les débutants et les experts.
Avis
Il n’y a pas encore d’avis.