 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
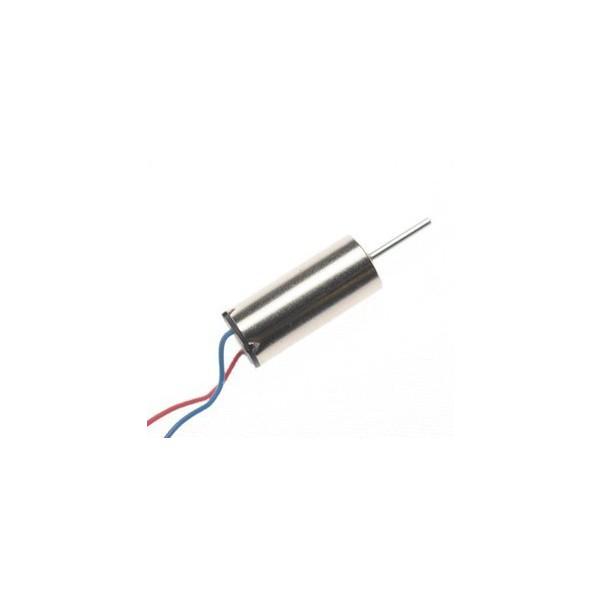
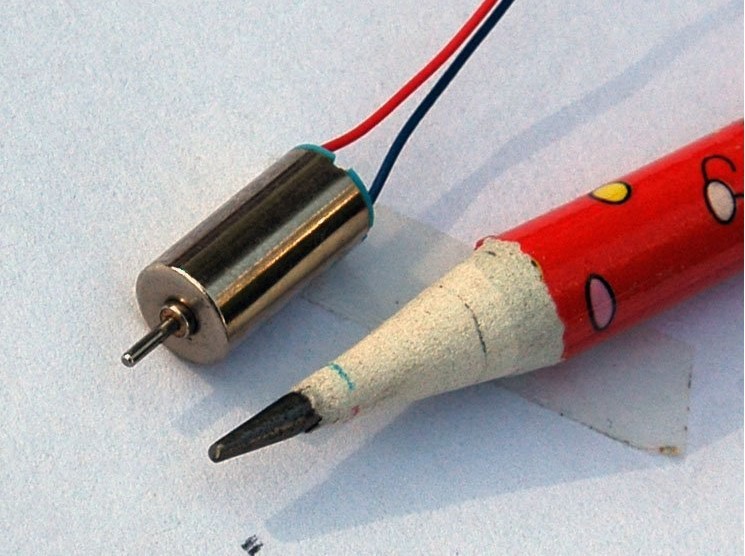
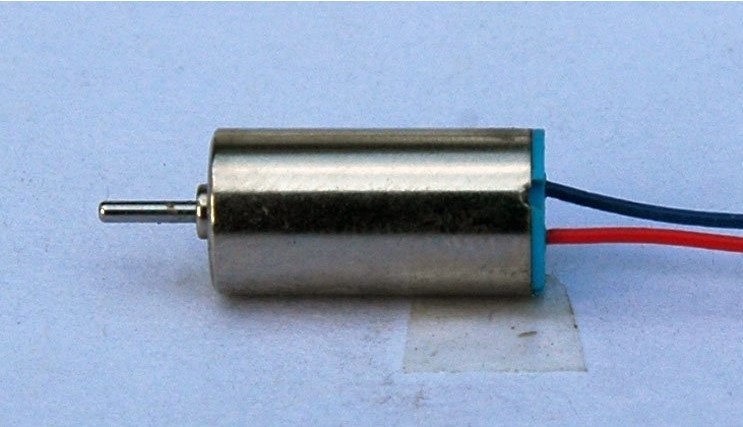
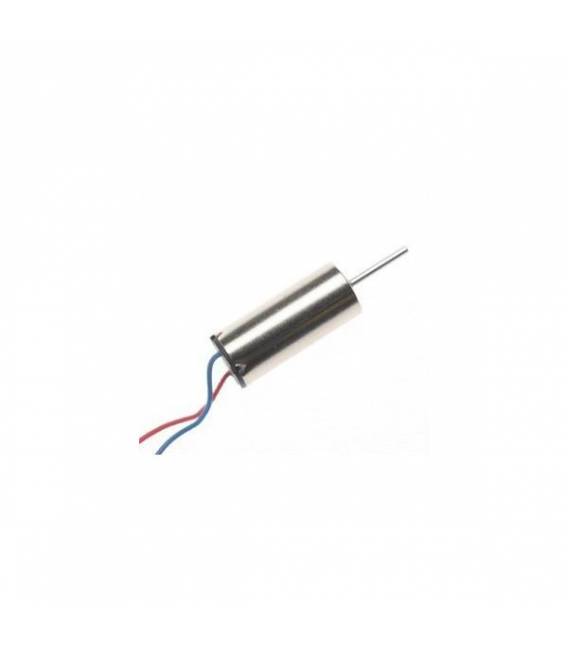
1. Technische Spezifikation des Helikoptermotors Mikro 6×14 mm: Name: Mikro DC Kernenloser Motor 6×14 mm – 3.7 V – 48 000 U/min Typ: DC Kernenloser Motor (ohne Eisenkern, für hohe Geschwindigkeit und Leichtigkeit) Hauptmerkmale Spezifikation Wert Durchmesser 6 mm Länge 14 mm (ohne Achse) Spannung 3.7 V (kompatibel auch 3.0–4.2 V) Leerlaufgeschwindigkeit ≈ 48 000 U/min Leerlaufstrom ~100–150 mA Staustrom 0.8–1.2 A Achsart Rund, Ø ≈ 0.8–1.0 mm Gewicht ≈ 1.5–2 g Drehrichtung Abhängig von der Polung der Versorgung Stromrichtung Typische Anwendung Drohnen, Helikopter RC, Mikroventilatoren, DIY-Projekte 💡 Hinweis: Da es sich um einen kernenlosen Motor handelt, hat er eine sehr schnelle Beschleunigung, aber sollte nicht ohne Last über längere Zeit betrieben werden, um Überhitzung zu vermeiden. 2. Versorgung und Anschluss an Arduino Arduino kann diesen Motor nicht direkt vom digitalen Pin versorgen: Motoren dieser Art benötigen mehr Strom (bis zu 1 A in Kurzfrist) als ein Pin liefern kann (max. 40 mA). Es wird ein Treiber oder ein Leistungs-Transistor benötigt. Verbindungsplan (mit NPN-Transistor) Notwendige Komponenten: Mikro Motor 6×14 mm NPN-Transistor (z.B. 2N2222 oder S8050) Schutzdiode (z.B. 1N4148 oder 1N4007) 3.7 V Versorgung (Lipo-Batterie oder Step-Down) Widerstand 220–330 Ω für die Transistorbasis Verbindungen: Kollektor → ein Motoranschluss Andere Motoranschluss → Positiv 3.7 V Emitter → GND gemeinsam mit Arduino Widerstand 220 Ω von der Transistorbasis → digitaler Pin Arduino (z.B. D9) Diode antiparallel zum Motor (Kathode an Positiv, Anode an Kollektor) 3. Basiscodebeispiel (AN/AUS) int motorPin = 9; // Pin verbunden mit der Transistorbasis durch Widerstand void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); // Startet den Motor delay(2000); // 2 Sekunden AN digitalWrite(motorPin, LOW); // Stoppt den Motor delay(2000); // 2 Sekunden AUS } 4. Beispiel mit Geschwindigkeitssteuerung (PWM) int motorPin = 9; // PWM-Pin void setup() { pinMode(motorPin, OUTPUT); } void loop() { // Graduelle Beschleunigung for (int speed = 0; speed = 0; speed -= 5) { analogWrite(motorPin, speed); delay(50); } delay(1000); // Pause } 💡 Hinweis: Mit externer Versorgung von 3.7 V moduliert PWM die mittlere Spannung, um die Geschwindigkeit zu steuern. 5. Sicherheitshinweise Stabile Versorgung: Für optimale Leistung eine 1S-Lipo-Batterie (3.7 V) oder ein Step-Down-Regler verwenden. Thermische Schutz: Vermeiden Sie das Betreiben des Motors ohne Last für längere Zeit. Montage: Festigen Sie den Motor mit leichten Halterungen oder Wärmekleber, um Verformungen zu vermeiden. Lärm: Hochgeschwindigkeitskernenlose Motoren können laut sein; wenn in empfindlichen Umgebungen verwendet, sollten Sie Dämpfung vorbereiten. 6. Ideen für Projekte mit Arduino Mikroventilator gesteuert von Temperatursensor (Motor startet, wenn der Sensor eine Schwellenwert übersteigt) Mini-Helikopterpropeller (gesteuert nach Joystick-Lesevorgang) Benutzerdefiniertes Vibrationssystem (für Alarm- oder Tastgeräusche) Tutorial: Wie man den Helikoptermotor Mikro 6x14mm verwendet Dieser Helikoptermotor Mikro ist ideal für Modellflugzeug- und kleine mobilen Geräte-Projekte. Er ist sowohl für Anfänger als auch für Fortgeschrittene geeignet.
Rezensionen
Es gibt noch keine Rezensionen.