 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
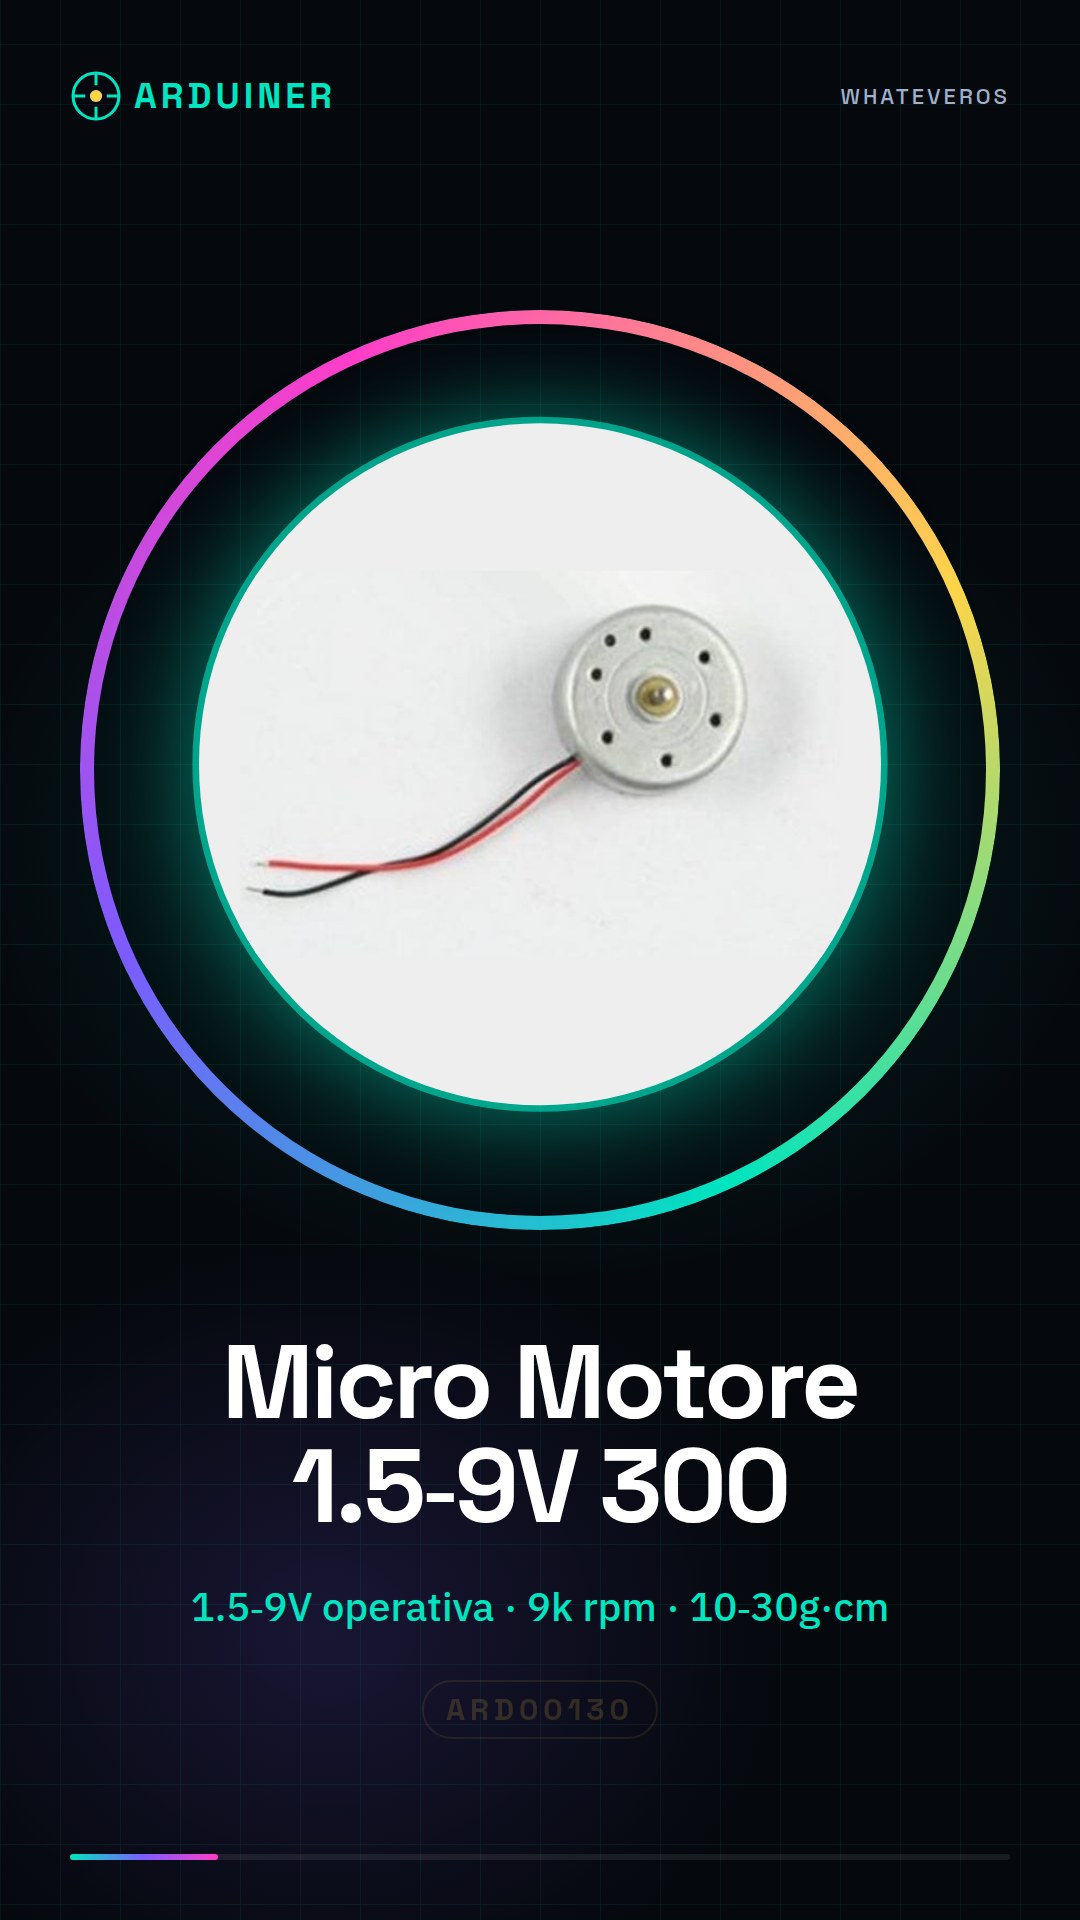
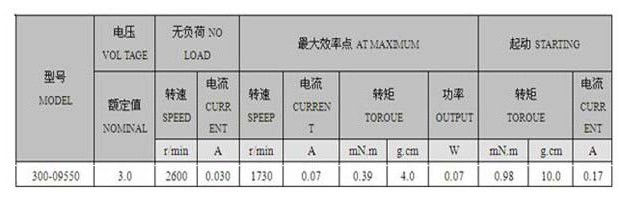
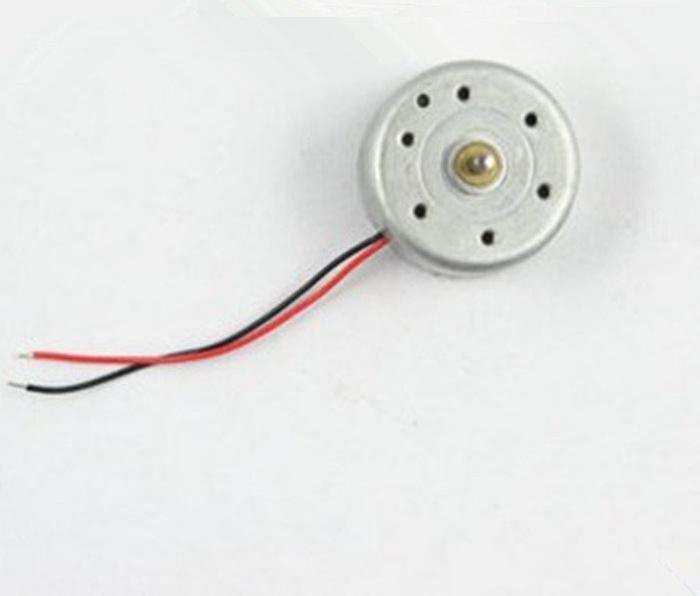
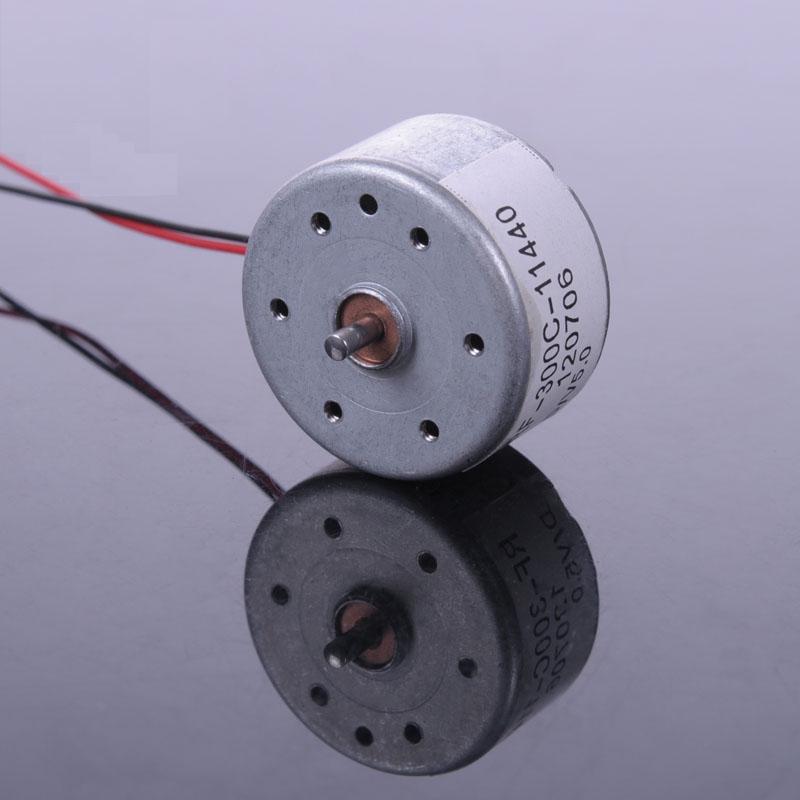
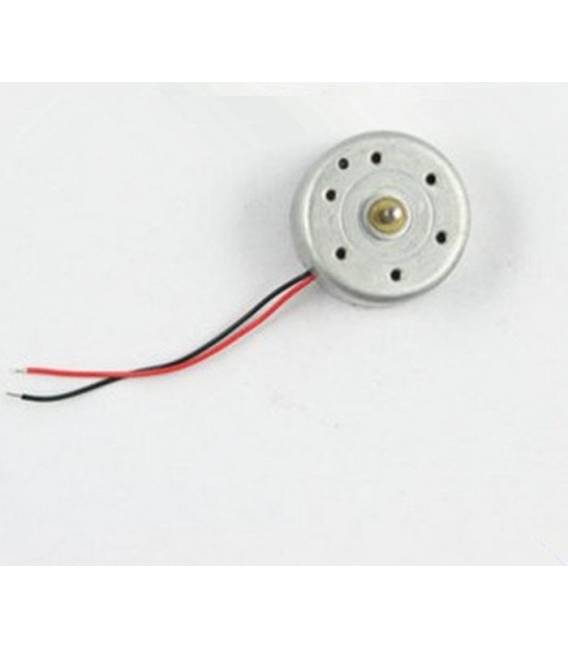
📌 Technical Description – Micro Motor 1.5V–9V type 300 Common name: DC motor type 300 (or “Motor 300”) Operating Voltage: Minimum: 1.5 V Nominal: 3 V – 6 V Maximum: 9 V (exceeding reduces lifespan) Current Consumption (indicative): No load: 50–100 mA (at 3–6 V) Under load: 150–400 mA (can reach up to 1 A in stall condition) Speed (RPM, no load): ~3,000 rpm at 3 V ~6,000 rpm at 6 V ~9,000 rpm at 9 V Torque: Approximately 10–30 g·cm (low torque, high-speed motor) Typical Dimensions: Body length: ~27 mm Diameter: ~20 mm Shaft diameter: 2 mm, shaft length 8–10 mm Typical Applications: Small robots Windings for mini fans Solar models School experiments 🔌 How to Connect it to Arduino ⚠ Important Note: Arduino cannot power the motor directly from a digital pin. Pins supply up to 40 mA, while the motor requires much more. A motor driver or power transistor is needed. Option 1 – With NPN Transistor (e.g., 2N2222, BC337 or TIP120) Materials: Arduino Uno (or similar) Micro Motor 1.5V–9V type 300 NPN Transistor Diode 1N4007 (reverse voltage protection) Resistor 220 Ω External power supply (3–6 V) Breadboard and wires Schematic: Collector → one motor terminal Other motor terminal → + external power supply Emitter → GND common with Arduino Resistor 220 Ω from Arduino digital pin to transistor base Diode in parallel with the motor (cathode towards positive, anode towards transistor) Option 2 – With L293D or L298N Driver Allows direction reversal Supports two motors simultaneously Easy connection using external power supply for motor and digital pins for control 💻 Arduino Programming Example 1 – Turn Motor On/Off (with NPN Transistor) int motorPin = 9; // pin connected to base via resistor void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); // turn on the motor delay(2000); // for 2 seconds digitalWrite(motorPin, LOW); // turn off the motor delay(2000); // for 2 seconds } Example 2 – Control Speed with PWM int motorPin = 9; // PWM pin void setup() { pinMode(motorPin, OUTPUT); } void loop() { for (int speed = 0; speed = 0; speed -= 5) { analogWrite(motorPin, speed); // gradually decrease delay(50); } } Example 3 – Direction Reversal Control (with L293D) int motorPin1 = 9;
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
📌 Descrizione tecnica – Micro Motore 1.5V–9V tipo 300
Name comune:
Micro motore DC tipo 300 (o “Motor 300”)
Tensione operativa:
- Minima: 1.5 V
- Nominale: 3 V – 6 V
- Massima: 9 V (oltre, si riduce la vita utile)
Consumo di corrente (indicativo):
- A vuoto: 50–100 mA (a 3–6 V)
- Sotto carico: 150–400 mA (può arrivare a 1 A in stallo)
Velocità (RPM, a vuoto):
- ~3.000 giri/min a 3 V
- ~6.000 giri/min a 6 V
- ~9.000 giri/min a 9 V
Coppia:
- Circa 10–30 g·cm (bassa, motore ad alta velocità, bassa coppia)
Dimensioni tipiche:
- Lunghezza corpo: ~27 mm
- Diametro: ~20 mm
- Albero: diametro 2 mm, lunghezza 8–10 mm
Applicazioni tipiche:
- Piccoli robot
- Giranti per ventilatori mini
- Modelli solari
- Esperimenti scolastici
🔌 Come collegarlo ad Arduino
⚠️ Nota importante:
Arduino non può alimentare direttamente il motore dal pin digitale. I pin erogano massimo 40 mA, mentre il motore richiede molto di più.
Serve un driver per motori o un transistor di potenza.
Opzione 1 – Con transistor NPN (es. 2N2222, BC337 o TIP120)
Materiale:
- Arduino Uno (o simile)
- Micro Motore 1.5V–9V tipo 300
- Transistor NPN
- Diodo 1N4007 (protezione da tensioni inverse)
- Resistenza 220 Ω
- Alimentatore esterno (3–6 V)
- Breadboard e cavetti
Schema:
- Collettore → un polo del motore
- Other polo del motore → + alimentazione esterna
- Emettitore → GND comune con Arduino
- Resistenza 220 Ω dal pin digitale Arduino alla base del transistor
- Diodo in parallelo al motore (catodo verso positivo, anodo verso transistor)
Opzione 2 – Con driver L293D o L298N
- Permette di invertire la direzione di rotazione
- Supporta due motori contemporaneamente
- Si collega facilmente usando alimentazione esterna per il motore e pin digitali per il controllo
💻 Programmazione Arduino
Esempio 1 – Accendere/Spegnere il motore (transistor NPN)
int motorPin = 9; // pin collegato alla base tramite resistenza

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH); // accende il motore
  delay(2000);                  // per 2 secondi
  digitalWrite(motorPin, LOW);  // spegne il motore
  delay(2000);                  // per 2 secondi
}
Esempio 2 – Controllo velocità con PWM
int motorPin = 9; // pin PWM

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  for (int speed = 0; speed <= 255; speed += 5) {
    analogWrite(motorPin, speed); // aumenta gradualmente la velocità
    delay(50);
  }
  for (int speed = 255; speed >= 0; speed -= 5) {
    analogWrite(motorPin, speed); // diminuisce gradualmente
    delay(50);
  }
}
Esempio 3 – Con inversione di direzione (L293D)
int motorPin1 = 9;
int motorPin2 = 8;

void setup() {
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
}

void loop() {
  // Rotazione in avanti
  digitalWrite(motorPin1, HIGH);
  digitalWrite(motorPin2, LOW);
  delay(2000);

  // Rotazione inversa
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, HIGH);
  delay(2000);

  // Stop
  digitalWrite(motorPin1, LOW);
  digitalWrite(motorPin2, LOW);
  delay(1000);
}
📋 Consigli pratici
- Non superare la tensione nominale per lunghi periodi (meglio stare sui 3–6 V).
- Se alimentato da pannello solare, ricordati che la tensione varia con la luce: meglio aggiungere un condensatore per stabilizzare.
- Se serve più coppia, aggiungi un riduttore meccanico.
- Usa sempre un diodo di protezione contro il ritorno di corrente del motore.
Tutorial: Come usare Micro Motore 1.5v – 9v 300 Motore per pannelli solari
Questo micro motore è ideale per progetti di pannelli solari e altre applicazioni che richiedono un motore DC di piccole dimensioni. Utile per principianti e per chi vuole implementare movimenti in piccole macchinette.
Cosa serve
- Micro Motore 1.5v – 9v 300
- Alimentatore 1.5v – 9v
- Connettori di prova
- Supporto per montaggio (facoltativo)
Passi
- 1. Verifica sul datasheet le specifiche di alimentazione.
- 2. Collega l’alimentatore all’entrata positiva e negativa del motore.
- 3. Monta il motore su un supporto se necessario.
- 4. Testa il motore con un alimentatore di prova.
- 5. Collega il motore a un circuito di controllo (facoltativo).
- 6. Verifica la direzione di rotazione.
- 7. Regola la velocità dell’elica o del pannello solare.
- 8. Testa l’intero sistema.
Mini-progetto
Monta il motore su un supporto e collega un pannello solare. Regola la velocità e verifica il funzionamento.
Errori comuni
- Power Supply errata: verifica sempre le specifiche.
- Collegamenti errati: assicurati di connettere correttamente.
- Manca supporto: monta il motore su un supporto per evitare oscillazioni.
- Regolazione mancante: regola la velocità per ottimizzare il funzionamento.
Accessori consigliati
- Supporto per montaggio
- Alimentatore 1.5v – 9v
- Connessioni di prova
- Pannello solare
Domande frequenti
Il motore si accende ma non si muove?
Verifica l’alimentazione e la connessione corretta. Assicurati che l’alimentatore sia al corretto valore di tensione.
Come regolare la velocità?
Utilizza un potenziometro o un circuito di controllo per regolare la tensione d’ingresso.
Posso usare questo motore con un pannello solare?
Sì, è progettato per funzionare con pannelli solari.
Quale alimentatore utilizzare?
Utilizza un alimentatore regolabile tra 1.5v e 9v.
Reviews
There are no reviews yet.