 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
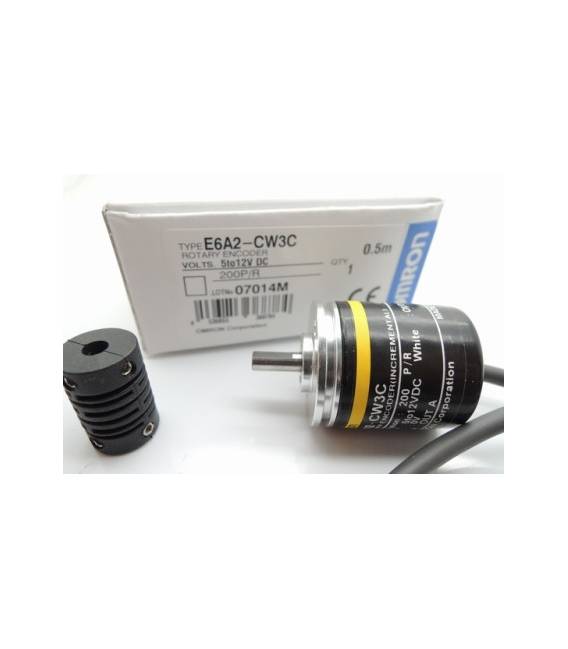
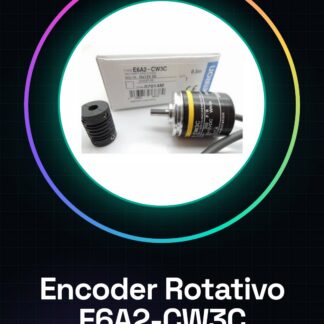
Der rotierende Encoder E6A2-CW3C 200 p/R ist ein elektronisches Gerät, das zur Messung der winkelnden Position eines rotierenden Achsen verwendet wird. Dieser Komponente bietet präzise Daten zur Rotation, was es für verschiedene Projekte in der Robotik, 3D-Druck und Steuerungssysteme unerlässlich macht.
Eigenschaften
- Typ: Rotierender Encoder
- Auflösung: 200 p/R (Impulse pro Umdrehung)
Wofür es dient
Der Encoder E6A2-CW3C ist ideal für Anwendungen, die eine präzise Messung der Rotation erfordern, wie die Positionierungskontrolle in der Robotik und 3D-Druckern. Sie können es mit Arduino oder ESP verwenden, um benutzerfreundliche Interfaces auf der Basis von rotierenden Bewegungen zu entwickeln.
Tutorial: Wie man den rotierenden Encoder E6A2-CW3C 200 p/R verwendet
Der rotierende Encoder E6A2-CW3C 200 p/R ist ein idealer Komponente zur Messung der Rotation einer Achse. Nützlich für Projekte in der Robotik, Positionierungskontrolle und benutzerfreundliche Interfaces.
Was du brauchst
- Rotierender Encoder E6A2-CW3C 200 p/R
- Arduino
- Stromversorgungsleitung (5V)
- Widerst 10kΩ
Schritte
- 1. Montiere den Encoder auf den Gehäuse, stellen Sie sicher, dass der rotierende Achsen frei ist.
- 2. Verbinden Sie den Encoder mit dem Arduino: VCC an 5V, GND an GND, DOUT an Pin A0.
- 3. Verbinden Sie die widerst 10kΩ zwischen VCC und DOUT.
- 4. Laden Sie den bereitgestellten Arduino-Code hoch.
- 5. Überprüfen Sie im Datenblatt die maximale Drehfrequenz.
- 6. Testen Sie den Encoder mit einer kompletten Drehung.
- 7. Überprüfen Sie die Richtigkeit der digitalen Signale.
- 8. Fügen Sie ein Rückmeldesystem hinzu, um die Genauigkeit zu verbessern.
Beispielcode
```void setup() { Serial.begin(9600);}void loop() { int value = analogRead(A0); Serial.println(value); delay(100);}```Mini-Projekt
Erstellen Sie eine Positionssteuerung für einen Servo mit dem Encoder und dem Arduino. In 30 Minuten können Sie den Encoder montieren, verbinden und den notwendigen Code schreiben.
Häufige Fehler
- Verbinden Sie das VCC an die analoge Ausgang (A0) anstelle von 5V.
- Vermeiden Sie die Verwendung der widerst 10kΩ.
- Testen Sie den Encoder nicht vor dem Hochladen des Codes.
- Vergessen Sie, den Arduino-Code zu aktualisieren.
Empfohlenes Zubehör
- Servo
- Montagegehäuse
- 5V Stromkabel
- Widerst 10kΩ
Häufige Fragen
Wie kann ich den Encoder kalibrieren?
Überprüfe den Datenblatt für Anweisungen zur Kalibrierung. Du kannst eine volle Umdrehung als Bezugspunkt verwenden.
Funktioniert der Encoder mit einer Versorgungsspannung von 5V?
Überprüfe die Spannungsversorgungsbereich im Datenblatt.
Welche Pins benutze ich für den GND?
Verbinde den GND des Encoders mit dem GND des Arduino.
Funktioniert der Arduino-Code mit verschiedenen Versionen von Arduino?
Der Code ist kompatibel mit Arduino IDE 1.8.x. Überprüfe die Kompatibilität im Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.