
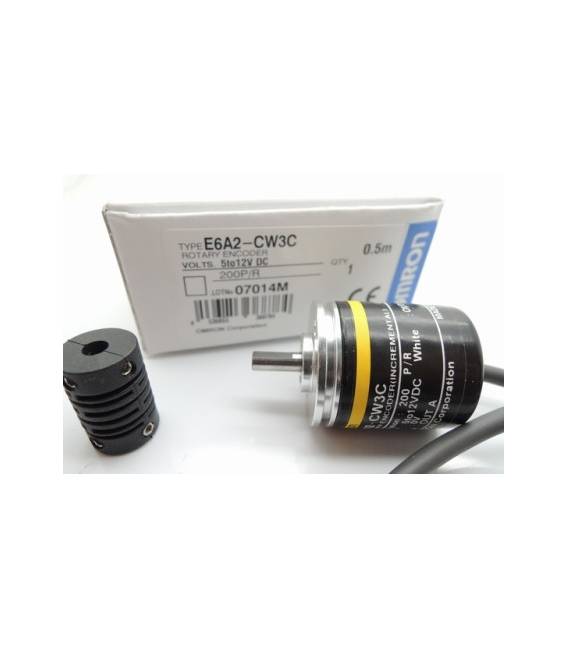

Encoder Rotativo E6A2-CW3C 200 p / R
Il prezzo originale era: 38,93 €.28,21 €Il prezzo attuale è: 28,21 €. Escluso IVA
Encoder Rotativo E6A2-CW3C 200 p / R
Disponibile su ordinazione
Descrizione
Cos’è
L’encoder rotativo E6A2-CW3C 200 p/R è un dispositivo elettronico utilizzato per misurare la posizione angolare di un asse rotante. Questo componente fornisce dati precisi sulla rotazione, rendendolo essenziale in vari progetti di robotica, stampa 3D e sistemi di controllo.
Caratteristiche
- Tipo: Encoder rotativo
- Risoluzione: 200 p/R (impulsioni per giro)
A cosa serve
L’encoder E6A2-CW3C è ideale per applicazioni che richiedono una misurazione accurata della rotazione, come il controllo di posizione in robotica e stampanti 3D. Puoi utilizzarlo con Arduino o ESP per sviluppare interfacce utente basate su movimento rotativo.
Tutorial: Come usare l’Encoder Rotativo E6A2-CW3C 200 p/R
L’encoder rotativo E6A2-CW3C 200 p/R è un componente ideale per misurare la rotazione di un’asse. Utile per progetti di robotica, controlli di posizione e interfacce utente.
Cosa serve
- Encoder rotativo E6A2-CW3C 200 p/R
- Arduino
- Cavo di alimentazione (5V)
- Resistenza 10kΩ
Passi
- 1. Monta l’encoder sul supporto, assicurandoti che l’asse rotativo sia libero.
- 2. Connesso l’encoder al Arduino: VCC al 5V, GND al GND, DOUT al pin A0.
- 3. Collega la resistenza 10kΩ tra VCC e DOUT.
- 4. Carica il codice Arduino fornito.
- 5. Verifica sul datasheet la frequenza di rotazione massima.
- 6. Testa l’encoder con un giro completo.
- 7. Verifica la correttezza dei segnali digitali.
- 8. Aggiungi un sistema di feedback per migliorare la precisione.
Codice di esempio
```void setup() { Serial.begin(9600);}void loop() { int value = analogRead(A0); Serial.println(value); delay(100);}```Mini-progetto
Crea un controllo di posizione per un servomotore utilizzando l’encoder e l’Arduino. In 30 minuti puoi montare l’encoder, collegarlo e scrivere il codice necessario.
Errori comuni
- Collegare il VCC all’uscita analoga (A0) invece che al 5V.
- Omettere la resistenza 10kΩ.
- Non testare l’encoder prima di caricare il codice.
- Dimenticare di aggiornare il codice Arduino.
Accessori consigliati
- Servomotore
- Supporto montaggio
- Cavo di alimentazione 5V
- Resistenza 10kΩ
Domande frequenti
Come posso calibrare l’encoder?
Verifica il datasheet per istruzioni di calibrazione. Puoi utilizzare un giro completo come punto di riferimento.
L’encoder funziona con un’alimentazione diversa da 5V?
Verifica sul datasheet la gamma di tensione di alimentazione supportata.
Quali pin utilizzo per il GND?
Collega il GND dell’encoder al GND del Arduino.
Il codice Arduino funziona con versioni diverse di Arduino?
Il codice è compatibile con Arduino IDE 1.8.x. Verifica la compatibilità sul datasheet.
Prodotti correlati
-
In offerta!
40P, sedile di bloccaggio, sedile di prova Block IC invecchiato, sedile del sedile di conversione DIP40
Il prezzo originale era: 10,87 €.7,88 €Il prezzo attuale è: 7,88 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Testina DuPont 4 Pezzi, passo 10P 2.54mm Spina DuPont con guscio in plastica
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
16P sedile di bloccaggio, blocco IC, sedile di prova 16PIC, sedile live 16P, base chip, presa IC
Il prezzo originale era: 5,33 €.4,02 €Il prezzo attuale è: 4,02 €. Escluso IVA Aggiungi al carrello