 DE
 IT Italiano
 EN English
 ES Español
 FR Français
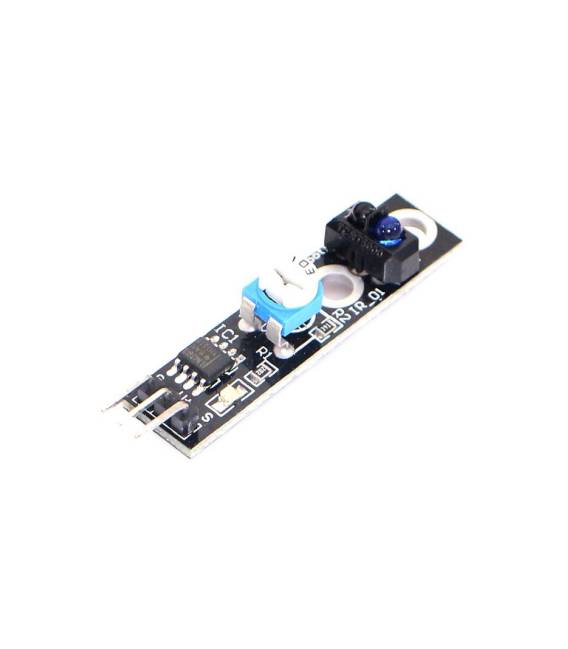
Beschreibung
Technische Beschreibung
Der TCRT5000 IR Sensor-Modul ist ein Bauteil, das für Hinderniserkennung und Linienverfolgung in Robotik- und Prototypierprojekten verwendet wird. Der Sensor TCRT5000 nutzt Infrarot-Technologie, um Objekte und schwarze Linien auf hellem Hintergrund zu erkennen. Es eignet sich für Anwendungen, die kurze Entfernungen und Hinderniserkennung erfordern.
Der TCRT5000 Sensor besteht aus einem Infrarot-Emitter und einem Infrarot-Aufnehmer, die auf einem einzigen Modul montiert sind. Wenn der Emitter ein Infrarotsignal sendet, misst der Aufnehmer die Reflexion des Signals, um die Anwesenheit eines Objekts oder einer schwarzen Linie zu bestimmen. Das empfangene Signal wird in einen analogen Wert umgewandelt, der von einem Mikrocontroller wie Arduino gelesen werden kann.
Der Modul ist so konzipiert, dass es einfach in Projekte integriert werden kann, die Hinderniserkennung oder Linienverfolgung erfordern, indem es eine einfache und zuverlässige Methode zur Entfernungsmessung und Objekterkennung bietet.
Kernspezifikationen
| Parameter | Wert |
| Modell | TCRT5000 |
| Menge | 1 Stück |
| Schnittstelle | Analog |
| Versorgungsspannung | N/D (siehe Hersteller-Datenblatt) |
| Abmessungen | N/D (siehe Hersteller-Datenblatt) |
| Verpackung | N/D (siehe Hersteller-Datenblatt) |
Installation und Nutzung
- Verbinden Sie den TCRT5000 IR-Sensor-Modul mit dem Arduino Mikrocontroller über Steckbrückenkabel.
- Überprüfen Sie die Verbindungsanforderungen im Datenblatt des Sensors, um die richtige Pin-Konfiguration zu bestimmen.
- Versorgen Sie den Sensor-Modul mit der korrekten Spannung, die im Datenblatt angegeben ist.
- Laden Sie ein Beispiel-Sketch auf den Arduino Mikrocontroller, um die Funktionalität des Sensors zu testen.
- Überprüfen Sie die korrekte Funktionalität des Sensors über den seriellen Monitor von Arduino.
Kompatibilität und Anforderungen
- Der TCRT5000 IR Sensor-Modul ist kompatibel mit Arduino Mikrocontrollern wie dem Arduino Uno.
- Es ist ein Entwicklungsumgebung wie Arduino IDE für die Programmierung des Mikrocontrollers erforderlich.
- Für die physische Verbindung sind Steckbrücken-Kabel erforderlich, um den Modul an den Mikrocontroller anzuschließen.
Grenzen und wichtige Hinweise
- Der TCRT5000 IR Sensor-Modul ist nicht für die Entfernungsmessung über längere Distanzen konzipiert.
- Die Hinderniserkennung hängt von der Reflexion von Infrarot ab und kann daher bei transparenten Materialien nicht effektiv sein.
- Es ist wichtig, die korrekt angegebene Betriebsspannung im Datenblatt zu überprüfen, um Schäden am Modul zu vermeiden.
- Die Erkennung von schwarzen Linien auf einem hellen Hintergrund erfordert eine gut definierte schwarze Linie.
Troubleshooting
Der Sensor erkennt keine Hindernisse.
Wahrscheinliche Ursache: Falsche Pinverkabelung des Sensors.
Lösung: Überprüfen Sie die Pinverkabelung des Sensors gemäß dem Datenblatt und richten Sie sie korrekt ein.
Der Sensor erkennt Hindernisse ungenau.
Wahrscheinliche Ursache: Ungerechte Betriebsspannung.
Lösung: Überprüfen Sie die Betriebsspannung im Datenblatt und kalibrieren Sie nach Bedarf.
Der Sensor sendet keine Daten an den Mikrocontroller.
Wahrscheinliche Ursache: Sketch nicht korrekt kompiliert oder geladen.
Lösung: Kompilieren und neu laden des Sketches auf den Mikrocontroller.
Der Sensor registriert Falschpositiv.
Wahrscheinliche Ursache: Anwesenheit unerwünschter Reflexionen.
Lösung: Verringern der unerwünschten Reflexionen oder Verwendung eines Filters zur Verbesserung der Präzision.
Anwendungsfälle
Hinderniserkennungsroboter.
Ziel: Erstellen eines Roboters, der sich in gerader Linie bewegt und die Richtung ändert, wenn ein Hindernis erkannt wird.
Benötigt: Arduino Uno, Steckbrücken, TCRT5000 IR-Sensor Modul.
Schritte: 1) Verbinden des Sensor-Moduls mit dem Arduino Mikrocontroller. 2) Laden eines Beispiel-Sketches zum Testen der Hinderniserkennung. 3) Programmieren des Roboters, um die Richtung zu ändern, wenn ein Hindernis erkannt wird. 4) Testen des Roboters in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Der Roboter vermeidet Hindernisse und bewegt sich sicher.
Linienverfolgung.
Ziel: Erstellen eines Roboters, der eine schwarze Linie auf hellem Hintergrund verfolgt.
Was benötigt wird: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden Sie das Sensor-Modul mit dem Mikrocontroller Arduino. 2) Laden Sie ein Beispiel-Sketch hoch, um die Linienerkennung zu testen. 3) Programmieren Sie den Roboter, um die Linie zu folgen. 4) Testen Sie den Roboter in einem kontrollierten Umfeld.
Erwarteter Ergebnis: Der Roboter folgt einer schwarzen Linie auf hellem Hintergrund.
Entfernungsmessung.
Ziel: Ein System erstellen, das die Entfernung zu einem Hindernis misst.
Was benötigt wird: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden Sie das Sensor-Modul mit dem Mikrocontroller Arduino. 2) Laden Sie ein Beispiel-Sketch hoch, um die Entfernungsmessung zu testen. 3) Programmieren Sie das System, um die gemessene Entfernung anzuzeigen. 4) Testen Sie das System in einem kontrollierten Umfeld.
Erwarteter Ergebnis: Das System misst die Entfernung zu einem Hindernis korrekt.
Präsenzkontrolle.
Ziel: Ein System erstellen, das die Anwesenheit eines Objekts erkennt.
Was benötigt wird: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden Sie das Sensor-Modul mit dem Mikrocontroller Arduino. 2) Laden Sie ein Beispiel-Sketch hoch, um die Anwesenheitserkennung zu testen. 3) Programmieren Sie das System so, dass es die Anwesenheit eines Objekts meldet. 4) Testen Sie das System in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Das System meldet die Anwesenheit eines Objekts korrekt.
Sicherheitssystem.
Ziel: Ein Sicherheitssystem erstellen, das den Eingang von Personen erkennt.
Was benötigt wird: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden Sie das Sensor-Modul mit dem Mikrocontroller Arduino. 2) Laden Sie ein Beispiel-Sketch hoch, um die Bewegungserkennung zu testen. 3) Programmieren Sie das System so, dass es einen Alarm auslöst, wenn Bewegung erkannt wird. 4) Testen Sie das System in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Das System aktiviert den Alarm korrekt, wenn Bewegung erkannt wird.
Zugangskontrollsystem.
Ziel: Erstellen eines Systems, das die Anwesenheit von Personen für die Zugangskontrolle erfasst.
Benötigt: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden des Sensor-Moduls mit dem Arduino-Mikrocontroller. 2) Laden eines Beispiel-Sketches, um die Anwesenheitserkennung zu testen. 3) Programmieren des Systems, um den Zugang zu kontrollieren, wenn Anwesenheit erkannt wird. 4) Testen des Systems in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Das System kontrolliert den Zugang korrekt, wenn Anwesenheit erkannt wird.
Überwachungssystem.
Ziel: Erstellen eines Systems, das die Anwesenheit von Gegenständen überwacht.
Benötigt: Arduino Uno, Steckbrückenkabel, IR-Sensor-Modul TCRT5000.
Schritte: 1) Verbinden Sie den Sensormodul mit dem Arduino Mikrocontroller. 2) Laden Sie ein Beispiel-Sketch hoch, um die Gegenstands-Erkennung zu testen. 3) Programmieren Sie das System, um die Anwesenheit von Gegenständen zu signalisieren. 4) Testen Sie das System in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Das System signalisiert die Anwesenheit von Gegenständen korrekt.
Haussicherheitssystem.
Ziel: Ein Haussicherheitssystem erstellen, das Bewegung erkennt.
Benötigt: Arduino Uno, Steckbrückenkabel, Sensormodul TCRT5000 IR.
Schritte: 1) Verbinden Sie das Sensormodul mit dem Arduino Mikrocontroller. 2) Laden Sie ein Beispiel-Sketch hoch, um die Bewegungserkennung zu testen. 3) Programmieren Sie das System, um einen Alarm auszulösen, wenn Bewegung erkannt wird. 4) Testen Sie das System in einem kontrollierten Umfeld.
Erwartetes Ergebnis: Das System löst den Alarm korrekt aus, wenn Bewegung erkannt wird.
In der Verpackung
- 1 Stück Sensormodul TCRT5000 IR
Vervollständigen Sie das Projekt
- Digitales Hinderniserkennungsmodul mit einstellbarem Infrarot-Detektor 2 – 100CM: Für die physische Verkabelung zwischen dem Sensormodul und dem Arduino-Mikrocontroller.
- Infrarot-Sensormodul für Hinderniserkennung für Arduino: Für die Programmierung des Arduino-Mikrocontrollers.
- E18-D80NK Hinderniserkennungsmodul mit einstellbarem Infrarotsensor 3 – 80Cm: Für die Beweglichkeit des Roboters.
- Fahrgestell Suspension Dämpfung Geschwindigkeitsregelung Hinderniserkennung Patrouillenroboter Linienuntersuchung Fernuntersuchung: Für die Bauweise des Roboters.
- Hinderniserkennungsmodul 50NK 3-50CM Infrarot-Fotoleiter 5VDC: Für die Erkennung von Hindernissen auf größeren Entfernungen.
Technische FAQs
Wie kann ich überprüfen, ob der Sensor funktioniert?
Überprüfen Sie die Sensorlesung im seriellen Monitor von Arduino.
Welche Hindernisse erkennt dieser Sensor am besten?
Metallische Hindernisse oder dunkle Objekte auf etwa 1-2 cm Entfernung vom Sensor.
Warum erkennt der Sensor keine Hindernisse?
Überprüfen Sie die Pinverbindungen des Sensors gemäß dem Datenblatt und richten Sie sie korrekt ein.
Warum erkennt der Sensor Falschpositiv-Hindernisse?
Verringern Sie unerwünschte Reflexionen oder verwenden Sie ein Filter, um die Genauigkeit zu verbessern.
Tutorial: Wie man den TCRT5000 IR Sensor-Modul verwendet
Das TCRT5000 IR Sensor-Modul ist ein nützlicher Bauteil für Projekte zur Hinderniserkennung und Linienverfolgung. Es ist ideal für Anfänger, die Roboter oder interaktive Prototypen erstellen möchten.
Was du brauchst
- Arduino Uno
- USB-Anschluss
- Steckbrücke M-M Kabel
Schritte
- Verbinden Sie die Steckbrückenkabel zwischen den Pins des TCRT5000 IR Moduls und dem Arduino (prüfen Sie das Datenblatt für die Verbindungsangaben).
- Laden Sie oder installieren Sie das Arduino IDE-Software auf einem Computer.
- Öffnen Sie ein neues Sketch im Arduino IDE-Software.
- Fügen Sie den bereitgestellten Code in der ‚Code‘-Sektion ein.
- Füge und läde das Sketch auf dein Arduino-Gerät.
- Überprüfe die korrekte Funktionalität des Sensors über den seriellen Monitor von Arduino.
Beispielcode
void setup() {
  Serial.begin(9600);
}

void loop() {
  int sensorValue = analogRead(A0); // Verifica sul datasheet per la pin corretta.
  Serial.println(sensorValue);
}
Mini-Projekt
Erstelle einen Hindernisvermeidungsroboter, der in gerader Linie fährt und die Richtung ändert, wenn ein Hindernis erkannt wird.
Häufige Fehler
- Verbinde die Pins des Sensors nicht korrekt.
- Verwende eine unangemessene Spannung für den Modul.
- Vergiss, das Sketch zu kompilieren, bevor du es auf das Arduino lädst.
Empfohlenes Zubehör
- Arduino-Roboter-Kit
- DC-Motor mit Treiber L298N
- 3D-Druck Gehäuse für Roboter
Häufige Fragen
Wie kann ich überprüfen, ob der Sensor funktioniert?
Überprüfe die Sensorlesung im seriellen Monitor von Arduino.
Welche Hindernisse erkennt dieser Sensor am besten?
Metallische oder dunkle Hindernisse in etwa 1-2 cm Entfernung vom Sensor.
Rezensionen
Es gibt noch keine Rezensionen.