 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
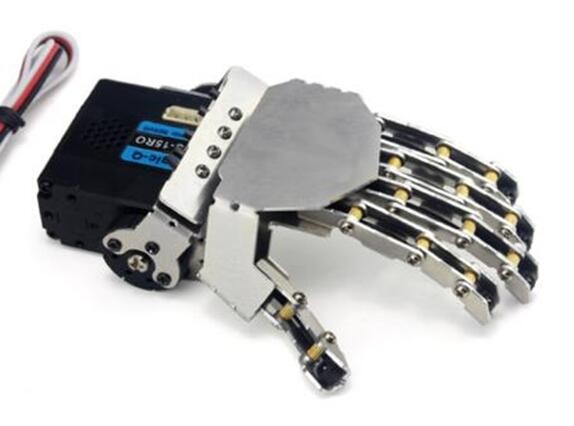
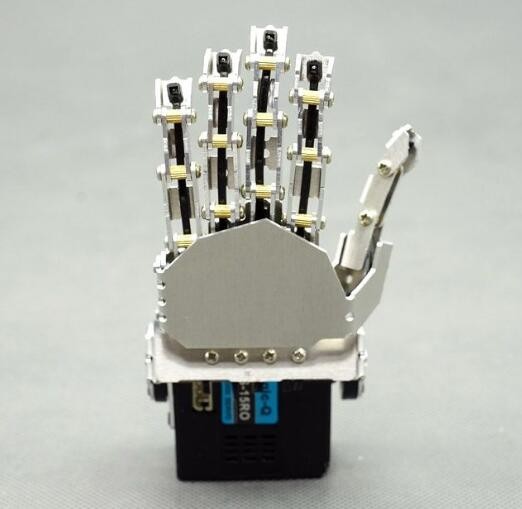
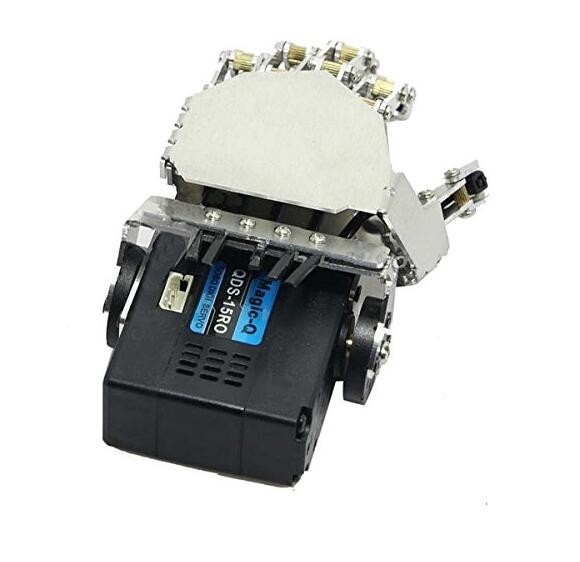
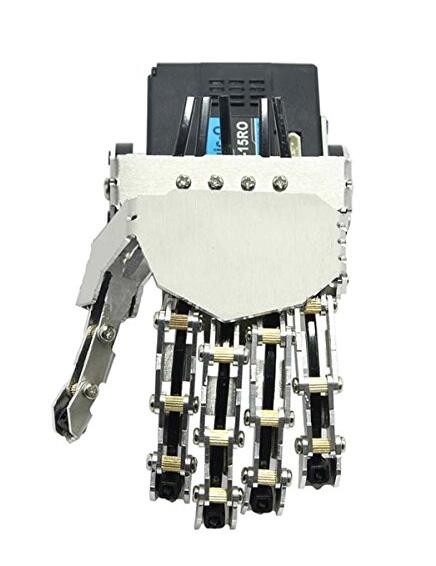
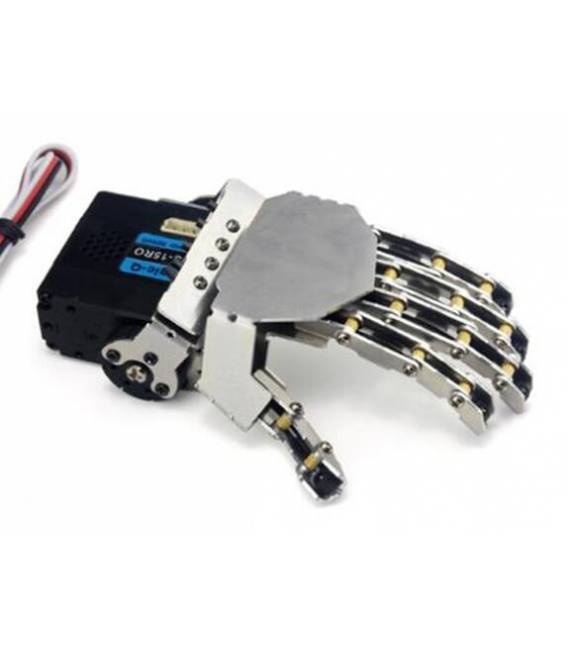
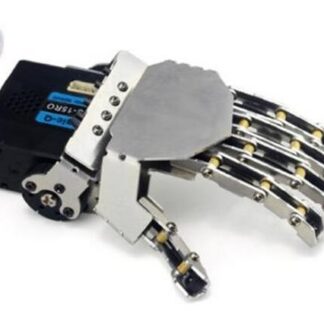
Die Sinistra Robot Hand mit fünf Fingern ist ein Metallarm mit fünf Fingern, ideal für Roboterprojekte und Manipulation.
Eigenschaften
- 5 Finger
- Material: Metall
- SKU: ARD0010500
- Preis: 76,35 €
Wofür es dient
Die Sinistra Robot Hand mit fünf Fingern ist perfekt für präzise Manipulation und die Erstellung humanoider Roboter. Sie kann für Roboter- und Manipulationselemente verwendet werden, die für Anfänger und Fortgeschrittene geeignet sind. Ein Beispiel für eine Anwendung könnte sein, ein einfaches Programm zu erstellen, das die Finger der Hand fünf Mal bewegt.
Tutorial: Wie man die Sinistra Robot Hand mit fünf Fingern verwendet
Die Sinistra Robot Hand mit fünf Fingern ist ideal für Roboter- und Manipulationselemente. Sie ist für Anfänger und Fortgeschrittene geeignet.
Was du brauchst
- Arduino UNO oder kompatibel
- USB-Kabel
- Lipo-Batterie 3S 11,1V
- Baukasten-Mikrocontroller
- Überprüfen Sie die Datenblatt
Schritte
- 1. Montieren Sie den Mikrocontroller auf eine Baukarte.
- 2. Verbinde den Mikrocontroller mit dem Arduino UNO oder kompatibler Version.
- 3. Verbinde die LiPo 3S 11,1V-Batterie mit dem Mikrocontroller.
- 4. Lade den bereitgestellten Arduino-Code.
- 5. Verbinde den Manipulatorarm mit dem Mikrocontroller.
- 6. Überprüfe die Bewegungen der Finger.
- 7. Anpasse den Code, um die gewünschten Bewegungen zu steuern.
- 8. Teste die linke Roboterhand mit fünf Fingern.
Beispielcode
```
#include <Servo.h>
Servo mano;
void setup() {
  mano.attach(9);
}
void loop() {
  mano.write(90);
  delay(1000);
  mano.write(0);
  delay(1000);
}
```
Mini-Projekt
Erstelle ein einfaches Programm, das die Finger der Hand fünf Mal bewegt.
Häufige Fehler
- Verbinde die Batterie nicht korrekt.
- Stelle den falschen Pin im Code ein.
- Vergiss den Verzögerungsbefehl zwischen den Bewegungen.
Empfohlenes Zubehör
- Roboterzange
- Druckfühler
- Arduino UNO R3
- LiPo 3S 11,1V-Batterie
Häufige Fragen
Wie kann ich die Bewegungen der Finger mit einem Joystick steuern?
Verbinde einen Joystick mit dem Mikrocontroller und passe den Code an, um die Werte vom Joystick zu lesen und die Finger zu steuern.
Welche Pins des Mikrocontrollers kann ich verwenden?
Verwende die verfügbaren digitalen Pins, aber überprüfe im Datenblatt auf Grenzwerte und Kompatibilität.
Welche Batterien sind kompatibel?
Verwende LiPo 3S 11,1V Batterien wie in der Produktbeschreibung beschrieben.
Benötige ich ein zusätzliches Softwareprogramm?
Nein, der bereitgestellte Code ist vollständig.
Rezensionen
Es gibt noch keine Rezensionen.