 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
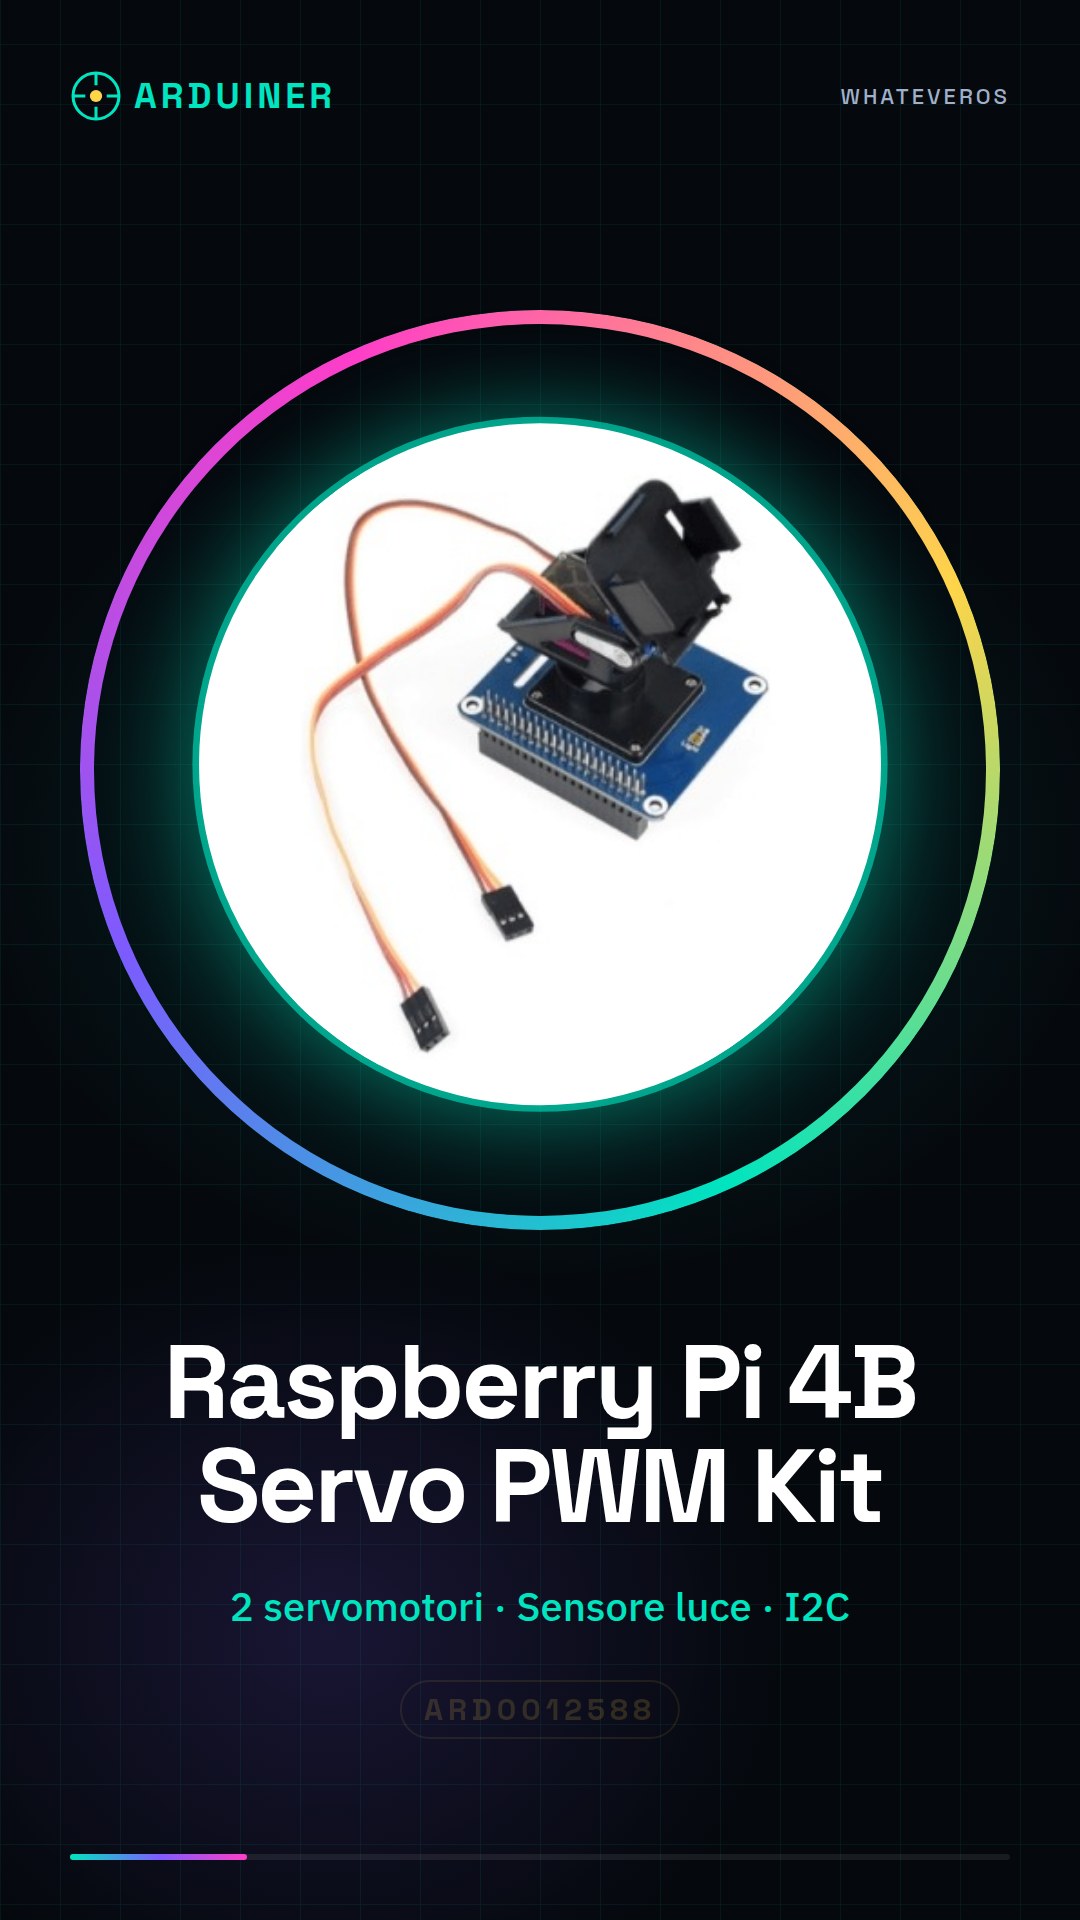
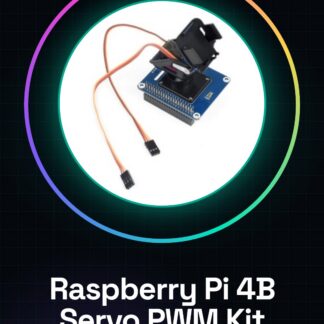
Der Raspberry Pi 4B Servo Motor Controller PWM Kit ist ein Gerät, das es ermöglicht, bis zu zwei Servomotoren von einem Raspberry Pi 4B zu steuern. Der Kit enthält einen Lichtstärke-Sensor, der verwendet werden kann, um die Position der Kamera im Bezug auf die Umgebungsbeleuchtung zu regulieren.
Eigenschaften
- Kompatibel mit Raspberry Pi 4B
- PWM-Steuerung für Servomotoren
- Integrierter Lichtstärke-Sensor
- Steuerung von zwei Servomotoren
- I2C-Kommunikation
Wofür es dient
Dieses Kit ist ideal für Projekte, die eine Kamerapannierung und -neigung erfordern, wie Sicherheitssysteme oder Umweltüberwachungssysteme. Sie können es verwenden, um ein Pannier- und Neigungs-System für eine Kamera mit zwei Servomotoren zu erstellen. Der Lichtstärke-Sensor kann verwendet werden, um die Kamera auf die Lichtquelle auszurichten.
Tutorial: Wie man den Raspberry Pi 4B Servo Motor Controller PWM Kit verwendet
Dieses PWM-Steuerungskit für Servomotoren ermöglicht es, bis zu zwei Servomotoren von einem Raspberry Pi 4B zu steuern. Es ist ideal für Projekte wie die Neigung und Drehung einer Kamera oder jedes andere Winkelsteuerungssystem.
Was du brauchst
- Raspberry Pi 4B
- Servomotoren
- USB-Kabel für die Stromversorgung
- HDMI-Kabel
- Monitor oder TV mit HDMI-Eingang
- Wi-Fi- oder Ethernet-Netzwerk
Schritte
- Verbinde das PWM-Kit mit dem Raspberry Pi 4B über die GPIO-Anschlüsse.
- Konfiguriere den Raspberry Pi mit Raspbian oder einer anderen Linux-Distribution.
- Installiere die notwendigen Bibliotheken für die PWM-Steuerung.
- Überprüfe die I2C-Verbindung zwischen dem PWM-Kit und dem Raspberry Pi.
- Verbinde die Servomotoren mit dem PWM-Kit.
- Schreibe ein Python-Skript, um die Servomotoren zu steuern.
- Teste die Bewegung der Servomotoren.
- Füge den Lichtstärke-Sensor für die automatische Steuerung hinzu.
Beispielcode
import RPi.GPIO as GPIO
import time
GPIO.setmode(GPIO.BCM)
GPIO.setup(18, GPIO.OUT)
pwm = GPIO.PWM(18, 50)
pwm.start(0)
try:
    while True:
        for dc in range(0, 101, 5):
            pwm.ChangeDutyCycle(dc)
            time.sleep(0.1)
        for dc in range(100, -1, -5):
            pwm.ChangeDutyCycle(dc)
            time.sleep(0.1)
finally:
    pwm.stop()
    GPIO.cleanup()
Mini-Projekt
Erstelle ein System für die Panoramabewegung und Neigung einer Kamera mit zwei Servomotoren. Verwende den Lichtstarksensor, um die Kamera in Richtung Licht zu orientieren.
Häufige Fehler
- Das PWM-Kit wird nicht vom Raspberry Pi erkannt.
- Die Servomotoren bewegen sich nicht korrekt.
- Der Lichtstarksensor funktioniert nicht ordnungsgemäß.
- Energieversorgungsprobleme für die Servomotoren.
Empfohlenes Zubehör
- 3D-Druck-Kit für benutzerdefinierte Halterungen
- Lichtstarksensor
- Kamera mit GPIO-Anschluss
- Wi-Fi-Antenne für den Raspberry Pi
Häufige Fragen
Welche Servomotoren kann ich mit diesem Kit verwenden?
Sie können jedes kompatible Servomotor verwenden, das PWM-Kontrolle unterstützt.
Wie kann ich das PWM-Kit ferngesteuert kontrollieren?
Verwenden Sie ein Fernsteuerungsprogramm wie SSH oder VNC.
Welche Python-Bibliotheken sind erforderlich?
Installieren Sie ‚RPi.GPIO‘ und ’smbus‘ für die I2C-Kontrolle.
Rezensionen
Es gibt noch keine Rezensionen.