 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
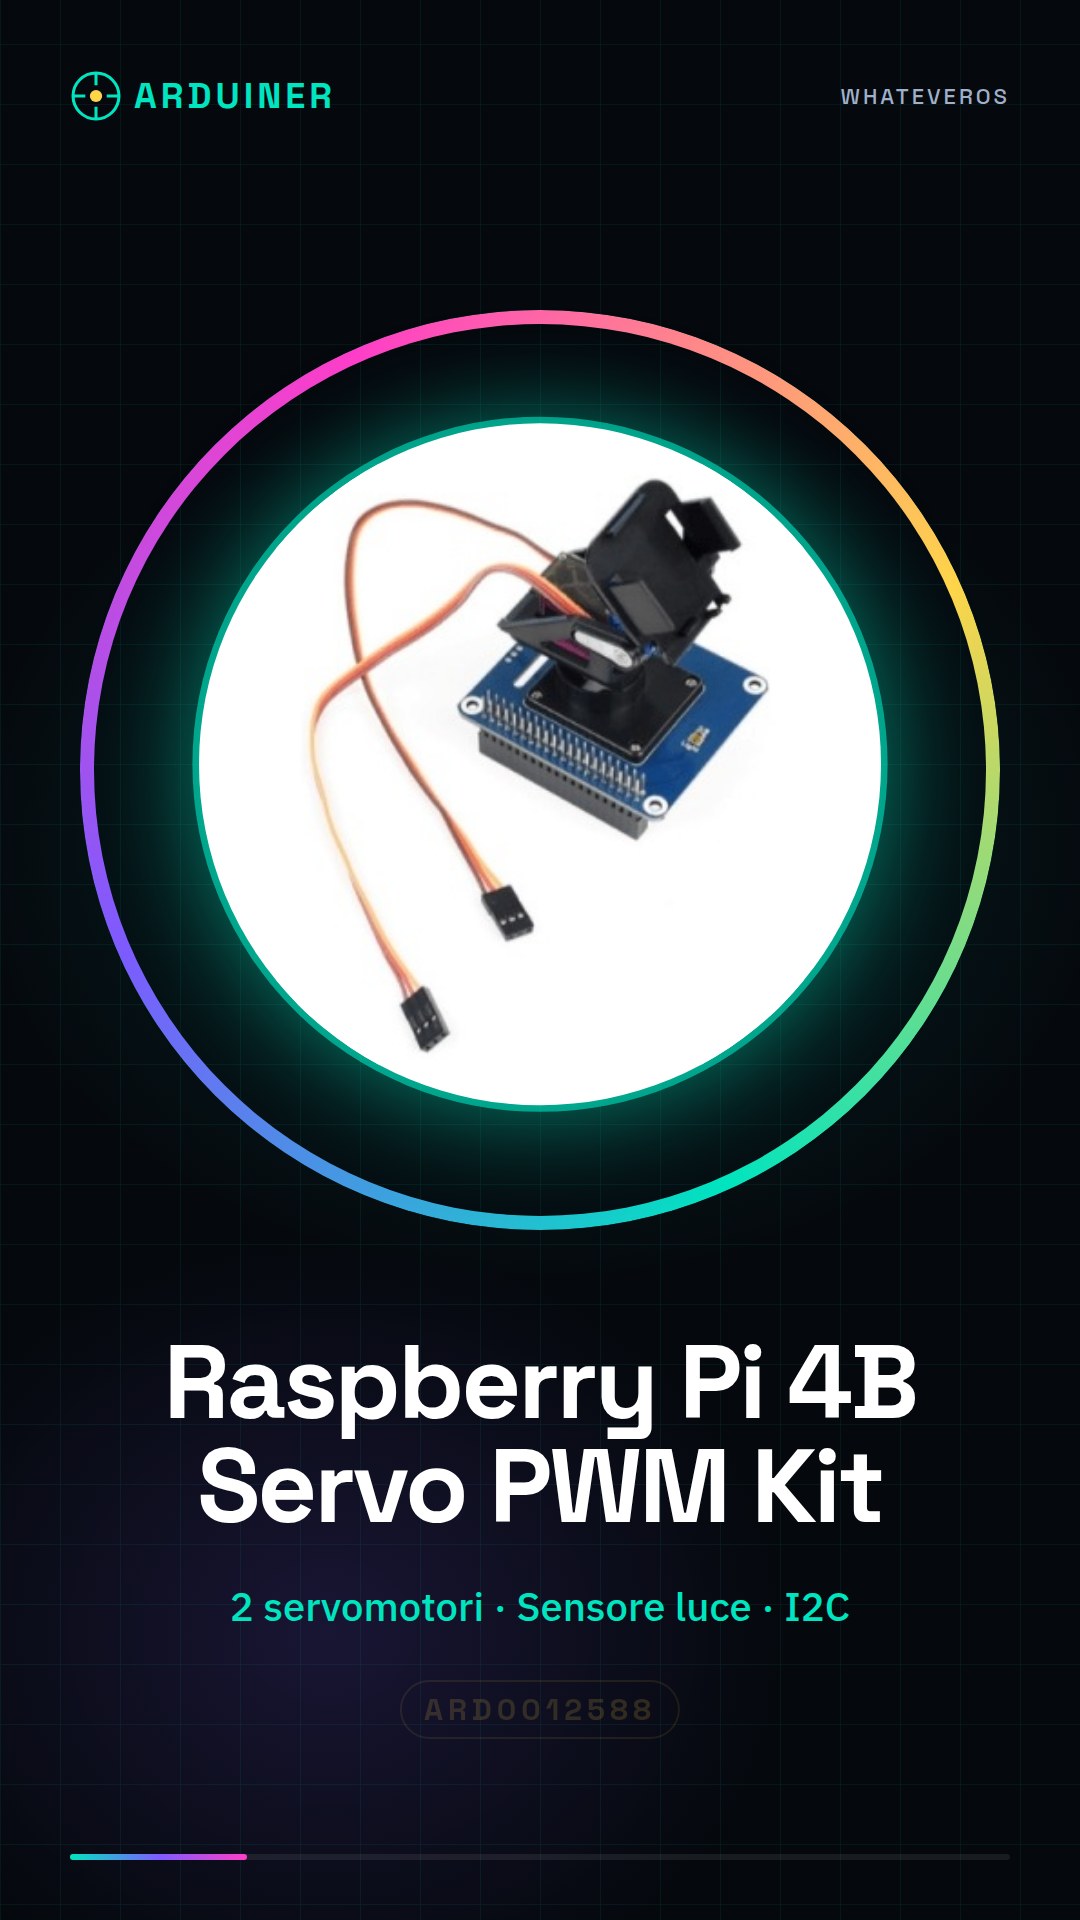
Description
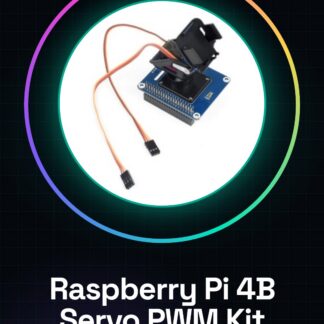
Qu’est-ce que c’est ? Le Kit Contrôleur de moteur servo PWM pour Raspberry Pi 4B est un dispositif permettant de contrôler jusqu’à deux moteurs servo à partir d’un Raspberry Pi 4B. Le kit comprend un capteur d’intensité lumineuse qui peut être utilisé pour régler la position de la caméra en fonction de l’éclairage ambiant. Caractéristiques Compatible avec Raspberry Pi 4B Contrôle PWM pour moteurs servo Capteur d’intensité lumineuse intégré Contrôle de deux moteurs servo Communication I2C À quoi sert-il ? Ce kit est idéal pour les projets nécessitant la panoramique et l’inclinaison d’une caméra, tels que des systèmes de sécurité ou de surveillance environnementale. Vous pouvez l’utiliser pour créer un système de panoramique et d’inclinaison pour une caméra en utilisant deux moteurs servo. Le capteur d’intensité lumineuse peut être utilisé pour orienter la caméra vers la lumière. Tutoriel : Comment utiliser le Kit Contrôleur de moteur servo PWM pour Raspberry Pi 4B Ce kit de contrôle PWM pour moteurs servo vous permet de contrôler jusqu’à deux moteurs servo à partir d’un Raspberry Pi 4B. Il est idéal pour des projets tels que la panoramique et l’inclinaison d’une caméra ou tout autre système de contrôle d’angle. Ce qu’il vous faut Raspberry Pi 4B Moteurs servo Câble USB pour alimentation Câble HDMI Écran ou téléviseur avec entrée HDMI Réseaux Wi-Fi ou Ethernet Étapes Connectez le kit PWM au Raspberry Pi 4B via les connecteurs GPIO. Configurez le Raspberry Pi avec Raspbian ou une autre distribution Linux. Installez les bibliothèques nécessaires pour le contrôle PWM. Vérifiez la connectivité I2C entre le kit PWM et le Raspberry Pi. Connectez les moteurs servo au kit PWM. Écrivez un script Python pour contrôler les moteurs servo. Testez le mouvement des moteurs servo. Ajoutez le capteur d’intensité lumineuse pour le contrôle automatique. Exemple de code import RPi.GPIO as GPIO import time GPIO.setmode(GPIO.BCM) GPIO.setup(18, GPIO.OUT) pwm = GPIO.PWM(18, 50) pwm.start(0) try: while True: for dc in range(0, 101, 5): pwm.ChangeDutyCycle(dc) time.sleep(0.1) for dc in range(100, -1, -5): pwm.ChangeDutyCycle(dc) time.sleep(0.1) finally: pwm.stop() GPIO.cleanup() Mini-projet Créez un système de panoramique et d’inclinaison pour une caméra avec deux moteurs servo. Utilisez le capteur d’intensité lumineuse pour orienter la caméra vers la lumière. Erreurs courantes Le kit PWM n’est pas reconnu par le Raspberry Pi. Les moteurs servo ne se déplacent pas correctement. Le capteur d’intensité lumineuse ne fonctionne pas correctement. Problèmes d’alimentation pour les moteurs servo. Accessoires recommandés Kit d’impression 3D pour supports personnalisés Capteur d’intensité lumineuse Caméra avec connecteur GPIO Antenne Wi-Fi pour Raspberry Pi Questions fréquentes Quels moteurs servo puis-je utiliser avec ce kit ? Vous pouvez utiliser n’importe quel moteur servo compatible avec le contrôle PWM. Comment puis-je contrôler le kit PWM à distance ? Utilisez un logiciel de contrôle à distance comme SSH ou VNC. Quelles bibliothèques Python sont nécessaires ? Installez ‘RPi.GPIO’ et ‘smbus’ pour le contrôle I2C.
Avis
Il n’y a pas encore d’avis.