 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
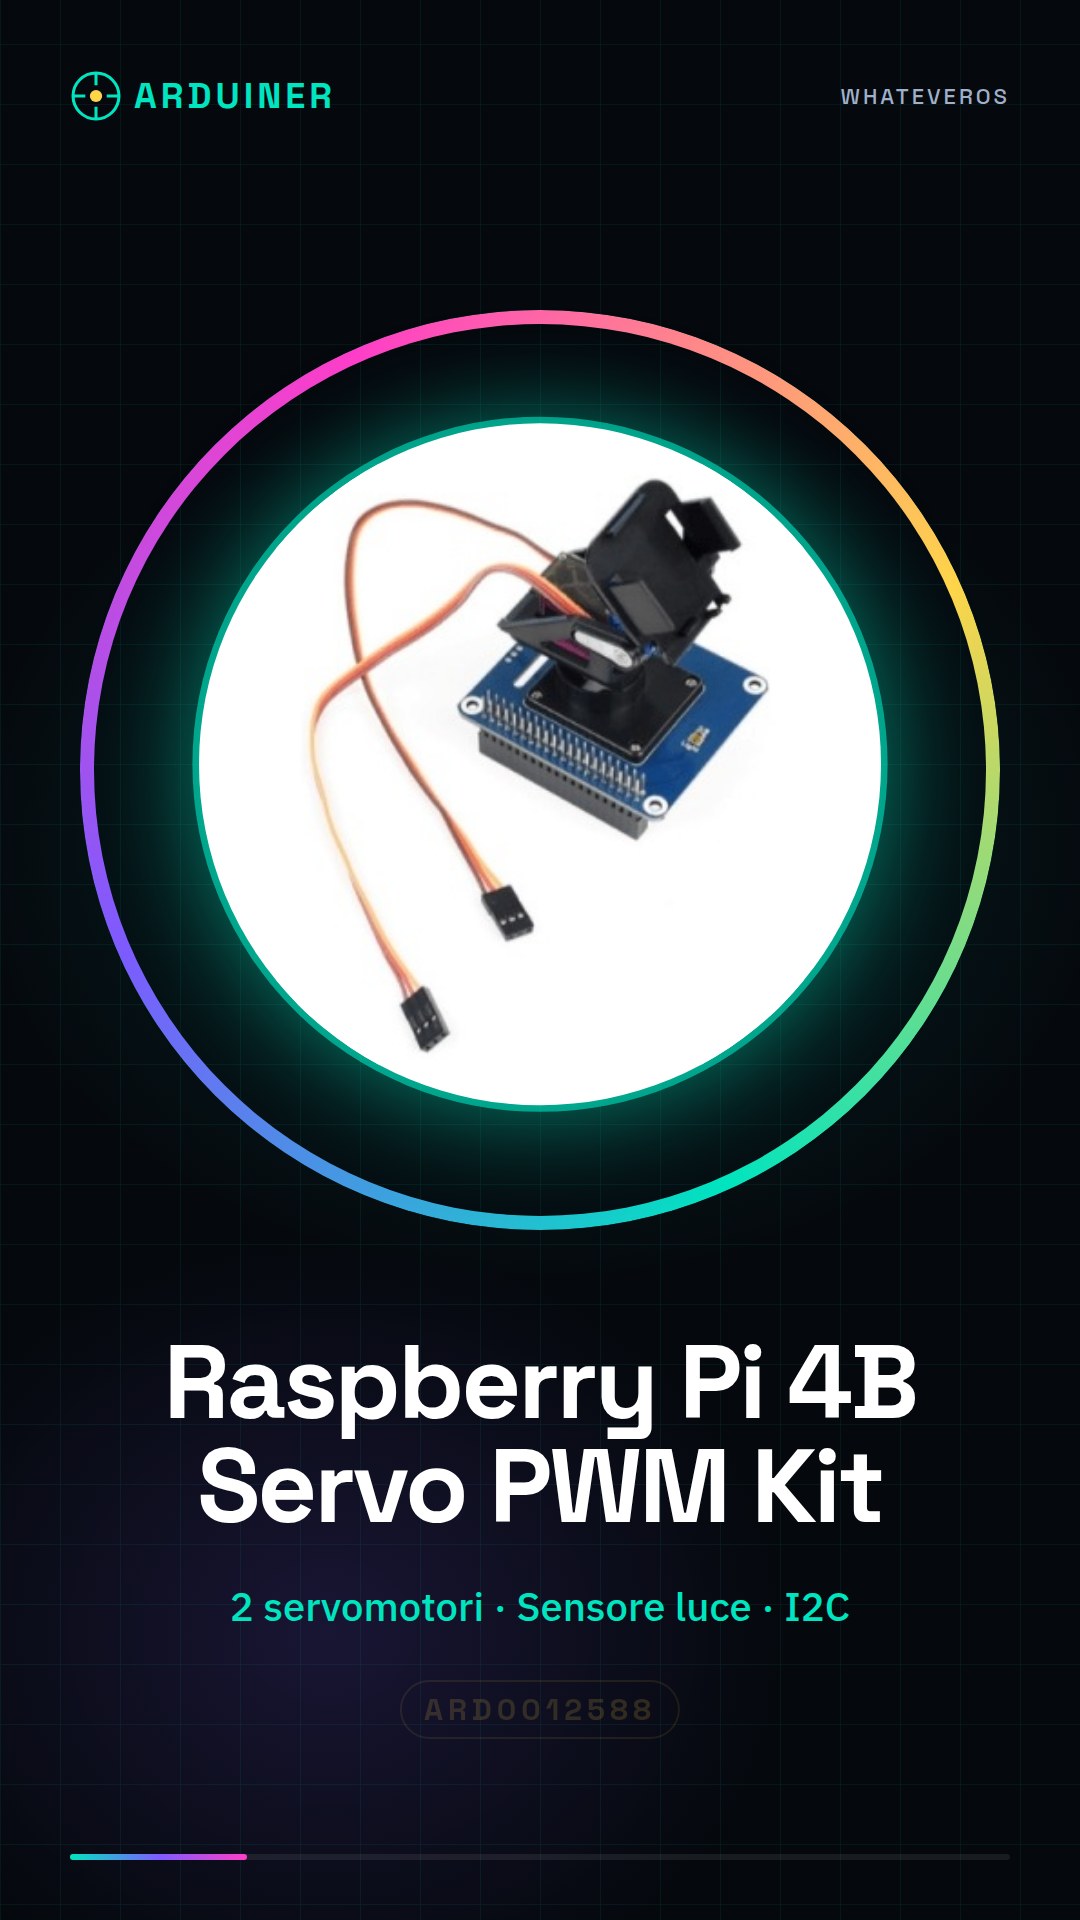
Descripción
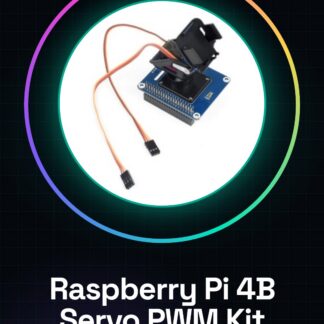
¿Qué es? El Kit de controlador de motor servo PWM para Raspberry Pi 4B es un dispositivo que permite controlar hasta dos servomotores desde una Raspberry Pi 4B. El kit incluye un sensor de intensidad de luz que puede ser utilizado para regular la posición de la cámara en función de la luz ambiental. Características Compatible con Raspberry Pi 4B Control PWM para servomotores Sensor de intensidad de luz integrado Control de dos servomotores Comunicación I2C ¿Para qué sirve? Este kit es ideal para proyectos que requieren panoramizar e inclinar una cámara, como sistemas de seguridad o de monitoreo ambiental. Puedes utilizarlo para crear un sistema de panoramización e inclinación para una cámara utilizando dos servomotores. El sensor de intensidad de luz puede ser utilizado para orientar la cámara hacia la luz. Tutoriales: Cómo usar el Kit de controlador de motor servo PWM para Raspberry Pi 4B Este kit de control PWM para servomotores te permite controlar hasta dos servomotores desde una Raspberry Pi 4B. Es ideal para proyectos como la panoramización e inclinación de una cámara o cualquier otro sistema de control de ángulo. ¿Qué necesitas? Raspberry Pi 4B Servomotores Cables USB para alimentación Cable HDMI Monitor o TV con entrada HDMI Redes Wi-Fi o Ethernet Pasos Conecta el kit PWM a la Raspberry Pi 4B usando los conectores GPIO. Configura la Raspberry Pi con Raspbian o otra distribución Linux. Instala las bibliotecas necesarias para el control PWM. Verifica la conectividad I2C entre el kit PWM y la Raspberry Pi. Conecta los servomotores al kit PWM. Escribe un script Python para controlar los servomotores. Prueba el movimiento de los servomotores. Agrega el sensor de intensidad de luz para el control automático. Código de ejemplo import RPi.GPIO as GPIO import time GPIO.setmode(GPIO.BCM) GPIO.setup(18, GPIO.OUT) pwm = GPIO.PWM(18, 50) pwm.start(0) try: while True: for dc in range(0, 101, 5): pwm.ChangeDutyCycle(dc) time.sleep(0.1) for dc in range(100, -1, -5): pwm.ChangeDutyCycle(dc) time.sleep(0.1) finally: pwm.stop() GPIO.cleanup() Mini-proyecto Crea un sistema de panoramización e inclinación para una cámara con dos servomotores. Usa el sensor de intensidad de luz para orientar la cámara hacia la luz. Problemas comunes El kit PWM no es reconocido por la Raspberry Pi. Los servomotores no se mueven correctamente. El sensor de intensidad de luz no funciona correctamente. Problemas de alimentación para los servomotores. Accesorios recomendados Kit de impresión 3D para soportes personalizados Sensor de intensidad de luz Cámara con conector GPIO Antena Wi-Fi para la Raspberry Pi Preguntas frecuentes ¿Qué servomotores puedo usar con este kit? Puedes usar cualquier servomotor compatible con el control PWM. ¿Cómo puedo controlar el kit PWM de forma remota? Utiliza un software de control remoto como SSH o VNC. ¿Qué bibliotecas Python son necesarias? Instala ‘RPi.GPIO’ y ‘smbus’ para el control I2C.
Valoraciones
No hay valoraciones aún.