 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
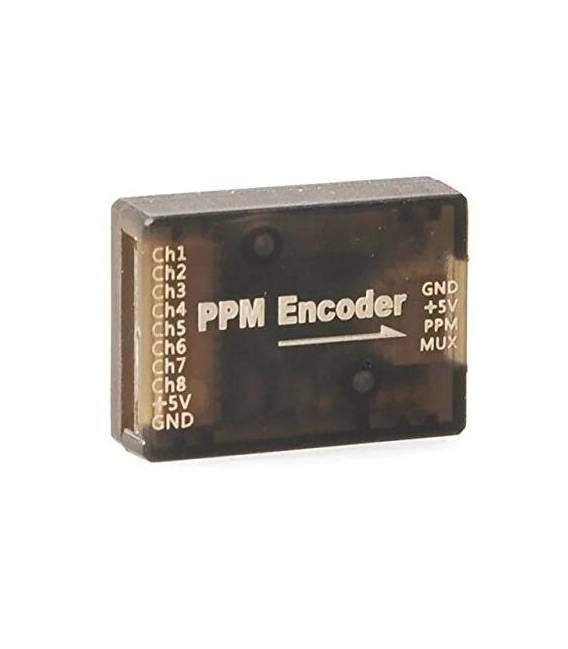
Was ist ein PWM zu PPM Encoder? Ein PWM zu PPM Encoder ist ein wesentlicher Bestandteil für Drohnen und Motorsteuerungssysteme, die das Pixhawk-, PPZ-, MK- oder MWC-Protokoll verwenden. Dieses Gerät ermöglicht die Umwandlung von PWM-Signalen (Pulse Width Modulation) in PPM-Signale (Pulse Position Modulation), was die Integration mit Sensoren und Steuerungssystemen erleichtert.
Funktionen:
– Umwandlung von PWM zu PPM
– Kompatibel mit Pixhawk-, PPZ-, MK- und MWC-Drohnen
Wozu dient es? Es optimiert die Motorsteuerung in Drohnen-Systemen. Es ermöglicht die Verwaltung von PWM-Signalen über einen Schalter oder eine Steuerungseinheit und integriert effektiv externe Sensoren und Geräte.
Tutorial: Wie man einen PWM zu PPM Encoder verwendet. Dieser Komponente ermöglicht es, PWM-Signale in PPM-Signale umzuwandeln, was für die Integration von Sensoren auf Drohnen essentiell ist.
Was benötigt man?
– Arduino oder kompatibles Mikrocontroller
– Stromversorgungskabel
– Verbindungskabel
Schritte:
1. Überprüfen Sie im Datenblatt die Spezifikationen Ihres Mikrocontrollers.
2. Verbinden Sie das Stromversorgungskabel mit dem Encoder.
3. Verbinden Sie die PWM-Eingangspins des Encoders mit den richtigen Pins des Mikrocontrollers.
4. Verbinden Sie die PPM-Ausgangspins mit dem Eingang Ihres Systems.
5. Laden Sie ein Beispiel-Sketch auf Arduino.
6. Überprüfen Sie die korrekte Umwandlung der Signale.
7. Testen Sie die Integration mit Ihrem System.
8. Konfigurieren Sie Ihr System, um PPM-Signale zu verwenden.
Beispielcode:
„`void setup() { Serial.begin(9600);}void loop() { int value = analogRead(PWM_PIN); Serial.println(value); delay(100);}
Mini-Projekt: Erstellen Sie ein Motorsteuerungssystem, das den PWM zu PPM Encoder verwendet, um die Signale zu konvertieren und den Motor über einen Schalter zu steuern.
Häufige Fehler:
– Richtiges Verbinden der Stromversorgungspins.
– Überprüfen Sie, ob die Eingang- und Ausgangspins kompatibel sind.
– Stellen Sie sicher, dass die Signalfrequenz vom Mikrocontroller unterstützt wird.
– Überprüfen Sie, ob die Signale korrekt umgewandelt wurden.
Empfohlene Zubehör:
– Arduino Nano
– Schrittmotor
– Schalter
– Verbindungskabel
Häufige Fragen:
Wie kann ich die korrekte Umwandlung der Signale überprüfen?
Verwenden Sie ein Oszilloskop oder ein Signalaufnahmeprogramm, um die Frequenz und Form des PPM-Signals zu überprüfen.
Welche PWM-Eingangspins kann ich verwenden?
Überprüfen Sie im Datenblatt Ihres Mikrocontrollers die verfügbaren Pins.
Stützt der Komponente nur 500 Hz PWM-Signale?
Überprüfen Sie im Datenblatt die maximale unterstützte Frequenz.
Kann ich diesen Komponenten mit einem nicht-arduinoischen Mikrocontroller verwenden?
Ja, aber stellen Sie sicher, dass die Pins und Spezifikationen kompatibel sind.
Rezensionen
Es gibt noch keine Rezensionen.