
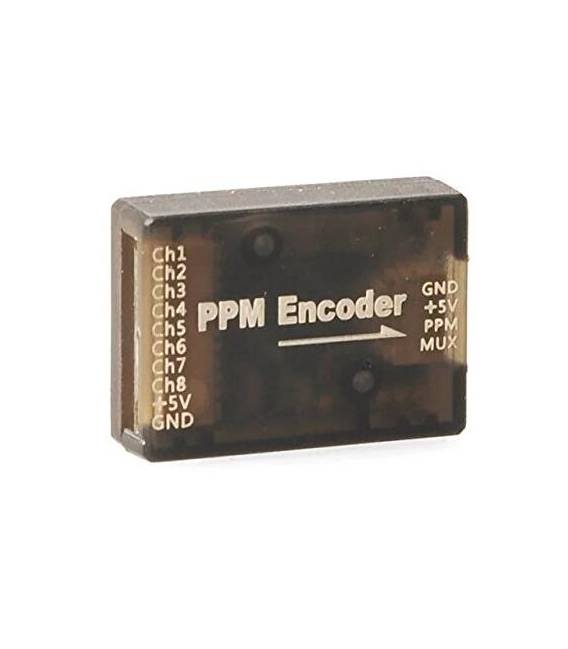

Encoder da PWM a PPM per Encoder PPM Pirate Pixhawk / PPZ / MK / MWC
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA
Encoder da PWM a PPM per droni Pixhawk, PPZ, MK e MWC. Ottimizza il controllo dei motori.
1 disponibili (ordinabile)
Descrizione
Cos’è
L’Encoder da PWM a PPM è un componente essenziale per droni e sistemi di controllo motori che utilizzano il protocollo Pixhawk, PPZ, MK o MWC. Questo dispositivo consente la conversione dei segnali PWM (Pulse Width Modulation) in segnali PPM (Pulse Position Modulation), facilitando l’integrazione con sensori e sistemi di controllo.
Caratteristiche
- Conversione da PWM a PPM
- Compatibile con droni Pixhawk, PPZ, MK e MWC
A cosa serve
Serve per ottimizzare il controllo dei motori in sistemi di droni. Permette la gestione di segnali PWM tramite un pulsante o un circuito di controllo, integrando efficacemente sensori e dispositivi esterni.
Tutorial: Come usare Encoder da PWM a PPM
Questo componente permette di convertire segnali PWM in segnali PPM, essenziale per integrare sensori su drone.
Cosa serve
- Encoder da PWM a PPM
- Arduino o microcontrollore compatibile
- Cavo di alimentazione
- Cavi di connessione
Passi
- 1. Verifica sul datasheet le specifiche del tuo microcontrollore.
- 2. Collega il cavo di alimentazione all’Encoder.
- 3. Collega i pin di ingresso PWM dell’Encoder ai pin corretti del microcontrollore.
- 4. Collega i pin di uscita PPM all’input del tuo sistema.
- 5. Carica un sketch di esempio su Arduino.
- 6. Verifica la corretta conversione dei segnali.
- 7. Testa l’integrazione con il tuo sistema.
- 8. Configura il tuo sistema per utilizzare i segnali PPM.
Codice di esempio
```void setup() { Serial.begin(9600);}void loop() { int value = analogRead(PWM_PIN); Serial.println(value); delay(100);}```Mini-progetto
Crea un sistema di controllo di un motore utilizzando l’Encoder da PWM a PPM per convertire i segnali e controllare il motore tramite un pulsante.
Errori comuni
- Collegare i pin di alimentazione correttamente.
- Verificare che i pin di ingresso e uscita siano compatibili.
- Assicurarsi che la frequenza del segnale sia supportata dal microcontrollore.
- Controllare che i segnali siano correttamente convertiti.
Accessori consigliati
- Arduino Nano
- Motore a passi
- Pulsante
- Cavi di connessione
Domande frequenti
Come posso verificare la corretta conversione dei segnali?
Utilizza un oscilloscopio o un software di analisi di segnali per controllare la frequenza e la forma del segnale PPM.
Quali pin di ingresso PWM posso utilizzare?
Verifica sul datasheet del tuo microcontrollore per determinare i pin disponibili.
Il componente supporta solo segnali PWM a 500 Hz?
Verifica sul datasheet per determinare la frequenza massima supportata.
Posso utilizzare questo componente con un microcontrollore non Arduino?
Sì, ma assicurati che i pin e le specifiche siano compatibili.
Informazioni aggiuntive
| Peso | 25 g |
|---|
Prodotti correlati
-
In offerta!
3.5mm 4.0mm Gold Bullet Banana Connettore Plug For ESC Batteria Motore
Il prezzo originale era: 4,57 €.2,11 €Il prezzo attuale è: 2,11 €. Escluso IVA Aggiungi al carrello -
In offerta!
STM32F103 / NRF24L01 + 2.4G Wireless Controllo Remoto
Il prezzo originale era: 36,26 €.26,28 €Il prezzo attuale è: 26,28 €. Escluso IVA Aggiungi al carrello -
In offerta!
XT60 to T-Connettore Batteria Adattatore Lead for DJI F450 F550 Price for 2 Pezzi/Suit
Il prezzo originale era: 6,51 €.4,71 €Il prezzo attuale è: 4,71 €. Escluso IVA Aggiungi al carrello -
In offerta!
Brushless Motore A2212 KV1000
Il prezzo originale era: 20,75 €.15,04 €Il prezzo attuale è: 15,04 €. Escluso IVA Aggiungi al carrello