 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Technische Beschreibung
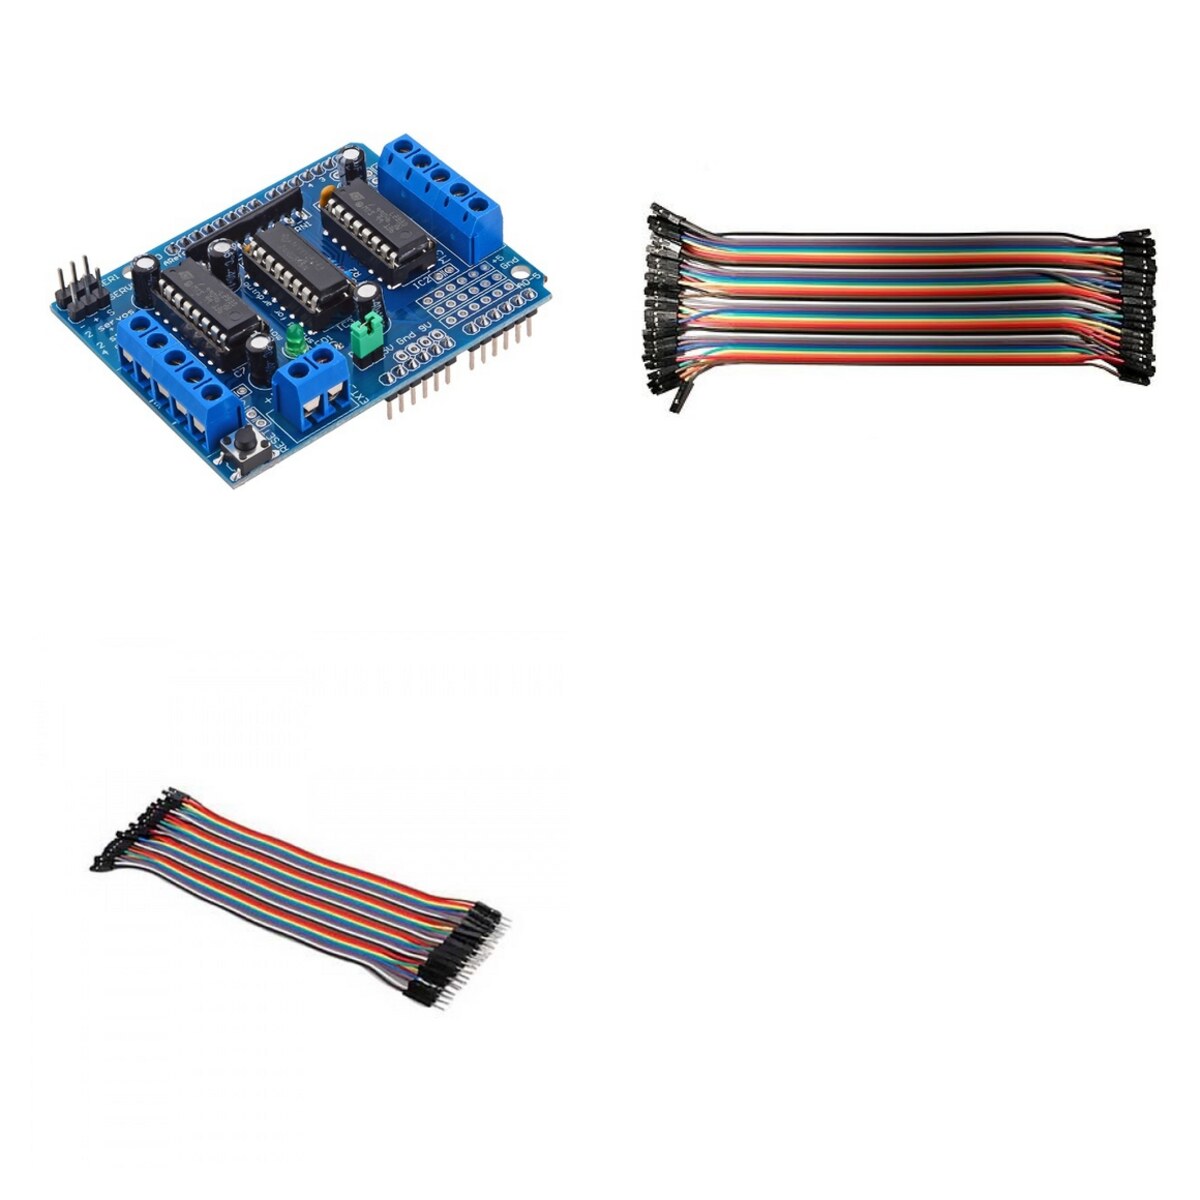
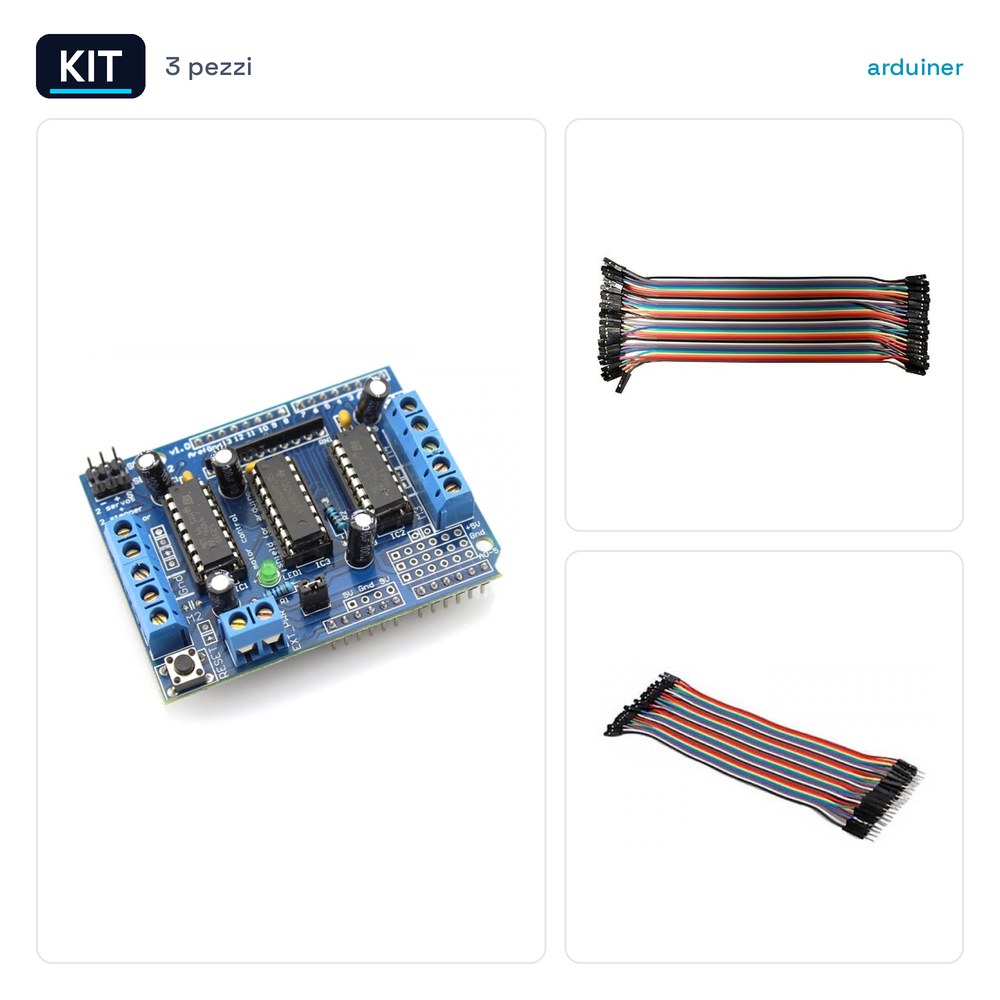
Das Kit Modul L293D Motor Treiber Stepper Shield 4 + 40 Cavi Jumper 20cm Femmina- + 40 Cavi Jumper 20cm Maschio- ist eine Sammlung von Komponenten, die nützlich sind für die Verwaltung von Schrittmotoren und DC-Motoren mit Arduino. Das Modul L293D ist ein Motor-Treiber mit 4 Kanälen, der es ermöglicht, bis zu vier Schrittmotoren oder DC-Motoren unabhängig voneinander zu steuern. Die Steckbrückenkabel sind nützlich, um das Modul mit dem Mikrocontroller und den Motoren zu verbinden.
Das Modul L293D bietet eine kostengünstige Lösung für die Steuerung von Schrittmotoren und DC-Motoren, indem es Strom und Steuerungs-signale an die Motoren liefert. Die Steckbrückenkabel sind nützlich, um Verbindungen zwischen verschiedenen Komponenten des Schaltkreises herzustellen.
Dieses Kit ist besonders nützlich für Projekte, die die Steuerung von Schrittmotoren oder DC-Motoren erfordern, wie Prototypen von Robotern, Hausautomatisierungen oder mechanischen Bewegungssystemen.
Klare Spezifikationen
| Parameter | Wert |
| Modell | L293D Motor Driver Stepper Shield 4 Kanäle |
| Menge | 1 Modul |
| Steckbrücke Kabel Weiblich-Weiblich | 40 Stück |
| Steckbrücke Kabel Männlich-Weiblich | 40 Stück |
| Kabellänge | 20 cm |
| Schnittstelle | Arduino |
| Behälter | Verpackung in Pack von 3 |
Installation und Nutzung
- Verbinden Sie das L293D Modul mit dem Arduino Mikrocontroller über die Steckbrücke Kabel Männlich-Weiblich.
- Verbinden Sie die Schrittmotoren oder DC-Motoren mit dem L293D Modul über die Steckbrücke Kabel Weiblich-Weiblich.
- Versorgen Sie das Modul und die Motoren mit der korrekten Spannung.
- Überprüfen Sie die Verbindungen mit einem Multimeter.
- Führen Sie ein einfaches Beispiel-Sketch aus, um die Funktionalität des Moduls zu testen.
Kompatibilität und Anforderungen
- Das L293D-Modul ist kompatibel mit Arduino Uno, Arduino Mega und anderen kompatiblen Mikrocontrollern.
- Ein Mikrocontroller Arduino oder kompatibler ist erforderlich, um das Modul zu verwenden.
- Ein Set von Steckbrückenkabeln ist erforderlich, um das Modul an den Mikrocontroller und an die Motoren anzuschließen.
Grenzen und wichtige Hinweise
- Es enthält keine externen Netzgeräte oder Motoren.
- Es erfordert einen Mikrocontroller Arduino oder kompatiblen für die Steuerung.
- Achten Sie auf die korrekten Spannungen für die Stromversorgung des Moduls und der Motoren.
- Es enthält kein Steuerprogramm, das für die Verwaltung der Motoren erforderlich ist.
Fehlersuche
Das Modul antwortet nicht auf den Mikrocontroller.
Wahrscheinliche Ursache: Falscher Anschluss oder beschädigtes Kabel.
Lösung: Überprüfen Sie die Anschlüsse und ersetzen Sie gegebenenfalls beschädigte Kabel.
Die Motoren bewegen sich nicht.
Ursache: Unzureichende Stromversorgung oder fehlerhafte Steuerungs-signale.
Lösung: Überprüfen Sie die Stromversorgung und die Steuerungs-signale.
Der Modul überhitzt sich.
Ursache: Zu hohe elektrische Stromversorgung oder zu hoher Last.
Lösung: Überprüfen Sie die Last und reduzieren Sie die Stromversorgung, falls notwendig.
Der Modul reagiert nicht auf bestimmte Befehle.
Ursache: Codierungsfehler oder Konfigurationsfehler.
Lösung: Überprüfen Sie den Code und die Konfiguration des Moduls.
Anwendungsfälle
Parkplatz-Sensor für den Garagenzugang
Ziel: Kontrolle des Garagenzugangs mit einem Schrittmotor.
Was Sie benötigen: Modul L293D, Arduino Uno, Schrittmotor, Bewegungssensoren.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie den Schrittmotor mit dem Modul. 3) Konfigurieren Sie den Code für die Steuerung des Schrittmotors. 4) Testen Sie das System mit Bewegungssensoren.
Erwartetes Ergebnis: Das System kontrolliert den Zutritt zum Garagentor auf Basis der Signale der Sensoren.
Haushaltsroboter
Ziel: Erstellen eines Haushaltsroboters mit mechanischem Bewegungsvermögen.
Was benötigt wird: Modul L293D, Arduino Mega, Schrittmotoren, Räder.
Schritte: 1) Verbinden des Moduls mit dem Mikrocontroller. 2) Verbinden der Motoren mit dem Modul. 3) Konfigurieren des Codes für die Motorsteuerung. 4) Testen des Roboterbewegungsvermögens.
Erwartetes Ergebnis: Der Roboter führt mechanische Bewegungen aus, basierend auf den Befehlen des Mikrocontrollers.
Industrielle Automatisierungsvorlage
Ziel: Steuern von DCMotoren in einem industriellen Prototyp.
Was benötigt wird: Modul L293D, Arduino Uno, DCMotoren, Positionssensoren.
Schritte: 1) Verbinden des Moduls mit dem Mikrocontroller. 2) Verbinden der Motoren mit dem Modul. 3) Konfigurieren des Codes für die Motorsteuerung. 4) Testen des Systems mit Positionssensoren.
Erwartetes Ergebnis: Das System kontrolliert die DC-Motoren auf Basis der Signale der Sensoren.
Modell für pädagogische Robotik
Ziel: Ein Modell für pädagogische Robotik für Schüler zu erstellen.
Was benötigt wird: Modul L293D, Arduino Uno, Schrittmotoren, Positionssensoren.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie die Motoren mit dem Modul. 3) Konfigurieren Sie den Code für die Motorsteuerung. 4) Testen Sie die Bewegung des Modells.
Erwartetes Ergebnis: Das Modell führt mechanische Bewegungen aus, basierend auf den Befehlen des Mikrocontrollers.
Mechanisches Bewegungssystem für Prototypen
Ziel: Ein mechanisches Bewegungssystem für Prototypen zu erstellen.
Was benötigt wird: Modul L293D, Arduino Uno, Schrittmotoren, Positionssensoren.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie die Motoren mit dem Modul. 3) Konfigurieren Sie den Code für die Motorsteuerung. 4) Testen Sie das System mit Positionssensoren.
Erwartetes Ergebnis: Das System steuert die Schrittmotoren basierend auf den Signalen der Sensoren.
Heimautomatisierung
Ziel: Schrittmotoren in einem Heimautomatisierungssystem steuern.
Was benötigt wird: Modul L293D, Arduino Uno, Schrittmotoren, Bewegungssensoren.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie die Motoren mit dem Modul. 3) Konfigurieren Sie den Code für die Motorsteuerung. 4) Testen Sie das System mit Bewegungssensoren.
Erwartetes Ergebnis: Das System steuert die Schrittmotoren basierend auf den Signalen der Sensoren.
Domotisches Roboterprototyp
Ziel: Erstellen eines domotischen Roboterprototyps mit mechanischem Bewegungsvermögen.
Was benötigt wird: Modul L293D, Arduino Uno, Schrittmotoren, Räder.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie die Motoren mit dem Modul. 3) Konfigurieren Sie den Code für die Motorsteuerung. 4) Testen Sie das Bewegungsvermögen des Prototyps.
Erwartetes Ergebnis: Der Prototyp führt mechanische Bewegungen aus, basierend auf den Befehlen des Mikrocontrollers.
Modell für pädagogische Robotik für Schule
Ziel: Ein Modell für pädagogische Robotik für Schüler zu erstellen.
Was benötigt wird: L293D Modul, Arduino Uno, Schrittmotoren, Positionssensoren.
Schritte: 1) Verbinden Sie das Modul mit dem Mikrocontroller. 2) Verbinden Sie die Motoren mit dem Modul. 3) Konfigurieren Sie den Code für die Steuerung der Motoren. 4) Testen Sie die Bewegung des Modells.
Erwartetes Ergebnis: Das Modell führt mechanische Bewegungen aus, basierend auf den Befehlen des Mikrocontrollers.
In der Verpackung
- 1 L293D Motor Driver Stepper Shield 4 Kanäle Modul
- 40 Steckbrücken Kabel Weiblich-Weiblich 20cm
- 40 Steckbrücken Kabel Männlich-Weiblich 20cm
Vervollständigen Sie das Projekt
- L293D Motor Driver Stepper Shield 4 Kanäle Modul für Schrittmotoren und Arduino: Zum Verbinden des Moduls mit dem Mikrocontroller.
- 40 Steckbrücken Kabel 20cm Männlich-Weiblich für Arduino: Um Module an Motor anzuschließen.
- L293D Motor Steuerung Shield Expansionsplatine Motor Treiber Shield für Arduino Duemilanove Mega UNO 4 Kanäle H-Brücke ESD Schutz: Für eine alternative Motor Schrittbewegung Steuerungsoption.
Technische FAQ
Funktioniert das L293D Modul mit Arduino Uno?
Ja, das L293D Modul ist kompatibel mit Arduino Uno.
Welche Motor kann ich am L293D Modul anschließen?
Das L293D Modul kann Schrittmotoren und DCMotoren steuern.
Welche sind die Grenzen des L293D Moduls?
Das L293D Modul enthält keine externen Netzgeräte oder Motor und erfordert einen mikrocontroller Arduino oder kompatiblen für die Steuerung.
Wie kann ich das Problem des Überhitzens des Moduls lösen?
Überprüfen Sie den Last und reduzieren Sie die Stromversorgung, wenn notwendig.
Rezensionen
Es gibt noch keine Rezensionen.