 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Descrizione Tecnica
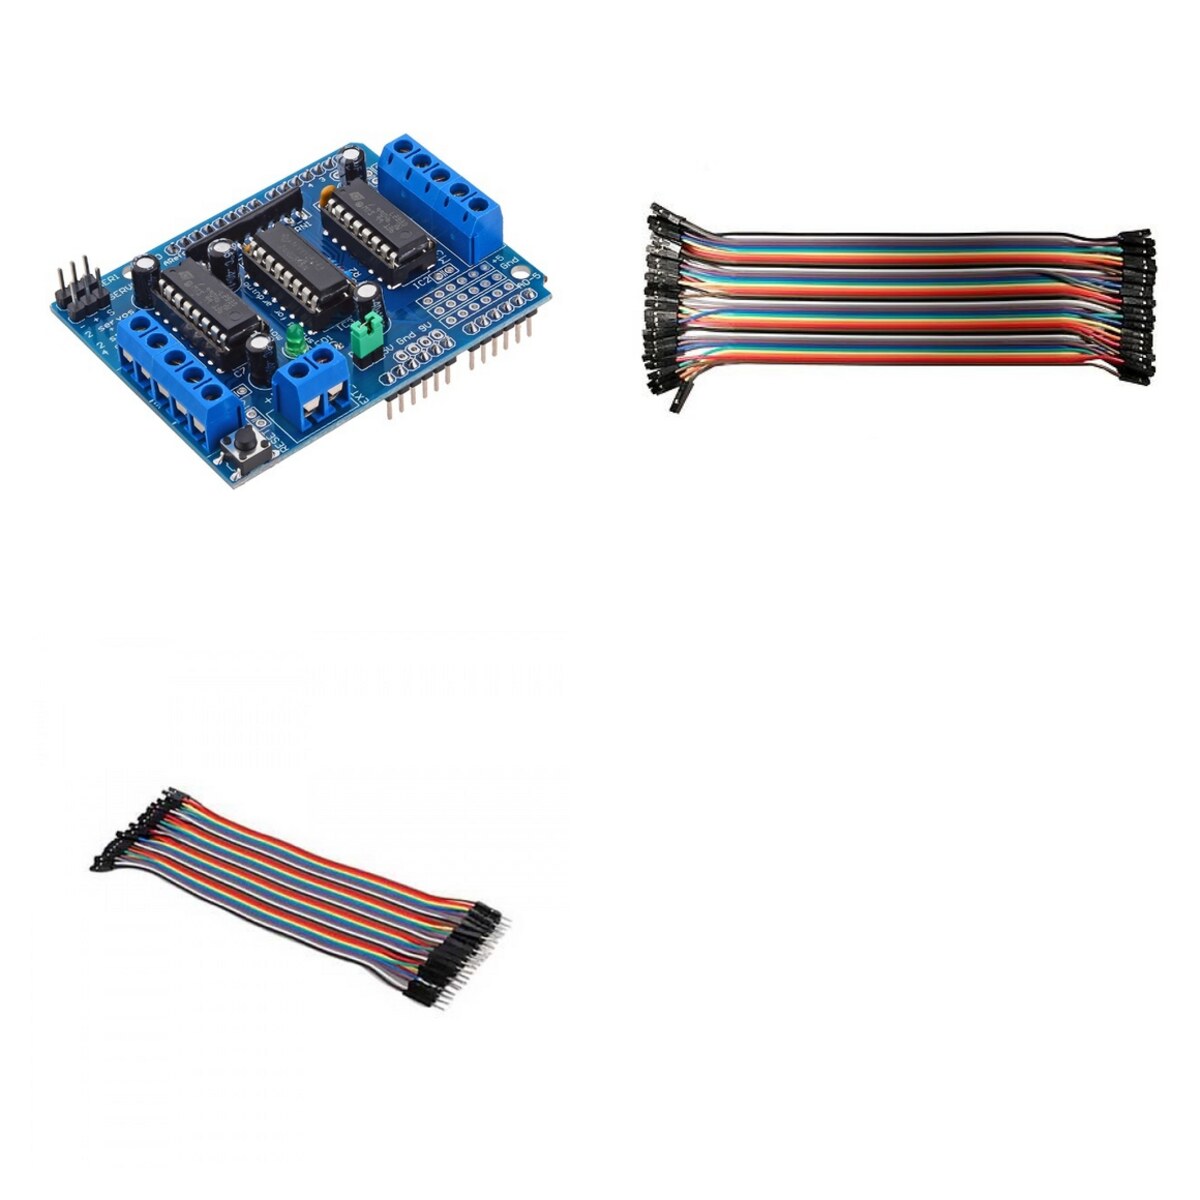
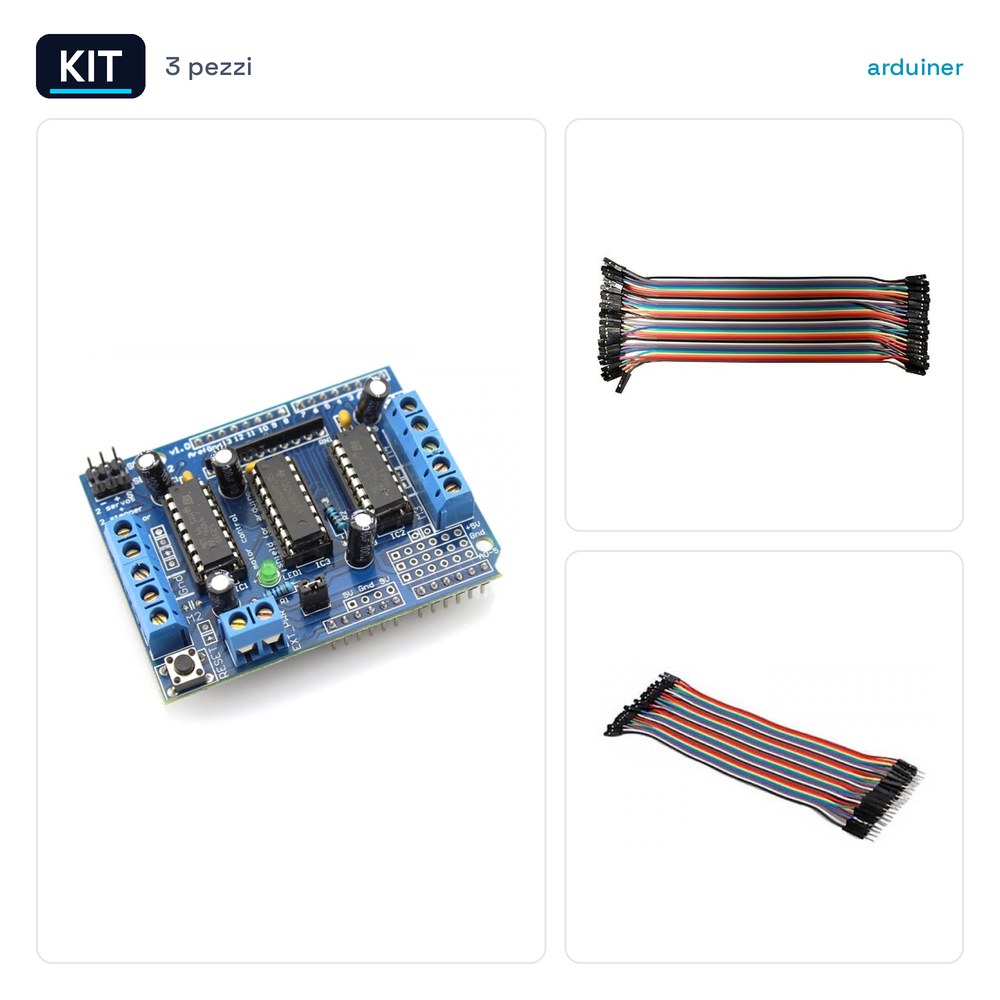
Il Kit Modulo Scheda L293D Motor Driver Stepper Shield 4 + 40 Cavi Jumper 20cm Femmina- + 40 Cavi Jumper 20cm Maschio- è un insieme di componenti utili per la gestione di motori passo e motori DC con Arduino. Il modulo L293D è un driver di motore a 4 canali che consente di controllare fino a quattro motori passo o DC indipendentemente. I cavi jumper sono utili per collegare il modulo al microcontrollore e ai motori.
Il modulo L293D offre una soluzione di basso costo per il controllo di motori passo e motori DC, fornendo alimentazione e segnali di controllo ai motori. I cavi jumper sono utili per creare connessioni tra vari componenti del circuito.
Questo kit è particolarmente utile per progetti che richiedono il controllo di motori passo o motori DC, come prototipi di robot, automazioni domestiche o sistemi di movimento meccanico.
Specifiche Chiave
| Parametro | Valore |
| Modello | L293D Motor Driver Stepper Shield 4 Canali |
| Quantità | 1 modulo |
| Cavi Jumper Femmina-Femmina | 40 pezzi |
| Cavi Jumper Maschio-Femmina | 40 pezzi |
| Lunghezza cavi jumper | 20 cm |
| Interfaccia | Arduino |
| Contenitore | Confezione da 3 pezzi |
Installazione e Utilizzo
- Collegare il modulo L293D al microcontrollore Arduino utilizzando i cavi jumper Maschio-Femmina.
- Collegare i motori passo o DC al modulo L293D utilizzando i cavi jumper Femmina-Femmina.
- Alimentare il modulo e i motori con la tensione corretta.
- Verificare i collegamenti con un multimetro.
- Eseguire un semplice sketch di prova per testare il funzionamento del modulo.
Compatibilità e Requisiti
- Il modulo L293D è compatibile con Arduino Uno, Arduino Mega e altri microcontrollori compatibili.
- Serve un microcontrollore Arduino o compatibile per utilizzare il modulo.
- Serve un set di cavi jumper per collegare il modulo al microcontrollore e ai motori.
Limiti e Note Importanti
- Non include alimentatori esterni o motori.
- Richiede un microcontrollore Arduino o compatibile per il controllo.
- Attenzione alle tensioni di alimentazione corrette per il modulo e i motori.
- Non include il software di controllo, necessario per la gestione dei motori.
Troubleshooting
Il modulo non risponde al microcontrollore.
Causa probabile: Collegamento errato o cavo danneggiato.
Soluzione: Verificare i collegamenti e sostituire eventuali cavi danneggiati.
I motori non si muovono.
Causa probabile: Alimentazione insufficiente o segnali di controllo errati.
Soluzione: Verificare l’alimentazione e i segnali di controllo.
Il modulo si surriscalda.
Causa probabile: Alimentazione elettrica eccessiva o carico eccessivo.
Soluzione: Verificare il carico e ridurre l’alimentazione se necessario.
Il modulo non risponde a comandi specifici.
Causa probabile: Errore di codifica o configurazione.
Soluzione: Verificare il codice e la configurazione del modulo.
Casi d’uso
Sensore di parcheggio per il garage
Obiettivo: Controllare l’accesso al garage con un motore passo.
Cosa serve: Modulo L293D, Arduino Uno, motore passo, sensori di movimento.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare il motore al modulo. 3) Configurare il codice per il controllo del motore. 4) Testare il sistema con sensori di movimento.
Risultato atteso: Il sistema controlla l’accesso al garage in base ai segnali dei sensori.
Robot domestico
Obiettivo: Creare un robot domestico con movimento meccanico.
Cosa serve: Modulo L293D, Arduino Mega, motori passo, ruote.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il movimento del robot.
Risultato atteso: Il robot esegue movimenti meccanici basati sui comandi del microcontrollore.
Prototipo di automazione industriale
Obiettivo: Controllare motori DC in un prototipo industriale.
Cosa serve: Modulo L293D, Arduino Uno, motori DC, sensori di posizione.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il sistema con sensori di posizione.
Risultato atteso: Il sistema controlla i motori DC in base ai segnali dei sensori.
Modello di robotica educativa
Obiettivo: Creare un modello di robotica educativa per studenti.
Cosa serve: Modulo L293D, Arduino Uno, motori passo, sensori di posizione.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il movimento del modello.
Risultato atteso: Il modello esegue movimenti meccanici basati sui comandi del microcontrollore.
Sistema di movimento meccanico per prototipi
Obiettivo: Creare un sistema di movimento meccanico per prototipi.
Cosa serve: Modulo L293D, Arduino Uno, motori passo, sensori di posizione.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il sistema con sensori di posizione.
Risultato atteso: Il sistema controlla i motori passo in base ai segnali dei sensori.
Automazione domestica
Obiettivo: Controllare motori passo in un sistema di automazione domestica.
Cosa serve: Modulo L293D, Arduino Uno, motori passo, sensori di movimento.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il sistema con sensori di movimento.
Risultato atteso: Il sistema controlla i motori passo in base ai segnali dei sensori.
Prototipo di robot domestico
Obiettivo: Creare un prototipo di robot domestico con movimento meccanico.
Cosa serve: Modulo L293D, Arduino Uno, motori passo, ruote.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il movimento del prototipo.
Risultato atteso: Il prototipo esegue movimenti meccanici basati sui comandi del microcontrollore.
Modello di robotica educativa per scuola
Obiettivo: Creare un modello di robotica educativa per studenti.
Cosa serve: Modulo L293D, Arduino Uno, motori passo, sensori di posizione.
Passi: 1) Collegare il modulo al microcontrollore. 2) Collegare i motori al modulo. 3) Configurare il codice per il controllo dei motori. 4) Testare il movimento del modello.
Risultato atteso: Il modello esegue movimenti meccanici basati sui comandi del microcontrollore.
Nella confezione
- 1 modulo L293D Motor Driver Stepper Shield 4 Canali
- 40 cavi jumper Femmina-Femmina 20cm
- 40 cavi jumper Maschio-Femmina 20cm
Completa il progetto
- Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino: Per collegare il modulo al microcontrollore.
- 40 Cavi Jumper 20cm Maschio-Femmina per Arduino: Per collegare il modulo ai motori.
- L293D Motore Control Shield Scheda Espansione Motore Drive Shield per Arduino Duemilanove Mega UNO 4 Canali H-bridge ESD protect: Per un’altra opzione di controllo di motori passo.
FAQ tecniche
Il modulo L293D funziona con Arduino Uno?
Sì, il modulo L293D è compatibile con Arduino Uno.
Quali motori posso collegare al modulo L293D?
Il modulo L293D può gestire motori passo e motori DC.
Quali sono i limiti del modulo L293D?
Il modulo L293D non include alimentatori esterni o motori e richiede un microcontrollore Arduino o compatibile per il controllo.
Come posso risolvere il problema di surriscaldamento del modulo?
Verificare il carico e ridurre l’alimentazione se necessario.
Recensioni
Ancora non ci sono recensioni.