 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
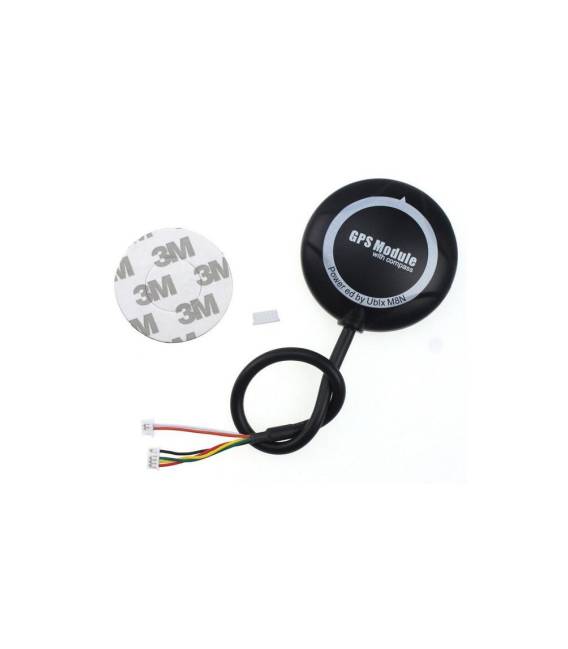
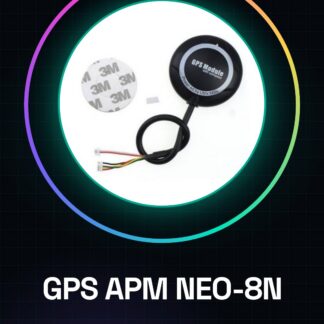
Der GPS APM NEO-8N ist ein Satellitennavigationssystem, das für die Integration in autonome Flugsysteme wie Drohnen und Modellflugzeuge konzipiert ist. Dieser Komponente bietet präzise Daten zur Position, Geschwindigkeit und Höhe, was die Flugpräzision erheblich verbessert.
Eigenschaften
- Integrabel auf verschiedenen Arduino Plattformen
Wofür es dient
Der GPS APM NEO-8N ist entscheidend für die Lokalisierung und den Tracking von Drohnen, ermöglicht präzise und stabile Routen zu erstellen. Nützlich sowohl für Anfänger als auch für Experten, es erlaubt es, fortgeschrittene Projekte wie Drohnen zu entwickeln, die einen vordefinierten Pfad automatisch verfolgen.
Tutorial: Wie man den GPS APM NEO-8N verwendet
Der GPS APM NEO-8N ist entscheidend für die Lokalisierung und den Tracking deiner Drohnen. Nützlich für Anfänger und Fortgeschrittene, es ermöglicht eine hohe Präzision und Stabilität.
Was du brauchst
- GPS APM NEO-8N
- Arduino Board
- Drohnenkompatibilität
- Verbindungs-Kabel
Schritte
- 1. Überprüfe im Datenblatt die Spezifikationen des GPS APM NEO-8N.
- 2. Montiere das GPS auf den Drohn, stelle sicher, dass die Sicht zum Himmel nicht blockiert ist.
- 3. Verbinde das GPS mit dem Arduino Board über die folgenden Pins: VCC an 5V, GND an GND, TX an RX des Arduino, RX an TX des Arduino.
- 4. Überprüfe die Stabilität des GPS, warte darauf, dass es die Satellitenstationen aufnimmt.
- 5. Lade den Quellcode auf das Arduino Board.
- 6. Bewege den Drohn und überprüfe die Genauigkeit des GPS.
- 7. Konfiguriere die Einstellungen des GPS im Arduino-Code.
- 8. Teste das GPS-System während des Fluges.
Beispielcode
```
#include <APM_Pilot.h>

void setup() {
  Serial.begin(9600);
  GPS.begin(9600);
}

void loop() {
  if (GPS.newData()) {
    Serial.print("Lat: ");
    Serial.println(GPS.latitude);
    Serial.print("Lon: ");
    Serial.println(GPS.longitude);
  }
}
```
Mini-Projekt
Bau einen Drohn, der sich automatisch bewegt und einem vorgegebenen Pfad folgt, indem du das GPS APM NEO-8N für die Positionierung verwendest.
Häufige Fehler
- Verbinde das GPS mit dem falschen VCC.
- Warte nicht lange genug auf die Aufnahme der Satellitenstationen.
- Ignoriere die Stromversorgungsspezifikationen des GPS.
- Überspringe die Konfiguration des Arduino-Quellcodes.
Empfohlenes Zubehör
- 3S-Batterie
- Leichtes Holzrahmen
- Microcontroller Arduino MEGA
- Steuerungseinheit APM2.5
Häufige Fragen
Wie kann ich die Stabilität des GPS überprüfen?
Warte, bis die Anzahl der Satellitenstationen mindestens 5 erreicht hat.
Welche Pins sollte ich für die Verbindung des GPS verwenden?
VCC auf 5V, GND auf GND, TX an RX des Arduino, RX an TX des Arduino.
Funktioniert der GPS mit AA-Batterien?
Nein, überprüfe im Datenblatt die Stromversorgungsspezifikationen.
Rezensionen
Es gibt noch keine Rezensionen.