
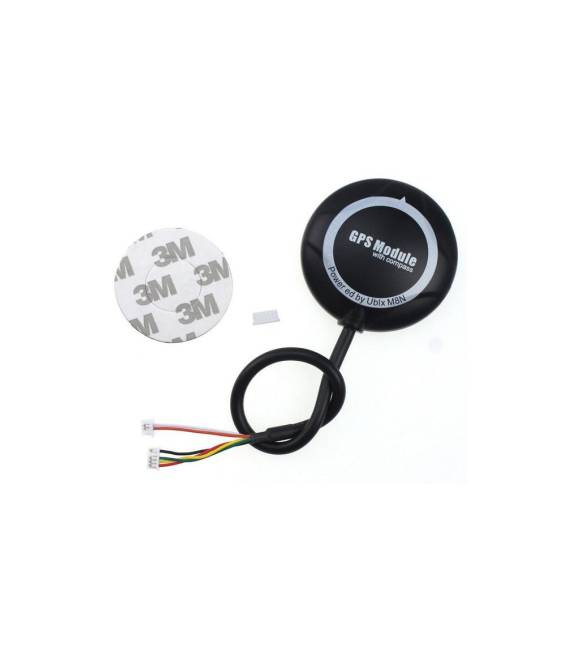

GPS APM NEO-8N
Il prezzo originale era: 44,34 €.32,13 €Il prezzo attuale è: 32,13 €. Escluso IVA
Il GPS APM NEO-8N è un componente essenziale per i droni e gli aereomodelli, migliorando la precisione e la stabilità del volo. Integrabile su vari platform Arduino.
Disponibile su ordinazione
Descrizione
Cos’è
Il GPS APM NEO-8N è un dispositivo di navigazione satellitare progettato per essere integrato nei sistemi di volo autonomi come droni e aereomodelli. Questo componente fornisce dati precisi sulla posizione, velocità e altezza, migliorando notevolmente la precisione del volo.
Caratteristiche
- Integrabile su vari platform Arduino
A cosa serve
Il GPS APM NEO-8N è fondamentale per la localizzazione e il tracking dei droni, permettendo di creare percorsi precisi e stabili. Utile sia per principianti che per esperti, consente di sviluppare progetti avanzati come droni che seguono un percorso predefinito in modo automatico.
Tutorial: Come usare GPS APM NEO-8N
Il GPS APM NEO-8N è fondamentale per la localizzazione e il tracking dei tuoi droni. Utile per principianti e intermedi, permette precisione elevata e stabilità.
Cosa serve
- GPS APM NEO-8N
- Arduino board
- Drono compatibile
- Cordoni di collegamento
Passi
- 1. Verifica sul datasheet le specifiche del GPS APM NEO-8N.
- 2. Monta il GPS sul drono, assicurandoti di non bloccare la vista del cielo.
- 3. Collega il GPS al Arduino board utilizzando i seguenti pin: VCC a 5V, GND a GND, TX a RX del Arduino, RX a TX del Arduino.
- 4. Verifica la stabilità del GPS, aspettando che acquisisca le stazioni satelliti.
- 5. Carica il codice sorgente su Arduino.
- 6. Prova a muovere il drono e verifica la precisione del GPS.
- 7. Configura le impostazioni del GPS nel codice Arduino.
- 8. Testa il sistema GPS in volo.
Codice di esempio
```
#include <APM_Pilot.h>

void setup() {
  Serial.begin(9600);
  GPS.begin(9600);
}

void loop() {
  if (GPS.newData()) {
    Serial.print("Lat: ");
    Serial.println(GPS.latitude);
    Serial.print("Lon: ");
    Serial.println(GPS.longitude);
  }
}
```
Mini-progetto
Crea un dronetto che si muove automaticamente seguendo un percorso predefinito utilizzando il GPS APM NEO-8N per la localizzazione.
Errori comuni
- Collegare il GPS al VCC sbagliato.
- Non aspettare abbastanza per l’acquisizione delle stazioni satelliti.
- Ignorare le specifiche di alimentazione del GPS.
- Omettere la configurazione del codice Arduino.
Accessori consigliati
- Batteria 3S
- Frame di legno leggero
- Microcontroller Arduino MEGA
- Unità di controllo APM2.5
Domande frequenti
Come posso verificare la stabilità del GPS?
Aspetta che il numero di stazioni satelliti raggiunga almeno 5.
Quali pin utilizzare per collegare il GPS?
VCC a 5V, GND a GND, TX a RX del Arduino, RX a TX del Arduino.
Il GPS funziona con batterie AA?
No, verifica sul datasheet le specifiche di alimentazione.
Informazioni aggiuntive
| Peso | 45 g |
|---|
Prodotti correlati
-
In offerta!
Termisotre NTC 100K 3950 Sensore Temperatura per Stampante 3D
Il prezzo originale era: 4,57 €.2,11 €Il prezzo attuale è: 2,11 €. Escluso IVA Aggiungi al carrello -
In offerta!
10 Pezzi Dean Connettore T plug For ESC Batteria
Il prezzo originale era: 6,74 €.4,29 €Il prezzo attuale è: 4,29 €. Escluso IVA Aggiungi al carrello -
In offerta!
KK multirotore V5.5 Controller Black Board V2.1 Program
Il prezzo originale era: 35,38 €.25,64 €Il prezzo attuale è: 25,64 €. Escluso IVA Aggiungi al carrello -
In offerta!
ESP8266 ESP-12 Remote Porta Seriale WIFI Ricetrasmittente Wireless Modulo
Il prezzo originale era: 7,80 €.5,65 €Il prezzo attuale è: 5,65 €. Escluso IVA Aggiungi al carrello