 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
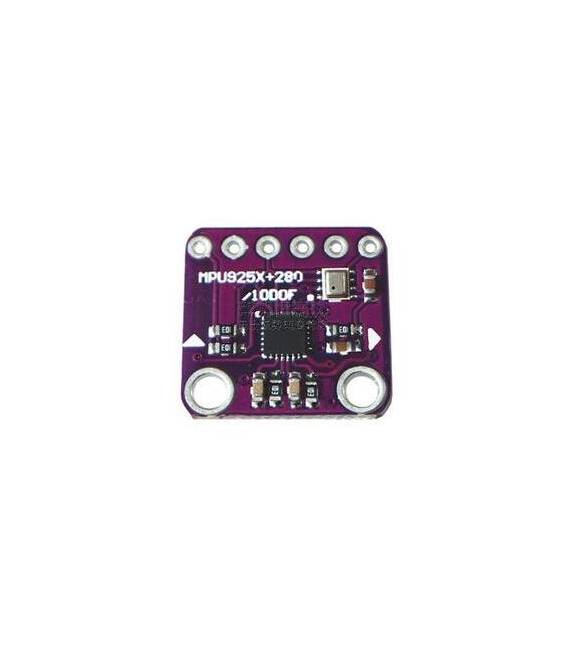
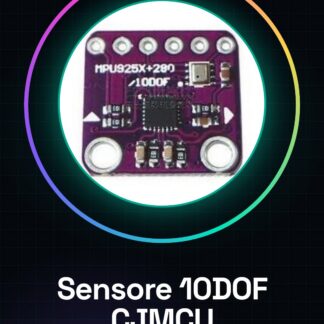
Der 10DOF CJMCU MPU9250 + BMP180 Sensor-Modul ist ein vielfunktionales Sensor, das ein Gyroskop, ein Beschleunigungsmesser und einen Barometer integriert. Es ist für die Verwendung mit Arduino und anderen Elektronikplattformen konzipiert.
Eigenschaften
- MPU9250: 6 Achsen (3 Gyroskope, 3 Beschleunigungsmesser)
- BMP180: 1 Achse (Druck)
- SKU: ARD009439
- Preis: 12,24 €
Wofür es dient
Der Modul ist ideal für Projekte, die die Messung von Beschleunigung, Rotation und Druck erfordern. Es kann verwendet werden, um Roboter zu erstellen, die sich autonom bewegen, Stabilitätskontrollsysteme, Bewegungssensoren und viele andere Projekte. Es ist kompatibel mit Arduino und anderen Elektronikplattformen.
Tutorial: Wie man den CJMCU 10DOF verwendet
Der CJMCU 10DOF ist ein vielfunktionales Sensor, ideal für Projekte, die Messungen von Beschleunigung, Rotation und Druck erfordern. Nützlich für Anfänger und Fortgeschrittene.
Was du brauchst
- Arduino UNO oder kompatibel
- FTDI Kabel
- Widerstand 10kΩ
- Multimeter
Schritte
- 1. Überprüfe im Datenblatt die Spezifikationen des Sensors.
- 2. Verbinde den CJMCU 10DOF mit dem Arduino: GND an GND, VCC an 3,3V oder 5V, SDA und SCL an entsprechende Pins.
- 3. Verbinde den 10kΩ-Widerstand zwischen VCC und SDO.
- 4. Lade und installiere die Bibliothek MPU9250.
- 5. Lade das Beispiel-Sketch MPU9250.
- 6. Überprüfe die Verbindung mit einem Multimeter.
- 7. Lies die Daten des Sensors im Serial Monitor.
- 8. Überprüfe die Stabilität und Genauigkeit der Daten.
Beispielcode
```cpp
#include <Wire.h>
#include <MPU9250.h>

MPU9250 mpu;

void setup() {
  Serial.begin(115200);
  mpu.initialize();
}

void loop() {
  mpu.getMotion6();
  Serial.print("AccX: "); Serial.print(mpu.ax);
  Serial.print(" AccY: "); Serial.print(mpu.ay);
  Serial.print(" AccZ: "); Serial.print(mpu.az);
  Serial.print(" GyroX: "); Serial.print(mpu.gx);
  Serial.print(" GyroY: "); Serial.print(mpu.gy);
  Serial.print(" GyroZ: "); Serial.print(mpu.gz);
  Serial.print(" Temp: "); Serial.print(mpu.temperature);
  Serial.print(" Press: "); Serial.print(mpu.pressure);
  Serial.println();
}
```
Mini-Projekt
Erstelle einen Roboter, der sich autonom bewegt und Hindernisse ausweicht, indem er die Daten der Beschleunigung und Drehung verwendet.
Häufige Fehler
- Falscher Verbindungsanschluss zwischen VCC und SDO.
- Vergiss die Bibliothek MPU9250.
- Fehler in der Baudrate-Konfiguration im Serial Monitor.
- Unstabile Daten: Überprüfe die elektrische Stabilität und Temperatur.
Empfohlenes Zubehör
- Arduino UNO
- FTDI-Kabel
- 10kΩ-Widerstand
Häufige Fragen
Wie kann ich die Verbindung überprüfen?
Verwende ein Multimeter, um die Signale SDA und SCL zu überprüfen.
Welche Spezifikationen sollten überprüft werden, bevor der Sensor verwendet wird?
Überprüfen Sie im Datenblatt die Versorgungsspannung, die Abtastfrequenz und die Genauigkeit.
Warum sind die Daten nicht stabil?
Überprüfen Sie die elektrische Stabilität und die Umgebungstemperatur.
Rezensionen
Es gibt noch keine Rezensionen.