 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
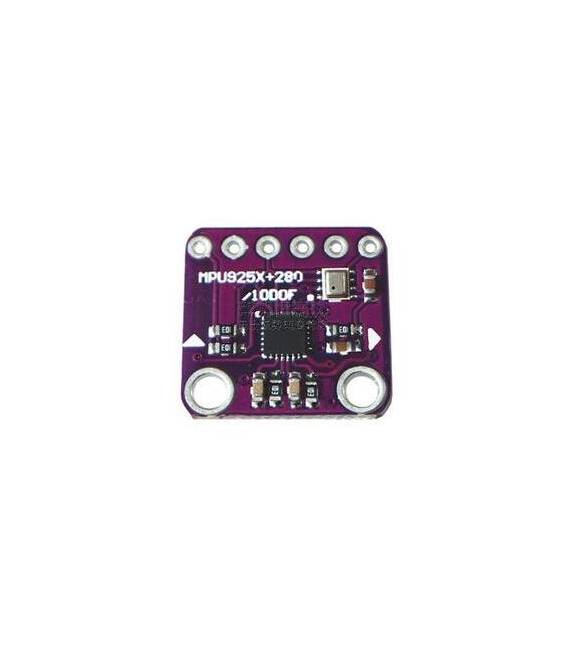
Le module capteur 10DOF CJMCU MPU9250 + BMP180 est un capteur multifonction qui intègre un gyroscope, un accéléromètre et un baromètre. Il est conçu pour être utilisé avec Arduino et d’autres plateformes électroniques.
Caractéristiques
- MPU9250: 6 axes (3 gyroscope, 3 accéléromètre)
- BMP180: 1 axe (pression)
- SKU: ARD009439
- Prix: 12.24 €
À quoi ça sert
Le module est idéal pour des projets nécessitant la mesure d’accélération, de rotation et de pression. Il peut être utilisé pour créer des robots qui se déplacent automatiquement, des systèmes de contrôle de stabilité, des capteurs de mouvement et de nombreux autres projets. Il est compatible avec Arduino et d’autres plateformes électroniques.
Tutoriel: Comment utiliser le CJMCU 10DOF
Le CJMCU 10DOF est un capteur multifonction idéal pour des projets nécessitant des mesures d’accélération, de rotation et de pression. Utile pour les débutants et les intermédiaires.
Ce qu’il faut
- Arduino UNO ou compatible
- Câble FTDI
- Résistance 10kΩ
- Multimètre
Étapes
- 1. Vérifiez les spécifications du capteur dans le datasheet.
- 2. Connectez le CJMCU 10DOF à l’Arduino : GND à GND, VCC à 3.3V ou 5V, SDA et SCL aux broches correspondantes.
- 3. Connectez la résistance de 10kΩ entre VCC et SDO.
- 4. Téléchargez et installez la bibliothèque MPU9250.
- 5. Chargez l’exemple sketch MPU9250.
- 6. Vérifiez la connexion avec un multimètre.
- 7. Lisez les données du capteur sur le Serial Monitor.
- 8. Vérifiez la stabilité et la précision des données.
Exemple de code
```cpp
#include <Wire.h>
#include <MPU9250.h>

MPU9250 mpu;

void setup() {
  Serial.begin(115200);
  mpu.initialize();
}

void loop() {
  mpu.getMotion6();
  Serial.print("AccX: "); Serial.print(mpu.ax);
  Serial.print(" AccY: "); Serial.print(mpu.ay);
  Serial.print(" AccZ: "); Serial.print(mpu.az);
  Serial.print(" GyroX: "); Serial.print(mpu.gx);
  Serial.print(" GyroY: "); Serial.print(mpu.gy);
  Serial.print(" GyroZ: "); Serial.print(mpu.gz);
  Serial.print(" Temp: "); Serial.print(mpu.temperature);
  Serial.print(" Press: "); Serial.print(mpu.pressure);
  Serial.println();
}
```
Mini-projet
Créez un robot qui se déplace automatiquement en évitant les obstacles en utilisant les données d’accélération et de rotation.
Erreurs courantes
- Erreur de connexion entre VCC et SDO.
- Omission de la bibliothèque MPU9250.
- Erreur dans la configuration du taux de baud sur le Serial Monitor.
- Données instables : vérifiez la stabilité électrique et la température.
Accessoires conseillés
- Arduino UNO
- Câble FTDI
- Résistance de 10kΩ
Questions fréquentes
Comment puis-je vérifier la connexion ?
Utilisez un multimètre pour contrôler les signaux SDA et SCL.
Quelles spécifications vérifier avant d’utiliser le capteur ?
Vérifiez le datasheet pour les tensions d’alimentation, la fréquence de détection et la précision.
Pourquoi les données ne sont-elles pas stables ?
Vérifiez la stabilité électrique et la température ambiante.
Avis
Il n’y a pas encore d’avis.